












도입된 로봇이 궁금하다면?

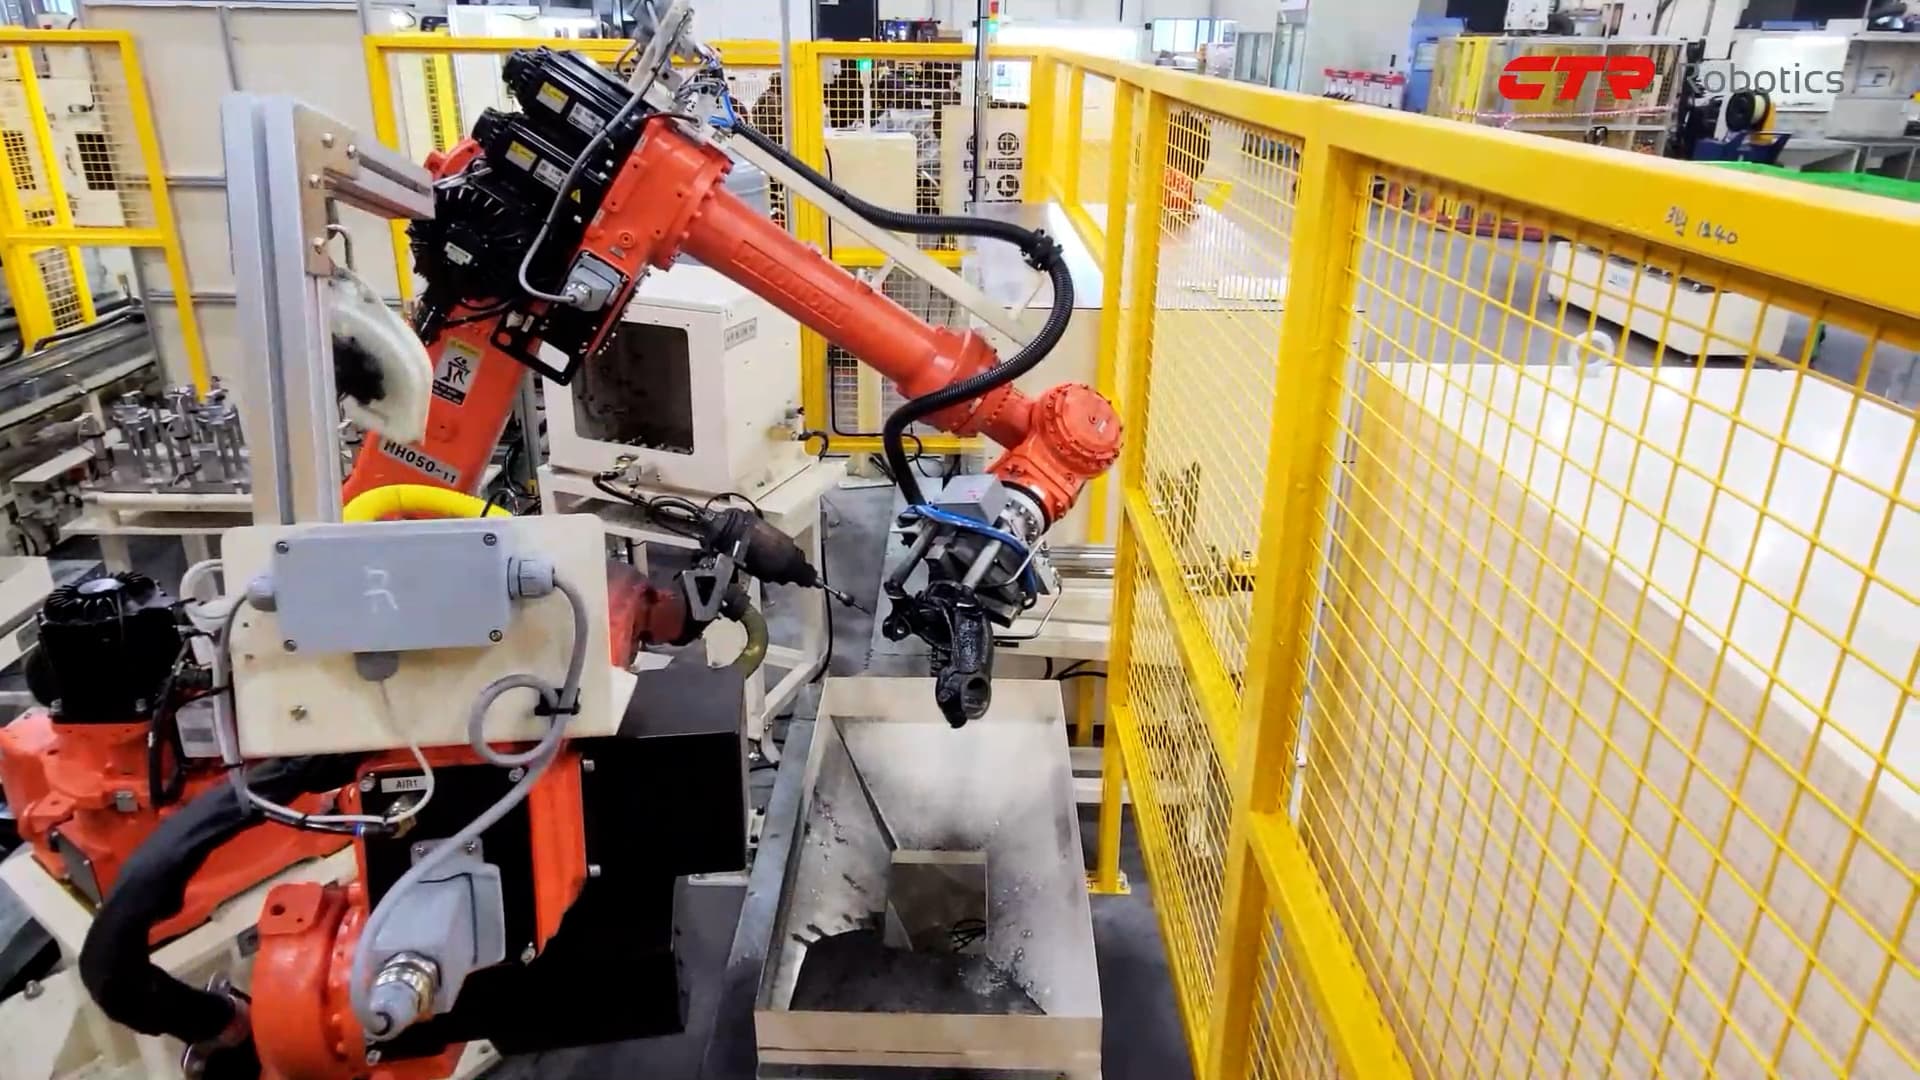
화낙 M-710iC/70과 리니어 트랙을 활용하여 위아 터닝센터(LV450) 6대에 대한 고중량인 서포트링 가공 보조작업을 자동화한 머신텐딩 솔루션입니다.
상대적으로 사이즈가 크고 고중량인 서포트링 가공 작업을 산업용 로봇과 리니어 트랙을 활용하여 신속하게 그리고 유휴없이 연속적인 작업 수행이 가능합니다.
기존에 작업자가 대차에 물건을 싣고 각 장비마다 끌고 다니면서 했던 작업을 투입구를 일원화하여 물류흐름과 공간 활용을 효율을 향상시켰습니다.
구성요소
| 로봇 | 화낙 M-710iC/70;
- 6축 다관절, 가반하중 70kg, 작업반경 2,050mm, 무게 560kg, 반복정밀도 : ± 0.04 mm |
|---|---|
| 주변기기 | 툴 :
공압 더블 그리퍼 ;
대응장비 :
위아 터닝센터 LV450 6EA ;
주변기기 :
이동형 로봇 베이스(리니어 트랙, 그리핑 방향 전환 지그 포함) (영창로보테크 CRC(Closeness Robot Carriage) series) ;
작업물 투입 컨베이어 ;
가공품 상태 점검 장치 ;
세척 장치 ;
치수 측정 및 검사기기 ;
배출용 롤팔레트 ;
간지 적재 지그 및 간지 ; |
작업순서
| STEP 1. | 가공대상물을 투입 컨베이어에서 피킹하여 가공 상태 확인 |
|---|---|
| STEP 2. | 가공 대상물을 피킹하여 터닝센터에 투입 및 가공 |
| STEP 3. | 완료된 작업물을 그리핑 방향 전환 지그에 언로딩하여 그리핑 방향 반전 |
| STEP 4. | 세척기로 이동하여 투입 |
| STEP 5. | 치수 측정 장치에 투입하여 가공 완료 상태 측정 |
| STEP 6. | 배출 팔레트에 배출 |
| STEP 7. | 1 층 배출이 완료되면 간지를 투입하고 간지 위에 팔레타이징 작업 지속 수행 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성

픽시스(PICKSYS) 3D 비전과 두산 협동로봇을 활용한 픽 앤 플레이스 솔루션
이 적용사례는 픽시스(PICKSYS) 3D 비전과 두산 협동로봇을 활용하여 프레스라인에서 철판의 픽 엔 플레이스 공정을 자동화한 솔루션입니다. 비전과 협동로봇의 패키지로 비정형화된 철판도 안전하고 효율적으로 핸들링할 수 있습니다. 작업장 내 작업자들이 가장 기피하던 업무를 자동화하여, 작업 효율 향상과 더불어 작업자 이탈을 막았습니다.

금속 가공 산업 트랙 링크 빈피킹 자동화 사례 분석 (AI 및 고정밀 3D 비전 카메라 활용)
화낙 M-710iC/70과 리니어 트랙을 활용하여 위아 터닝센터(LV450) 6대에 대한 고중량인 서포트링 가공 보조작업을 자동화한 머신텐딩 솔루션입니다.
상대적으로 사이즈가 크고 고중량인 서포트링 가공 작업을 산업용 로봇과 리니어 트랙을 활용하여 신속하게 그리고 유휴없이 연속적인 작업 수행이 가능합니다.
기존에 작업자가 대차에 물건을 싣고 각 장비마다 끌고 다니면서 했던 작업을 투입구를 일원화하여 물류흐름과 공간 활용을 효율을 향상시켰습니다.
구성요소
| 로봇 | 화낙 M-710iC/70;
- 6축 다관절, 가반하중 70kg, 작업반경 2,050mm, 무게 560kg, 반복정밀도 : ± 0.04 mm |
|---|---|
| 주변기기 | 툴 :
공압 더블 그리퍼 ;
대응장비 :
위아 터닝센터 LV450 6EA ;
주변기기 :
이동형 로봇 베이스(리니어 트랙, 그리핑 방향 전환 지그 포함) (영창로보테크 CRC(Closeness Robot Carriage) series) ;
작업물 투입 컨베이어 ;
가공품 상태 점검 장치 ;
세척 장치 ;
치수 측정 및 검사기기 ;
배출용 롤팔레트 ;
간지 적재 지그 및 간지 ; |
작업순서
| STEP 1. | 가공대상물을 투입 컨베이어에서 피킹하여 가공 상태 확인 |
|---|---|
| STEP 2. | 가공 대상물을 피킹하여 터닝센터에 투입 및 가공 |
| STEP 3. | 완료된 작업물을 그리핑 방향 전환 지그에 언로딩하여 그리핑 방향 반전 |
| STEP 4. | 세척기로 이동하여 투입 |
| STEP 5. | 치수 측정 장치에 투입하여 가공 완료 상태 측정 |
| STEP 6. | 배출 팔레트에 배출 |
| STEP 7. | 1 층 배출이 완료되면 간지를 투입하고 간지 위에 팔레타이징 작업 지속 수행 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
도입된 로봇이 궁금하다면?
추천 도입사례
디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
픽시스(PICKSYS) 3D 비전과 두산 협동로봇을 활용한 픽 앤 플레이스 솔루션