












본 적용사례는 LG CNS의 듀얼 피킹 스마트 갠트리 시스템이 적용된 사례입니다.
스마트 갠트리 시스템은 세계 최초 고속 듀얼포크 방식을 적용하여 멀티분류 이송과 적재가 가능하고 싱글형 갠트리 대비 피킹 사각지대없이 공간활용 극대화가 가능한 솔루션입니다. 최적화 알고리즘이 탑재되어 두개의 피커가 브릿지 양 측면에서 동시 또는 독립적인 동작이 가능하여 빠른 피킹, 보관이 가능합니다.
전통적인 “창고형식”의 보관물류기반에서 또다른 형태인 “보관 + 피킹 + 공정연계” 가 가능한 고성능의 자동화 설비로 변화하는 설비에 대한 요구에 부합하는 시스템입니다. 또한 타 보관설비 대비 높은 유연성과 효용성을 갖추고 있습니다.
구성요소
| 로봇 | Smart Gantry System;
- Speed : X axis : 4m/s, Y axis : 4m/s, Z axis : 2.5m/s;
- Processing Ability : 305cycle/Hr;
- Temperature of Use : -30℃ ~ +40℃;
- Picker : Dual;
- Payload : 300kg/Picker;
- Control : Real Time Servo Control, Absolute Position Control, Direct Drive |
|---|---|
| 주변기기 | Picker;
Running Way;
Bridge;
Control Panel |
작업순서
| STEP 1. | 물류센터로 입고된 상품이 입고 컨베이어를 타고 이동 |
|---|---|
| STEP 2. | 입고 컨베이어로 이동한 상품을 자동으로 적재 |
| STEP 3. | 입고된 상품들을 출고 요청에 맞춰서 자동으로 출고 컨베이어에 적재 |
| STEP 4. | 출고 컨베이어로 이동한 상품을 목적지에 부합하게 물류센터에서 출고 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례

해밀FA 무인지게차 SFL-COD140
본 동영상 정보는 SLAM(Simultaneous Localization And Mapping)기반의 자율주행 물류 이송 Forklift 시스템입니다. Navigation Scan Lidar를 통한 항법 센싱 및 사물 인식 및 장애물 확인을 위한 Multi-Lidar 그리고 파렛트, 케이지 적재를 위한 2D/3D 카메라를 통한 안전성을 기반으로 물류 이송/적재 작업의 자율주행 무인화 방식을 제공하고 있습니다. SLAM(Simultaneous Localization And Mapping)이란? 로봇이 작업장 내의 환경을 주행하며 로봇 자율주행 센서만으로 작업 환경에 대한 정확한 작업 지도를 작성하는 자율주행을 위한 핵심기술입니다.
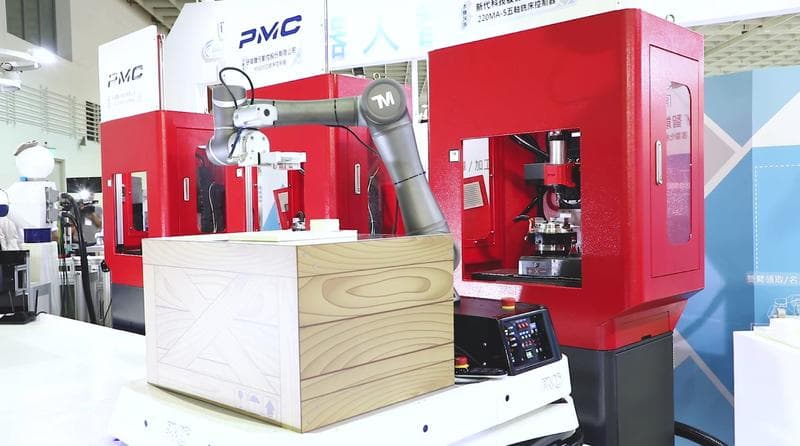
AMR과 TM협동로봇을 활용한 자동화
이 적용사례는 AMR과 TM협동로봇을 활용한 CNC 자동화 솔루션입니다. 기존에는 작업자가 작업물을 이동하고 CNC선반에 투입하고 가공할 때까지 기다렸다가 운반했어야 했지만 로봇을 사용함으로 작업자 없이 가공뿐 아니라 가공이 끝나면 운반까지 가능하여 효율이 증가했습니다.

해밀FA 롤러컨베이어 AMR
본 동영상 정보는 SLAM(Simultaneous Localization And Mapping)기반의 자율주행 물류 이송 로봇 시스템입니다. Laser Sensing 기반의 스스로 지도를 작성하는 Self-mapping, 사물 인식 및 장애물 확인을 위한 2D/3D 카메라를 통한 최적의 경로 확보 및 안전성을 기반으로 물류 이송/적재 작업의 자율주행 무인화 방식으로 협동로봇(Co-Bot), 롤러 컨베이어, Jack-Up 등의 다양한 애플리케이션을 탑재하여 생산 현장의 물류 및 정밀 반복 작업을 위한 최적의 솔루션을 제공하고 있습니다. SLAM(Simultaneous Localization And Mapping)이란? 로봇이 작업장 내의 환경을 주행하며 로봇 자율주행 센서만으로 작업 환경에 대한 정확한 작업 지도를 작성하는 자율주행을 위한 핵심기술입니다.
본 적용사례는 LG CNS의 듀얼 피킹 스마트 갠트리 시스템이 적용된 사례입니다.
스마트 갠트리 시스템은 세계 최초 고속 듀얼포크 방식을 적용하여 멀티분류 이송과 적재가 가능하고 싱글형 갠트리 대비 피킹 사각지대없이 공간활용 극대화가 가능한 솔루션입니다. 최적화 알고리즘이 탑재되어 두개의 피커가 브릿지 양 측면에서 동시 또는 독립적인 동작이 가능하여 빠른 피킹, 보관이 가능합니다.
전통적인 “창고형식”의 보관물류기반에서 또다른 형태인 “보관 + 피킹 + 공정연계” 가 가능한 고성능의 자동화 설비로 변화하는 설비에 대한 요구에 부합하는 시스템입니다. 또한 타 보관설비 대비 높은 유연성과 효용성을 갖추고 있습니다.
구성요소
| 로봇 | Smart Gantry System;
- Speed : X axis : 4m/s, Y axis : 4m/s, Z axis : 2.5m/s;
- Processing Ability : 305cycle/Hr;
- Temperature of Use : -30℃ ~ +40℃;
- Picker : Dual;
- Payload : 300kg/Picker;
- Control : Real Time Servo Control, Absolute Position Control, Direct Drive |
|---|---|
| 주변기기 | Picker;
Running Way;
Bridge;
Control Panel |
작업순서
| STEP 1. | 물류센터로 입고된 상품이 입고 컨베이어를 타고 이동 |
|---|---|
| STEP 2. | 입고 컨베이어로 이동한 상품을 자동으로 적재 |
| STEP 3. | 입고된 상품들을 출고 요청에 맞춰서 자동으로 출고 컨베이어에 적재 |
| STEP 4. | 출고 컨베이어로 이동한 상품을 목적지에 부합하게 물류센터에서 출고 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.