

WUJI HAND 2 우지 핸드 — 20DOF 완전 직접구동 덱스터러스 핸드 AI·모션데이터·연구개발
20자유도 완전 직접구동(Direct-Drive) 방식의 2세대 생체모사형 덱스터러스 핸드 — ROS2·Wuji SDK·MuJoCo/Isaac Sim을 공식 지원해 로봇 조작 연구·모션 데이터 수집·구현지능 개발에 최적화된 연구개발용 로봇 핸드입니다.
총 주문금액
가격협의(VAT별도)
상품 참고자료
상품 상세정보
WUJI TECH
20DOF 완전 직접구동 생체모사형 덱스터러스 핸드 — AI · 모션 데이터 · 연구
WUJI HAND 2
능동 20 DOF | 제어 주파수 1000Hz | 손끝 파지력 ≥12N
완전 직접구동(Back-drivable) | 다축 힘·촉각 센싱 | ROS2 네이티브 지원
모터부터 손까지 — 범용 조작(Manipulation) 솔루션
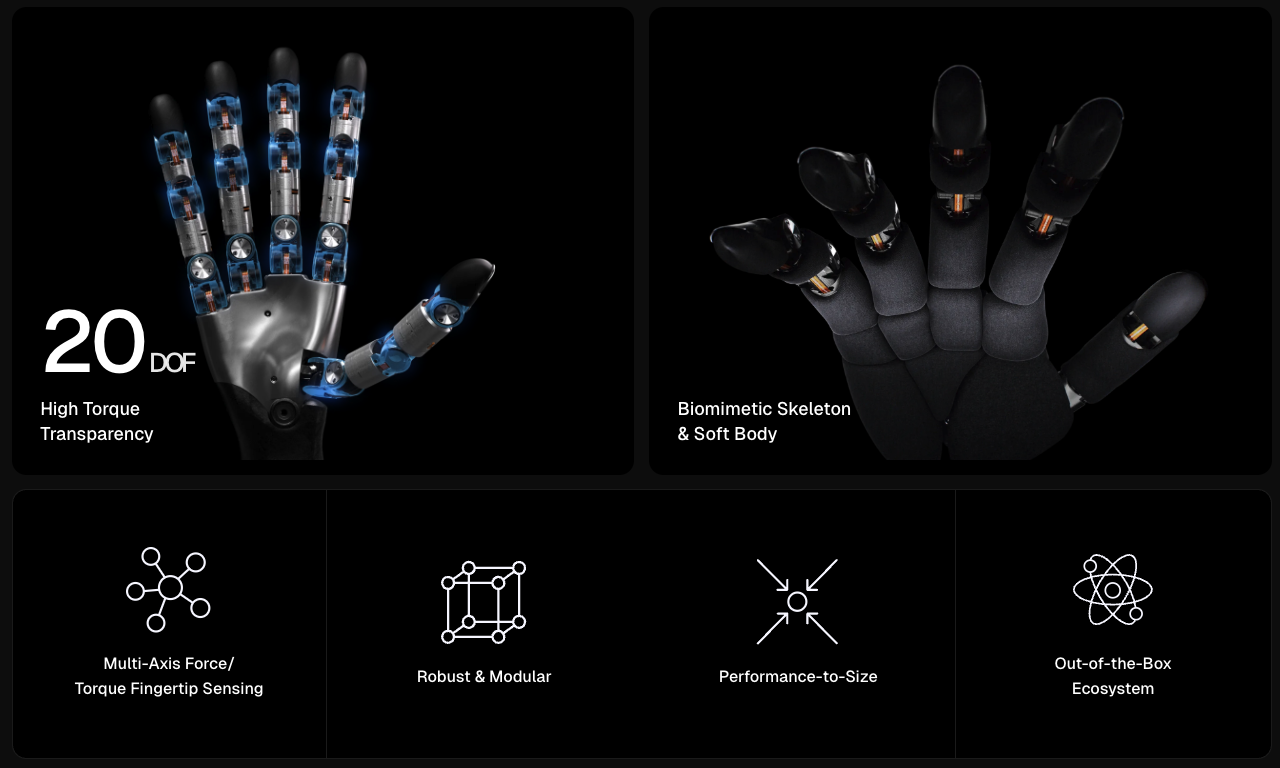
WUJI HAND 2는 20자유도 완전 직접구동 방식의 2세대 생체모사형 덱스터러스 핸드입니다.
인체를 닮은 형상과 유연한 소프트 바디, 정밀 힘·촉각 손끝 센싱,
그리고 1000Hz 고속 제어에 기반한 고동적(High-Dynamic) 조작 성능을 하나로 통합했습니다.
직접구동 구조는 역구동(Back-drivable)이 가능해 힘 전달이 직접적이고 정교하며,
ROS2·Wuji SDK·MuJoCo/Isaac Sim 등 즉시 사용 가능한 생태계를 제공해
로봇 조작 연구·모션 데이터 수집·구현지능(Physical AGI) 개발을 가속합니다.
주요 특징
● 20 DOF · 고토크 투명성(High Torque Transparency)
20개의 능동 자유도와 완전 직접구동 구조로 높은 토크 투명성을 구현합니다. 손끝에 전해지는 힘을 왜곡 없이 정밀하게 제어할 수 있습니다.
● 생체모사형 골격 + 소프트 바디
사람 손을 닮은 생체모사형 골격과 유연한 소프트 바디를 결합해, 자연스럽고 순응적인(Compliant) 손동작과 안정적인 파지를 구현합니다.
● 다축 힘·토크 손끝 센싱
손끝에 다축 힘/토크 센서를 탑재해 접촉 힘과 방향을 정밀하게 인식합니다. 정밀 파지와 섬세한 조작 작업에 필수적인 촉각 피드백을 제공합니다.
● 견고함 · 모듈형 설계
충격에 강한 견고한 구조와 모듈형 퀵 조립 설계로 유지보수 비용과 고장 복구 시간을 최소화합니다. 연구에 집중할 수 있는 안정성을 제공합니다.
● 컴팩트 사이즈 · 강한 힘
약 180×80×40mm의 컴팩트한 크기에 손끝 최대 12N 이상의 파지력을 담아, 크기 대비 뛰어난 성능(Performance-to-Size)을 실현합니다.
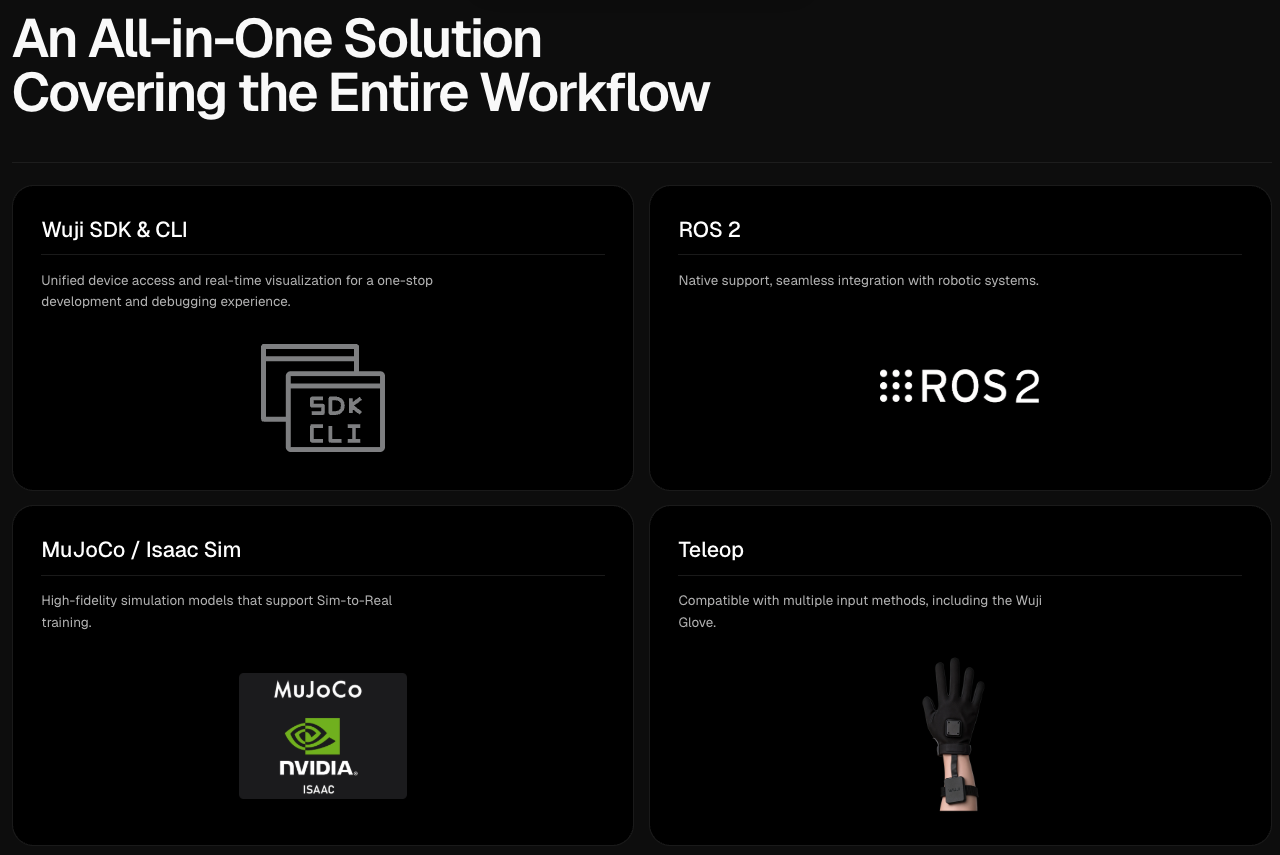
● 즉시 사용 가능한 생태계(Out-of-the-Box)
ROS2 네이티브 지원과 Wuji SDK/CLI, MuJoCo/Isaac Sim 시뮬레이션, 텔레오퍼레이션까지 갖춘 올인원 생태계로 개봉 즉시 개발에 착수할 수 있습니다.
덱스터러티의 4가지 기둥
01
생체모사 살과 뼈
사람 손을 닮은 구조로 완성된 덱스터러티
02
직접구동 · 힘 전달
직접구동으로 왜곡 없는 힘 전달
03
촉각 정렬 · 정교한 손가락
촉각에 맞춰 정밀 조정된 손가락 제어
04
컴팩트 사이즈 · 강력한 힘
작은 크기에 담은 강한 파지력
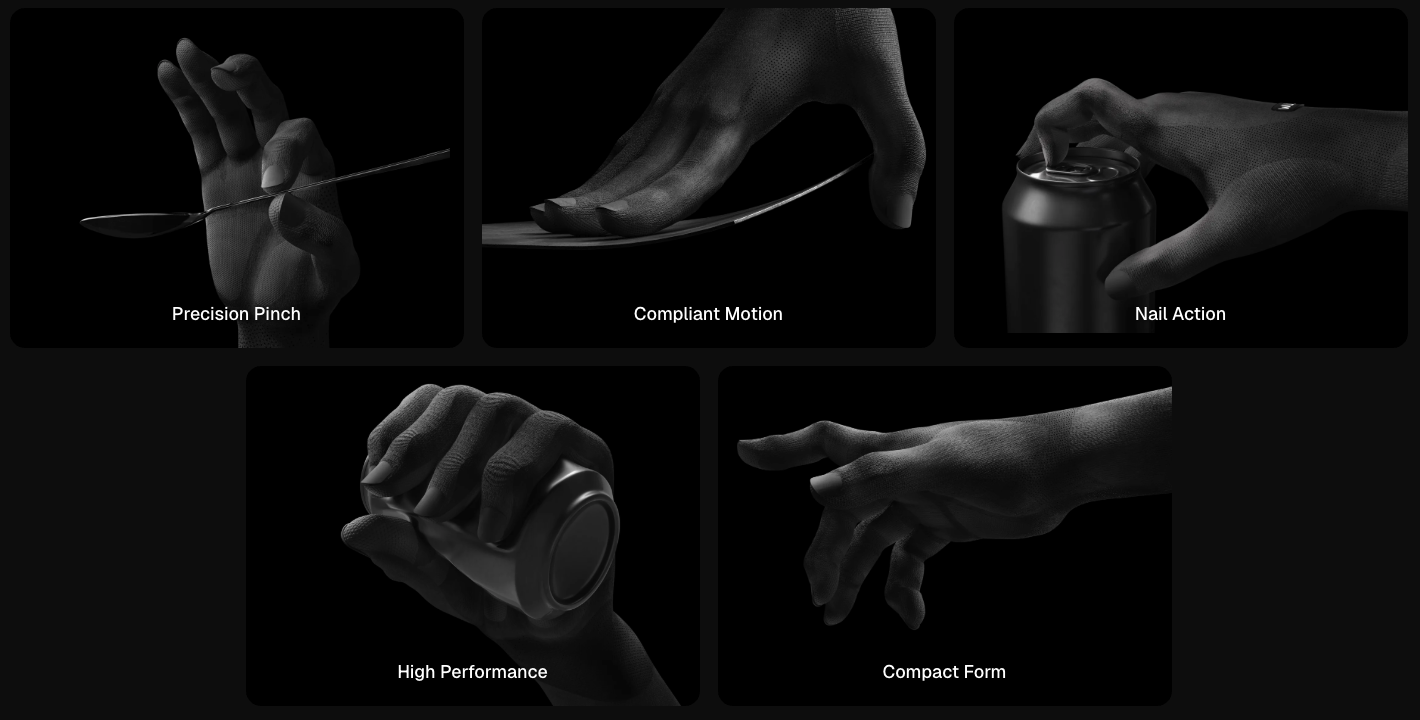
메인 어플리케이션
🔬
조작 연구
덱스터러스 매니퓰레이션
🧤
텔레오퍼레이션
Wuji Glove 원격 조작
📊
모션 데이터 수집
조작·촉각 데이터셋 구축
🕹️
모방·강화학습
Sim-to-Real 학습
🤖
휴머노이드 통합
휴머노이드 엔드이펙터
✋
정밀 파지·조작
정밀 핀치·순응 조작
제품 상세
Specifications
개발 환경 (Dev Support)
✅ ROS2 네이티브 공식 지원
✅ Wuji SDK · CLI (통합 디바이스 접근 · 실시간 시각화)
✅ MuJoCo · Isaac Sim 고정밀 시뮬레이션 (Sim-to-Real)
✅ 텔레오퍼레이션 (Wuji Glove 등 다중 입력 지원) · GitHub 오픈소스
* 상기 사양은 현재 Beta1 제품 기준이며, 사양은 지속적으로 업데이트될 수 있습니다.
최신 사양은 WUJI 공식 문서를 참고하시기 바랍니다.
* 실제 성능은 환경·사용 조건·소프트웨어 버전에 따라 상이할 수 있습니다.
Q&A
구매하시려는 상품에 대해 궁금하신 점이 있으신 경우 문의해주세요.
빠른시일 내 답변드립니다.(10:00 - 17:00)
구매한 상품의 취소/반품은 마이페이지에서 신청 가능합니다.
상품문의 및 후기게시판을 통해 취소나 환불, 교환 관련 문의는 처리되지 않습니다.
가격, 판매자, 교환/환불 및 배송 등 해당 상품 자체와 관련 없는 문의는 고객센터를 통해 문의해주세요.
해당 상품 자체와 관계없는 글, 양도, 광고성, 욕설, 비방, 도배 등의 글은 예고 없이 이동, 노출 제한, 삭제 등의 조치가 취해질 수 있습니다.
공개 게시판이므로 전화번호, 메일 주소 등 개인정보가 포함되지 않도록 주의해주세요.
상품리뷰
상품을 구매하신 분들이 작성한 리뷰입니다.
상품 상세정보
| 제품명(모델명) | WUJI HAND 2 우지 핸드 — 20DOF 완전 직접구동 덱스터러스 핸드 AI·모션데이터·연구개발 | ||
|---|---|---|---|
| 전원 | 인증 정보 | - | |
| 제조사(수입자/병행수입자) | Wuji Technology | 제조국 | |
| 가반하중(Kg) | 0 | 작업반경(mm) | 0 |
| 크기(H × W × D, mm) | 중량(kg) | 0 | |
| 상세스펙 | |||
| 옵션상품 | WUJI HAND 2 단품 / Wuji Glove(텔레오퍼레이션) / SDK·CLI 개발 도구 | ||
| 품질보증기준 | |||
| A/S 고객센터 | - | ||
교환/반품안내
| 보내실 곳 | - |
|---|---|
| 반품 및 교환 배송비 | - |
| 반품 및 교환 기준 | - |
판매자정보
| 판매자명 | - | 대표자 | - |
|---|---|---|---|
| 사업등록번호 | - | 통신판매업번호 | - |
| 사업장소재지 | - | ||
주의사항
전자상거래 등에서의 소비자보호법에 관한 법률에 의거하여 미, 피성년자가 물품에 대한 구매 계약을 체결할 경우, 법정 대리인이 동의하지 않으면 미성년자 본인 또는 법정 대리인이 구매 계약을 취소할 수 있습니다.
WUJI HAND 2 우지 핸드 — 20DOF 완전 직접구동 덱스터러스 핸드 AI·모션데이터·연구개발
20자유도 완전 직접구동(Direct-Drive) 방식의 2세대 생체모사형 덱스터러스 핸드 — ROS2·Wuji SDK·MuJoCo/Isaac Sim을 공식 지원해 로봇 조작 연구·모션 데이터 수집·구현지능 개발에 최적화된 연구개발용 로봇 핸드입니다.
상품 참고자료
상품 상세정보
WUJI TECH
20DOF 완전 직접구동 생체모사형 덱스터러스 핸드 — AI · 모션 데이터 · 연구
WUJI HAND 2
능동 20 DOF | 제어 주파수 1000Hz | 손끝 파지력 ≥12N
완전 직접구동(Back-drivable) | 다축 힘·촉각 센싱 | ROS2 네이티브 지원
모터부터 손까지 — 범용 조작(Manipulation) 솔루션
WUJI HAND 2는 20자유도 완전 직접구동 방식의 2세대 생체모사형 덱스터러스 핸드입니다.
인체를 닮은 형상과 유연한 소프트 바디, 정밀 힘·촉각 손끝 센싱,
그리고 1000Hz 고속 제어에 기반한 고동적(High-Dynamic) 조작 성능을 하나로 통합했습니다.
직접구동 구조는 역구동(Back-drivable)이 가능해 힘 전달이 직접적이고 정교하며,
ROS2·Wuji SDK·MuJoCo/Isaac Sim 등 즉시 사용 가능한 생태계를 제공해
로봇 조작 연구·모션 데이터 수집·구현지능(Physical AGI) 개발을 가속합니다.
주요 특징
● 20 DOF · 고토크 투명성(High Torque Transparency)
20개의 능동 자유도와 완전 직접구동 구조로 높은 토크 투명성을 구현합니다. 손끝에 전해지는 힘을 왜곡 없이 정밀하게 제어할 수 있습니다.
● 생체모사형 골격 + 소프트 바디
사람 손을 닮은 생체모사형 골격과 유연한 소프트 바디를 결합해, 자연스럽고 순응적인(Compliant) 손동작과 안정적인 파지를 구현합니다.
● 다축 힘·토크 손끝 센싱
손끝에 다축 힘/토크 센서를 탑재해 접촉 힘과 방향을 정밀하게 인식합니다. 정밀 파지와 섬세한 조작 작업에 필수적인 촉각 피드백을 제공합니다.
● 견고함 · 모듈형 설계
충격에 강한 견고한 구조와 모듈형 퀵 조립 설계로 유지보수 비용과 고장 복구 시간을 최소화합니다. 연구에 집중할 수 있는 안정성을 제공합니다.
● 컴팩트 사이즈 · 강한 힘
약 180×80×40mm의 컴팩트한 크기에 손끝 최대 12N 이상의 파지력을 담아, 크기 대비 뛰어난 성능(Performance-to-Size)을 실현합니다.
● 즉시 사용 가능한 생태계(Out-of-the-Box)
ROS2 네이티브 지원과 Wuji SDK/CLI, MuJoCo/Isaac Sim 시뮬레이션, 텔레오퍼레이션까지 갖춘 올인원 생태계로 개봉 즉시 개발에 착수할 수 있습니다.
덱스터러티의 4가지 기둥
01
생체모사 살과 뼈
사람 손을 닮은 구조로 완성된 덱스터러티
02
직접구동 · 힘 전달
직접구동으로 왜곡 없는 힘 전달
03
촉각 정렬 · 정교한 손가락
촉각에 맞춰 정밀 조정된 손가락 제어
04
컴팩트 사이즈 · 강력한 힘
작은 크기에 담은 강한 파지력
메인 어플리케이션
🔬
조작 연구
덱스터러스 매니퓰레이션
🧤
텔레오퍼레이션
Wuji Glove 원격 조작
📊
모션 데이터 수집
조작·촉각 데이터셋 구축
🕹️
모방·강화학습
Sim-to-Real 학습
🤖
휴머노이드 통합
휴머노이드 엔드이펙터
✋
정밀 파지·조작
정밀 핀치·순응 조작
제품 상세
Specifications
개발 환경 (Dev Support)
✅ ROS2 네이티브 공식 지원
✅ Wuji SDK · CLI (통합 디바이스 접근 · 실시간 시각화)
✅ MuJoCo · Isaac Sim 고정밀 시뮬레이션 (Sim-to-Real)
✅ 텔레오퍼레이션 (Wuji Glove 등 다중 입력 지원) · GitHub 오픈소스
* 상기 사양은 현재 Beta1 제품 기준이며, 사양은 지속적으로 업데이트될 수 있습니다.
최신 사양은 WUJI 공식 문서를 참고하시기 바랍니다.
* 실제 성능은 환경·사용 조건·소프트웨어 버전에 따라 상이할 수 있습니다.
상품문의
구매하시려는 상품에 대해 궁금하신 점이 있으신 경우 문의해주세요.
빠른시일 내 답변드립니다.(10:00 - 17:00)
구매한 상품의 취소/반품은 마이페이지에서 신청 가능합니다.
상품문의 및 후기게시판을 통해 취소나 환불, 교환 관련 문의는 처리되지 않습니다.
가격, 판매자, 교환/환불 및 배송 등 해당 상품 자체와 관련 없는 문의는 고객센터를 통해 문의해주세요.
해당 상품 자체와 관계없는 글, 양도, 광고성, 욕설, 비방, 도배 등의 글은 예고 없이 이동, 노출 제한, 삭제 등의 조치가 취해질 수 있습니다.
공개 게시판이므로 전화번호, 메일 주소 등 개인정보가 포함되지 않도록 주의해주세요.
상품리뷰
상품을 구매하신 분들이 작성한 리뷰입니다.
상품 상세정보
| 제품명(모델명) | WUJI HAND 2 우지 핸드 — 20DOF 완전 직접구동 덱스터러스 핸드 AI·모션데이터·연구개발 | ||
|---|---|---|---|
| 전원 | - | 인증 정보 | - |
| 제조사(수입자/병행수입자) | Wuji Technology | 제조국 | - |
| 가반하중(Kg) | - | 작업반경(mm) | - |
| 크기(H × W × D, mm) | - | 중량(kg) | - |
| 상세스펙 | |||
| 옵션상품 | WUJI HAND 2 단품 / Wuji Glove(텔레오퍼레이션) / SDK·CLI 개발 도구 | ||
| 품질보증기준 | 0개월 | ||
| A/S 고객센터 | - | ||
교환/반품안내
| 보내실 곳 | - |
|---|---|
| 반품 및 교환 배송비 | - |
| 반품 및 교환 기준 | - |
판매자정보
| 판매자명 | - | 대표자 | - |
|---|---|---|---|
| 사업등록번호 | - | 통신판매업번호 | - |
| 사업장소재지 | - | ||
주의사항
전자상거래 등에서의 소비자보호법에 관한 법률에 의거하여 미, 피성년자가 물품에 대한 구매 계약을 체결할 경우, 법정 대리인이 동의하지 않으면 미성년자 본인 또는 법정 대리인이 구매 계약을 취소할 수 있습니다.
WUJI HAND 2 우지 핸드 — 20DOF 완전 직접구동 덱스터러스 핸드 AI·모션데이터·연구개발
지금 이 로봇 가격 협의 가능!
회원님, 지금 문의하시면 도입 조건에 따라 추가 할인이 있을 수 있어요 💡