Shadow DEX-EE — Google DeepMind 공동개발 3지 머신러닝 로봇핸드 (12DOF·강화학습 연구용)
스테레오 촉각센서를 갖춘 12DOF 3지 머신러닝 로봇핸드 — 강화학습 장기실험에 최적, ROS 완전 통합
총 주문금액
가격협의(VAT별도)
상품 참고자료
상품 상세정보
SHADOW ROBOT
머신러닝을 위한 3지 로봇핸드 — 강화학습·모방학습·텔레오퍼레이션 연구
DEX-EE
DEX-EE · DEX-EE Chiral
3지 · 12 DOF | 중량 4.1kg · 높이 350mm
스테레오 카메라 촉각센서 | 고대역폭 토크·위치 제어 | ROS 완전 통합
세계 최고 AI 연구팀을 위해 설계된 로봇핸드
DEX-EE는 Shadow Robot이 Google DeepMind와 협력해 개발한 로봇핸드로,
실제 환경의 머신러닝 프로젝트 요구에 맞춰 만들어졌습니다.
동적이고 정밀하게 제어되는 움직임을 견고하고 신뢰성 높은 패키지로 제공해,
하드웨어 고장으로 인한 중단 없이 장시간 실험을 지속할 수 있습니다.
위치·힘·관성 측정은 물론 손가락당 수백 채널의 촉각 데이터를 제공하며,
스테레오 카메라 기반 핑거팁 광학 센서가 전례 없는 3D 상호작용 정보를 제공합니다.
강화학습처럼 장기간 반복되는 실험을 안정적으로 수행하는
덱스터러스 매니퓰레이션 연구 플랫폼입니다.
주요 특징
● Google DeepMind 공동 개발
세계 최고 수준의 AI 연구팀 Google DeepMind와 협력해, 실제 환경의 머신러닝 프로젝트 요구에 맞춰 설계·제작된 로봇핸드입니다.
● 시장 최고의 내구성 · 장기 실험
긴 평균 고장 시간과 짧은 수리 시간으로 높은 가동률을 제공합니다. 반복 충격과 미숙련 정책의 과격한 사용에도 견디도록 설계되어 장기 강화학습 실험에 최적입니다.
● 스테레오 카메라 핑거팁 촉각센서
스테레오 카메라 기반 핑거팁 촉각센서가 각 손끝에 수백 개 택셀과 넓은 다이내믹 레인지로 전례 없는 3D 상호작용 정보를 견고한 패키지로 제공합니다.
● 고대역폭 토크·위치 제어
고대역폭 토크·위치 제어 루프로 섬세하고 정밀한 손끝 손재주를 구현합니다. 전신 토크·관성 측정으로 손 전체가 환경과의 상호작용에 민감하게 반응합니다.
● 다중 택셀 3DOF 촉각센서
중간·근위 지골에 장착된 다중 택셀 3자유도 촉각센서가 파지·조작 중 추가 정보를 제공해, 접촉 기반 연구의 데이터 풍부도를 높입니다.
● ROS 통합 · 유지보수 용이
ROS에 완전 통합되어 연구개발 도구로 바로 사용할 수 있습니다. 최소한의 교육으로 사용자가 직접 유지보수할 수 있고, 페일세이프와 안전 종료 루틴으로 고장·다운타임을 줄입니다.
메인 어플리케이션
🧠
강화학습 (RL)
장기 반복 학습 실험
🔬
매니퓰레이션 연구
덱스터러스 조작 연구
🖐️
촉각 센싱 연구
광학 촉각 3D 상호작용
🙌
모방학습 · 양손 작업
Chiral 인간형 키네마틱
🕹️
텔레오퍼레이션
인간 동작 모사 조작
🎓
AI 연구 · 학술
대학·연구기관 ML 연구
모델 — DEX-EE vs DEX-EE Chiral
대칭형
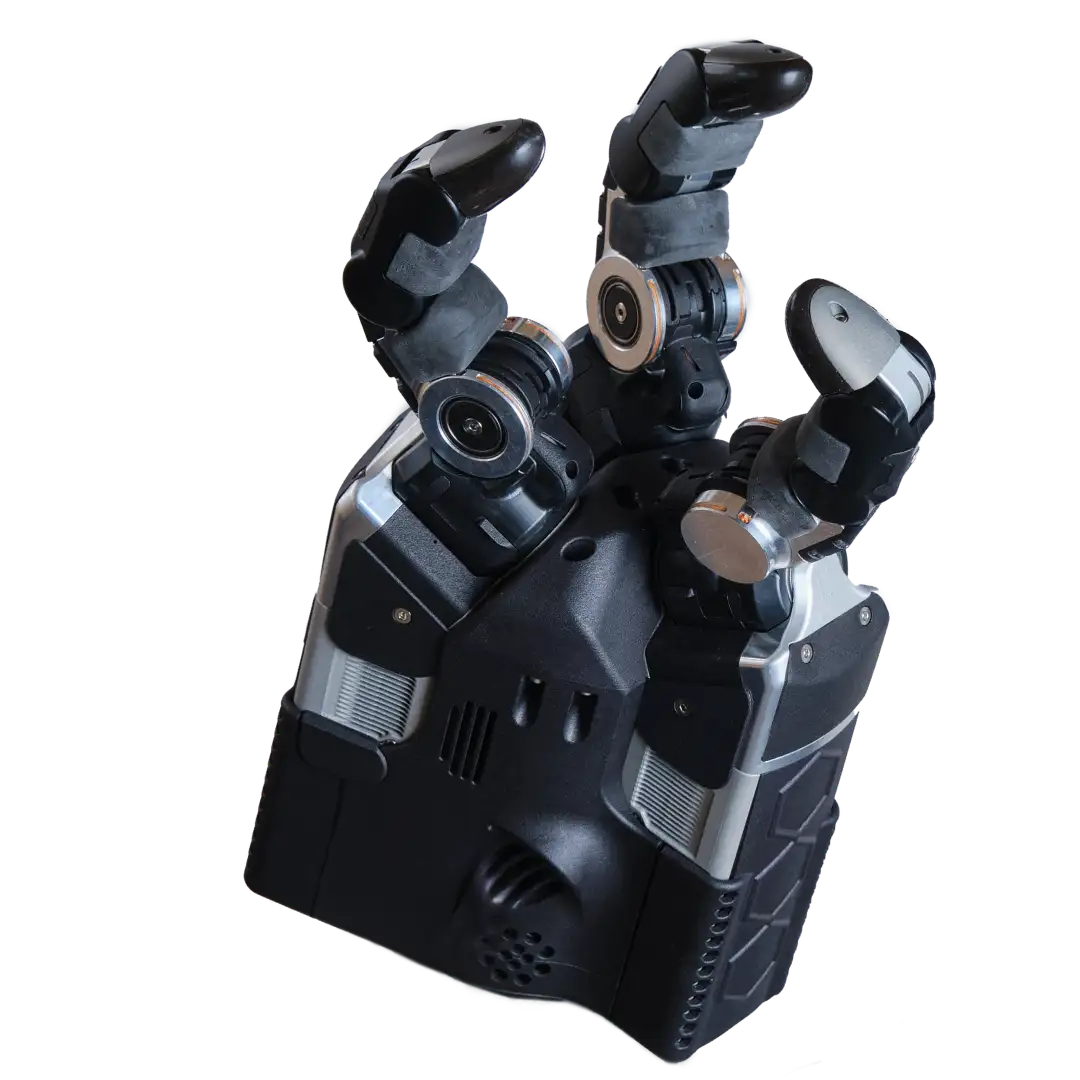
DEX-EE
3지 대칭 구조
12 DOF · 4.1kg · 350mm
까다로운 ML 작업용
최대 내구성 설계
인간형 · 신규
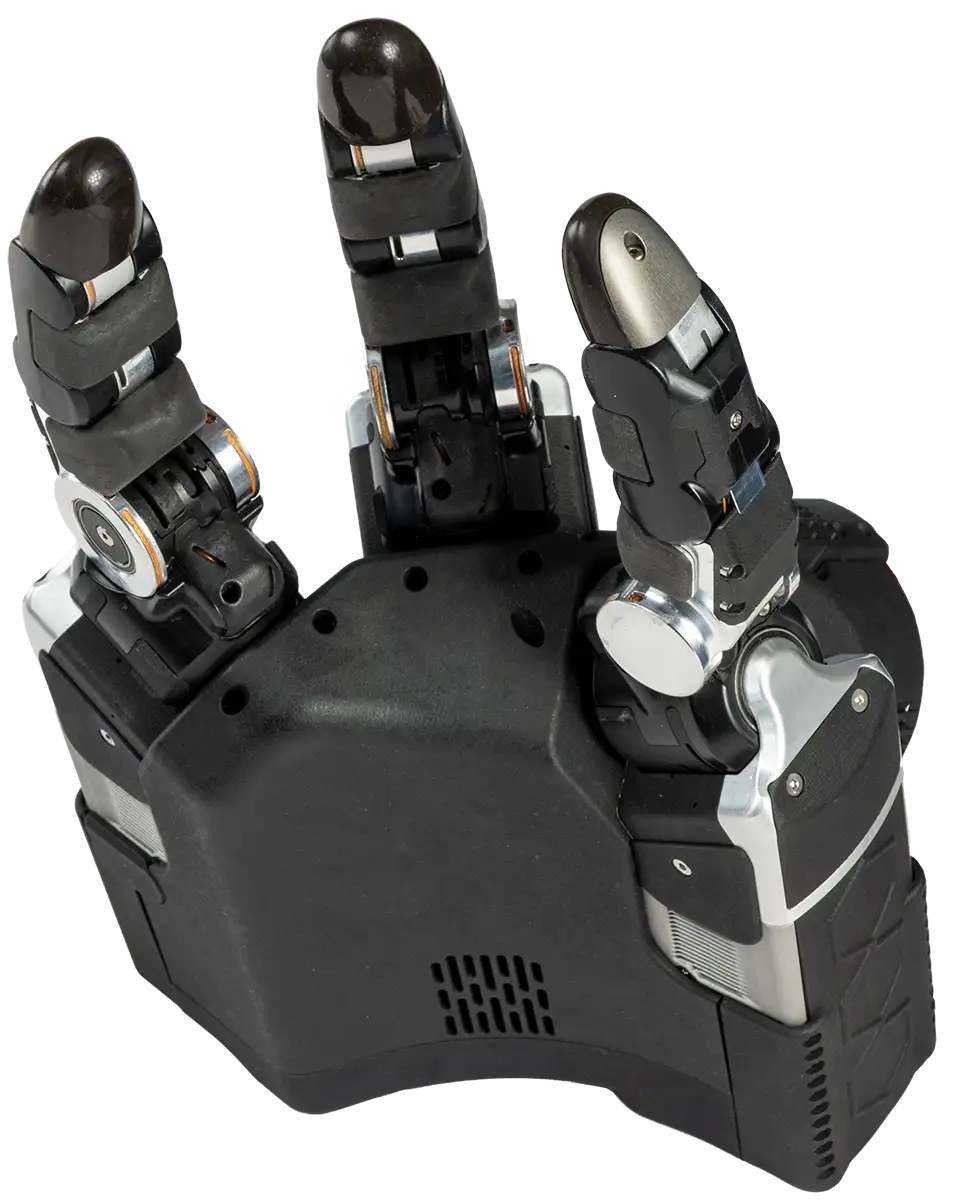
DEX-EE Chiral
인간형 키네마틱 (엄지 오프셋)
12 DOF · 4.1kg · 350mm
모방학습·양손 작업 용이
Left · Right · Bi-Manual Pair
* DEX-EE는 사람 손과 달리 대칭 구조입니다.
DEX-EE Chiral은 세 번째 손가락을 사람 엄지처럼 아래·측면으로 오프셋해
인간 조작을 더 정확히 모사하며, 텔레오퍼레이션을 단순화합니다.
제품 상세
Specifications
개발 환경 (Dev Support)
✅ ROS 완전 통합 (연구개발 도구)
✅ 고속 센서 네트워크 — 위치·힘·관성·촉각 데이터
✅ 스테레오 카메라 핑거팁 광학 촉각센서 · 다중 택셀 3DOF 센서
최소 교육으로 사용자 유지보수 · 페일세이프 · 강화학습 장기실험 대응
* 제품 사양은 Shadow Robot 공식 자료 기준이며, 실제 성능은 환경·사용 조건·구성에 따라 상이할 수 있습니다.
* DEX-EE Chiral은 Left / Right / Bi-Manual Pair 구성으로 제공됩니다.
* 상세 사양은 Shadow Robot 공식 기술 사양서(PDF)를 참고하시기 바랍니다.
Q&A
구매하시려는 상품에 대해 궁금하신 점이 있으신 경우 문의해주세요.
빠른시일 내 답변드립니다.(10:00 - 17:00)
구매한 상품의 취소/반품은 마이페이지에서 신청 가능합니다.
상품문의 및 후기게시판을 통해 취소나 환불, 교환 관련 문의는 처리되지 않습니다.
가격, 판매자, 교환/환불 및 배송 등 해당 상품 자체와 관련 없는 문의는 고객센터를 통해 문의해주세요.
해당 상품 자체와 관계없는 글, 양도, 광고성, 욕설, 비방, 도배 등의 글은 예고 없이 이동, 노출 제한, 삭제 등의 조치가 취해질 수 있습니다.
공개 게시판이므로 전화번호, 메일 주소 등 개인정보가 포함되지 않도록 주의해주세요.
상품리뷰
상품을 구매하신 분들이 작성한 리뷰입니다.
상품 상세정보
| 제품명(모델명) | Shadow DEX-EE — Google DeepMind 공동개발 3지 머신러닝 로봇핸드 (12DOF·강화학습 연구용) | ||
|---|---|---|---|
| 전원 | 인증 정보 | - | |
| 제조사(수입자/병행수입자) | Shadow Robot | 제조국 | |
| 가반하중(Kg) | 0 | 작업반경(mm) | 0 |
| 크기(H × W × D, mm) | 중량(kg) | 0 | |
| 상세스펙 | |||
| 옵션상품 | DEX-EE / DEX-EE Chiral (Left · Right · Bi-Manual Pair) · 핑거팁 광학 촉각센서 | ||
| 품질보증기준 | |||
| A/S 고객센터 | - | ||
교환/반품안내
| 보내실 곳 | - |
|---|---|
| 반품 및 교환 배송비 | - |
| 반품 및 교환 기준 | - |
판매자정보
| 판매자명 | - | 대표자 | - |
|---|---|---|---|
| 사업등록번호 | - | 통신판매업번호 | - |
| 사업장소재지 | - | ||
주의사항
전자상거래 등에서의 소비자보호법에 관한 법률에 의거하여 미, 피성년자가 물품에 대한 구매 계약을 체결할 경우, 법정 대리인이 동의하지 않으면 미성년자 본인 또는 법정 대리인이 구매 계약을 취소할 수 있습니다.
Shadow DEX-EE — Google DeepMind 공동개발 3지 머신러닝 로봇핸드 (12DOF·강화학습 연구용)
스테레오 촉각센서를 갖춘 12DOF 3지 머신러닝 로봇핸드 — 강화학습 장기실험에 최적, ROS 완전 통합
상품 참고자료
상품 상세정보
SHADOW ROBOT
머신러닝을 위한 3지 로봇핸드 — 강화학습·모방학습·텔레오퍼레이션 연구
DEX-EE
DEX-EE · DEX-EE Chiral
3지 · 12 DOF | 중량 4.1kg · 높이 350mm
스테레오 카메라 촉각센서 | 고대역폭 토크·위치 제어 | ROS 완전 통합
세계 최고 AI 연구팀을 위해 설계된 로봇핸드
DEX-EE는 Shadow Robot이 Google DeepMind와 협력해 개발한 로봇핸드로,
실제 환경의 머신러닝 프로젝트 요구에 맞춰 만들어졌습니다.
동적이고 정밀하게 제어되는 움직임을 견고하고 신뢰성 높은 패키지로 제공해,
하드웨어 고장으로 인한 중단 없이 장시간 실험을 지속할 수 있습니다.
위치·힘·관성 측정은 물론 손가락당 수백 채널의 촉각 데이터를 제공하며,
스테레오 카메라 기반 핑거팁 광학 센서가 전례 없는 3D 상호작용 정보를 제공합니다.
강화학습처럼 장기간 반복되는 실험을 안정적으로 수행하는
덱스터러스 매니퓰레이션 연구 플랫폼입니다.
주요 특징
● Google DeepMind 공동 개발
세계 최고 수준의 AI 연구팀 Google DeepMind와 협력해, 실제 환경의 머신러닝 프로젝트 요구에 맞춰 설계·제작된 로봇핸드입니다.
● 시장 최고의 내구성 · 장기 실험
긴 평균 고장 시간과 짧은 수리 시간으로 높은 가동률을 제공합니다. 반복 충격과 미숙련 정책의 과격한 사용에도 견디도록 설계되어 장기 강화학습 실험에 최적입니다.
● 스테레오 카메라 핑거팁 촉각센서
스테레오 카메라 기반 핑거팁 촉각센서가 각 손끝에 수백 개 택셀과 넓은 다이내믹 레인지로 전례 없는 3D 상호작용 정보를 견고한 패키지로 제공합니다.
● 고대역폭 토크·위치 제어
고대역폭 토크·위치 제어 루프로 섬세하고 정밀한 손끝 손재주를 구현합니다. 전신 토크·관성 측정으로 손 전체가 환경과의 상호작용에 민감하게 반응합니다.
● 다중 택셀 3DOF 촉각센서
중간·근위 지골에 장착된 다중 택셀 3자유도 촉각센서가 파지·조작 중 추가 정보를 제공해, 접촉 기반 연구의 데이터 풍부도를 높입니다.
● ROS 통합 · 유지보수 용이
ROS에 완전 통합되어 연구개발 도구로 바로 사용할 수 있습니다. 최소한의 교육으로 사용자가 직접 유지보수할 수 있고, 페일세이프와 안전 종료 루틴으로 고장·다운타임을 줄입니다.
메인 어플리케이션
🧠
강화학습 (RL)
장기 반복 학습 실험
🔬
매니퓰레이션 연구
덱스터러스 조작 연구
🖐️
촉각 센싱 연구
광학 촉각 3D 상호작용
🙌
모방학습 · 양손 작업
Chiral 인간형 키네마틱
🕹️
텔레오퍼레이션
인간 동작 모사 조작
🎓
AI 연구 · 학술
대학·연구기관 ML 연구
모델 — DEX-EE vs DEX-EE Chiral
대칭형
DEX-EE
3지 대칭 구조
12 DOF · 4.1kg · 350mm
까다로운 ML 작업용
최대 내구성 설계
인간형 · 신규
DEX-EE Chiral
인간형 키네마틱 (엄지 오프셋)
12 DOF · 4.1kg · 350mm
모방학습·양손 작업 용이
Left · Right · Bi-Manual Pair
* DEX-EE는 사람 손과 달리 대칭 구조입니다.
DEX-EE Chiral은 세 번째 손가락을 사람 엄지처럼 아래·측면으로 오프셋해
인간 조작을 더 정확히 모사하며, 텔레오퍼레이션을 단순화합니다.
제품 상세
Specifications
개발 환경 (Dev Support)
✅ ROS 완전 통합 (연구개발 도구)
✅ 고속 센서 네트워크 — 위치·힘·관성·촉각 데이터
✅ 스테레오 카메라 핑거팁 광학 촉각센서 · 다중 택셀 3DOF 센서
최소 교육으로 사용자 유지보수 · 페일세이프 · 강화학습 장기실험 대응
* 제품 사양은 Shadow Robot 공식 자료 기준이며, 실제 성능은 환경·사용 조건·구성에 따라 상이할 수 있습니다.
* DEX-EE Chiral은 Left / Right / Bi-Manual Pair 구성으로 제공됩니다.
* 상세 사양은 Shadow Robot 공식 기술 사양서(PDF)를 참고하시기 바랍니다.
상품문의
구매하시려는 상품에 대해 궁금하신 점이 있으신 경우 문의해주세요.
빠른시일 내 답변드립니다.(10:00 - 17:00)
구매한 상품의 취소/반품은 마이페이지에서 신청 가능합니다.
상품문의 및 후기게시판을 통해 취소나 환불, 교환 관련 문의는 처리되지 않습니다.
가격, 판매자, 교환/환불 및 배송 등 해당 상품 자체와 관련 없는 문의는 고객센터를 통해 문의해주세요.
해당 상품 자체와 관계없는 글, 양도, 광고성, 욕설, 비방, 도배 등의 글은 예고 없이 이동, 노출 제한, 삭제 등의 조치가 취해질 수 있습니다.
공개 게시판이므로 전화번호, 메일 주소 등 개인정보가 포함되지 않도록 주의해주세요.
상품리뷰
상품을 구매하신 분들이 작성한 리뷰입니다.
상품 상세정보
| 제품명(모델명) | Shadow DEX-EE — Google DeepMind 공동개발 3지 머신러닝 로봇핸드 (12DOF·강화학습 연구용) | ||
|---|---|---|---|
| 전원 | - | 인증 정보 | - |
| 제조사(수입자/병행수입자) | Shadow Robot | 제조국 | - |
| 가반하중(Kg) | - | 작업반경(mm) | - |
| 크기(H × W × D, mm) | - | 중량(kg) | - |
| 상세스펙 | |||
| 옵션상품 | DEX-EE / DEX-EE Chiral (Left · Right · Bi-Manual Pair) · 핑거팁 광학 촉각센서 | ||
| 품질보증기준 | 0개월 | ||
| A/S 고객센터 | - | ||
교환/반품안내
| 보내실 곳 | - |
|---|---|
| 반품 및 교환 배송비 | - |
| 반품 및 교환 기준 | - |
판매자정보
| 판매자명 | - | 대표자 | - |
|---|---|---|---|
| 사업등록번호 | - | 통신판매업번호 | - |
| 사업장소재지 | - | ||
주의사항
전자상거래 등에서의 소비자보호법에 관한 법률에 의거하여 미, 피성년자가 물품에 대한 구매 계약을 체결할 경우, 법정 대리인이 동의하지 않으면 미성년자 본인 또는 법정 대리인이 구매 계약을 취소할 수 있습니다.
Shadow DEX-EE — Google DeepMind 공동개발 3지 머신러닝 로봇핸드 (12DOF·강화학습 연구용)
지금 이 로봇 가격 협의 가능!
회원님, 지금 문의하시면 도입 조건에 따라 추가 할인이 있을 수 있어요 💡