

LimX Dynamics TRON 1 모듈형 멀티모달 2족보행 로봇 — 강화학습·VLA·피지컬AI 연구개발
LimX Dynamics TRON 1은 발 모듈을 교체하며 보행 형태를 바꾸는 다중 모드 이족 로봇입니다. 이족 보행 제어와 강화학습 연구 플랫폼으로 활용되며, 연구 도입 문의 가능합니다.
총 주문금액
가격협의(VAT별도)
상품 참고자료
상품 상세정보


이미 학습한 걸 새 로봇에 옮긴다 — TRON1로 검증한 정책 전이 강화학습
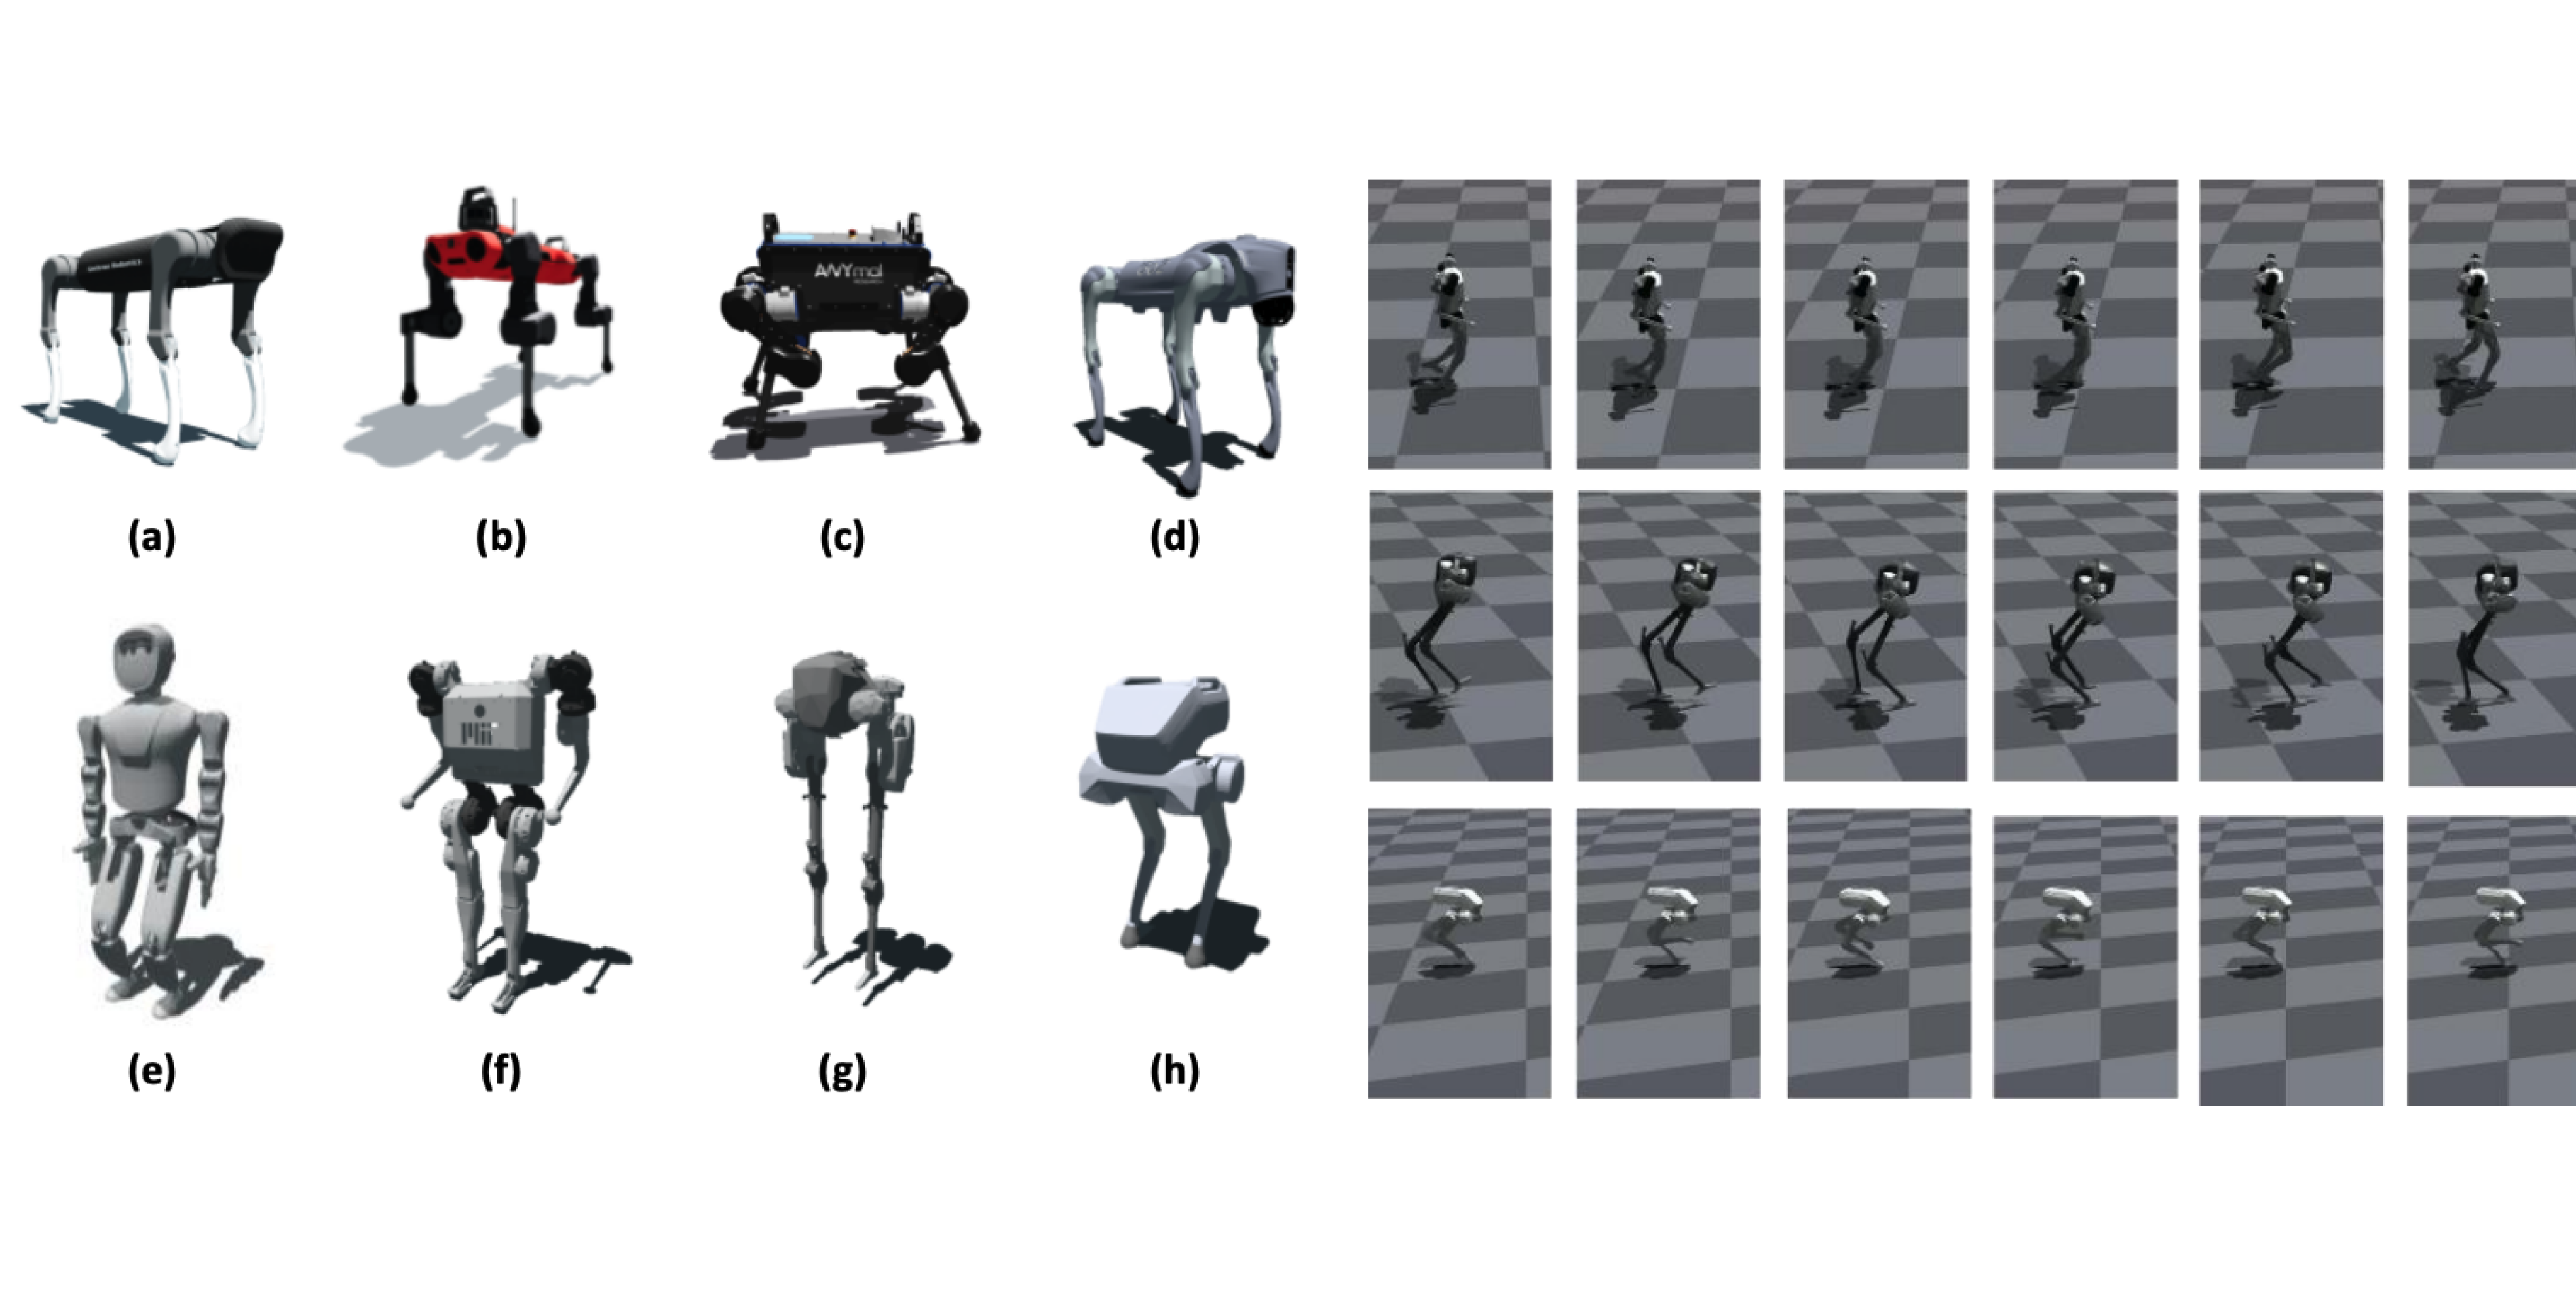
보행 로봇을 강화학습으로 훈련시킬 때 가장 큰 부담은 매번 처음부터 학습해야 한다는 점입니다. 로봇이나 지형이 조금만 바뀌어도 학습을 새로 하려면 시간과 비용이 많이 듭니다. PTRL(Prior Transfer Deep Reinforcement Learning) 연구는 이미 학습한 보행 정책(prior)을 새로운 로봇으로 전이해, 학습 속도와 안정성을 끌어올리는 방법을 제안합니다.
이 연구는 시뮬레이션에 머무르지 않고 TRON1을 실제 로봇으로 사용해 실물 실험을 진행했습니다. 평지와 잔디 등 서로 다른 지형에서 보행을 검증하며, 전이된 정책이 실제 환경에서도 안정적으로 동작함을 입증했습니다.
TRON1은 이처럼 최신 강화학습·정책 전이 연구가 실제로 구동되고 검증되는 연구 플랫폼으로 활용되고 있습니다. 시뮬레이션에서 실제 로봇으로 이어지는(sim-to-real) 연구에 곧바로 투입할 수 있는 하드웨어입니다.
출처: "PTRL: Prior Transfer Deep Reinforcement Learning," arXiv:2504.05629 (2025)
스스로 지형을 읽고 적응한다 — TRON1로 검증한 자기지도 지형 적응 보행
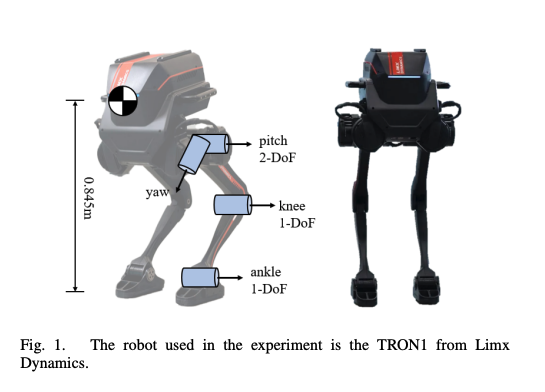
다리로 걷는 로봇이 실제 환경에서 쓰이려면 평지뿐 아니라 다양한 지형에 스스로 적응해야 합니다. 하지만 지형마다 일일이 정답 데이터를 만들어 학습시키는 건 한계가 있습니다. BarlowWalk 연구는 사람이 정답을 붙이지 않아도 로봇이 스스로 특징을 학습하는 자기지도학습(self-supervised learning)을 보행에 적용해, 지형 적응 능력을 높이는 방법을 제안합니다.
이 연구는 TRON1을 솔(sole) 모드로 사용해 6종의 서로 다른 지형에서 보행을 검증했습니다. 로봇이 지형의 특성을 스스로 파악하고 그에 맞춰 걷는 능력을 실제 하드웨어에서 입증한 것입니다.
TRON1은 이처럼 다양한 지형 적응 보행 연구가 실제로 이뤄지는 플랫폼으로, 험지·비정형 환경을 다루는 최신 로보틱스 연구에 폭넓게 활용되고 있습니다.
출처: "BarlowWalk: Self-supervised Representation Learning for Legged Robot Terrain-adaptive Locomotion," arXiv:2508.00939 (2025)
LIMX DYNAMICS
모듈형 멀티모달 2족보행 로봇 — 강화학습 · VLA · 피지컬 AI 연구
TRON 1
The Gateway to Humanoid RL Research
3-in-1 모듈형 발끝 (포인트풋·솔·휠) | 높이 845mm · 중량 20kg 이하
최대 이동속도 3m/s(휠) | 완전 개방형 SDK | 주류 시뮬레이션 지원
(3-in-1 benefit)
하나의 제품으로 3가지 모드 제공
휴머노이드 강화학습 연구로 들어가는 관문
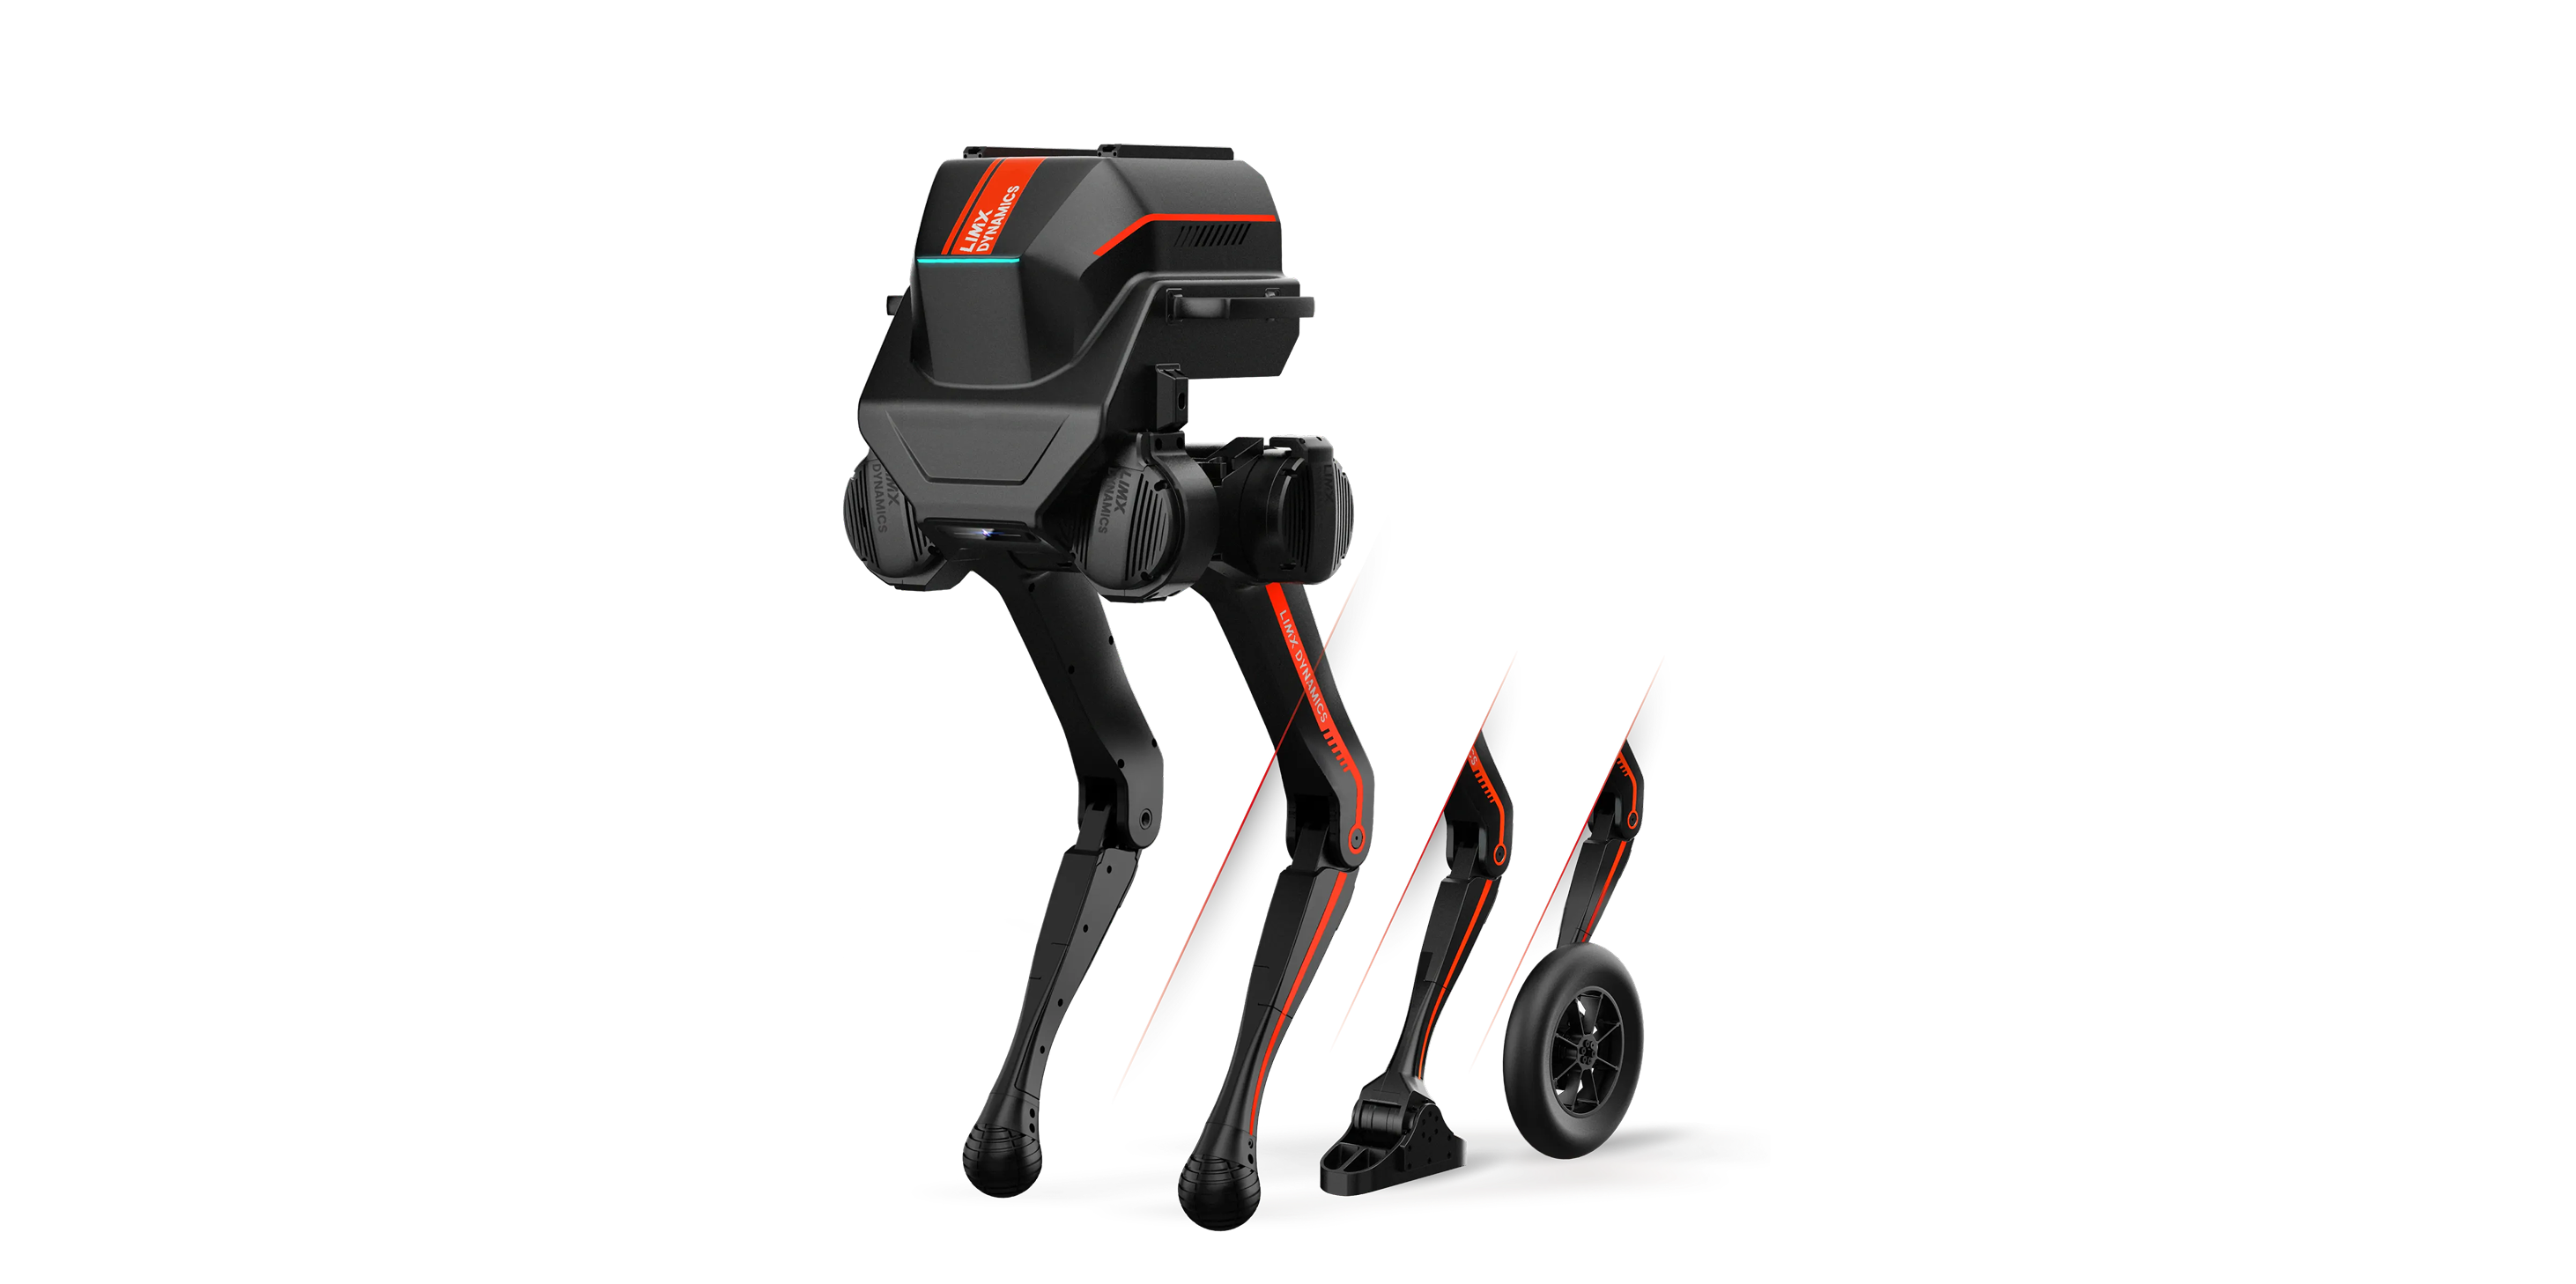
TRON 1은 포인트풋·솔·휠 세 가지 발끝 모듈을 하나로 제공하는
멀티모달 2족보행 로봇으로, 강화학습(RL) 연구에 널리 활용되며
다수의 학술 논문에도 자주 등장하는 검증된 연구 플랫폼입니다.
4족보행에서 휴머노이드로 확장하기 전 모션 제어를 검증하는
테스트베드로 활용하기에 이상적이며, 완전 개방형 SDK와
주류 시뮬레이션 플랫폼(NVIDIA Isaac·MuJoCo·Gazebo)을 지원해
개봉 즉시 알고리즘 검증에 착수할 수 있습니다.
휴머노이드 대비 합리적인 도입 비용으로 연구실 진입 장벽을 크게 낮춥니다.
주요 특징
● 3-in-1 모듈형 발끝 구조
한 번의 구매로 포인트풋·솔·휠 3가지 모드를 모두 활용합니다. 발끝을 빠르게 교체하면 하드웨어를 자동 인식해 소프트웨어가 적응하며, 멀티모달 알고리즘 개발에 이상적입니다.
● 강화학습 연구 입문 플랫폼
구현지능(Embodied AI) 연구에 필수적인 테스트베드로, RL 연구에 널리 활용되고 논문에도 자주 등장합니다. 휴머노이드 모션 제어에 입문하기 가장 좋은 플랫폼입니다.
● 개봉 즉시 사용 (Out of the Box)
단순한 2족 구조와 내장 고성능 모션 제어 알고리즘으로 별도 준비 없이 바로 사용할 수 있습니다. 초보자부터 전문가까지 쉽게 시작할 수 있습니다.
● 완전 개방형 SDK · 하드웨어 인터페이스
완전히 개방된 SDK와 하드웨어 인터페이스로 하드웨어 잠재력을 최대한 끌어내, 복잡도 높은 알고리즘 검증까지 대응합니다. Python 전 과정 개발을 지원하며 C++가 필수가 아닙니다.
● 주류 시뮬레이션 · Sim2Real 최소화
NVIDIA Isaac·MuJoCo·Gazebo 등 주류 시뮬레이션 플랫폼과 정교한 URDF를 제공해 Sim2Real 격차를 최소화합니다. 상세 매뉴얼과 2차 개발 가이드, 코드 예제도 함께 제공됩니다.
● 풍부한 확장 키트
로봇팔(Arm) 키트로 모바일 매니퓰레이션·전신 제어를, 보이스 키트로 음성 인터랙션을, 센서(LiDAR+뎁스) 키트로 3D 매핑·내비게이션·장애물 회피 연구를 확장할 수 있습니다.


3가지 발끝 모드 — 1대로 멀티모달

가장 단순
Point-Foot
가장 단순한 다리 형태로 제어가 쉬워, 보행 제어 알고리즘 입문에 적합합니다.
휴머노이드형
Sole
휴머노이드형 발바닥으로, 사람처럼 서고 걷는 2족보행 동작을 구현합니다.
전지형 이동
Wheeled
휠 모드로 최대 3m/s의 전지형 고속 이동 잠재력을 발휘합니다.
메인 어플리케이션
🧠
강화학습 연구
RL 기반 보행 제어 연구
🤖
휴머노이드 입문
확장 전 모션제어 테스트베드
📊
구현지능 연구
Embodied AI 알고리즘 검증
🦿
모바일 매니퓰레이션
Arm 키트 기반 전신 제어
🗺️
인지·내비게이션
Sensor 키트 3D 매핑·회피
🎓
교육 · 실습
대학·연구실 로보틱스 교육
제품 상세
Specifications
개발 환경 (Dev Support)
✅ 완전 개방형 SDK · 하드웨어 인터페이스
✅ 주류 시뮬레이션 플랫폼 (NVIDIA Isaac · MuJoCo · Gazebo)
✅ Python 전 과정 개발 지원 (C++ 불필요) · 정교한 URDF
상세 매뉴얼 · 2차 개발 가이드 · 코드 예제 제공
* 제품 사양은 LimX Dynamics 공식 자료 기준이며,
실제 성능은 환경·사용 조건·소프트웨어 버전에 따라 상이할 수 있습니다.
* 등판 각도·장애물 높이·이동 속도는 휠 모드 기준 측정값입니다.
Q&A
구매하시려는 상품에 대해 궁금하신 점이 있으신 경우 문의해주세요.
빠른시일 내 답변드립니다.(10:00 - 17:00)
구매한 상품의 취소/반품은 마이페이지에서 신청 가능합니다.
상품문의 및 후기게시판을 통해 취소나 환불, 교환 관련 문의는 처리되지 않습니다.
가격, 판매자, 교환/환불 및 배송 등 해당 상품 자체와 관련 없는 문의는 고객센터를 통해 문의해주세요.
해당 상품 자체와 관계없는 글, 양도, 광고성, 욕설, 비방, 도배 등의 글은 예고 없이 이동, 노출 제한, 삭제 등의 조치가 취해질 수 있습니다.
공개 게시판이므로 전화번호, 메일 주소 등 개인정보가 포함되지 않도록 주의해주세요.
상품리뷰
상품을 구매하신 분들이 작성한 리뷰입니다.
- 편**
- 2026. 01. 28. 07:47 pm
TRON 1은 그냥 "작은 2족 로봇"이 아니라, 포인트 풋·솔·휠 모드까지 바꿔가며 실험할 수 있어서 한 대로 여러 연구를 해볼 수 있다는 점이 가장 마음에 들었어요. 최대 10kg 적재, 휠 모드 기준 최대 3m/s, 20cm 장애물 대응, 30도 경사 대응, USB/GbE 확장, 센서·암 확장 키트까지 있어서 실제 연구 과제로 이어가기 좋겠다는 느낌이 들었습니다.
상품 상세정보
| 제품명(모델명) | LimX Dynamics TRON 1 모듈형 멀티모달 2족보행 로봇 — 강화학습·VLA·피지컬AI 연구개발 | ||
|---|---|---|---|
| 전원 | 인증 정보 | - | |
| 제조사(수입자/병행수입자) | LimX Dynamics | 제조국 | |
| 가반하중(Kg) | 0 | 작업반경(mm) | 0 |
| 크기(H × W × D, mm) | 중량(kg) | 0 | |
| 상세스펙 | Point-Foot / Sole / Wheeled | ||
| 옵션상품 | TRON 1 Standard / EDU Edition / Arm 확장 키트 · Voice 인터랙션 키트 · Sensor(LiDAR+뎁스) 확장 키트 | ||
| 품질보증기준 | |||
| A/S 고객센터 | - | ||
교환/반품안내
| 보내실 곳 | - |
|---|---|
| 반품 및 교환 배송비 | - |
| 반품 및 교환 기준 | - |
판매자정보
| 판매자명 | - | 대표자 | - |
|---|---|---|---|
| 사업등록번호 | - | 통신판매업번호 | - |
| 사업장소재지 | - | ||
주의사항
전자상거래 등에서의 소비자보호법에 관한 법률에 의거하여 미, 피성년자가 물품에 대한 구매 계약을 체결할 경우, 법정 대리인이 동의하지 않으면 미성년자 본인 또는 법정 대리인이 구매 계약을 취소할 수 있습니다.
LimX Dynamics TRON 1 모듈형 멀티모달 2족보행 로봇 — 강화학습·VLA·피지컬AI 연구개발
LimX Dynamics TRON 1은 발 모듈을 교체하며 보행 형태를 바꾸는 다중 모드 이족 로봇입니다. 이족 보행 제어와 강화학습 연구 플랫폼으로 활용되며, 연구 도입 문의 가능합니다.
상품 참고자료
상품 상세정보
이미 학습한 걸 새 로봇에 옮긴다 — TRON1로 검증한 정책 전이 강화학습
보행 로봇을 강화학습으로 훈련시킬 때 가장 큰 부담은 매번 처음부터 학습해야 한다는 점입니다. 로봇이나 지형이 조금만 바뀌어도 학습을 새로 하려면 시간과 비용이 많이 듭니다. PTRL(Prior Transfer Deep Reinforcement Learning) 연구는 이미 학습한 보행 정책(prior)을 새로운 로봇으로 전이해, 학습 속도와 안정성을 끌어올리는 방법을 제안합니다.
이 연구는 시뮬레이션에 머무르지 않고 TRON1을 실제 로봇으로 사용해 실물 실험을 진행했습니다. 평지와 잔디 등 서로 다른 지형에서 보행을 검증하며, 전이된 정책이 실제 환경에서도 안정적으로 동작함을 입증했습니다.
TRON1은 이처럼 최신 강화학습·정책 전이 연구가 실제로 구동되고 검증되는 연구 플랫폼으로 활용되고 있습니다. 시뮬레이션에서 실제 로봇으로 이어지는(sim-to-real) 연구에 곧바로 투입할 수 있는 하드웨어입니다.
출처: "PTRL: Prior Transfer Deep Reinforcement Learning," arXiv:2504.05629 (2025)
스스로 지형을 읽고 적응한다 — TRON1로 검증한 자기지도 지형 적응 보행
다리로 걷는 로봇이 실제 환경에서 쓰이려면 평지뿐 아니라 다양한 지형에 스스로 적응해야 합니다. 하지만 지형마다 일일이 정답 데이터를 만들어 학습시키는 건 한계가 있습니다. BarlowWalk 연구는 사람이 정답을 붙이지 않아도 로봇이 스스로 특징을 학습하는 자기지도학습(self-supervised learning)을 보행에 적용해, 지형 적응 능력을 높이는 방법을 제안합니다.
이 연구는 TRON1을 솔(sole) 모드로 사용해 6종의 서로 다른 지형에서 보행을 검증했습니다. 로봇이 지형의 특성을 스스로 파악하고 그에 맞춰 걷는 능력을 실제 하드웨어에서 입증한 것입니다.
TRON1은 이처럼 다양한 지형 적응 보행 연구가 실제로 이뤄지는 플랫폼으로, 험지·비정형 환경을 다루는 최신 로보틱스 연구에 폭넓게 활용되고 있습니다.
출처: "BarlowWalk: Self-supervised Representation Learning for Legged Robot Terrain-adaptive Locomotion," arXiv:2508.00939 (2025)
LIMX DYNAMICS
모듈형 멀티모달 2족보행 로봇 — 강화학습 · VLA · 피지컬 AI 연구
TRON 1
The Gateway to Humanoid RL Research
3-in-1 모듈형 발끝 (포인트풋·솔·휠) | 높이 845mm · 중량 20kg 이하
최대 이동속도 3m/s(휠) | 완전 개방형 SDK | 주류 시뮬레이션 지원
(3-in-1 benefit)
하나의 제품으로 3가지 모드 제공
휴머노이드 강화학습 연구로 들어가는 관문
TRON 1은 포인트풋·솔·휠 세 가지 발끝 모듈을 하나로 제공하는
멀티모달 2족보행 로봇으로, 강화학습(RL) 연구에 널리 활용되며
다수의 학술 논문에도 자주 등장하는 검증된 연구 플랫폼입니다.
4족보행에서 휴머노이드로 확장하기 전 모션 제어를 검증하는
테스트베드로 활용하기에 이상적이며, 완전 개방형 SDK와
주류 시뮬레이션 플랫폼(NVIDIA Isaac·MuJoCo·Gazebo)을 지원해
개봉 즉시 알고리즘 검증에 착수할 수 있습니다.
휴머노이드 대비 합리적인 도입 비용으로 연구실 진입 장벽을 크게 낮춥니다.
주요 특징
● 3-in-1 모듈형 발끝 구조
한 번의 구매로 포인트풋·솔·휠 3가지 모드를 모두 활용합니다. 발끝을 빠르게 교체하면 하드웨어를 자동 인식해 소프트웨어가 적응하며, 멀티모달 알고리즘 개발에 이상적입니다.
● 강화학습 연구 입문 플랫폼
구현지능(Embodied AI) 연구에 필수적인 테스트베드로, RL 연구에 널리 활용되고 논문에도 자주 등장합니다. 휴머노이드 모션 제어에 입문하기 가장 좋은 플랫폼입니다.
● 개봉 즉시 사용 (Out of the Box)
단순한 2족 구조와 내장 고성능 모션 제어 알고리즘으로 별도 준비 없이 바로 사용할 수 있습니다. 초보자부터 전문가까지 쉽게 시작할 수 있습니다.
● 완전 개방형 SDK · 하드웨어 인터페이스
완전히 개방된 SDK와 하드웨어 인터페이스로 하드웨어 잠재력을 최대한 끌어내, 복잡도 높은 알고리즘 검증까지 대응합니다. Python 전 과정 개발을 지원하며 C++가 필수가 아닙니다.
● 주류 시뮬레이션 · Sim2Real 최소화
NVIDIA Isaac·MuJoCo·Gazebo 등 주류 시뮬레이션 플랫폼과 정교한 URDF를 제공해 Sim2Real 격차를 최소화합니다. 상세 매뉴얼과 2차 개발 가이드, 코드 예제도 함께 제공됩니다.
● 풍부한 확장 키트
로봇팔(Arm) 키트로 모바일 매니퓰레이션·전신 제어를, 보이스 키트로 음성 인터랙션을, 센서(LiDAR+뎁스) 키트로 3D 매핑·내비게이션·장애물 회피 연구를 확장할 수 있습니다.
3가지 발끝 모드 — 1대로 멀티모달
가장 단순
Point-Foot
가장 단순한 다리 형태로 제어가 쉬워, 보행 제어 알고리즘 입문에 적합합니다.
휴머노이드형
Sole
휴머노이드형 발바닥으로, 사람처럼 서고 걷는 2족보행 동작을 구현합니다.
전지형 이동
Wheeled
휠 모드로 최대 3m/s의 전지형 고속 이동 잠재력을 발휘합니다.
메인 어플리케이션
🧠
강화학습 연구
RL 기반 보행 제어 연구
🤖
휴머노이드 입문
확장 전 모션제어 테스트베드
📊
구현지능 연구
Embodied AI 알고리즘 검증
🦿
모바일 매니퓰레이션
Arm 키트 기반 전신 제어
🗺️
인지·내비게이션
Sensor 키트 3D 매핑·회피
🎓
교육 · 실습
대학·연구실 로보틱스 교육
제품 상세
Specifications
개발 환경 (Dev Support)
✅ 완전 개방형 SDK · 하드웨어 인터페이스
✅ 주류 시뮬레이션 플랫폼 (NVIDIA Isaac · MuJoCo · Gazebo)
✅ Python 전 과정 개발 지원 (C++ 불필요) · 정교한 URDF
상세 매뉴얼 · 2차 개발 가이드 · 코드 예제 제공
* 제품 사양은 LimX Dynamics 공식 자료 기준이며,
실제 성능은 환경·사용 조건·소프트웨어 버전에 따라 상이할 수 있습니다.
* 등판 각도·장애물 높이·이동 속도는 휠 모드 기준 측정값입니다.
상품문의
구매하시려는 상품에 대해 궁금하신 점이 있으신 경우 문의해주세요.
빠른시일 내 답변드립니다.(10:00 - 17:00)
구매한 상품의 취소/반품은 마이페이지에서 신청 가능합니다.
상품문의 및 후기게시판을 통해 취소나 환불, 교환 관련 문의는 처리되지 않습니다.
가격, 판매자, 교환/환불 및 배송 등 해당 상품 자체와 관련 없는 문의는 고객센터를 통해 문의해주세요.
해당 상품 자체와 관계없는 글, 양도, 광고성, 욕설, 비방, 도배 등의 글은 예고 없이 이동, 노출 제한, 삭제 등의 조치가 취해질 수 있습니다.
공개 게시판이므로 전화번호, 메일 주소 등 개인정보가 포함되지 않도록 주의해주세요.
상품리뷰
상품을 구매하신 분들이 작성한 리뷰입니다.
- 편**
- 2026. 01. 28. 07:47 pm
상품 상세정보
| 제품명(모델명) | LimX Dynamics TRON 1 모듈형 멀티모달 2족보행 로봇 — 강화학습·VLA·피지컬AI 연구개발 | ||
|---|---|---|---|
| 전원 | - | 인증 정보 | - |
| 제조사(수입자/병행수입자) | LimX Dynamics | 제조국 | - |
| 가반하중(Kg) | - | 작업반경(mm) | - |
| 크기(H × W × D, mm) | - | 중량(kg) | - |
| 상세스펙 | Point-Foot / Sole / Wheeled | ||
| 옵션상품 | TRON 1 Standard / EDU Edition / Arm 확장 키트 · Voice 인터랙션 키트 · Sensor(LiDAR+뎁스) 확장 키트 | ||
| 품질보증기준 | 0개월 | ||
| A/S 고객센터 | - | ||
교환/반품안내
| 보내실 곳 | - |
|---|---|
| 반품 및 교환 배송비 | - |
| 반품 및 교환 기준 | - |
판매자정보
| 판매자명 | - | 대표자 | - |
|---|---|---|---|
| 사업등록번호 | - | 통신판매업번호 | - |
| 사업장소재지 | - | ||
주의사항
전자상거래 등에서의 소비자보호법에 관한 법률에 의거하여 미, 피성년자가 물품에 대한 구매 계약을 체결할 경우, 법정 대리인이 동의하지 않으면 미성년자 본인 또는 법정 대리인이 구매 계약을 취소할 수 있습니다.
LimX Dynamics TRON 1 모듈형 멀티모달 2족보행 로봇 — 강화학습·VLA·피지컬AI 연구개발
지금 이 로봇 가격 협의 가능!
회원님, 지금 문의하시면 도입 조건에 따라 추가 할인이 있을 수 있어요 💡