

LimX Dynamics TRON 2 Multi-Form Embodied Robot 모듈형 체화지능 로봇 — VLA·모바일 매니퓰레이션·피지컬AI 올인원 플랫폼
7자유도 양팔과 2족·휠 다리를 하나의 몸체에 결합한 멀티폼 구현지능(Embodied) 로봇으로, VLA 연구·모바일 매니퓰레이션·전신 모션 제어에 최적화된 연구개발 플랫폼입니다.
총 주문금액
가격협의(VAT별도)
상품 참고자료
상품 상세정보


이미 학습한 걸 새 로봇에 옮긴다 — TRON1로 검증한 정책 전이 강화학습
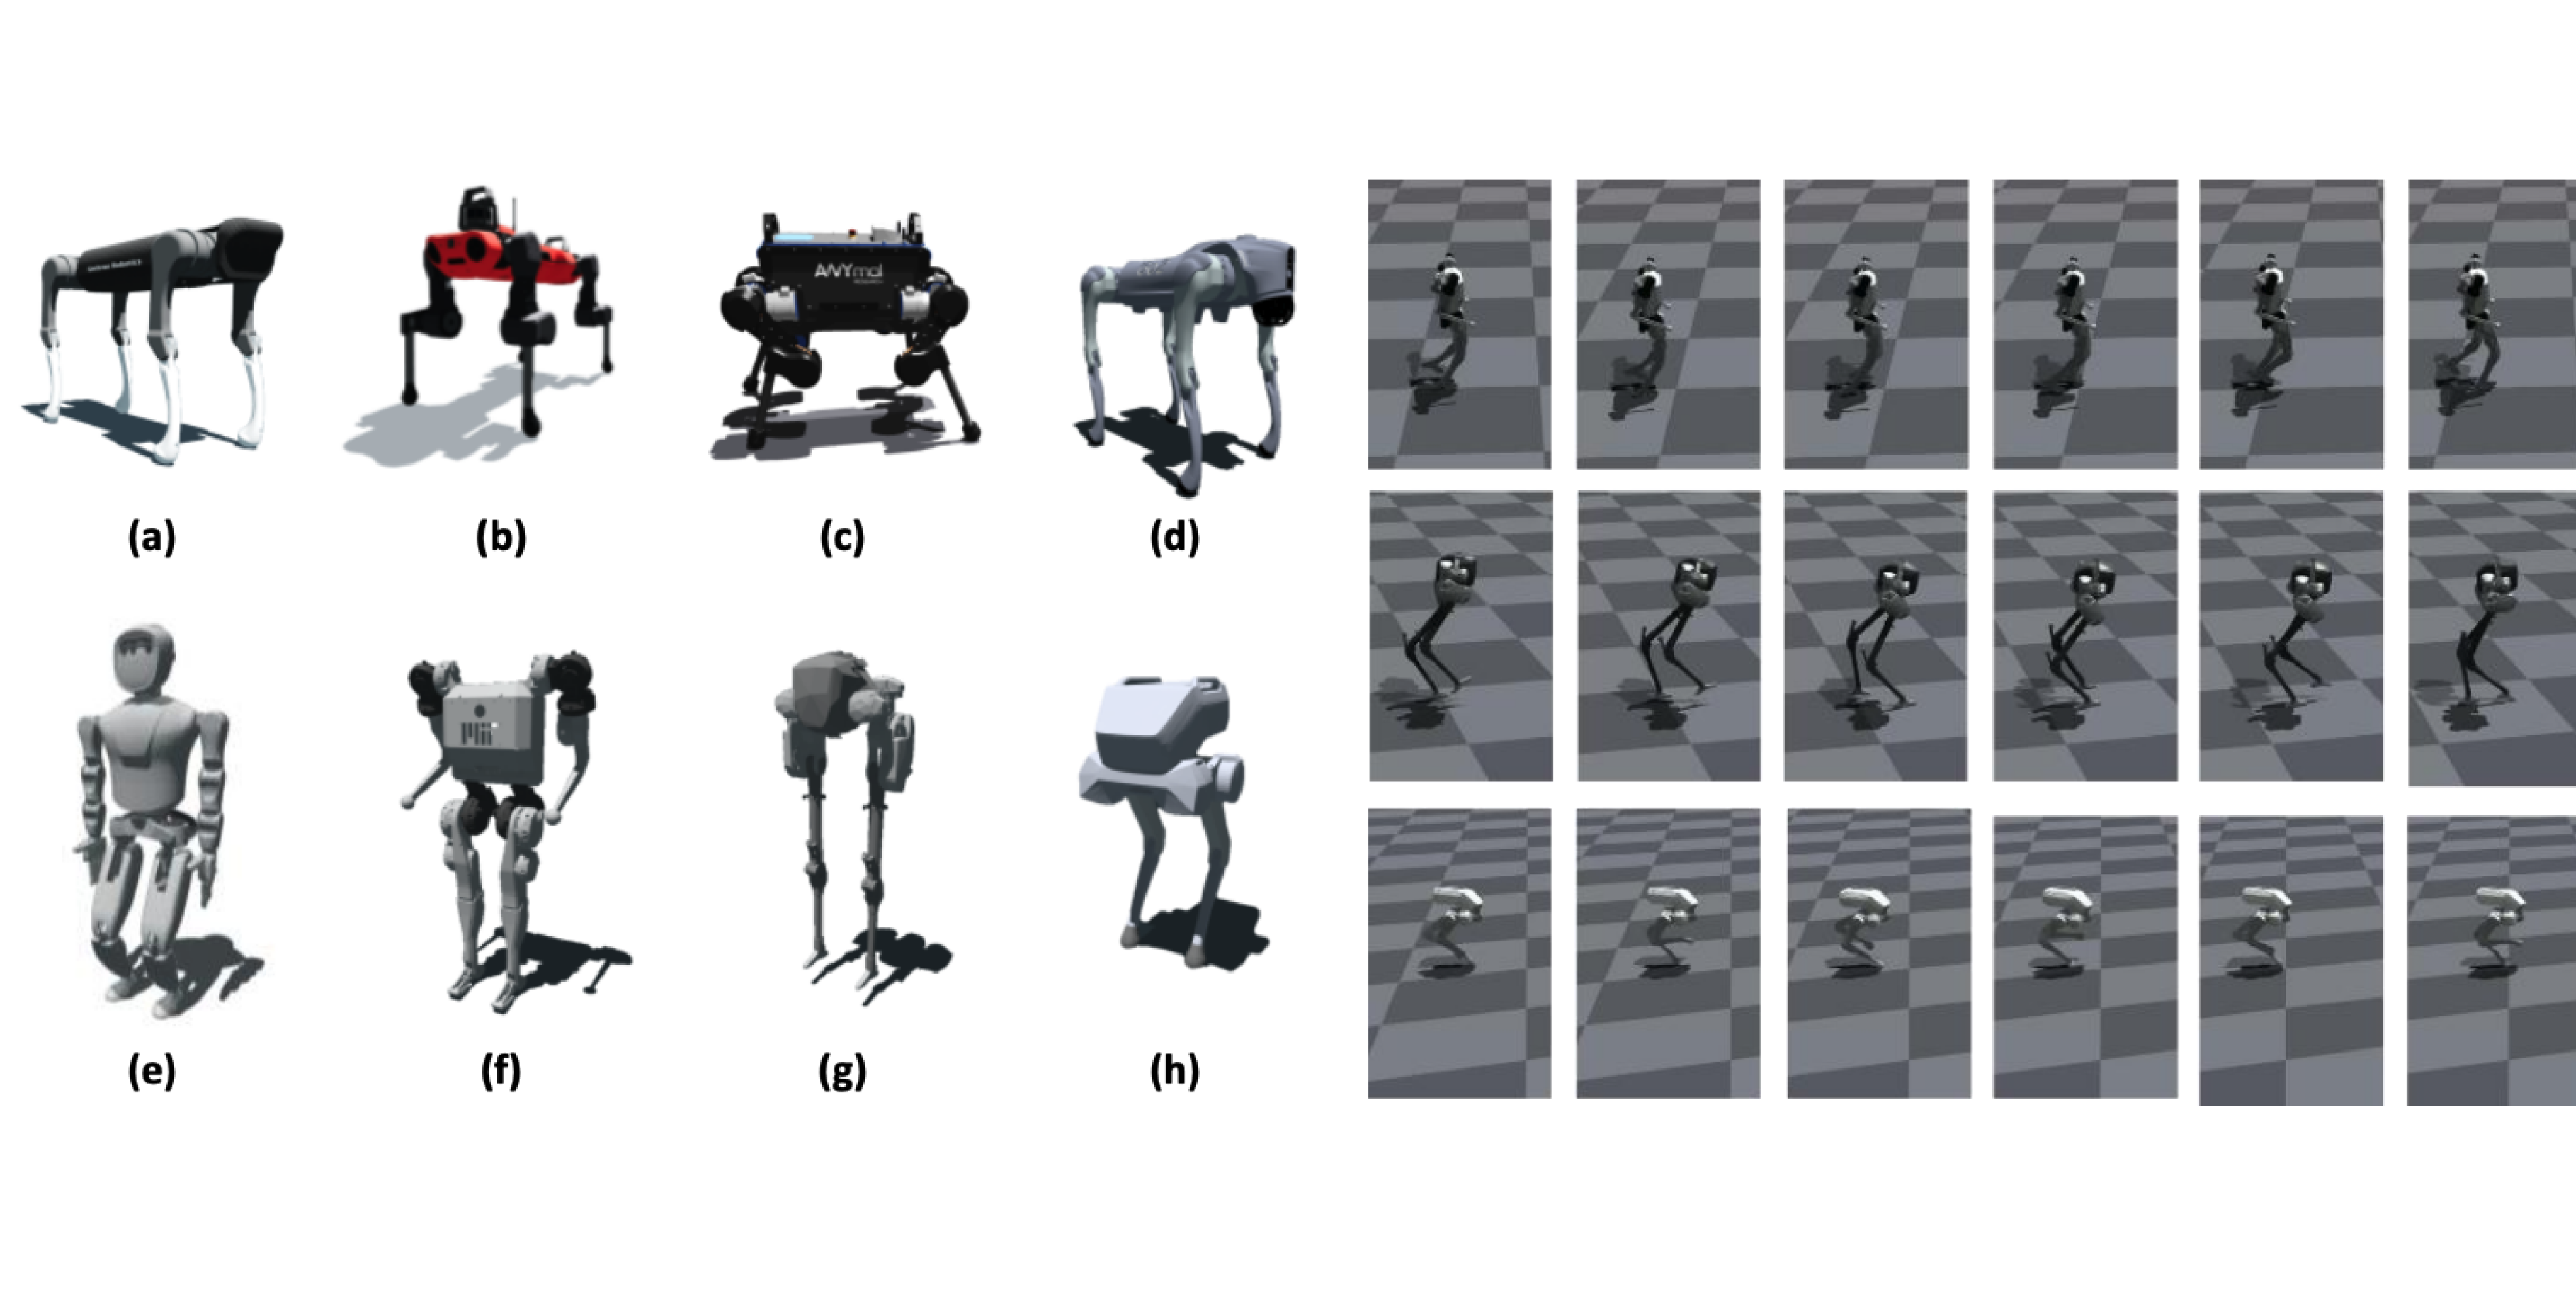
보행 로봇을 강화학습으로 훈련시킬 때 가장 큰 부담은 매번 처음부터 학습해야 한다는 점입니다. 로봇이나 지형이 조금만 바뀌어도 학습을 새로 하려면 시간과 비용이 많이 듭니다. PTRL(Prior Transfer Deep Reinforcement Learning) 연구는 이미 학습한 보행 정책(prior)을 새로운 로봇으로 전이해, 학습 속도와 안정성을 끌어올리는 방법을 제안합니다.
이 연구는 시뮬레이션에 머무르지 않고 TRON1을 실제 로봇으로 사용해 실물 실험을 진행했습니다. 평지와 잔디 등 서로 다른 지형에서 보행을 검증하며, 전이된 정책이 실제 환경에서도 안정적으로 동작함을 입증했습니다.
TRON1은 이처럼 최신 강화학습·정책 전이 연구가 실제로 구동되고 검증되는 연구 플랫폼으로 활용되고 있습니다. 시뮬레이션에서 실제 로봇으로 이어지는(sim-to-real) 연구에 곧바로 투입할 수 있는 하드웨어입니다.
출처: "PTRL: Prior Transfer Deep Reinforcement Learning," arXiv:2504.05629 (2025)
스스로 지형을 읽고 적응한다 — TRON1로 검증한 자기지도 지형 적응 보행
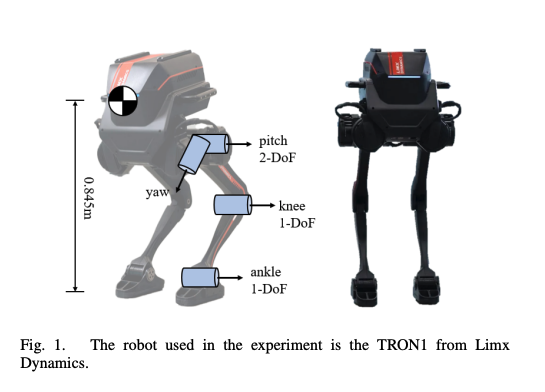
다리로 걷는 로봇이 실제 환경에서 쓰이려면 평지뿐 아니라 다양한 지형에 스스로 적응해야 합니다. 하지만 지형마다 일일이 정답 데이터를 만들어 학습시키는 건 한계가 있습니다. BarlowWalk 연구는 사람이 정답을 붙이지 않아도 로봇이 스스로 특징을 학습하는 자기지도학습(self-supervised learning)을 보행에 적용해, 지형 적응 능력을 높이는 방법을 제안합니다.
이 연구는 TRON1을 솔(sole) 모드로 사용해 6종의 서로 다른 지형에서 보행을 검증했습니다. 로봇이 지형의 특성을 스스로 파악하고 그에 맞춰 걷는 능력을 실제 하드웨어에서 입증한 것입니다.
TRON1은 이처럼 다양한 지형 적응 보행 연구가 실제로 이뤄지는 플랫폼으로, 험지·비정형 환경을 다루는 최신 로보틱스 연구에 폭넓게 활용되고 있습니다.
출처: "BarlowWalk: Self-supervised Representation Learning for Legged Robot Terrain-adaptive Locomotion," arXiv:2508.00939 (2025)
듀얼암·바이페달·휠 3가지 폼팩터를 자유롭게 조합하는 모듈형 구현체 로봇
TRON 2

최첨단 알고리즘, 자유로운 형태

자유롭게 조합할 수 있는 모듈형 구현체 로봇입니다.
음성, 비전 등 다양한 센서 확장이 가능하여
맞춤형 로봇 솔루션 구축에 최적화된 플랫폼입니다.
VLA(Vision-Language-Action) 네이티브 지원으로 데이터 수집부터
학습, 추론, 작업 관리까지 올인원 워크플로우를 제공합니다.
VLA 연구에 활용되는 듀얼 암 Dual Arms

뛰어난 성능, 다양한 적용 환경

한눈에 보고, 완벽하게 제어

동급 최대 작업 공간을 제공합니다.
인간형 구면 손목 구조로 넓고 유연한 작업이 가능하며,
전면 카메라로 작업 영역 전체를 커버해
정확한 인지와 정밀 제어를 지원합니다.
보이지 않아도 완벽한 안전, 부드러운 움직임

이중 전원 설계를 적용해
전원 차단 시에도 암이 고정 상태를 유지하여
안정적인 작업 환경을 제공합니다.
전지형 이동 성능 강화, 산업 활용 확장

다양한 지형에서 안정적인 이동을 지원합니다.
자동 충전 기능까지 더해 연구 및 산업 환경 모두에 대응하며,
강력한 하드웨어 성능으로 실제 현장의 복잡한 작업까지 안정적으로 수행합니다.
멀티모달 융합, 고도화된 이족 보행

계단을 자연스럽게 오르는 등 고도화된 이동이 가능합니다.
네이티브 VLA — 올인원 데이터 수집·관리 플랫폼

데이터 수집부터 정제, 주석, 학습, 추론, 작업 관리까지
전체 워크플로우를 하나의 플랫폼에서 처리합니다.
복잡한 과정 없이, 혁신에만 집중하세요.
2시간 만에 익히는 VLA, 완벽한 튜토리얼 제공

복잡한 파라미터 설정 없이 연구와 개발에 집중할 수 있습니다.
낮은 진입 장벽, 더 매끄러운 개발 경험
Python 개발 환경 완벽 지원.
ROS1 & ROS2 호환.
SDK 전면 공개.
하이레벨·로우레벨
인터페이스 완전 개방.
명확한 URDF 제공으로
Sim2Real 성능 최적화.
제품 매뉴얼 제공.
주요 시뮬레이터 지원 :
NVIDIA Isaac Sim,
MuJoCo, Gazebo 등.
GitHub를 통한
지속적인 업데이트.
Specifications
Arm DoF
7per arm
Arm Payload
5+5kg
Leg Payload
30kg
"—" = 미지원 | "○" = 옵션 | "✓" = 기본 포함
* LimX Dynamics 연구소 측정 기준이며,
실제 성능은 환경·사용 조건·소프트웨어 버전에 따라 상이할 수 있습니다.
* 제품은 지속적으로 개선되며, 외관 및 사양이 변경될 수 있습니다.
구매 전 영업팀에 확인 바랍니다.
Q&A
구매하시려는 상품에 대해 궁금하신 점이 있으신 경우 문의해주세요.
빠른시일 내 답변드립니다.(10:00 - 17:00)
구매한 상품의 취소/반품은 마이페이지에서 신청 가능합니다.
상품문의 및 후기게시판을 통해 취소나 환불, 교환 관련 문의는 처리되지 않습니다.
가격, 판매자, 교환/환불 및 배송 등 해당 상품 자체와 관련 없는 문의는 고객센터를 통해 문의해주세요.
해당 상품 자체와 관계없는 글, 양도, 광고성, 욕설, 비방, 도배 등의 글은 예고 없이 이동, 노출 제한, 삭제 등의 조치가 취해질 수 있습니다.
공개 게시판이므로 전화번호, 메일 주소 등 개인정보가 포함되지 않도록 주의해주세요.
상품리뷰
상품을 구매하신 분들이 작성한 리뷰입니다.
- 이**
- 2026. 07. 28. 07:09 am
VLA 연구에 가장 최적화된 플랫폼인 거 같습니다. 휴머노이드 도입하기 전에 강화학습과 VLA 연구를 진행하기 위해 담당자님 추천에 따라 TRON2를 도입했습니다. 다양한 폼팩터와 센서 옵션 덕분에 목적에 맞춰 구성할 수 있어 연구 주제에 따라 유연하게 활용 가능하더라구요, Pi0.5·GR00T 등 최신 VLA 모델과 연계할 수 있는 환경도 제공되는 점이 가장 마음에 들었고, 합리적인 가격으로 가능해서 최적화된 연구 플랫폼이 아닐까 싶습니다.
상품 상세정보
| 제품명(모델명) | LimX Dynamics TRON 2 Multi-Form Embodied Robot 모듈형 체화지능 로봇 — VLA·모바일 매니퓰레이션·피지컬AI 올인원 플랫폼 | ||
|---|---|---|---|
| 전원 | 인증 정보 | - | |
| 제조사(수입자/병행수입자) | LimX Dynamics | 제조국 | |
| 가반하중(Kg) | 0 | 작업반경(mm) | 0 |
| 크기(H × W × D, mm) | 중량(kg) | 0 | |
| 상세스펙 | |||
| 옵션상품 | TRON 2 Standard / EDU Edition / 모바일 매니퓰레이션 키트 · 퍼셉션(LiDAR) 키트 · 컴퓨팅 모듈 ✅ 완전 개방형 SDK · ROS1/ROS2 · 시뮬레이션(Isaac·MuJoCo·Gazebo) 공식 지원 | ||
| 품질보증기준 | |||
| A/S 고객센터 | - | ||
교환/반품안내
| 보내실 곳 | - |
|---|---|
| 반품 및 교환 배송비 | - |
| 반품 및 교환 기준 | - |
판매자정보
| 판매자명 | - | 대표자 | - |
|---|---|---|---|
| 사업등록번호 | - | 통신판매업번호 | - |
| 사업장소재지 | - | ||
주의사항
전자상거래 등에서의 소비자보호법에 관한 법률에 의거하여 미, 피성년자가 물품에 대한 구매 계약을 체결할 경우, 법정 대리인이 동의하지 않으면 미성년자 본인 또는 법정 대리인이 구매 계약을 취소할 수 있습니다.
LimX Dynamics TRON 2 Multi-Form Embodied Robot 모듈형 체화지능 로봇 — VLA·모바일 매니퓰레이션·피지컬AI 올인원 플랫폼
7자유도 양팔과 2족·휠 다리를 하나의 몸체에 결합한 멀티폼 구현지능(Embodied) 로봇으로, VLA 연구·모바일 매니퓰레이션·전신 모션 제어에 최적화된 연구개발 플랫폼입니다.
상품 참고자료
상품 상세정보
이미 학습한 걸 새 로봇에 옮긴다 — TRON1로 검증한 정책 전이 강화학습
보행 로봇을 강화학습으로 훈련시킬 때 가장 큰 부담은 매번 처음부터 학습해야 한다는 점입니다. 로봇이나 지형이 조금만 바뀌어도 학습을 새로 하려면 시간과 비용이 많이 듭니다. PTRL(Prior Transfer Deep Reinforcement Learning) 연구는 이미 학습한 보행 정책(prior)을 새로운 로봇으로 전이해, 학습 속도와 안정성을 끌어올리는 방법을 제안합니다.
이 연구는 시뮬레이션에 머무르지 않고 TRON1을 실제 로봇으로 사용해 실물 실험을 진행했습니다. 평지와 잔디 등 서로 다른 지형에서 보행을 검증하며, 전이된 정책이 실제 환경에서도 안정적으로 동작함을 입증했습니다.
TRON1은 이처럼 최신 강화학습·정책 전이 연구가 실제로 구동되고 검증되는 연구 플랫폼으로 활용되고 있습니다. 시뮬레이션에서 실제 로봇으로 이어지는(sim-to-real) 연구에 곧바로 투입할 수 있는 하드웨어입니다.
출처: "PTRL: Prior Transfer Deep Reinforcement Learning," arXiv:2504.05629 (2025)
스스로 지형을 읽고 적응한다 — TRON1로 검증한 자기지도 지형 적응 보행
다리로 걷는 로봇이 실제 환경에서 쓰이려면 평지뿐 아니라 다양한 지형에 스스로 적응해야 합니다. 하지만 지형마다 일일이 정답 데이터를 만들어 학습시키는 건 한계가 있습니다. BarlowWalk 연구는 사람이 정답을 붙이지 않아도 로봇이 스스로 특징을 학습하는 자기지도학습(self-supervised learning)을 보행에 적용해, 지형 적응 능력을 높이는 방법을 제안합니다.
이 연구는 TRON1을 솔(sole) 모드로 사용해 6종의 서로 다른 지형에서 보행을 검증했습니다. 로봇이 지형의 특성을 스스로 파악하고 그에 맞춰 걷는 능력을 실제 하드웨어에서 입증한 것입니다.
TRON1은 이처럼 다양한 지형 적응 보행 연구가 실제로 이뤄지는 플랫폼으로, 험지·비정형 환경을 다루는 최신 로보틱스 연구에 폭넓게 활용되고 있습니다.
출처: "BarlowWalk: Self-supervised Representation Learning for Legged Robot Terrain-adaptive Locomotion," arXiv:2508.00939 (2025)
듀얼암·바이페달·휠 3가지 폼팩터를 자유롭게 조합하는 모듈형 구현체 로봇
TRON 2
최첨단 알고리즘, 자유로운 형태
자유롭게 조합할 수 있는 모듈형 구현체 로봇입니다.
음성, 비전 등 다양한 센서 확장이 가능하여
맞춤형 로봇 솔루션 구축에 최적화된 플랫폼입니다.
VLA(Vision-Language-Action) 네이티브 지원으로 데이터 수집부터
학습, 추론, 작업 관리까지 올인원 워크플로우를 제공합니다.
VLA 연구에 활용되는 듀얼 암 Dual Arms
뛰어난 성능, 다양한 적용 환경
한눈에 보고, 완벽하게 제어
동급 최대 작업 공간을 제공합니다.
인간형 구면 손목 구조로 넓고 유연한 작업이 가능하며,
전면 카메라로 작업 영역 전체를 커버해
정확한 인지와 정밀 제어를 지원합니다.
보이지 않아도 완벽한 안전, 부드러운 움직임
이중 전원 설계를 적용해
전원 차단 시에도 암이 고정 상태를 유지하여
안정적인 작업 환경을 제공합니다.
전지형 이동 성능 강화, 산업 활용 확장
다양한 지형에서 안정적인 이동을 지원합니다.
자동 충전 기능까지 더해 연구 및 산업 환경 모두에 대응하며,
강력한 하드웨어 성능으로 실제 현장의 복잡한 작업까지 안정적으로 수행합니다.
멀티모달 융합, 고도화된 이족 보행
계단을 자연스럽게 오르는 등 고도화된 이동이 가능합니다.
네이티브 VLA — 올인원 데이터 수집·관리 플랫폼
데이터 수집부터 정제, 주석, 학습, 추론, 작업 관리까지
전체 워크플로우를 하나의 플랫폼에서 처리합니다.
복잡한 과정 없이, 혁신에만 집중하세요.
2시간 만에 익히는 VLA, 완벽한 튜토리얼 제공
복잡한 파라미터 설정 없이 연구와 개발에 집중할 수 있습니다.
낮은 진입 장벽, 더 매끄러운 개발 경험
Python 개발 환경 완벽 지원.
ROS1 & ROS2 호환.
SDK 전면 공개.
하이레벨·로우레벨
인터페이스 완전 개방.
명확한 URDF 제공으로
Sim2Real 성능 최적화.
제품 매뉴얼 제공.
주요 시뮬레이터 지원 :
NVIDIA Isaac Sim,
MuJoCo, Gazebo 등.
GitHub를 통한
지속적인 업데이트.
Specifications
Arm DoF
7per arm
Arm Payload
5+5kg
Leg Payload
30kg
"—" = 미지원 | "○" = 옵션 | "✓" = 기본 포함
* LimX Dynamics 연구소 측정 기준이며,
실제 성능은 환경·사용 조건·소프트웨어 버전에 따라 상이할 수 있습니다.
* 제품은 지속적으로 개선되며, 외관 및 사양이 변경될 수 있습니다.
구매 전 영업팀에 확인 바랍니다.
상품문의
구매하시려는 상품에 대해 궁금하신 점이 있으신 경우 문의해주세요.
빠른시일 내 답변드립니다.(10:00 - 17:00)
구매한 상품의 취소/반품은 마이페이지에서 신청 가능합니다.
상품문의 및 후기게시판을 통해 취소나 환불, 교환 관련 문의는 처리되지 않습니다.
가격, 판매자, 교환/환불 및 배송 등 해당 상품 자체와 관련 없는 문의는 고객센터를 통해 문의해주세요.
해당 상품 자체와 관계없는 글, 양도, 광고성, 욕설, 비방, 도배 등의 글은 예고 없이 이동, 노출 제한, 삭제 등의 조치가 취해질 수 있습니다.
공개 게시판이므로 전화번호, 메일 주소 등 개인정보가 포함되지 않도록 주의해주세요.
상품리뷰
상품을 구매하신 분들이 작성한 리뷰입니다.
- 이**
- 2026. 07. 28. 07:09 am
상품 상세정보
| 제품명(모델명) | LimX Dynamics TRON 2 Multi-Form Embodied Robot 모듈형 체화지능 로봇 — VLA·모바일 매니퓰레이션·피지컬AI 올인원 플랫폼 | ||
|---|---|---|---|
| 전원 | - | 인증 정보 | - |
| 제조사(수입자/병행수입자) | LimX Dynamics | 제조국 | - |
| 가반하중(Kg) | - | 작업반경(mm) | - |
| 크기(H × W × D, mm) | - | 중량(kg) | - |
| 상세스펙 | |||
| 옵션상품 | TRON 2 Standard / EDU Edition / 모바일 매니퓰레이션 키트 · 퍼셉션(LiDAR) 키트 · 컴퓨팅 모듈 ✅ 완전 개방형 SDK · ROS1/ROS2 · 시뮬레이션(Isaac·MuJoCo·Gazebo) 공식 지원 | ||
| 품질보증기준 | 0개월 | ||
| A/S 고객센터 | - | ||
교환/반품안내
| 보내실 곳 | - |
|---|---|
| 반품 및 교환 배송비 | - |
| 반품 및 교환 기준 | - |
판매자정보
| 판매자명 | - | 대표자 | - |
|---|---|---|---|
| 사업등록번호 | - | 통신판매업번호 | - |
| 사업장소재지 | - | ||
주의사항
전자상거래 등에서의 소비자보호법에 관한 법률에 의거하여 미, 피성년자가 물품에 대한 구매 계약을 체결할 경우, 법정 대리인이 동의하지 않으면 미성년자 본인 또는 법정 대리인이 구매 계약을 취소할 수 있습니다.
LimX Dynamics TRON 2 Multi-Form Embodied Robot 모듈형 체화지능 로봇 — VLA·모바일 매니퓰레이션·피지컬AI 올인원 플랫폼
지금 이 로봇 가격 협의 가능!
회원님, 지금 문의하시면 도입 조건에 따라 추가 할인이 있을 수 있어요 💡