

20DOF 완전 직접구동·3D 비전촉각(0.08mm 변형 감지)을 갖춘 플래그십 덱스터러스 핸드 — 프런티어 조작·모방학습 연구용(ROS2 지원).
총 주문금액
가격협의(VAT별도)
상품 참고자료
상품 상세정보
AGILINK · FLAGSHIP DEXTEROUS HAND
20DOF 직접구동 플래그십 덱스터러스 핸드 — 프런티어 조작·모방학습 연구
OmniHand 3 Ultra-M
능동 20 DOF · 완전 직접구동 | 무게 630g · 탑재하중 5kg
비전 기반 3D 촉각 · 0.08mm 변형 감지 | CANFD/RS485 · ROS2 지원
실 한 올을 다루는, 프런티어 연구용 플래그십
OmniHand 3 Ultra-M은 가장 앞선 로보틱스 연구를 위해 설계된
20 자유도 완전 직접구동(Direct-Drive) 플래그십 덱스터러스 핸드입니다.
손끝·손가락 패드·손바닥 전체에 분산된 비전 기반 촉각 센서로
3차원 힘과 0.08mm의 미세 변형까지 감지하며,
역구동 가능한 직접구동 구조로 왜곡 없는 정밀한 힘 제어를 구현합니다.
실 한 올을 다루는 쑤저우 자수 기법을 학습할 만큼 섬세한 손끝 제어가 가능하며,
오픈소스 SDK·ROS2 인터페이스로 접촉 중심 조작·모방학습 연구를 가속합니다.
주요 특징
● 20 DOF 완전 직접구동 (Direct-Drive)
20개의 능동 자유도와 역구동 가능한 완전 직접구동 구조로, 손끝에 전해지는 힘을 왜곡 없이 정밀하게 제어합니다. 프런티어 연구를 위한 플래그십 설계입니다.
● 비전 기반 3D 촉각 센싱
손끝·손가락 패드·손바닥 전체에 분산된 비전 기반 촉각 센서가 3차원 힘과 0.08mm의 미세 변형까지 감지합니다. 접촉 중심 작업의 풍부한 피드백을 제공합니다.
● 극한의 손끝 손재주
실 한 올을 분리하고 바늘에 꿰는 쑤저우 자수 기법을 학습할 만큼 섬세한 제어가 가능합니다. 접촉 힘과 손가락 위치를 연속적으로 미세 조정합니다.
● 텔레오퍼레이션 + 강화학습
텔레오퍼레이션으로 수집한 데이터와 강화학습을 결합해 정교한 조작 정책을 학습합니다. 유연·변형 소재, 케이블 핸들링, 정밀 부품 조작 연구에 적합합니다.
● 오픈 개발 환경 · ROS2
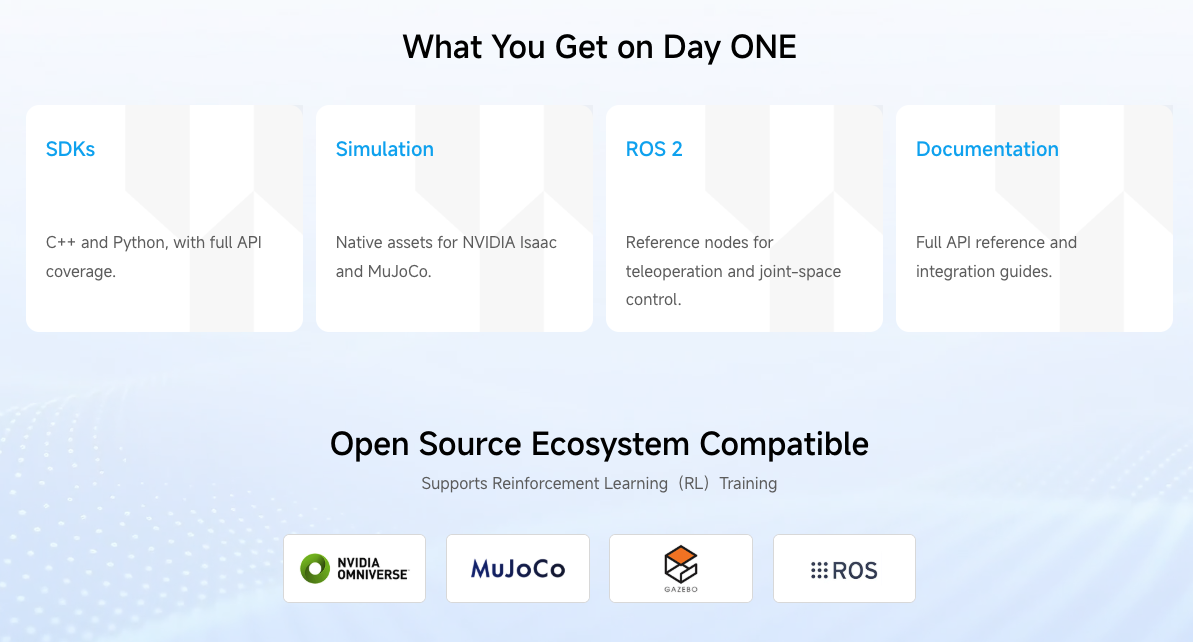
오픈소스 SDK(C++·Python)와 ROS2 인터페이스를 제공합니다. 완전한 관절각 계산 API와 혼합 제어(위치·토크)를 지원해 연구 개발에 바로 착수할 수 있습니다.
● 검증된 성능 · 대회 실적
OmniHand 시리즈는 세계 휴머노이드 로봇 대회의 덱스터러스 핸드 전 종목에 출전해 다수의 메달을 획득하며 성능을 입증했습니다.
메인 어플리케이션
🔬
프런티어 연구
접촉 중심 조작 연구
🧠
모방·강화학습
조작 정책 학습
🧵
유연·변형 소재
케이블·직물 핸들링
🤖
휴머노이드 통합
휴머노이드 엔드이펙터
✋
정밀 부품 조작
정밀 컴포넌트 조립
🎓
교육 · 학술
대학·연구기관
제품 상세
Specifications
개발 환경 (Dev Support)
✅ 오픈소스 SDK (C++ · Python) · GitHub 공개
✅ ROS2 인터페이스 (Humble · Linux x64/arm64) · 촉각 센싱 지원
✅ 위치·토크 혼합 제어 · 관절각 계산 API
텔레오퍼레이션 · 강화·모방학습 연구 대응
* 제품 사양은 AGILINK 공식 자료 기준이며, 실제 성능은 환경·사용 조건·소프트웨어 버전에 따라 상이할 수 있습니다.
* Ultra-M은 ICRA에서 공개된 직접구동 플래그십 모델이며, 텐던 구동 Ultra-T와는 구성이 다릅니다.
Q&A
구매하시려는 상품에 대해 궁금하신 점이 있으신 경우 문의해주세요.
빠른시일 내 답변드립니다.(10:00 - 17:00)
구매한 상품의 취소/반품은 마이페이지에서 신청 가능합니다.
상품문의 및 후기게시판을 통해 취소나 환불, 교환 관련 문의는 처리되지 않습니다.
가격, 판매자, 교환/환불 및 배송 등 해당 상품 자체와 관련 없는 문의는 고객센터를 통해 문의해주세요.
해당 상품 자체와 관계없는 글, 양도, 광고성, 욕설, 비방, 도배 등의 글은 예고 없이 이동, 노출 제한, 삭제 등의 조치가 취해질 수 있습니다.
공개 게시판이므로 전화번호, 메일 주소 등 개인정보가 포함되지 않도록 주의해주세요.
상품리뷰
상품을 구매하신 분들이 작성한 리뷰입니다.
상품 상세정보
| 제품명(모델명) | AGILINK OmniHand 3 Ultra-M 옴니핸드 — 20DOF 직접구동 플래그십 덱스터러스 핸드 (프런티어 연구용) | ||
|---|---|---|---|
| 전원 | 인증 정보 | - | |
| 제조사(수입자/병행수입자) | AGILINK | 제조국 | |
| 가반하중(Kg) | 0 | 작업반경(mm) | 0 |
| 크기(H × W × D, mm) | 중량(kg) | 0 | |
| 상세스펙 | |||
| 옵션상품 | OmniHand 3 Ultra-M / 오픈소스 SDK · 텔레오퍼레이션 ✅ 오픈소스 SDK · ROS2 인터페이스 · 비전 기반 3D 촉각 센싱 | ||
| 품질보증기준 | |||
| A/S 고객센터 | - | ||
교환/반품안내
| 보내실 곳 | - |
|---|---|
| 반품 및 교환 배송비 | - |
| 반품 및 교환 기준 | - |
판매자정보
| 판매자명 | - | 대표자 | - |
|---|---|---|---|
| 사업등록번호 | - | 통신판매업번호 | - |
| 사업장소재지 | - | ||
주의사항
전자상거래 등에서의 소비자보호법에 관한 법률에 의거하여 미, 피성년자가 물품에 대한 구매 계약을 체결할 경우, 법정 대리인이 동의하지 않으면 미성년자 본인 또는 법정 대리인이 구매 계약을 취소할 수 있습니다.
AGILINK OmniHand 3 Ultra-M 옴니핸드 — 20DOF 직접구동 플래그십 덱스터러스 핸드 (프런티어 연구용)
20DOF 완전 직접구동·3D 비전촉각(0.08mm 변형 감지)을 갖춘 플래그십 덱스터러스 핸드 — 프런티어 조작·모방학습 연구용(ROS2 지원).
상품 참고자료
상품 상세정보
AGILINK · FLAGSHIP DEXTEROUS HAND
20DOF 직접구동 플래그십 덱스터러스 핸드 — 프런티어 조작·모방학습 연구
OmniHand 3 Ultra-M
능동 20 DOF · 완전 직접구동 | 무게 630g · 탑재하중 5kg
비전 기반 3D 촉각 · 0.08mm 변형 감지 | CANFD/RS485 · ROS2 지원
실 한 올을 다루는, 프런티어 연구용 플래그십
OmniHand 3 Ultra-M은 가장 앞선 로보틱스 연구를 위해 설계된
20 자유도 완전 직접구동(Direct-Drive) 플래그십 덱스터러스 핸드입니다.
손끝·손가락 패드·손바닥 전체에 분산된 비전 기반 촉각 센서로
3차원 힘과 0.08mm의 미세 변형까지 감지하며,
역구동 가능한 직접구동 구조로 왜곡 없는 정밀한 힘 제어를 구현합니다.
실 한 올을 다루는 쑤저우 자수 기법을 학습할 만큼 섬세한 손끝 제어가 가능하며,
오픈소스 SDK·ROS2 인터페이스로 접촉 중심 조작·모방학습 연구를 가속합니다.
주요 특징
● 20 DOF 완전 직접구동 (Direct-Drive)
20개의 능동 자유도와 역구동 가능한 완전 직접구동 구조로, 손끝에 전해지는 힘을 왜곡 없이 정밀하게 제어합니다. 프런티어 연구를 위한 플래그십 설계입니다.
● 비전 기반 3D 촉각 센싱
손끝·손가락 패드·손바닥 전체에 분산된 비전 기반 촉각 센서가 3차원 힘과 0.08mm의 미세 변형까지 감지합니다. 접촉 중심 작업의 풍부한 피드백을 제공합니다.
● 극한의 손끝 손재주
실 한 올을 분리하고 바늘에 꿰는 쑤저우 자수 기법을 학습할 만큼 섬세한 제어가 가능합니다. 접촉 힘과 손가락 위치를 연속적으로 미세 조정합니다.
● 텔레오퍼레이션 + 강화학습
텔레오퍼레이션으로 수집한 데이터와 강화학습을 결합해 정교한 조작 정책을 학습합니다. 유연·변형 소재, 케이블 핸들링, 정밀 부품 조작 연구에 적합합니다.
● 오픈 개발 환경 · ROS2
오픈소스 SDK(C++·Python)와 ROS2 인터페이스를 제공합니다. 완전한 관절각 계산 API와 혼합 제어(위치·토크)를 지원해 연구 개발에 바로 착수할 수 있습니다.
● 검증된 성능 · 대회 실적
OmniHand 시리즈는 세계 휴머노이드 로봇 대회의 덱스터러스 핸드 전 종목에 출전해 다수의 메달을 획득하며 성능을 입증했습니다.
메인 어플리케이션
🔬
프런티어 연구
접촉 중심 조작 연구
🧠
모방·강화학습
조작 정책 학습
🧵
유연·변형 소재
케이블·직물 핸들링
🤖
휴머노이드 통합
휴머노이드 엔드이펙터
✋
정밀 부품 조작
정밀 컴포넌트 조립
🎓
교육 · 학술
대학·연구기관
제품 상세
Specifications
개발 환경 (Dev Support)
✅ 오픈소스 SDK (C++ · Python) · GitHub 공개
✅ ROS2 인터페이스 (Humble · Linux x64/arm64) · 촉각 센싱 지원
✅ 위치·토크 혼합 제어 · 관절각 계산 API
텔레오퍼레이션 · 강화·모방학습 연구 대응
* 제품 사양은 AGILINK 공식 자료 기준이며, 실제 성능은 환경·사용 조건·소프트웨어 버전에 따라 상이할 수 있습니다.
* Ultra-M은 ICRA에서 공개된 직접구동 플래그십 모델이며, 텐던 구동 Ultra-T와는 구성이 다릅니다.
상품문의
구매하시려는 상품에 대해 궁금하신 점이 있으신 경우 문의해주세요.
빠른시일 내 답변드립니다.(10:00 - 17:00)
구매한 상품의 취소/반품은 마이페이지에서 신청 가능합니다.
상품문의 및 후기게시판을 통해 취소나 환불, 교환 관련 문의는 처리되지 않습니다.
가격, 판매자, 교환/환불 및 배송 등 해당 상품 자체와 관련 없는 문의는 고객센터를 통해 문의해주세요.
해당 상품 자체와 관계없는 글, 양도, 광고성, 욕설, 비방, 도배 등의 글은 예고 없이 이동, 노출 제한, 삭제 등의 조치가 취해질 수 있습니다.
공개 게시판이므로 전화번호, 메일 주소 등 개인정보가 포함되지 않도록 주의해주세요.
상품리뷰
상품을 구매하신 분들이 작성한 리뷰입니다.
상품 상세정보
| 제품명(모델명) | AGILINK OmniHand 3 Ultra-M 옴니핸드 — 20DOF 직접구동 플래그십 덱스터러스 핸드 (프런티어 연구용) | ||
|---|---|---|---|
| 전원 | - | 인증 정보 | - |
| 제조사(수입자/병행수입자) | AGILINK | 제조국 | - |
| 가반하중(Kg) | - | 작업반경(mm) | - |
| 크기(H × W × D, mm) | - | 중량(kg) | - |
| 상세스펙 | |||
| 옵션상품 | OmniHand 3 Ultra-M / 오픈소스 SDK · 텔레오퍼레이션 ✅ 오픈소스 SDK · ROS2 인터페이스 · 비전 기반 3D 촉각 센싱 | ||
| 품질보증기준 | 0개월 | ||
| A/S 고객센터 | - | ||
교환/반품안내
| 보내실 곳 | - |
|---|---|
| 반품 및 교환 배송비 | - |
| 반품 및 교환 기준 | - |
판매자정보
| 판매자명 | - | 대표자 | - |
|---|---|---|---|
| 사업등록번호 | - | 통신판매업번호 | - |
| 사업장소재지 | - | ||
주의사항
전자상거래 등에서의 소비자보호법에 관한 법률에 의거하여 미, 피성년자가 물품에 대한 구매 계약을 체결할 경우, 법정 대리인이 동의하지 않으면 미성년자 본인 또는 법정 대리인이 구매 계약을 취소할 수 있습니다.
AGILINK OmniHand 3 Ultra-M 옴니핸드 — 20DOF 직접구동 플래그십 덱스터러스 핸드 (프런티어 연구용)
지금 이 로봇 가격 협의 가능!
회원님, 지금 문의하시면 도입 조건에 따라 추가 할인이 있을 수 있어요 💡