












본 적용사례는 Studio 3S의 TAGON Shelf Lifter AGV(무인 운반 로봇)를
활용하여 이커머스 스마트 물류 자동화 시스템을 구현한 솔루션입니다.
TAGON Shelf Lifter AGV는 물류자동화 시스템에 최적화된 로봇으로
사람이 직접 물건을 가져오는 것이 아닌 로봇이 사람에게 가져다 주는 형태의
*GTP 방식으로 물품을 직접 찾으러 가는 시간을 제거하면서
효율적인 시간활용이 가능하며 최대 9배 높은 물류 처리량을 달성할 수 있습니다.
*GTP(Goods to Person) : 피킹 인원들이 재고가 보관된 Rack을 Traveling하는 시간을 제거합니다.)
구성요소
| 로봇 | - Max Payload : 600kg;
- Size (mm) : L956 X W730 X H240;
- Weight : 145kg;
- Max. Lifting Height : 55mm;
- Max. Speed : 2m/s without load 1.5m/s full load;
- Max. Slope Angle : 2.8도 (5%);
- Stop Accuracy : +/- 5mm;
- Navigation : SLAM / Texture / QR Code;
- Running/Charging time (Hr) : 8 / 2;
- Operating Temp. : -10~45도 |
|---|---|
| 주변기기 | 전용 선반;
워크스테이션;
ILC (Integrated Logistics Controlling);
WMS(Warehouse Management System) & AGV Control System |
작업순서
| STEP 1. | 오더 접수 및 입력 |
|---|---|
| STEP 2. | 해당 선반으로 이동 |
| STEP 3. | 선반 픽업 후 피킹 위치로 이동:상품 피킹 |
| STEP 4. | 보관 위치로 이동 |
| STEP 5. | 상품 보충 접수 |
| STEP 6. | 해당 선반으로 이동 |
| STEP 7. | 선반 픽업 후 보충 위치로 이동 |
| STEP 8. | 상품 적재:보관 위치로 이동 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례

해밀FA 롤러컨베이어 AMR
본 동영상 정보는 SLAM(Simultaneous Localization And Mapping)기반의 자율주행 물류 이송 로봇 시스템입니다. Laser Sensing 기반의 스스로 지도를 작성하는 Self-mapping, 사물 인식 및 장애물 확인을 위한 2D/3D 카메라를 통한 최적의 경로 확보 및 안전성을 기반으로 물류 이송/적재 작업의 자율주행 무인화 방식으로 협동로봇(Co-Bot), 롤러 컨베이어, Jack-Up 등의 다양한 애플리케이션을 탑재하여 생산 현장의 물류 및 정밀 반복 작업을 위한 최적의 솔루션을 제공하고 있습니다. SLAM(Simultaneous Localization And Mapping)이란? 로봇이 작업장 내의 환경을 주행하며 로봇 자율주행 센서만으로 작업 환경에 대한 정확한 작업 지도를 작성하는 자율주행을 위한 핵심기술입니다.
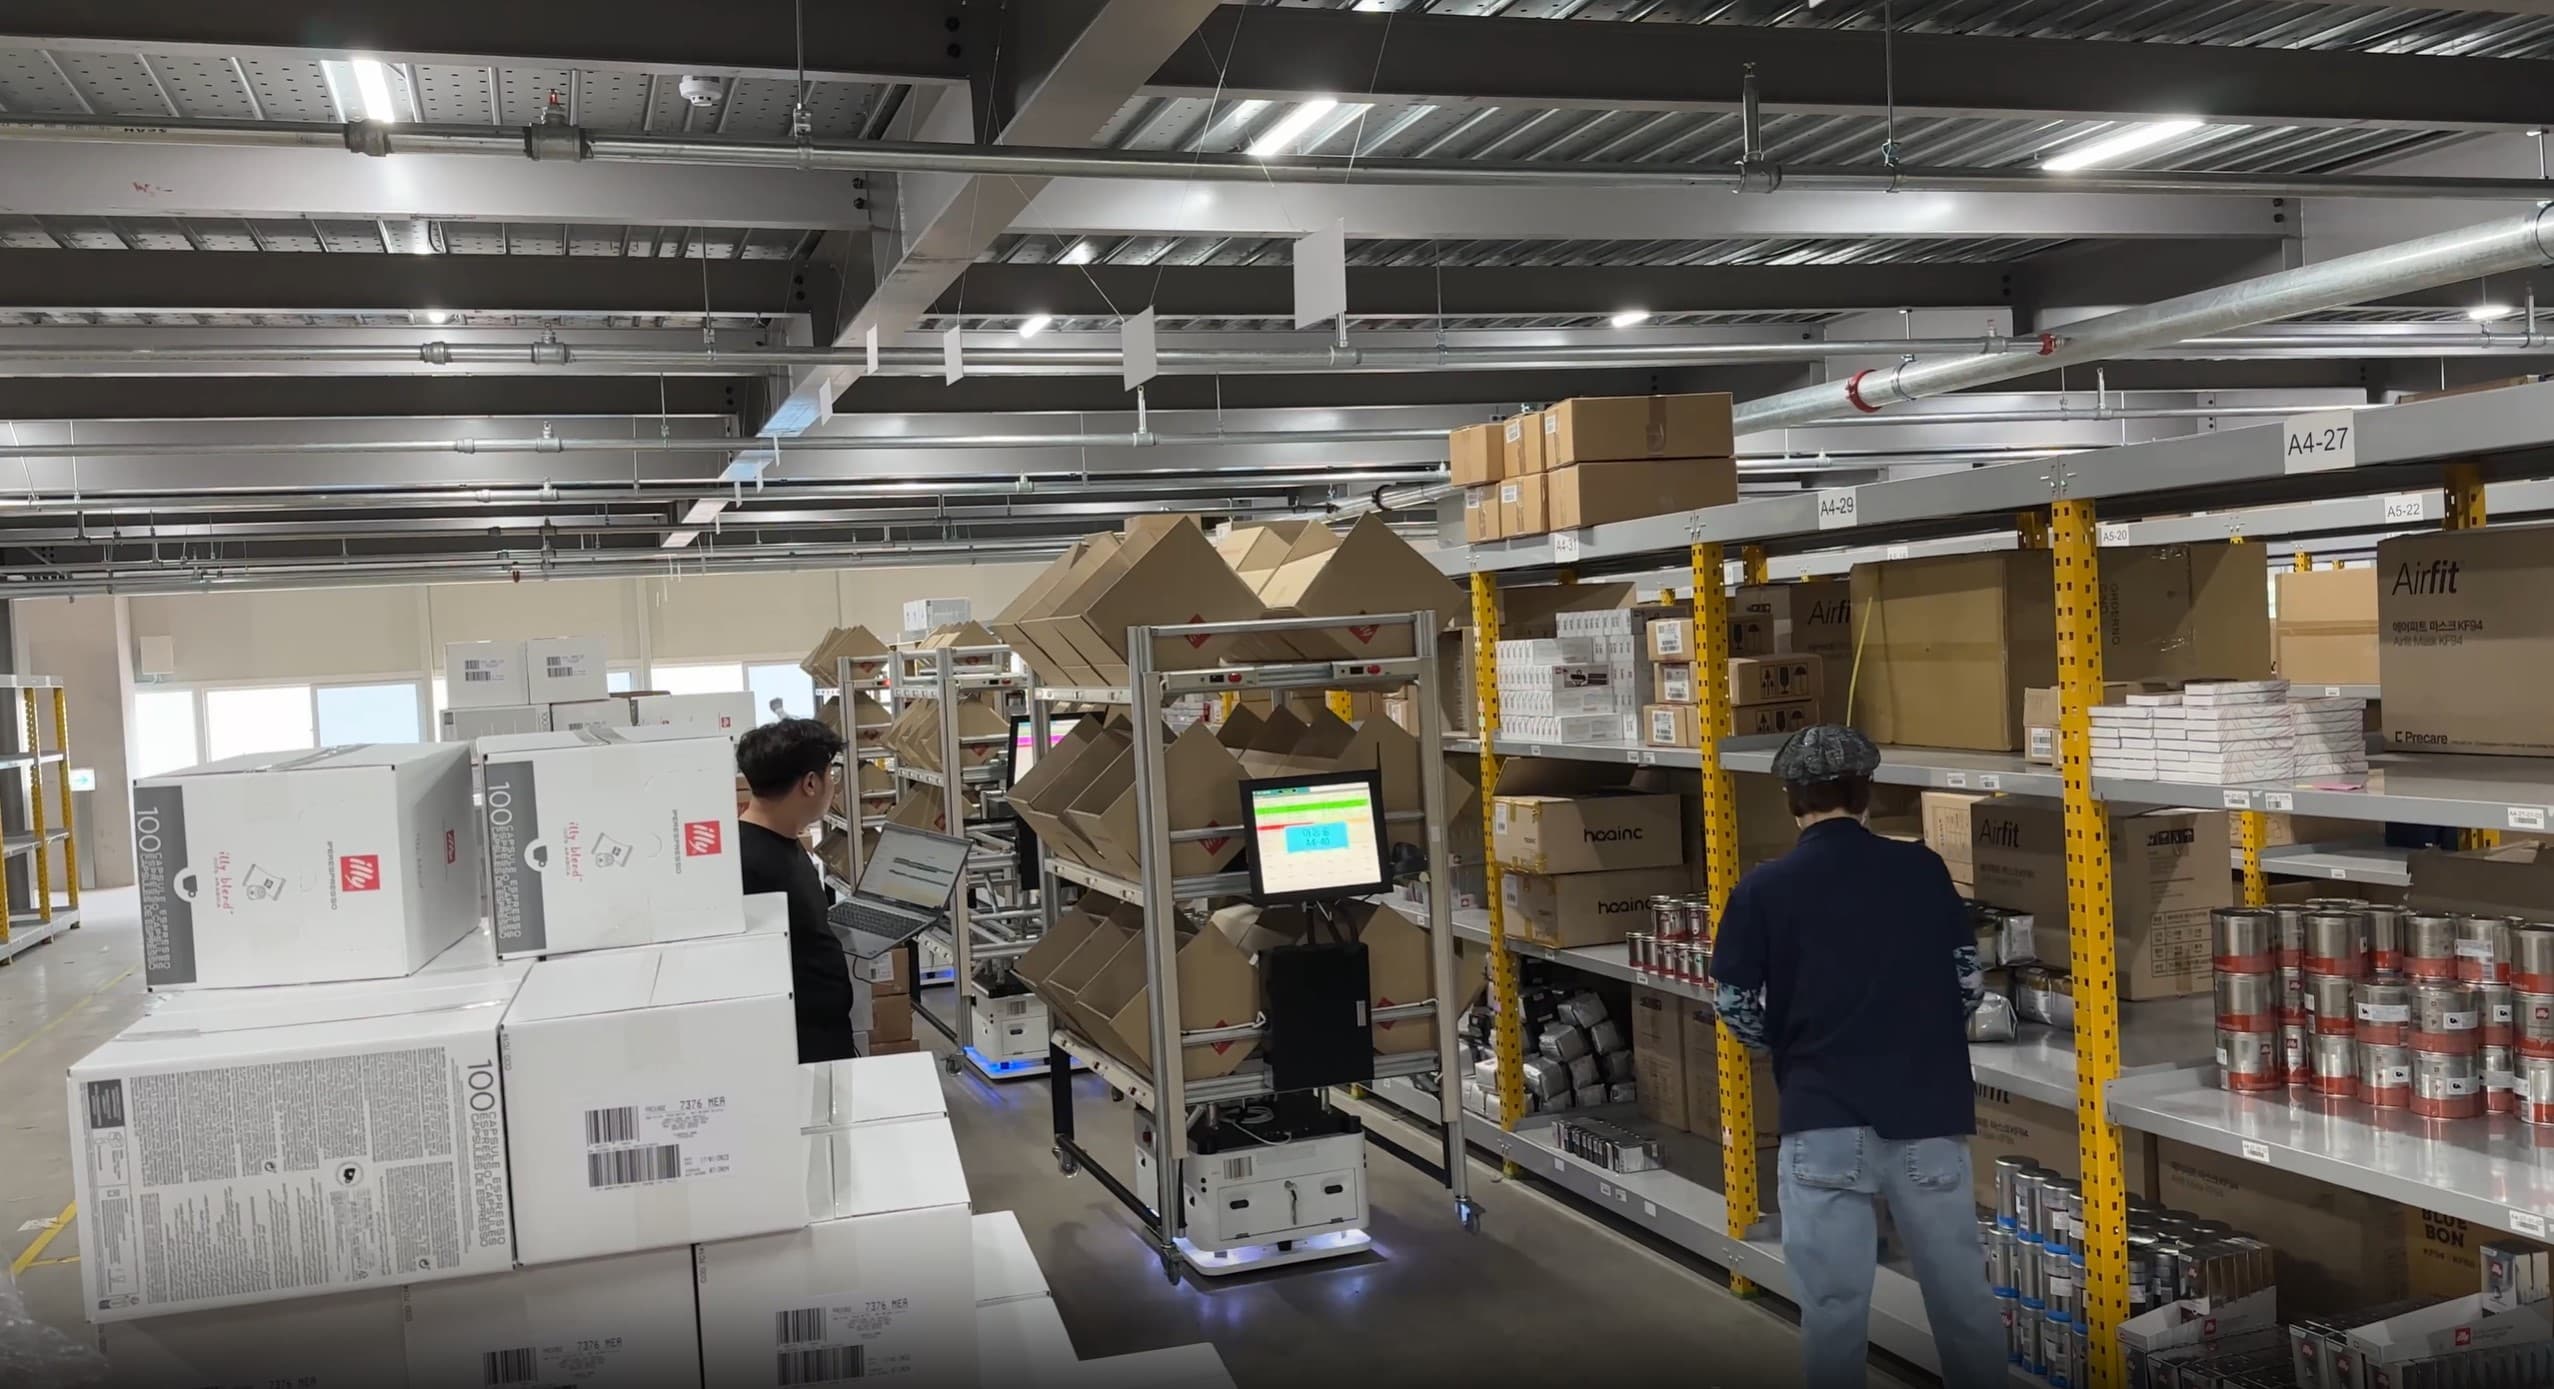
AMR을 활용한 물류창고 내 오더피킹 시스템
이 적용사례는 마로솔 원격관제시스템 SOLlink를 활용하여 유진 Gocart 180 10대를 운영 최적화하는 오더피킹 시스템입니다. 자체 개발한 SOLlink로 다수 AMR을 군집 제어하여 물류 시스템 효율성을 극대화하였으며, WMS 연동을 통한 오더피킹 시스템으로 물동량 Peak 시기에 추가 작업자 고용 없이 유연하게 대처할 수 있습니다.

코그넥스 AI 비전 4종 리뷰👀 바코드 255개를 한번에 읽는 3D AI 비전이 있다고?
2026 자동화산업전(AW)에서 코그넥스가 선보인 AI 비전 솔루션 4종을 소개합니다. 바코드 255개 동시 판독, 15분 설치, 딥러닝 화물 분류까지 물류·제조 현장의 비전 자동화가 궁금하다면 지금 확인하세요.
본 적용사례는 Studio 3S의 TAGON Shelf Lifter AGV(무인 운반 로봇)를
활용하여 이커머스 스마트 물류 자동화 시스템을 구현한 솔루션입니다.
TAGON Shelf Lifter AGV는 물류자동화 시스템에 최적화된 로봇으로
사람이 직접 물건을 가져오는 것이 아닌 로봇이 사람에게 가져다 주는 형태의
*GTP 방식으로 물품을 직접 찾으러 가는 시간을 제거하면서
효율적인 시간활용이 가능하며 최대 9배 높은 물류 처리량을 달성할 수 있습니다.
*GTP(Goods to Person) : 피킹 인원들이 재고가 보관된 Rack을 Traveling하는 시간을 제거합니다.)
구성요소
| 로봇 | - Max Payload : 600kg;
- Size (mm) : L956 X W730 X H240;
- Weight : 145kg;
- Max. Lifting Height : 55mm;
- Max. Speed : 2m/s without load 1.5m/s full load;
- Max. Slope Angle : 2.8도 (5%);
- Stop Accuracy : +/- 5mm;
- Navigation : SLAM / Texture / QR Code;
- Running/Charging time (Hr) : 8 / 2;
- Operating Temp. : -10~45도 |
|---|---|
| 주변기기 | 전용 선반;
워크스테이션;
ILC (Integrated Logistics Controlling);
WMS(Warehouse Management System) & AGV Control System |
작업순서
| STEP 1. | 오더 접수 및 입력 |
|---|---|
| STEP 2. | 해당 선반으로 이동 |
| STEP 3. | 선반 픽업 후 피킹 위치로 이동:상품 피킹 |
| STEP 4. | 보관 위치로 이동 |
| STEP 5. | 상품 보충 접수 |
| STEP 6. | 해당 선반으로 이동 |
| STEP 7. | 선반 픽업 후 보충 위치로 이동 |
| STEP 8. | 상품 적재:보관 위치로 이동 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.