












도입된 로봇이 궁금하다면?
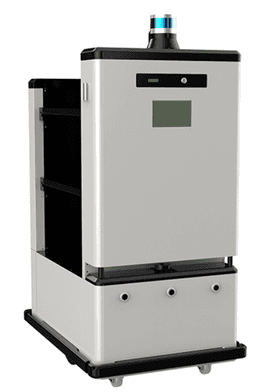
이 물류로봇은 작업자가 플라스틱 사출 완료 후 후속 공정으로 대형화물 제품을 운송하는 작업을 AGV인 트위니 나르고100을 적용하여 자동화하는데 도입되었습니다.
트위니의 나르고100 솔루션은 3중 안전센서와 자율주행 기술로 어느 공장이든 복잡한 레이아웃과 작업자들이 빈번히 움직이는 조건에서도 안전하게 작업을 수행할 수 있습니다.
기존 공정에서는 100kg 정도의 고중량 작업물을 멀리 떨어져 있는 완성품 보관소까지 이동하는 데 많은 시간이 소요되어 가공작업의 유휴도 발생하고 작업자의 피로도의 누적으로 생산성이 떨어졌습니다. 자율주행 로봇을 적용한 이후 연속적인 가공작업이 가능해지고 작업자의 피로도도 경감되어 생산성을 높이게 되었습니다.
구성요소
| 로봇 | 물류로봇:
트위니 나르고100(가반하중 : 100kg, 최고속도 : 1.2m/s, 작동시간 : 8시간. 충전방식 : 배터리 수동 교체
제어용 태블릿 PC : 작업 티칭 및 작업 지시) |
|---|
작업순서
| STEP 1. | 작업자가 가공완료품을 나르고 선반에 적재 |
|---|---|
| STEP 2. | 적재가 완료되면 다음 공정으로 작업 지시 |
| STEP 3. | 지정된 다음 공정으로 이동(물류로봇) |
| STEP 4. | 완성품 보관소에 도착 |
| STEP 5. | 인근 작업자가 도착물품을 완성품 선반에 적재 |
| STEP 6. | 적재 완료 후 이전 공정으로 이동 지시 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례

Box Picker Gripper을 이용한 박스 픽 앤 플레이스 자동화 솔루션
이 적용사례는 Box Picker Gripper 을 이용한 박스 픽 앤 플레이스 자동화 솔루션입니다. Box Picker Gripper는 이름 그대로 어떠한 물체도 피킹이 가능한 그리퍼이며, 본 솔루션은 플라스틱 박스의 뚜껑이 없는 경우에도 안정적으로 피킹을 하는 솔루션입니다.
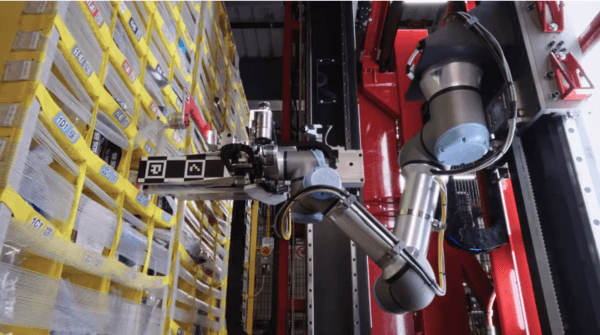
아마존 창고의 75%를 책임지는 AI 물류로봇, 벌컨(Vulcan)! 👏
본 도입사례는 아마존 물류창고에 도입된 '벌컨(Vulcan)' 로봇을 활용해 상품의 자동 피킹 및 수납 작업을 고도화한 사례입니다. 아마존은 반복적이고 정교함이 필요한 수납 작업의 효율과 정밀도를 동시에 확보하고자 촉각 기반 로봇을 도입했습니다. 벌컨은 사람의 손처럼 작동하는 촉각 센서 기반 그리퍼와 AI를 활용하여, 물건의 무게나 재질에 따라 압력을 조절하고, 공간을 효율적으로 활용해 자동으로 상품을 수납합니다. 이를 통해 아마존 물류 자동화의 정확도와 범위를 한층 더 확장했습니다.
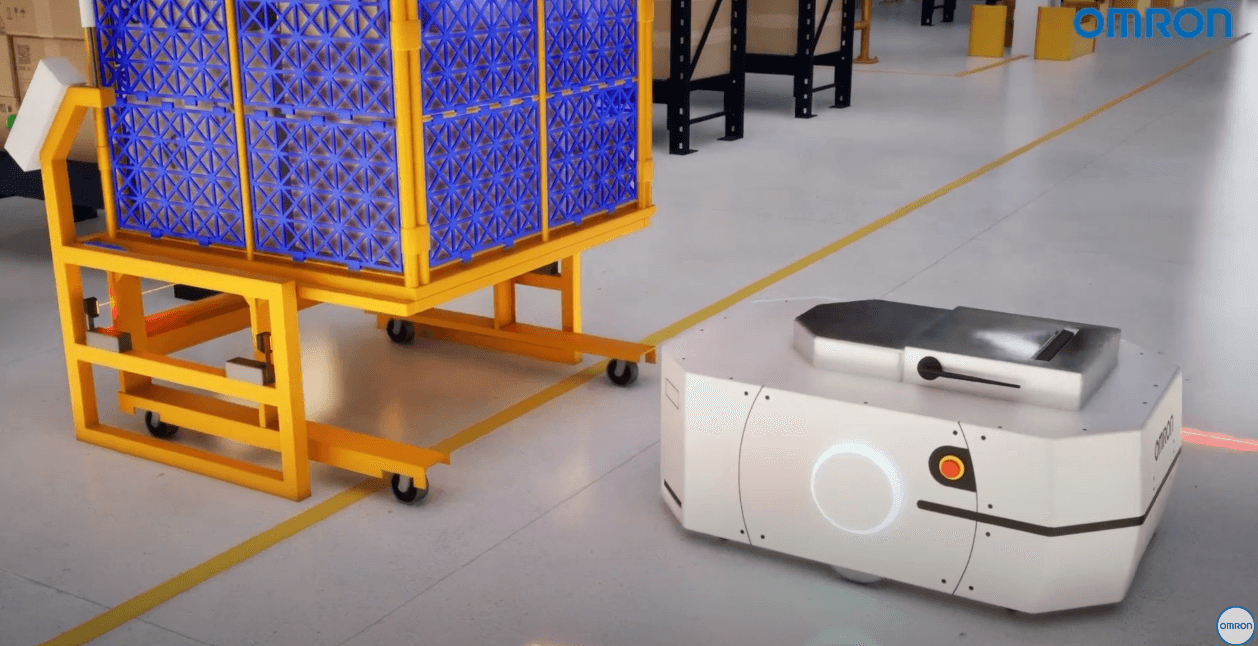
AI 팔레타이징 + 오므론(omron) AMR 물류로봇으로 물류자동화 완성! 👏
해당 도입사례는 오므론 AMR 물류로봇과 AI 기반의 팔레타이징 시스템을 결합하여 물류 자동화를 구현한 솔루션 입니다. 고객사는 미래 경쟁력을 위해 인공지능을 접목한 물류 자동화 시스템을 도입하고, 비용 절감과 효율성을 극대화하기 위해 팔레타이징 및 물품 반송 자동화에 높은 관심을 보였습니다. 본 솔루션은 다양한 형태의 물품을 자율적으로 이동 및 적재하여 입출고 과정의 효율성과 정확성을 향상시키며, 작업자의 물리적 부담을 줄이고 안전성을 확보했습니다.
이 물류로봇은 작업자가 플라스틱 사출 완료 후 후속 공정으로 대형화물 제품을 운송하는 작업을 AGV인 트위니 나르고100을 적용하여 자동화하는데 도입되었습니다.
트위니의 나르고100 솔루션은 3중 안전센서와 자율주행 기술로 어느 공장이든 복잡한 레이아웃과 작업자들이 빈번히 움직이는 조건에서도 안전하게 작업을 수행할 수 있습니다.
기존 공정에서는 100kg 정도의 고중량 작업물을 멀리 떨어져 있는 완성품 보관소까지 이동하는 데 많은 시간이 소요되어 가공작업의 유휴도 발생하고 작업자의 피로도의 누적으로 생산성이 떨어졌습니다. 자율주행 로봇을 적용한 이후 연속적인 가공작업이 가능해지고 작업자의 피로도도 경감되어 생산성을 높이게 되었습니다.
구성요소
| 로봇 | 물류로봇:
트위니 나르고100(가반하중 : 100kg, 최고속도 : 1.2m/s, 작동시간 : 8시간. 충전방식 : 배터리 수동 교체
제어용 태블릿 PC : 작업 티칭 및 작업 지시) |
|---|
작업순서
| STEP 1. | 작업자가 가공완료품을 나르고 선반에 적재 |
|---|---|
| STEP 2. | 적재가 완료되면 다음 공정으로 작업 지시 |
| STEP 3. | 지정된 다음 공정으로 이동(물류로봇) |
| STEP 4. | 완성품 보관소에 도착 |
| STEP 5. | 인근 작업자가 도착물품을 완성품 선반에 적재 |
| STEP 6. | 적재 완료 후 이전 공정으로 이동 지시 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.