












산업 > 바이오/의료/제약공정 > 검사공정 > 빈피킹자동화 분야 > 제조
#외형검사#다관절로봇#3D 비전#임플란트#코보타#빈피킹#검사#덴소#협동로봇#QRS#비전#진공그리퍼
도입된 로봇이 궁금하다면?
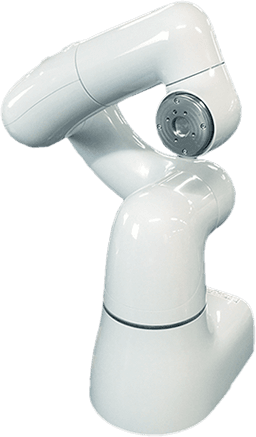
덴소 소형협동로봇인 COBOTTA와 QRS의 3D 비전을 활용해 임플란트 빈피킹 작업을 자동화한 품질검사 자동화 솔루션입니다.
해당 작업을 통해 임플란트 가공 투입 및 검사 작업을 수행할 수 있습니다.
임플란트와 같이 작고 복잡한 형상의 제품도 QRS의 3D 비전을 활용하여 효과적으로 피킹 작업 및 분류 작업을 수행할 수 있습니다.
구성요소
| 로봇 | 덴소 협동로봇 COBOTTA;
- 6축 다관절, 가반하중 0.5kg, 최대 동작 영역 342.5mm, 무게 4kg, 반복정밀도 : ± 0.05 mm, 최대 툴 속도 500mm/s, 컨트롤러 내장, IP30 |
|---|---|
| 주변기기 | 툴:
진공그리퍼
Vision:
QRS Q3D-IS(근거리용) (5MP, 2448 x 2048 Pixel(3.45um) 픽셀, 구조광 형식, 스캐닝 범위 : 176 X 132 ~ 706X529mm, 스캐닝 타임 : 1초 미만, 측정 거리 : 500mm이내, 형상 위치 - 제품의 꼭지점 인식하여 빈피킹, 호환 로봇 브랜드: 현대, NACHI, EPSON, DENSO, YASKAWA, STAUBLI, FANUC, KUKA, UR 등) ;
주변기기 :
작업셀 ;
로봇 베이스 ;
검사 결과 디스플레이 모니터 ;
작업물 거치대 |
작업순서
| STEP 1. | 임플란트 적재 팔레트에서 가공/검사 대상물을 3D 비전으로 인식 후 피킹 |
|---|---|
| STEP 2. | 피킹한 대상물의 외형을 카메라로 촬영 및 형상 합부 판정 |
| STEP 3. | 검사 결과에 따라 양품/불량품 분류하여 언로딩 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
산업 > 바이오/의료/제약공정 > 검사공정 > 빈피킹자동화 분야 > 제조
#외형검사#다관절로봇#3D 비전#임플란트#코보타#빈피킹#검사#덴소#협동로봇#QRS#비전#진공그리퍼
도입된 로봇이 궁금하다면?
추천 도입사례

비전 빈피킹으로 투명 자동차 퓨즈 취출·트레이 정렬 자동화 | KUKA 로봇 + Cambrian AI 3D 비전 도입사례
#AI비전빈피킹#비전빈피킹#투명부품빈피킹#자동차퓨빈피킹#광택부품인식#블레이드퓨즈#투명부품인식#KUKA#쿠칼#캠브리안비전

메크마인드 3D 비전 기반 CV 조인트(난반사 금속 부품) 빈피킹 자동화 도입사례
#메크마인드#3d비전#비전카메라#금속부품#빈피킹#머신비전#비전검사시스템#물류검사자동화#산업용카메라#머신비전카메라#비전센서#라이다센서#AI비전검사#3D비전#분류자동화

반투명 파이펫 팁 3D 빈피킹 자동화 성공 🎉 ABB 6축 로봇과 Cambrian AI 3D 비전
#빈피킹#3D비전#캠브리안비전#빈피킹자동화#투명제품#실험실#부품공급자동화#공정자동화#머신비전#마로솔#빅웨이브로보틱스