












도입된 로봇이 궁금하다면?
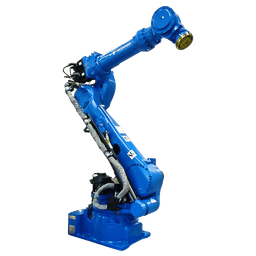
YASKAWA 로봇을 활용하여 고열의 알루미늄 드로스(용융 알루미늄 부산물)를 사람이 수작업으로 처리하던 공정을 내열성이 높은 로봇으로 자동화한 솔루션입니다. 고열의 작업장에서 작업자가 수행하던 작업을 로봇이 수행하여 작업 안정성을 확보하고 연속적인 작업 수행이 가능해졌습니다.
해당 프로젝트는 고열의 알루미늄 작업 후 발생하는 부산물 처리를 자동화해 작업 안정성을 높이고 작업 환경을 개선하기 위해 진행하여습니다.
구성요소
| 로봇 | YASKAWA MH180;
- 6축 다관절, 가반하중 180kg, 작업반경 2,702mm, 무게 970kg, 반복정밀도 ±0.2mm |
|---|---|
| 주변기기 | 툴:
드로스 제거용 삽 (교체 가능) ;
삽 고정용 그리퍼 ;
주변기기:
로봇 고정 베이스 ;
배출 빈 레이저 측정장치 (적재량 확인) : 2축 직교좌표 ;
배출 빈 이송 트랙 ;
내열용 로봇 자켓 ;
안전펜스 |
작업순서
| STEP 1. | 드로스 긁어 모으기 |
|---|---|
| STEP 2. | 드로스 로딩 |
| STEP 3. | 배출 빈에 언로딩 |
| STEP 4. | 배출 빈 적재량 측정 |
| STEP 5. | 만재시 배출 빈 외부 반출 이송 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례

로봇이 짓는 집?! 공간제작소, 모듈러 주택 창호 조립까지 자동화! 🛠️🏠
해당 도입사례는 KUKA 산업용 로봇과 자체 설계한 로봇 그리퍼, High Payload Track Motion을 결합하여 주택 창호 조립 자동화를 구현한 국내 최초의 솔루션입니다. 공간제작소는 건축 비용 절감 및 균일한 품질의 모듈러 주택 생산을 목표로 창호 조립 자동화 시스템을 도입하였습니다.

컨베이어 트래킹 자동화, 투명 용기도 멈추지 않고 집습니다 | 덴소 스카라 로봇 + 캠브리안 AI 3D 비전 도입사례

코그넥스 AI 머신비전 불량검사 도입사례|머신비전 품질검사 자동화
YASKAWA 로봇을 활용하여 고열의 알루미늄 드로스(용융 알루미늄 부산물)를 사람이 수작업으로 처리하던 공정을 내열성이 높은 로봇으로 자동화한 솔루션입니다. 고열의 작업장에서 작업자가 수행하던 작업을 로봇이 수행하여 작업 안정성을 확보하고 연속적인 작업 수행이 가능해졌습니다.
해당 프로젝트는 고열의 알루미늄 작업 후 발생하는 부산물 처리를 자동화해 작업 안정성을 높이고 작업 환경을 개선하기 위해 진행하여습니다.
구성요소
| 로봇 | YASKAWA MH180;
- 6축 다관절, 가반하중 180kg, 작업반경 2,702mm, 무게 970kg, 반복정밀도 ±0.2mm |
|---|---|
| 주변기기 | 툴:
드로스 제거용 삽 (교체 가능) ;
삽 고정용 그리퍼 ;
주변기기:
로봇 고정 베이스 ;
배출 빈 레이저 측정장치 (적재량 확인) : 2축 직교좌표 ;
배출 빈 이송 트랙 ;
내열용 로봇 자켓 ;
안전펜스 |
작업순서
| STEP 1. | 드로스 긁어 모으기 |
|---|---|
| STEP 2. | 드로스 로딩 |
| STEP 3. | 배출 빈에 언로딩 |
| STEP 4. | 배출 빈 적재량 측정 |
| STEP 5. | 만재시 배출 빈 외부 반출 이송 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
도입된 로봇이 궁금하다면?
추천 도입사례
로봇이 짓는 집?! 공간제작소, 모듈러 주택 창호 조립까지 자동화! 🛠️🏠
컨베이어 트래킹 자동화, 투명 용기도 멈추지 않고 집습니다 | 덴소 스카라 로봇 + 캠브리안 AI 3D 비전 도입사례