












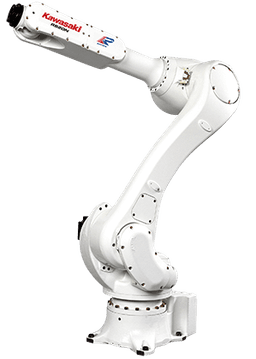
이 솔루션은 KAWASAKI RS020N을 활용하여 WIA KIT 4500 3대에 대한 환봉형 소재 가공 작업입니다.
작업물 투입 배출과 공작기계 배치를 효율적으로 하여 생산성을 극대화 할 수 있었습니다.
구성요소
| 로봇 | KAWASAKI RS020N;
- 6축 다관절, 가반하중 20kg, 반복정밀도 ± 0.04mm, 작업반경 1,725mm, 중량 230Kg |
|---|---|
| 주변기기 | 공압 그리퍼 2EA (투입/배출용);
위아 KIT 4500 터닝센터 3대;
로봇 고정 베이스;
원재료 투입 컨베이어;
가공품 배출 컨베이어 |
작업순서
| STEP 1. | 가공소재 투입 |
|---|---|
| STEP 2. | 가공 소재 피킹 |
| STEP 3. | CNC 내부 이동 |
| STEP 4. | 가공 완료품 피킹 |
| STEP 5. | 가공 소재 투입 |
| STEP 6. | 배출 컨베이어에 언로딩 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례

픽시스(PICKSYS) 3D 비전과 두산 협동로봇을 활용한 픽 앤 플레이스 솔루션
이 적용사례는 픽시스(PICKSYS) 3D 비전과 두산 협동로봇을 활용하여 프레스라인에서 철판의 픽 엔 플레이스 공정을 자동화한 솔루션입니다. 비전과 협동로봇의 패키지로 비정형화된 철판도 안전하고 효율적으로 핸들링할 수 있습니다. 작업장 내 작업자들이 가장 기피하던 업무를 자동화하여, 작업 효율 향상과 더불어 작업자 이탈을 막았습니다.
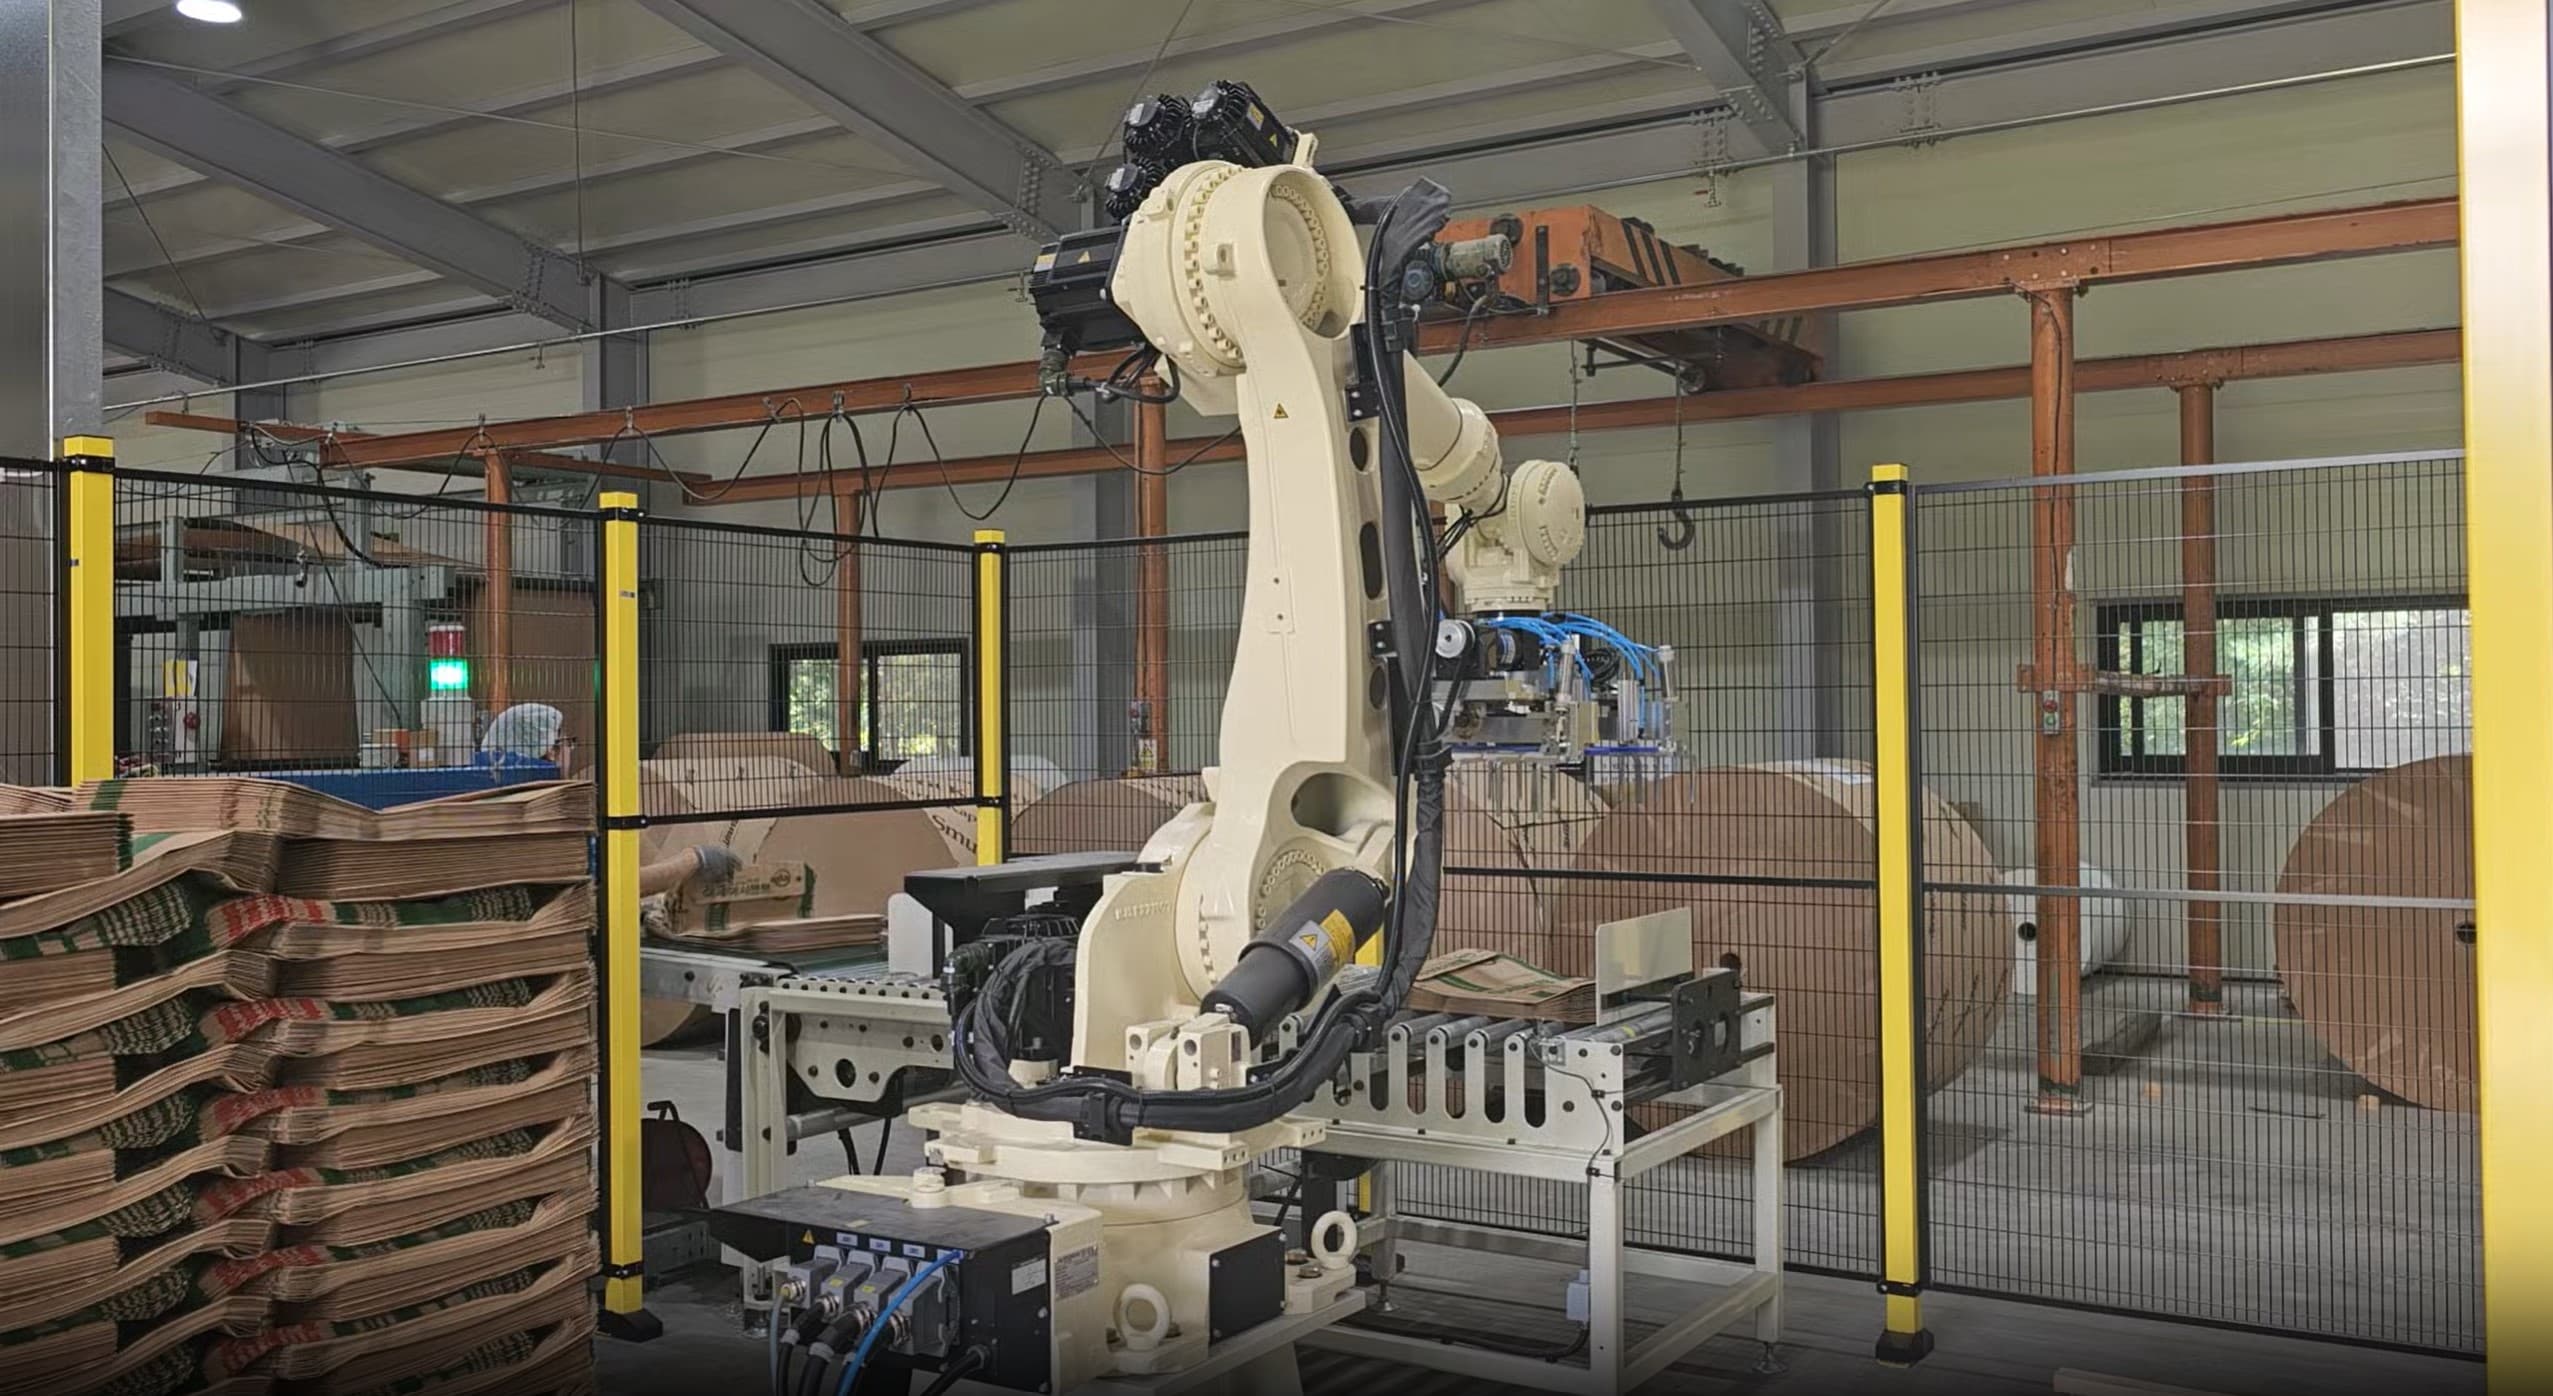
현대로보틱스 HS220을 활용한 포대 팔레타이징 솔루션
이 적용사례는 현대로보틱스 HS220에 자체 개발한 OP system을 접목하여 종이 포대를 팔레타이징하는 솔루션입니다. 자체 개발한 OP system은 팔레트 사이즈, 포장재 특성에 따라 유연하게 설정하여 효율적으로 사용할 수 있습니다. 특히 다년간의 포대 제작 설비 납품 경험을 토대로 작업장에서 안정적으로 작동하는 팔레타이징 시스템을 책임 구현하였습니다.

금속 가공 산업 트랙 링크 빈피킹 자동화 사례 분석 (AI 및 고정밀 3D 비전 카메라 활용)
이 솔루션은 KAWASAKI RS020N을 활용하여 WIA KIT 4500 3대에 대한 환봉형 소재 가공 작업입니다.
작업물 투입 배출과 공작기계 배치를 효율적으로 하여 생산성을 극대화 할 수 있었습니다.
구성요소
| 로봇 | KAWASAKI RS020N;
- 6축 다관절, 가반하중 20kg, 반복정밀도 ± 0.04mm, 작업반경 1,725mm, 중량 230Kg |
|---|---|
| 주변기기 | 공압 그리퍼 2EA (투입/배출용);
위아 KIT 4500 터닝센터 3대;
로봇 고정 베이스;
원재료 투입 컨베이어;
가공품 배출 컨베이어 |
작업순서
| STEP 1. | 가공소재 투입 |
|---|---|
| STEP 2. | 가공 소재 피킹 |
| STEP 3. | CNC 내부 이동 |
| STEP 4. | 가공 완료품 피킹 |
| STEP 5. | 가공 소재 투입 |
| STEP 6. | 배출 컨베이어에 언로딩 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
픽시스(PICKSYS) 3D 비전과 두산 협동로봇을 활용한 픽 앤 플레이스 솔루션
현대로보틱스 HS220을 활용한 포대 팔레타이징 솔루션