












본 솔루션은 3D비전 Pickit을 활용하여 빈피킹 및 가이던스를 위한 솔루션입니다.
3D비전을 사용하지 않으면 내부 이동 중에 부품의 약 10%가 넘어지거나 위치가 변경되어 로봇이 부품의 처음 위치 에서 부품을 집을 수 없게 됩니다. Pickit 3D 비전 시스템을 통해 로봇은 특정 방향이 있는 부품을 감지하고, 꺼내고, 배치할 수 있습니다.
프로젝트 배경 및 목적
사람이 재정렬 작업을 하지 않고 로봇이 피킹
무거운 중량물의 위치가 바뀌어도 일정한 도포 작업
불량률을 최소화
구성요소
| 로봇 | 3D 비전 성능;
Pickit L;
- 3D 측정 방법 : 적외선 구조광;
- 3D 이미지 획득 시간 : 300ms;
- 3D 카메라 해상도(픽셀) : 640x480;
- 3D 카메라 정밀도(mm)* : 1.0 - 3.0mm;
- 3D 카메라 정확도(%) : 1.2%;
- 3D 카메라 정확도(mm)** : 4 - 18mm;
- 추정 피킹 정확도*** : 1.5 - 2 x 3D 카메라 정확도;
- 3D 카메라 무게 : 1030g;
- PC에 3D 카메라 연결 : M12–8 (USB) – USB3;
- 로봇에 PC 연결 : 이더넷을 통한 TCP/IP;
;
Pickit M-HD;
- 3D 측정 방법 : 적외선 구조광;
- 3D 이미지 획득 시간 : 200-1000ms;
- 3D 카메라 해상도(픽셀) : 1920x1200;
- 3D 카메라 정밀도(mm)* : 0.15 - 0.8mm;
- 3D 카메라 정확도(%) : 0.75%;
- 3D 카메라 정확도(mm)** : 2 - 4mm;
- 추정 피킹 정확도*** : 1.5 - 3D 카메라 정확도;
- 3D 카메라 무게 : 2kg;
- PC에 3D 카메라 연결 : M12–8 (USB) – USB3;
- 로봇에 PC 연결 : 이더넷을 통한 TCP/IP;
;
Pickit L-HD;
- 3D 측정 방법 : 적외선 구조광;
- 3D 이미지 획득 시간 : 200-1000ms;
- 3D 카메라 해상도(픽셀) : 1920x1200;
- 3D 카메라 정밀도(mm)* : 0.3 - 1.6mm;
- 3D 카메라 정확도(%) : 0.75%;
- 3D 카메라 정확도(mm)** : 3 - 7mm;
- 추정 피킹 정확도*** : 1.5 - 3D 카메라 정확도;
- 3D 카메라 무게 : 2kg;
- PC에 3D 카메라 연결 : M12–8 (USB) – USB3;
- 로봇에 PC 연결 : 이더넷을 통한 TCP/IP; |
|---|---|
| 주변기기 | 3D비전 구성품;
- Industrial-grade processor;
- Calibration tools;
- 3D camera;
;
지원가능한 로봇;
- Yaskawa;
- Fanuc;
- Kuka;
- ABB;
- Universal Robots;
- Techman;
- Omron;
- Staubli;
- Doosan Robotics;
- Franka Emika;
- Hanwha;
- Hyundai;
- Nachi;
- Neuromeka;
- Aubo; |
작업순서
| STEP 1. | 카메라로 작업물 인식 |
|---|---|
| STEP 2. | 로봇이 집기 |
| STEP 3. | 이동 |
| STEP 4. | 다시 카메라로 작업물 인식 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
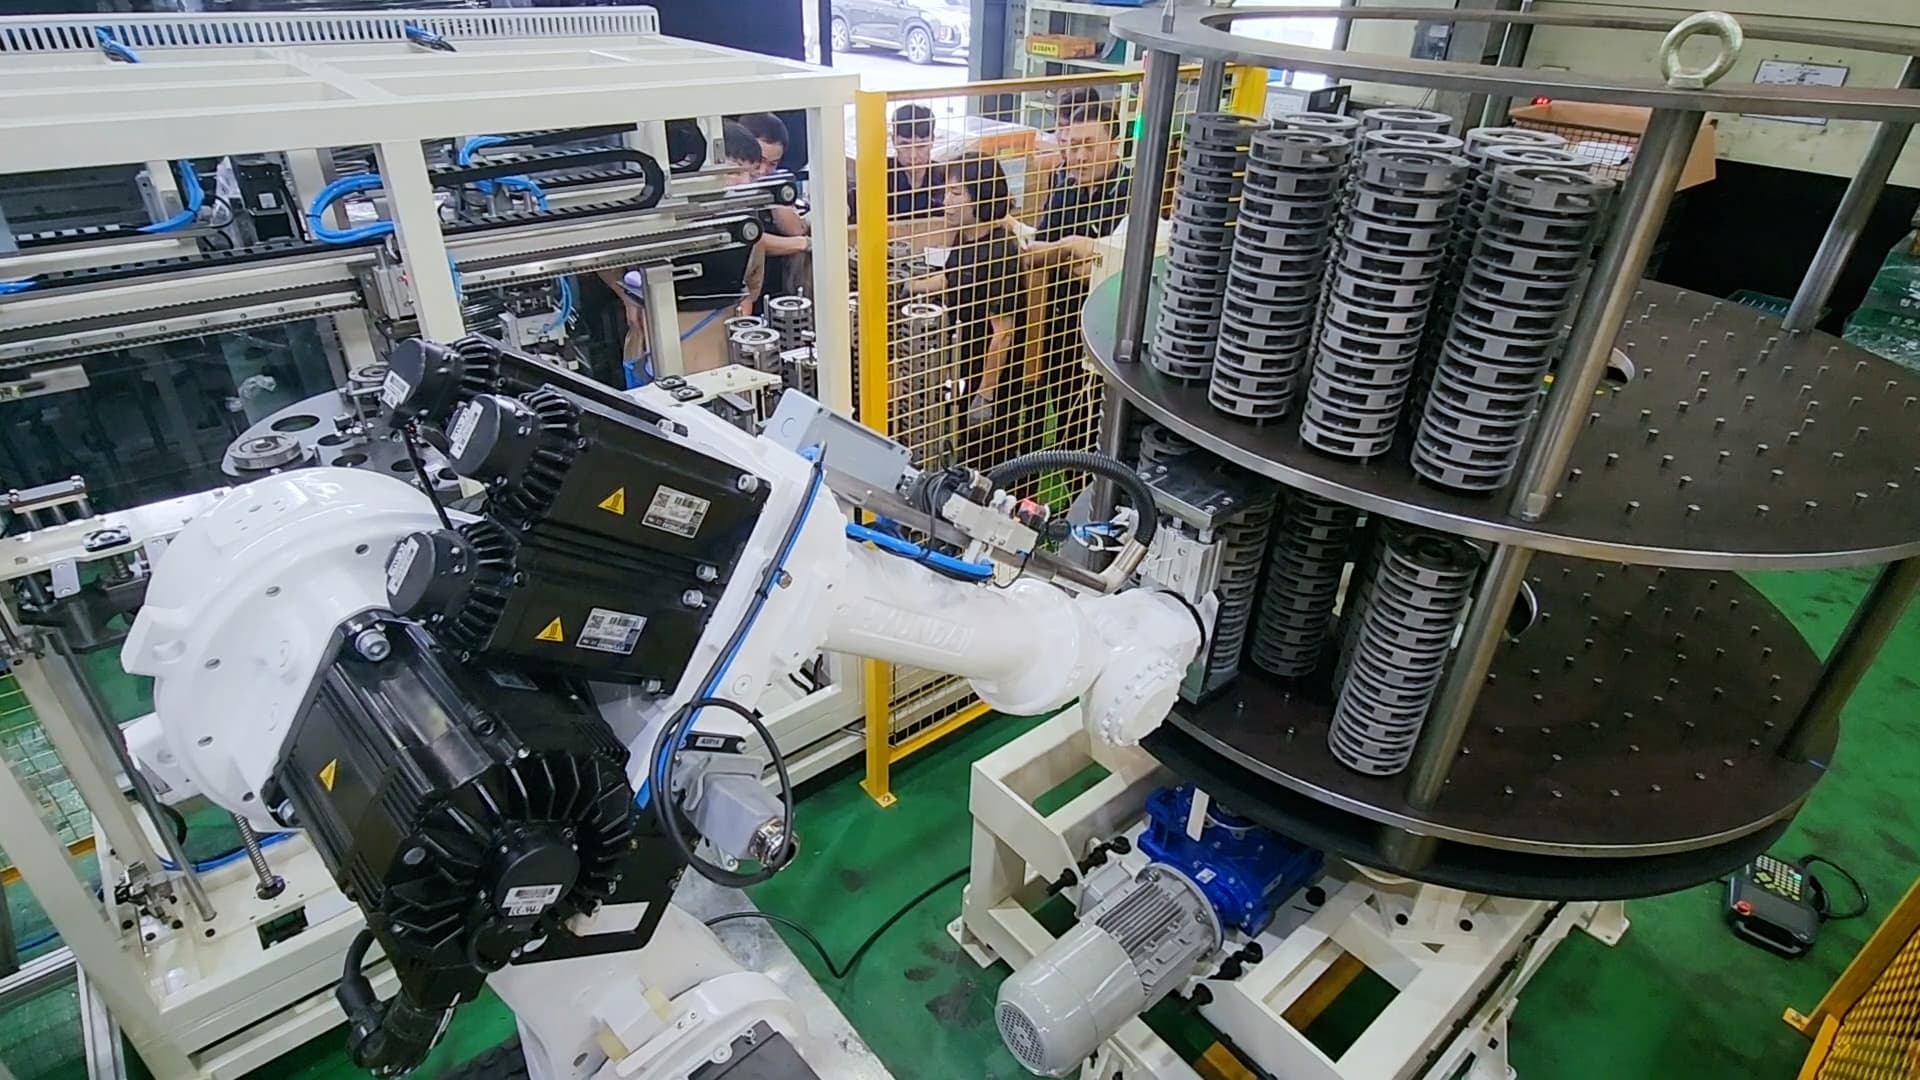
삼락열처리 적층 공정 자동화 성공!🙌 지그 설계까지 완벽 구축했습니다.(ft. 현대로보틱스 산업용로봇)
이번 프로젝트는 자동차 변속기의 핵심 부품인 캐리어 미드 플레닛 을 열처리 공정에서 균일하게 처리하기 위해 로딩/언로딩 자동화 를 도입한 사례입니다. 고객사는 기존에 수작업으로 진행하던 공정에서 발생한 여러 문제점, 특히 제품 불량률 증가 와 작업자의 실수 로 인한 비효율성을 해결하기 위해 자동화를 도입하게 되었습니다. 이를 위해 현대로보틱스의 6축 산업용 로봇 HH050 이 활용되었으며, 제품 적층, 핀 삽입, 트레이 안착 등 다양한 작업을 자동화함으로써 높은 생산성과 안정성을 확보했습니다.
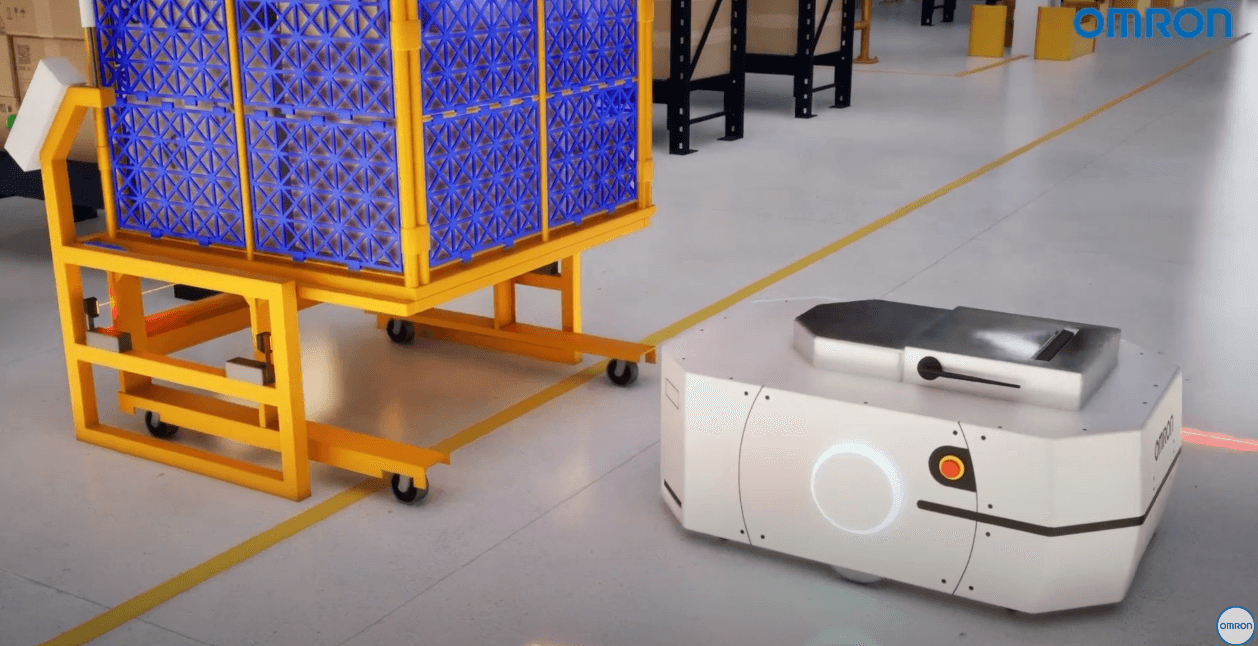
AI 팔레타이징 + 오므론(omron) AMR 물류로봇으로 물류자동화 완성! 👏
해당 도입사례는 오므론 AMR 물류로봇과 AI 기반의 팔레타이징 시스템을 결합하여 물류 자동화를 구현한 솔루션 입니다. 고객사는 미래 경쟁력을 위해 인공지능을 접목한 물류 자동화 시스템을 도입하고, 비용 절감과 효율성을 극대화하기 위해 팔레타이징 및 물품 반송 자동화에 높은 관심을 보였습니다. 본 솔루션은 다양한 형태의 물품을 자율적으로 이동 및 적재하여 입출고 과정의 효율성과 정확성을 향상시키며, 작업자의 물리적 부담을 줄이고 안전성을 확보했습니다.

코그넥스 AI 비전 4종 리뷰👀 바코드 255개를 한번에 읽는 3D AI 비전이 있다고?
2026 자동화산업전(AW)에서 코그넥스가 선보인 AI 비전 솔루션 4종을 소개합니다. 바코드 255개 동시 판독, 15분 설치, 딥러닝 화물 분류까지 물류·제조 현장의 비전 자동화가 궁금하다면 지금 확인하세요.
본 솔루션은 3D비전 Pickit을 활용하여 빈피킹 및 가이던스를 위한 솔루션입니다.
3D비전을 사용하지 않으면 내부 이동 중에 부품의 약 10%가 넘어지거나 위치가 변경되어 로봇이 부품의 처음 위치 에서 부품을 집을 수 없게 됩니다. Pickit 3D 비전 시스템을 통해 로봇은 특정 방향이 있는 부품을 감지하고, 꺼내고, 배치할 수 있습니다.
프로젝트 배경 및 목적
사람이 재정렬 작업을 하지 않고 로봇이 피킹
무거운 중량물의 위치가 바뀌어도 일정한 도포 작업
불량률을 최소화
구성요소
| 로봇 | 3D 비전 성능;
Pickit L;
- 3D 측정 방법 : 적외선 구조광;
- 3D 이미지 획득 시간 : 300ms;
- 3D 카메라 해상도(픽셀) : 640x480;
- 3D 카메라 정밀도(mm)* : 1.0 - 3.0mm;
- 3D 카메라 정확도(%) : 1.2%;
- 3D 카메라 정확도(mm)** : 4 - 18mm;
- 추정 피킹 정확도*** : 1.5 - 2 x 3D 카메라 정확도;
- 3D 카메라 무게 : 1030g;
- PC에 3D 카메라 연결 : M12–8 (USB) – USB3;
- 로봇에 PC 연결 : 이더넷을 통한 TCP/IP;
;
Pickit M-HD;
- 3D 측정 방법 : 적외선 구조광;
- 3D 이미지 획득 시간 : 200-1000ms;
- 3D 카메라 해상도(픽셀) : 1920x1200;
- 3D 카메라 정밀도(mm)* : 0.15 - 0.8mm;
- 3D 카메라 정확도(%) : 0.75%;
- 3D 카메라 정확도(mm)** : 2 - 4mm;
- 추정 피킹 정확도*** : 1.5 - 3D 카메라 정확도;
- 3D 카메라 무게 : 2kg;
- PC에 3D 카메라 연결 : M12–8 (USB) – USB3;
- 로봇에 PC 연결 : 이더넷을 통한 TCP/IP;
;
Pickit L-HD;
- 3D 측정 방법 : 적외선 구조광;
- 3D 이미지 획득 시간 : 200-1000ms;
- 3D 카메라 해상도(픽셀) : 1920x1200;
- 3D 카메라 정밀도(mm)* : 0.3 - 1.6mm;
- 3D 카메라 정확도(%) : 0.75%;
- 3D 카메라 정확도(mm)** : 3 - 7mm;
- 추정 피킹 정확도*** : 1.5 - 3D 카메라 정확도;
- 3D 카메라 무게 : 2kg;
- PC에 3D 카메라 연결 : M12–8 (USB) – USB3;
- 로봇에 PC 연결 : 이더넷을 통한 TCP/IP; |
|---|---|
| 주변기기 | 3D비전 구성품;
- Industrial-grade processor;
- Calibration tools;
- 3D camera;
;
지원가능한 로봇;
- Yaskawa;
- Fanuc;
- Kuka;
- ABB;
- Universal Robots;
- Techman;
- Omron;
- Staubli;
- Doosan Robotics;
- Franka Emika;
- Hanwha;
- Hyundai;
- Nachi;
- Neuromeka;
- Aubo; |
작업순서
| STEP 1. | 카메라로 작업물 인식 |
|---|---|
| STEP 2. | 로봇이 집기 |
| STEP 3. | 이동 |
| STEP 4. | 다시 카메라로 작업물 인식 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
삼락열처리 적층 공정 자동화 성공!🙌 지그 설계까지 완벽 구축했습니다.(ft. 현대로보틱스 산업용로봇)
AI 팔레타이징 + 오므론(omron) AMR 물류로봇으로 물류자동화 완성! 👏