












도입된 로봇이 궁금하다면?
이 로봇은 Epson N6로봇과 FT(Force-Torque) 센서를 활용하여 소형 M1 볼트 조립 공저을 자동화한 소형부품 조립 자동화 솔루션입니다.
M1과 같은 볼트는 조그만 위치가 발생하더라도 작업 실패로 이어지는 경우가 많으며, 적절한 힘으로 조립되지 않을 경우 파손되거나 오조립될 수 있습니다. Epson의 N6 로봇과 FT센서를 조합하여 위치 정밀도에 대한 오차를 최소화하고 작업시 외력을 모니터링하여 성공적으로 작업을 수행할 수 있습니다.
본 솔루션은 협소한 공간내에서 택타임을 최소화하는 동시에 정밀한 조립 작업을 수행하고자 할 때 최적의 솔루션입니다.
소형 볼트의 조립작업을 자동화 하기 위해 진행하였습니다.
구성요소
| 로봇 | EPSON N6;(6축 다관절(폴딩암), 가반하중 6kg(정격 3kg), 최대 동작영역 1010mm,; 무게 69kg
반복정밀도 : ± 0.04 mm) |
|---|---|
| 주변기기 | 진공 흡착식 볼트 체결기 ;
6축 FT(Force-Torque) 센서 S250L (고강성, 고감도) (정격하중 250N/18Nm, 분해능 0.1N/0.003Nm
측정자유도 힘성분: X,Y,Z / 모멘트 성분: Fx,Fy,Fz 6방향);
작업 셀;
로봇 베이스(천장 마운팅) ;
볼트 거치대 ;
조립 작업 지그 |
작업순서
| STEP 1. | 볼트 거치대에서 볼트를 픽업(진공 흡입) |
|---|---|
| STEP 2. | 조립 위치로 이동하여 볼팅 작업 수행 |
| STEP 3. | 볼팅시 외력을 감지하여 볼팅 성공 여부를 센싱 |
| STEP 4. | 체결토크에 맞춰 체결이 완료되면 다음 볼팅 작업 위치로 이동 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
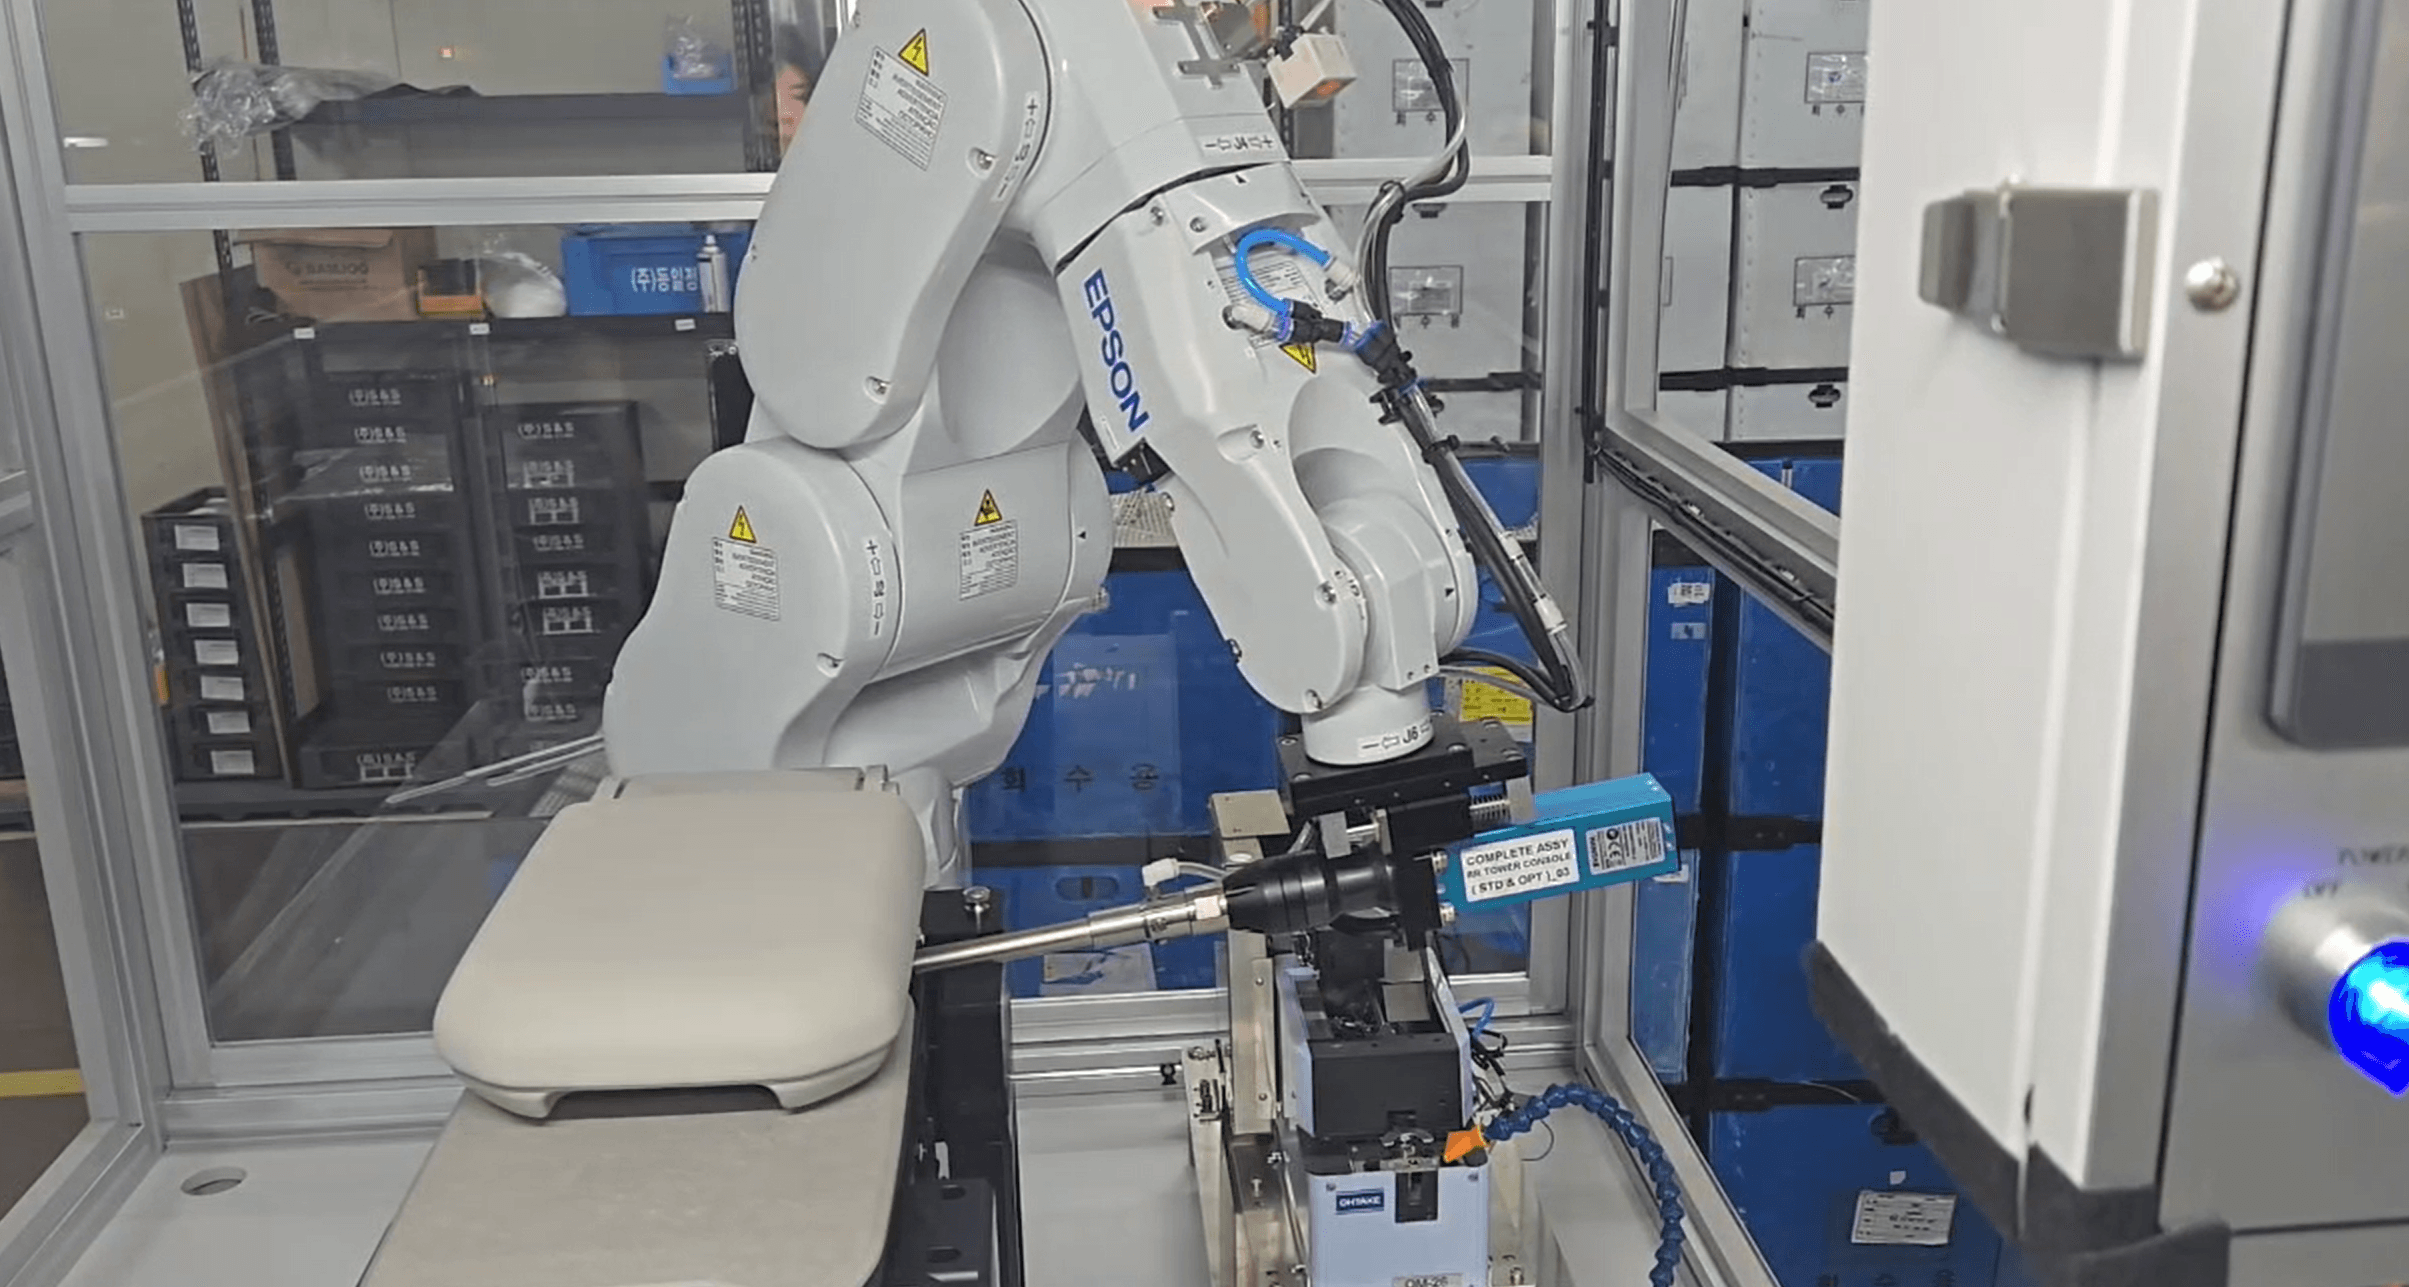
EPSON(엡손) 스카라로봇으로 전기차 콘솔 조립 자동화 완벽 구축! 🦾
기아 자동차에서 새롭게 출시한 SUV형 전기차에 들어가는 콘솔 파츠의 자동화 조립라인을 빅웨이브로보틱스(마로솔에서) 구축. 기존의 콘솔 조립 라인은 수작업으로 평균 40~60명의 많은 인원을 투입하여 조립하는 대규모 조립 라인이며, 자동화로 수행한 레퍼런스가 없어, 공간 확보, 조립 인원 모집 등 환경 구축이 어려움이 있었고, 그 과정에서 잦은 인원 교체와 그로인한 숙련도 이슈로 인하여 생산성 확보가 어려운 상태였으나, 이를 해소하기위하여 일부 인원을 로봇으로 대체하여 인력난을 해결하고, 수시로 바뀌는 작업자에 대응하여 생산성을 꾸준히 확보함.

비전 빈피킹으로 투명 자동차 퓨즈 취출·트레이 정렬 자동화 | KUKA 로봇 + Cambrian AI 3D 비전 도입사례

반투명 파이펫 팁 3D 빈피킹 자동화 성공 🎉 ABB 6축 로봇과 Cambrian AI 3D 비전
이 로봇은 Epson N6로봇과 FT(Force-Torque) 센서를 활용하여 소형 M1 볼트 조립 공저을 자동화한 소형부품 조립 자동화 솔루션입니다.
M1과 같은 볼트는 조그만 위치가 발생하더라도 작업 실패로 이어지는 경우가 많으며, 적절한 힘으로 조립되지 않을 경우 파손되거나 오조립될 수 있습니다. Epson의 N6 로봇과 FT센서를 조합하여 위치 정밀도에 대한 오차를 최소화하고 작업시 외력을 모니터링하여 성공적으로 작업을 수행할 수 있습니다.
본 솔루션은 협소한 공간내에서 택타임을 최소화하는 동시에 정밀한 조립 작업을 수행하고자 할 때 최적의 솔루션입니다.
소형 볼트의 조립작업을 자동화 하기 위해 진행하였습니다.
구성요소
| 로봇 | EPSON N6;(6축 다관절(폴딩암), 가반하중 6kg(정격 3kg), 최대 동작영역 1010mm,; 무게 69kg
반복정밀도 : ± 0.04 mm) |
|---|---|
| 주변기기 | 진공 흡착식 볼트 체결기 ;
6축 FT(Force-Torque) 센서 S250L (고강성, 고감도) (정격하중 250N/18Nm, 분해능 0.1N/0.003Nm
측정자유도 힘성분: X,Y,Z / 모멘트 성분: Fx,Fy,Fz 6방향);
작업 셀;
로봇 베이스(천장 마운팅) ;
볼트 거치대 ;
조립 작업 지그 |
작업순서
| STEP 1. | 볼트 거치대에서 볼트를 픽업(진공 흡입) |
|---|---|
| STEP 2. | 조립 위치로 이동하여 볼팅 작업 수행 |
| STEP 3. | 볼팅시 외력을 감지하여 볼팅 성공 여부를 센싱 |
| STEP 4. | 체결토크에 맞춰 체결이 완료되면 다음 볼팅 작업 위치로 이동 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
도입된 로봇이 궁금하다면?
추천 도입사례
EPSON(엡손) 스카라로봇으로 전기차 콘솔 조립 자동화 완벽 구축! 🦾
비전 빈피킹으로 투명 자동차 퓨즈 취출·트레이 정렬 자동화 | KUKA 로봇 + Cambrian AI 3D 비전 도입사례