












도입된 로봇이 궁금하다면?
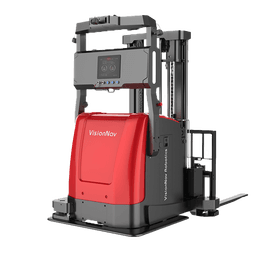
이 적용사례는 VisionNav의 VNP15를 활용하여 패킹된 제품을 이송하고 적재하는 공정을 자동화한 이적재 자동화 솔루션입니다.
엄격한 안전기능을 바탕으로 기존 공정의 변화를 최소화하고 이적재 작업을 무인화 가능하며, 작업 현황에 대해 효과적으로 모니터링하고 통제가 가능합니다.
구성요소
| 로봇 | VisionNav VNP15;
- Lifting Height : 0~4500mm ;
- Max Payload : 1500kg;
- Min. Stacking Aisle Width : 3000mm;
- Size (W*D*H): 2790/1185/2110mm;
- Weight : 2400kg |
|---|
작업순서
| STEP 1. | 이적재 작업 지시 |
|---|---|
| STEP 2. | 피킹 위치로 이동 |
| STEP 3. | 팔레트 피킹 후 이송 |
| STEP 4. | 하차 위치에 적재 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
AMR을 활용한 물류창고 내 오더피킹 시스템
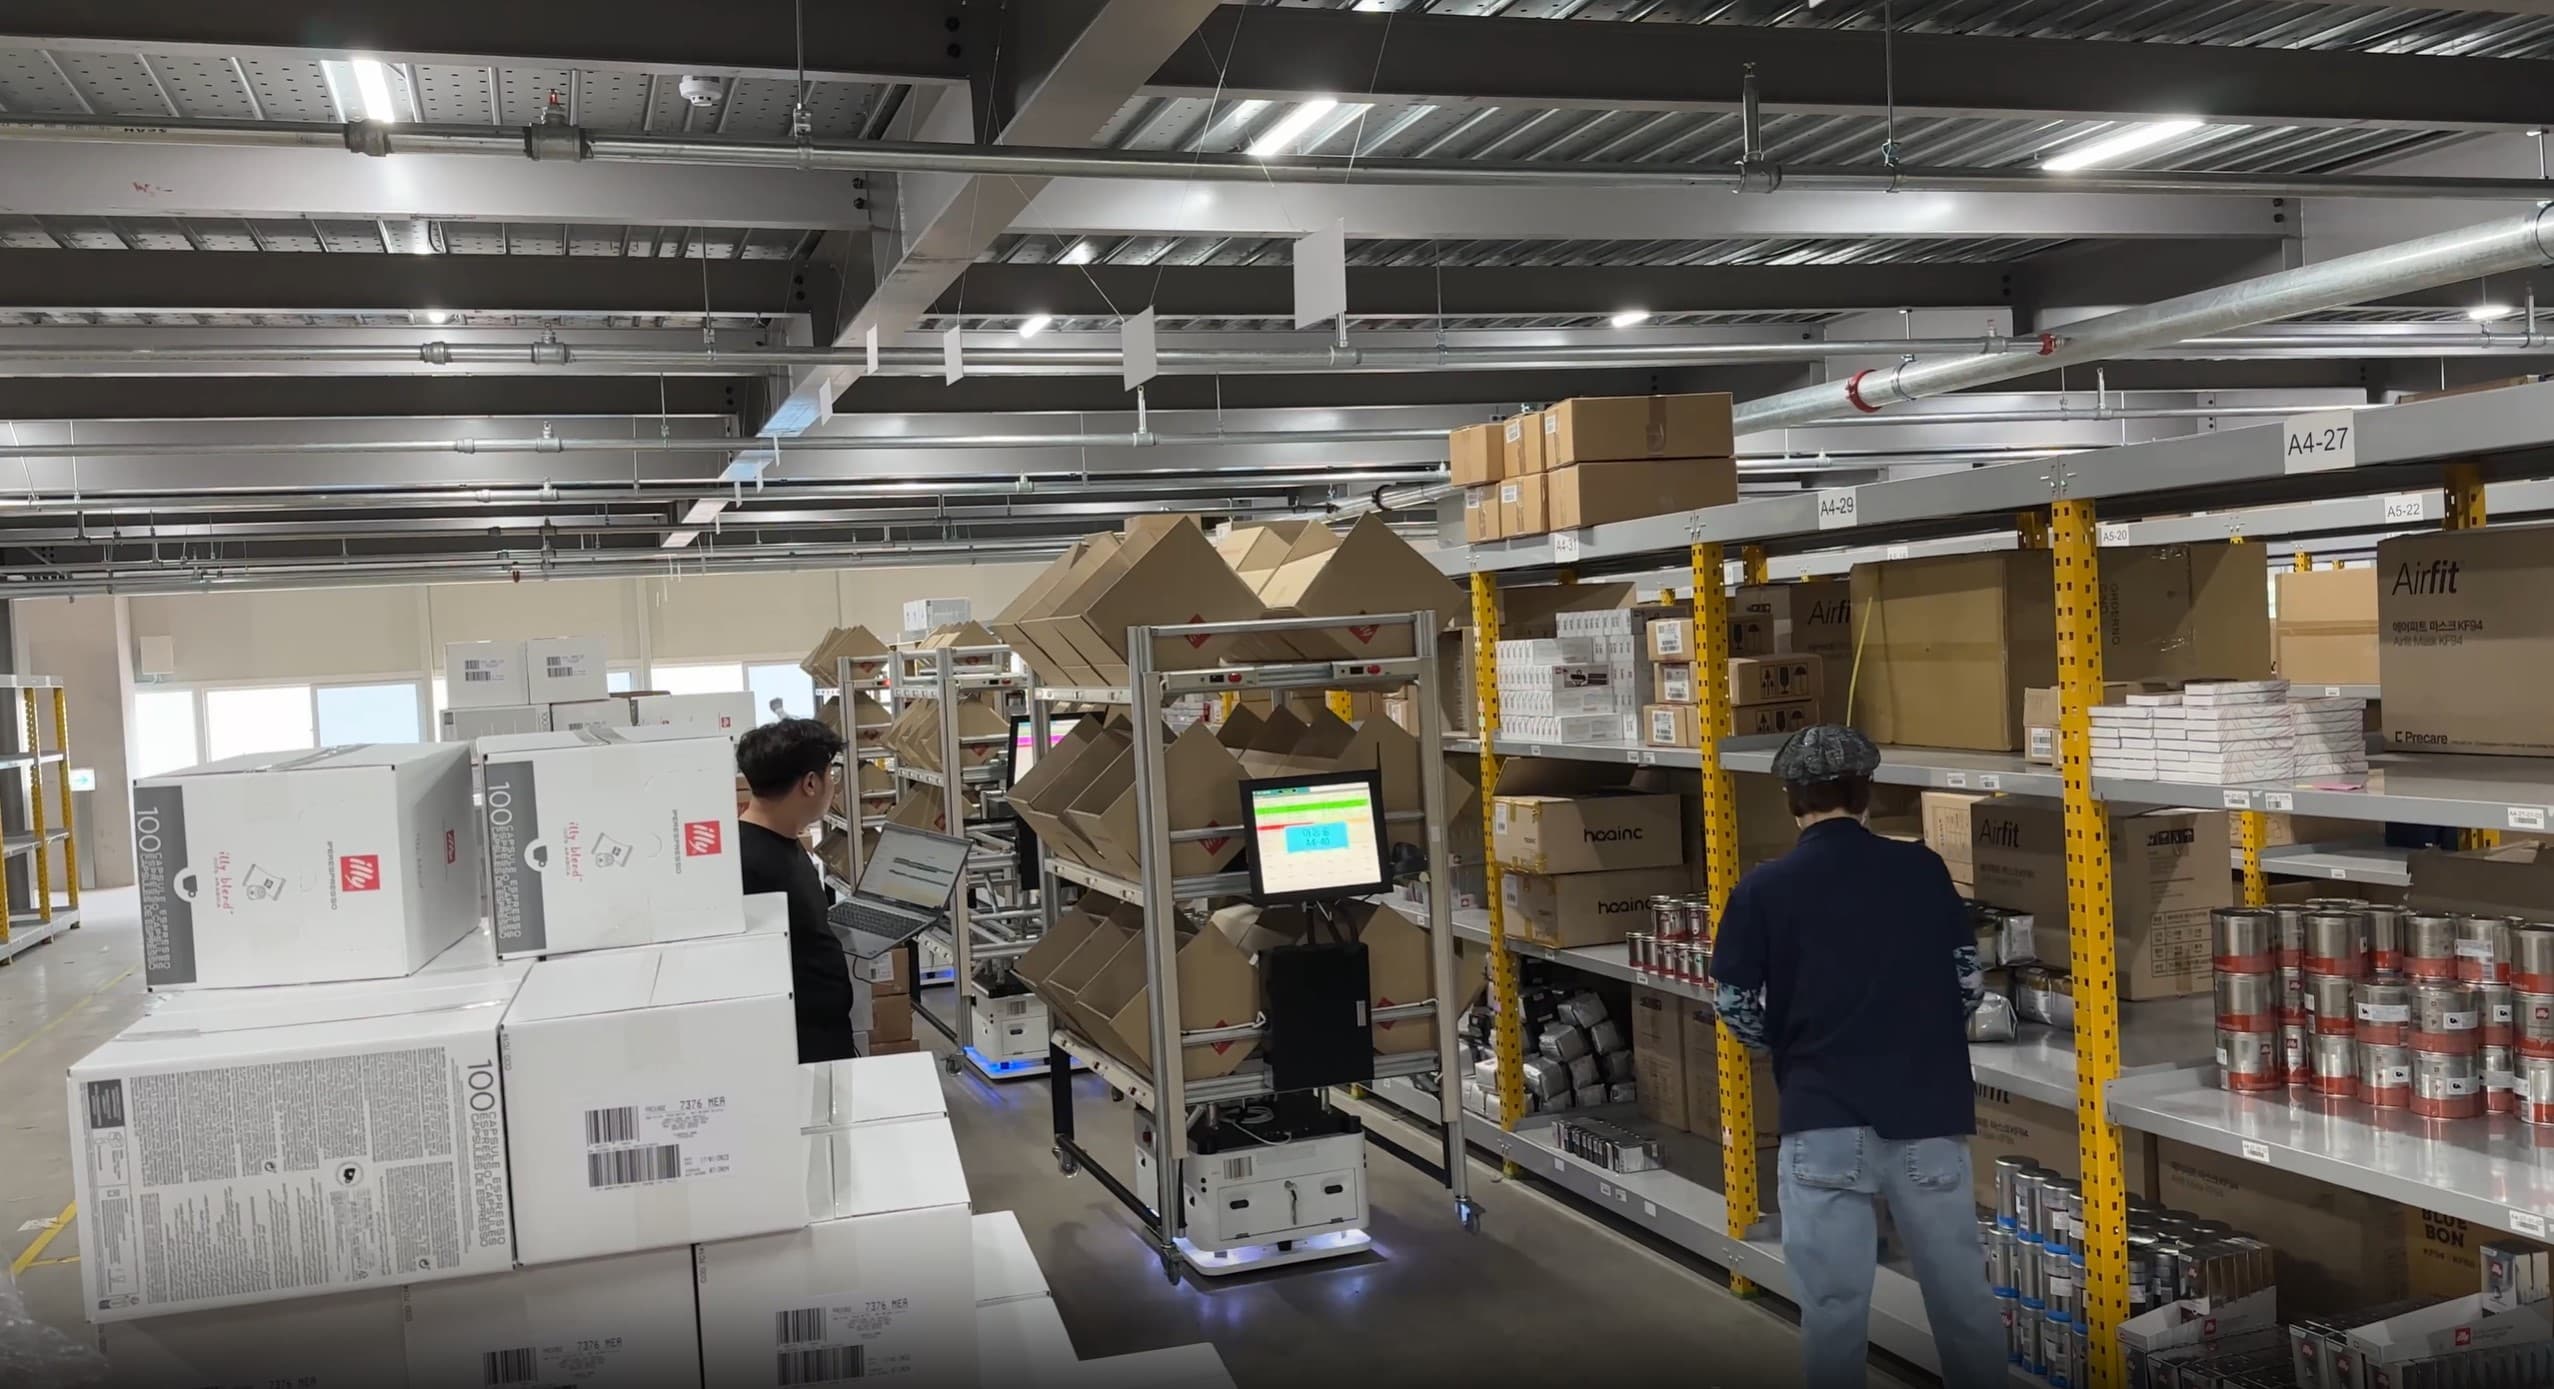
이 적용사례는 마로솔 원격관제시스템 SOLlink를 활용하여 유진 Gocart 180 10대를 운영 최적화하는 오더피킹 시스템입니다. 자체 개발한 SOLlink로 다수 AMR을 군집 제어하여 물류 시스템 효율성을 극대화하였으며, WMS 연동을 통한 오더피킹 시스템으로 물동량 Peak 시기에 추가 작업자 고용 없이 유연하게 대처할 수 있습니다.

SCHMALZ 레이어 진공 그리핑 시스템(SPZ)
이 적용사례는 슈말츠의 레이어 진공 그리핑 시스템(SPZ)를 활용해 작업물을 그리핑하고 이적재하는 솔루션입니다. 슈말츠 SPZ는 넓은 범위의 팔레타이징 작업에 최적화 된 솔루션입니다. 대형 작업물을 이송하는 데 적합해 물류창고와 같은 장소에서 적용하기 용이합니다. 고중량 또는 고유량이 필요한 공 정을 지원하기 위한 혁신적인 컨셉의 그리퍼로 보다 안정적인 팔레타이징을 구현합니다.
해밀FA 협업로봇 AMR
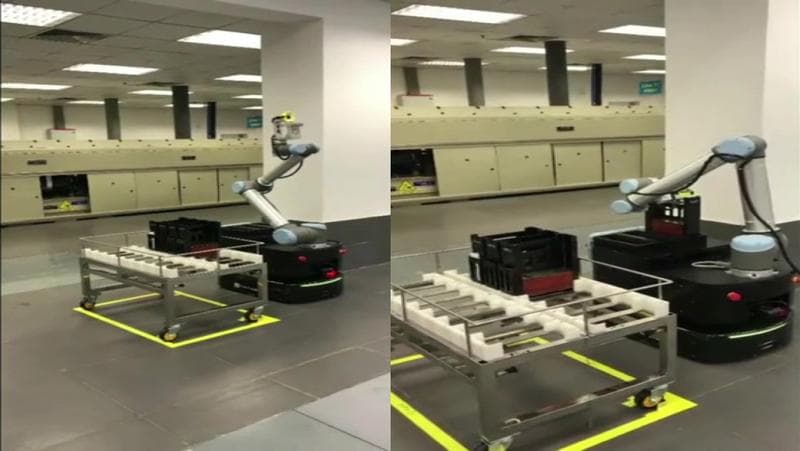
본 동영상 정보는 SLAM(Simultaneous Localization And Mapping)기반의 자율주행 물류 이송 로봇 시스템입니다. Laser Sensing 기반의 스스로 지도를 작성하는 Self-mapping, 사물 인식 및 장애물 확인을 위한 2D/3D 카메라를 통한 최적의 경로 확보 및 안전성을 기반으로 물류 이송/적재 작업의 자율주행 무인화 방식으로 협동로봇(Co-Bot), 롤러 컨베이어, Jack-Up 등의 다양한 애플리케이션을 탑재하여 생산 현장의 물류 및 정밀 반복 작업을 위한 최적의 솔루션을 제공하고 있습니다. SLAM(Simultaneous Localization And Mapping)이란? 로봇이 작업장 내의 환경을 주행하며 로봇 자율주행 센서만으로 작업 환경에 대한 정확한 작업 지도를 작성하는 자율주행을 위한 핵심기술입니다.
이 적용사례는 VisionNav의 VNP15를 활용하여 패킹된 제품을 이송하고 적재하는 공정을 자동화한 이적재 자동화 솔루션입니다.
엄격한 안전기능을 바탕으로 기존 공정의 변화를 최소화하고 이적재 작업을 무인화 가능하며, 작업 현황에 대해 효과적으로 모니터링하고 통제가 가능합니다.
구성요소
| 로봇 | VisionNav VNP15;
- Lifting Height : 0~4500mm ;
- Max Payload : 1500kg;
- Min. Stacking Aisle Width : 3000mm;
- Size (W*D*H): 2790/1185/2110mm;
- Weight : 2400kg |
|---|
작업순서
| STEP 1. | 이적재 작업 지시 |
|---|---|
| STEP 2. | 피킹 위치로 이동 |
| STEP 3. | 팔레트 피킹 후 이송 |
| STEP 4. | 하차 위치에 적재 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.