













현대 HH020과 HRVision과 컨베이어 트래킹 기술을 활용하여 박스 상단의 문자를 인식 후 문자 방향에 맞춰 정렬하던 수작업을 자동화한 솔루션입니다.
인식 속도가 빠른 HRVision을 활용하여 물체가 이동중에도 제품의 이미지를 인식하고 컨베이어 트래킹 기술을 활용하여 이동하는 물체를 정지없이 피킹하여 정렬 작업을 수행합니다.
구성요소
| 로봇 | 현대 HH7;
- 6축 다관절, 가반하중 7kg, 작업반경 932mm, 무게 42kg, 반복정밀도 : ± 0.03 mm |
|---|---|
| 주변기기 | 툴 :
진공그리퍼 ;
주변기기:
로봇 베이스 ;
HRVision (2D 비전) ;
비전 거치대 ;
투입 컨베이어 ;
배출 컨베이어 ;
컨베이어 트래킹 부품(엔코더, 트리거 센서 등) |
작업순서
| STEP 1. | 투입된 제품을 HRVision 으로 문자 정렬 방향 인식 |
|---|---|
| STEP 2. | 컨베이어를 따라 이동하면서 피킹 수행 |
| STEP 3. | 방향에 맞춰 정렬 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
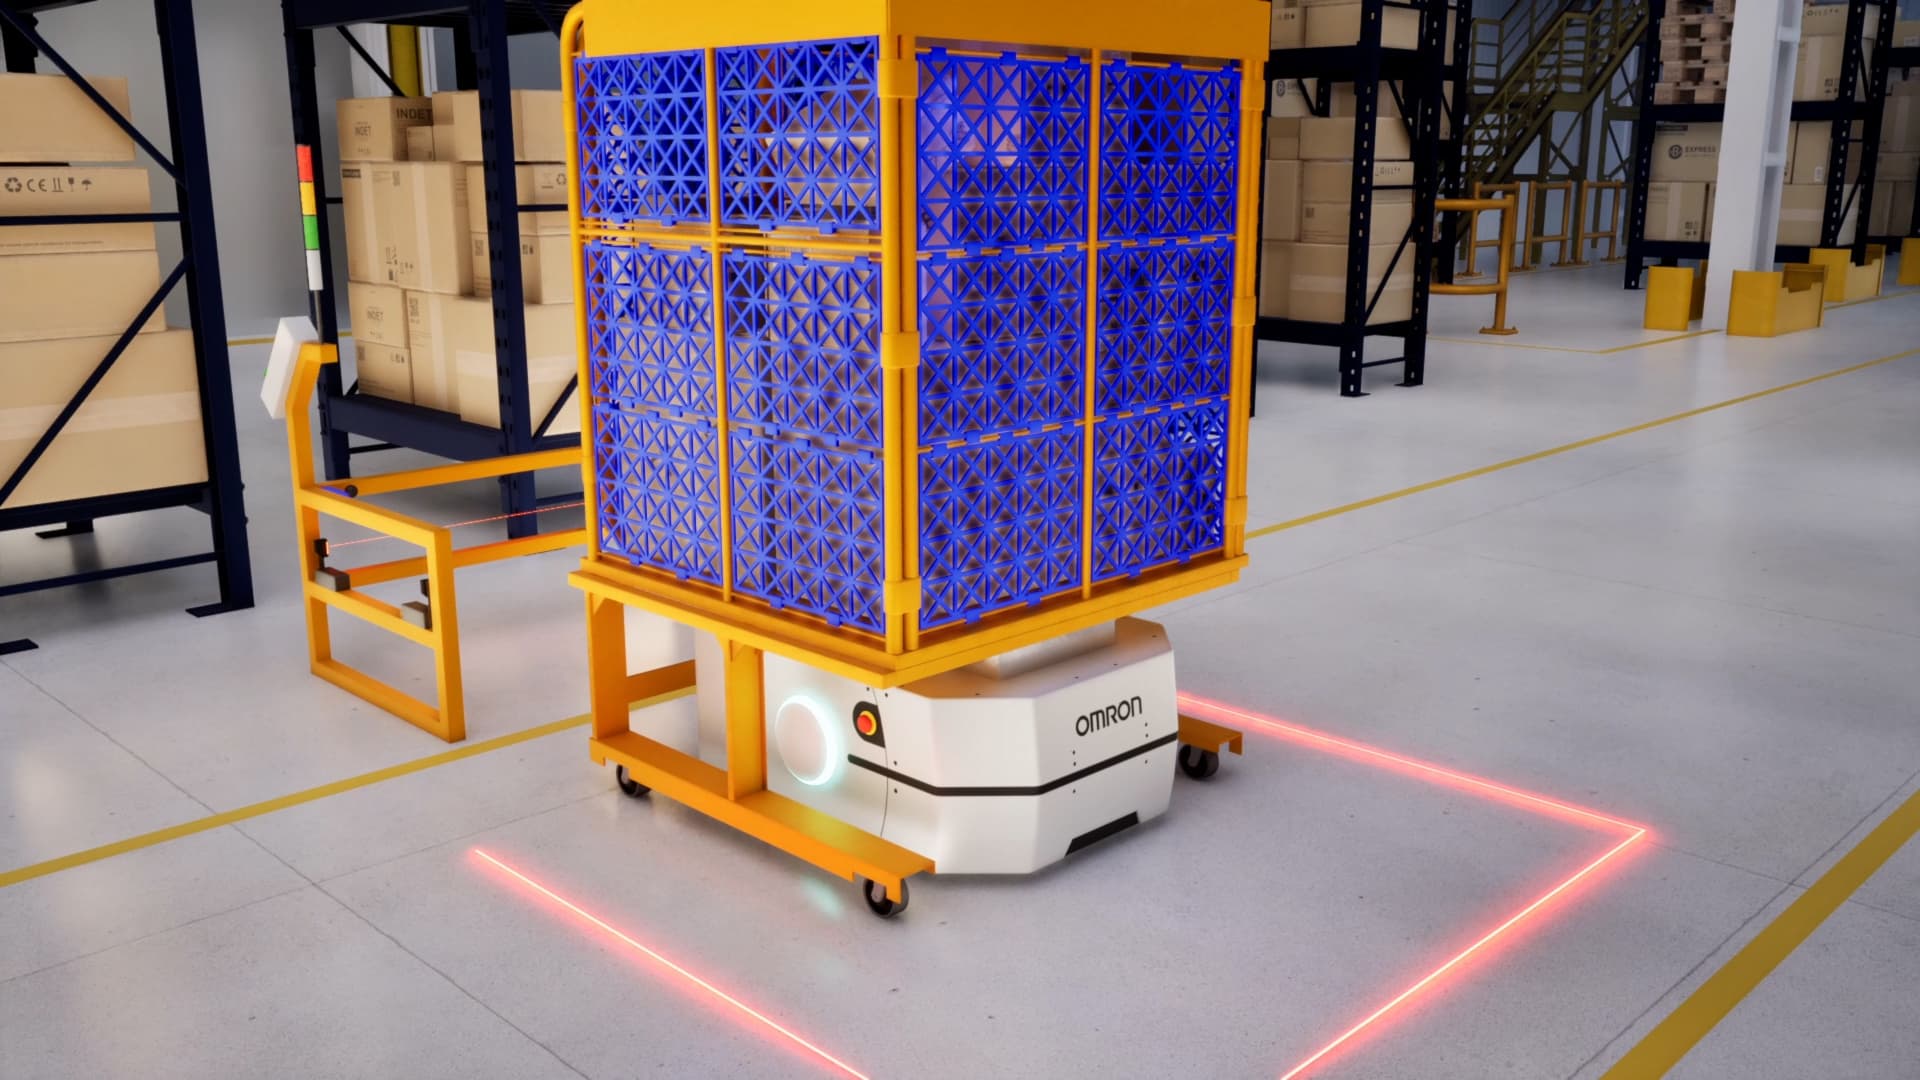
300kg 롤테이너 등에 업고, 물류자동화 구현한 오므론 AMR 물류로봇 🦾
해당 도입사례는 오므론 AMR 물류로봇을 활용해 약 300kg 이상의 중량을 지닌 롤테이너를 자동으로 반송하는 솔루션 입니다. 기존에는 작업자가 직접 무거운 롤테이너를 옮겨야 했기 때문에 작업자의 근골격계 질환 발생 위험이 높았고, 또한 비정형 상품을 다량 적재하는 과정에서 안전 문제도 발생할 가능성이 있었습니다. 본 솔루션을 통해 AMR이 롤테이너를 자동으로 인식하고, 안전한 자율주행 기능을 통해 지정된 위치로 이동하며, 작업자의 부담을 크게 줄이고 효율성을 높이는 작업 환경을 구축하였습니다.

비전 빈피킹으로 투명 자동차 퓨즈 취출·트레이 정렬 자동화 | KUKA 로봇 + Cambrian AI 3D 비전 도입사례

서울대 화학부 실험실 자동화 도입사례: 협동로봇으로 전해액 주액을 무인화한 방법
현대 HH020과 HRVision과 컨베이어 트래킹 기술을 활용하여 박스 상단의 문자를 인식 후 문자 방향에 맞춰 정렬하던 수작업을 자동화한 솔루션입니다.
인식 속도가 빠른 HRVision을 활용하여 물체가 이동중에도 제품의 이미지를 인식하고 컨베이어 트래킹 기술을 활용하여 이동하는 물체를 정지없이 피킹하여 정렬 작업을 수행합니다.
구성요소
| 로봇 | 현대 HH7;
- 6축 다관절, 가반하중 7kg, 작업반경 932mm, 무게 42kg, 반복정밀도 : ± 0.03 mm |
|---|---|
| 주변기기 | 툴 :
진공그리퍼 ;
주변기기:
로봇 베이스 ;
HRVision (2D 비전) ;
비전 거치대 ;
투입 컨베이어 ;
배출 컨베이어 ;
컨베이어 트래킹 부품(엔코더, 트리거 센서 등) |
작업순서
| STEP 1. | 투입된 제품을 HRVision 으로 문자 정렬 방향 인식 |
|---|---|
| STEP 2. | 컨베이어를 따라 이동하면서 피킹 수행 |
| STEP 3. | 방향에 맞춰 정렬 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
300kg 롤테이너 등에 업고, 물류자동화 구현한 오므론 AMR 물류로봇 🦾
비전 빈피킹으로 투명 자동차 퓨즈 취출·트레이 정렬 자동화 | KUKA 로봇 + Cambrian AI 3D 비전 도입사례