












도입된 로봇이 궁금하다면?
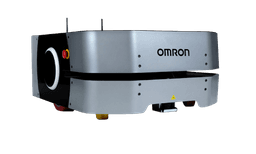
본 솔루션은 OMRON의 LD-250를 활용해 팔레트를 랩핑하는 솔루션입니다.
OMRON의 모바일로봇 LD-250은 스스로 지도를 작성하고 움직이는 그 위에서 시시각각 변화하는 현장 상황에 맞추어 최적 경로를 찾아 자율 주행하는 로봇(AMR, Autonomous Mobile Robot)입니다. LD-250은 페이로드 250kg의 넉넉한 이송능력으로 안전사고의 우려가 있는 팔레트 랩핑 작업 자동화에 적격입니다.
구성요소
| 로봇 | OMRON LD-250;
- Max Payload : 250kg;
- Size (mm) : L963 X W718 X H383;
- Weight : 148kg;
- Max. Speed : 1.2m/s;
- Max. Rotation Speed : 120°/s;
- Max. Slope Angle : under 1:12(60kg max.);
- Stop Accuracy : +/- 100mm;
- Running/Charging time (Hr) : 13 / 4;
- Operating Temp. : 5~40도;
- Battery Life : 2,000 recharge cycle;
- Protection Rating : IP 20 |
|---|---|
| 주변기기 | 랩핑 기계; |
작업순서
| STEP 1. | LD-250이 신호를 수신 |
|---|---|
| STEP 2. | 팔레트를 실을 위치로 이동 |
| STEP 3. | 팔레트 적재 |
| STEP 4. | 정해진 목적지로 이동 |
| STEP 5. | 랩핑기계로 랩핑 |
| STEP 6. | 팔레트를 내려놓을 위치로 이동 |
| STEP 7. | 팔레트를 내림 |
| STEP 8. | 앞의 과정을 반복 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례

3D 빈피킹 자동화 사례 | 키엔스 3D 비전으로 알루미늄 부품 로봇 피킹 구현
본 솔루션은 알루미늄 부품이 적재된 빈에서 로봇이 부품을 자동으로 인식하고 집어내는 3D 빈피킹 공정자동화 시스템입니다. 해당 공정은 키엔스의 3D 비전 시스템인 3D VGR series를 중심으로 구성되었으며, 상부 고정형 3D 비전이 빈 내부에 무작위로 쌓인 알루미늄 부품의 위치와 자세를 인식하고, 산업용 로봇이 해당 좌표를 기반으로 부품을 자동 피킹하는 방식으로 운영됩니다.
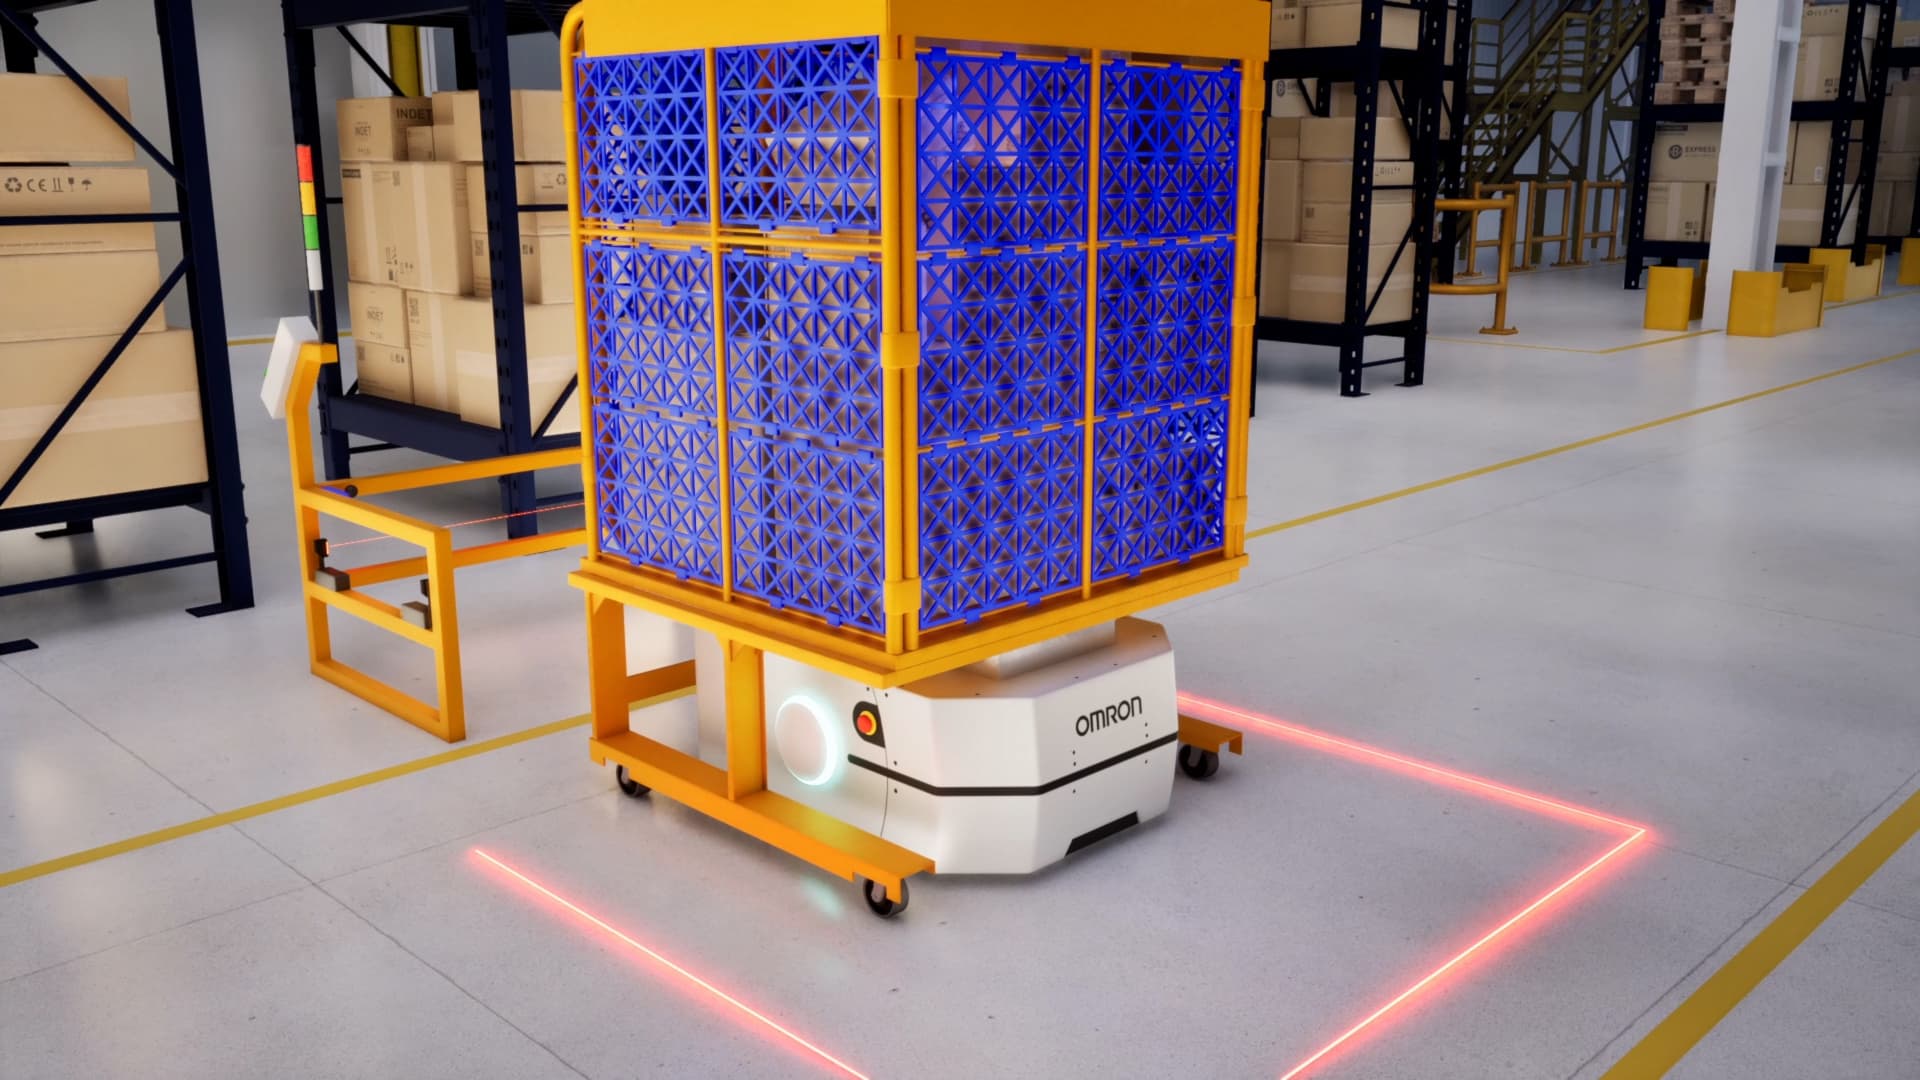
300kg 롤테이너 등에 업고, 물류자동화 구현한 오므론 AMR 물류로봇 🦾
해당 도입사례는 오므론 AMR 물류로봇을 활용해 약 300kg 이상의 중량을 지닌 롤테이너를 자동으로 반송하는 솔루션 입니다. 기존에는 작업자가 직접 무거운 롤테이너를 옮겨야 했기 때문에 작업자의 근골격계 질환 발생 위험이 높았고, 또한 비정형 상품을 다량 적재하는 과정에서 안전 문제도 발생할 가능성이 있었습니다. 본 솔루션을 통해 AMR이 롤테이너를 자동으로 인식하고, 안전한 자율주행 기능을 통해 지정된 위치로 이동하며, 작업자의 부담을 크게 줄이고 효율성을 높이는 작업 환경을 구축하였습니다.

AMR 오므론(omron) 물류로봇, 상품 종류별로 인식하고, 회수도 가능하다고? 😮
해당 도입사례는 오므론 AMR 물류로봇을 활용해 약 20~30kg에 이르는 개별 상품을 자동으로 회수하고 이동하도록 설계 되었습니다. 기존에는 작업자가 직접 중량 상품을 옮겨야 했기 때문에 근골격계 질환 위험이 높았고, 반복적인 수작업에서 오는 오분류 문제로 물류 효율성도 떨어지는 상황이었습니다. 오므론 AMR은 이러한 문제를 해결하기 위해 도입되었으며, 다양한 크기와 형태의 상품을 안정적으로 이송할 수 있도록 구성되었습니다. AMR의 탑모듈에는 포토센서가 장착되어 상품의 유무를 감지하고, 제품을 안전하게 이송할 수 있는 거리 설정 기능이 포함되어 있어 원활한 반송이 가능합니다.
본 솔루션은 OMRON의 LD-250를 활용해 팔레트를 랩핑하는 솔루션입니다.
OMRON의 모바일로봇 LD-250은 스스로 지도를 작성하고 움직이는 그 위에서 시시각각 변화하는 현장 상황에 맞추어 최적 경로를 찾아 자율 주행하는 로봇(AMR, Autonomous Mobile Robot)입니다. LD-250은 페이로드 250kg의 넉넉한 이송능력으로 안전사고의 우려가 있는 팔레트 랩핑 작업 자동화에 적격입니다.
구성요소
| 로봇 | OMRON LD-250;
- Max Payload : 250kg;
- Size (mm) : L963 X W718 X H383;
- Weight : 148kg;
- Max. Speed : 1.2m/s;
- Max. Rotation Speed : 120°/s;
- Max. Slope Angle : under 1:12(60kg max.);
- Stop Accuracy : +/- 100mm;
- Running/Charging time (Hr) : 13 / 4;
- Operating Temp. : 5~40도;
- Battery Life : 2,000 recharge cycle;
- Protection Rating : IP 20 |
|---|---|
| 주변기기 | 랩핑 기계; |
작업순서
| STEP 1. | LD-250이 신호를 수신 |
|---|---|
| STEP 2. | 팔레트를 실을 위치로 이동 |
| STEP 3. | 팔레트 적재 |
| STEP 4. | 정해진 목적지로 이동 |
| STEP 5. | 랩핑기계로 랩핑 |
| STEP 6. | 팔레트를 내려놓을 위치로 이동 |
| STEP 7. | 팔레트를 내림 |
| STEP 8. | 앞의 과정을 반복 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.