












도입된 로봇이 궁금하다면?

특장점
전신제어와 매니퓰레이션을 함께 연구할 수 있는 휴머노이드 플랫폼
애지봇 X2 Ultra는 이족보행 기반의 전신 구조와 상체 조작 기능을 함께 갖춘 휴머노이드 플랫폼입니다. 이를 통해 보행 안정성, 자세 제어, 균형 유지뿐만 아니라, 팔을 활용한 물체 조작과 핸들링 연구까지 하나의 플랫폼에서 수행할 수 있습니다.
실제 작업 공간 기반의 과업 연구 가능
성균관대학교 연구실은 단순히 걷는 로봇이 아니라, 실제 환경에서 과업을 수행하는 휴머노이드를 연구하고자 했습니다. 애지봇 X2 Ultra는 버튼 누르기, 물체 집기, 물건 이동, 핸들링과 같은 작업 중심 연구로 확장할 수 있어, 실제 작업 환경에 가까운 휴머노이드 연구에 적합합니다.
2차 개발과 연구 확장성을 고려한 구조
연구용 플랫폼에서는 하드웨어 성능만큼이나 개발 문서, SDK/API, 센서 데이터 접근성, 실험 환경 확장성이 중요합니다. 애지봇 X2 Ultra는 2차 개발자를 위한 AimDK_X2 개발 프레임워크를 제공하며, 이를 통해 연구자는 로봇 제어, 센서 데이터 활용, 사용자 정의 기능 개발 등 다양한 응용 연구를 진행할 수 있습니다.
모방학습·강화학습·Embodied AI 연구로 확장 가능
휴머노이드 로봇은 물리적 신체를 가진 AI 연구 플랫폼으로 활용될 수 있습니다. 애지봇 X2 Ultra는 보행, 조작, 센서 인식, 환경 상호작용을 함께 다룰 수 있어, 모방학습, 강화학습, 텔레오퍼레이션, Embodied AI 연구를 위한 기반 플랫폼으로 활용할 수 있습니다.
연구 환경 구축 시간을 줄이는 마로솔 지원 체계
연구실 입장에서는 로봇을 구매하는 것보다, 실제 실험을 빠르게 시작할 수 있는 환경을 구축하는 것이 더 중요합니다. 마로솔은 휴머노이드 선정, 기술 자료 제공, 개발 환경 검토, 데이터 수집 솔루션 연계까지 함께 지원하여 연구자가 장비 검토와 환경 구축에 들이는 시간을 줄이고 연구 본질에 집중할 수 있도록 돕습니다.
도입효과
| 주요지표 | 성균관대학교는 애지봇 X2 Ultra 도입을 통해 보행 중심의 휴머노이드 연구를 넘어, 전신제어와 상체 매니퓰레이션을 함께 수행할 수 있는 연구 플랫폼을 확보했습니다. 이를 통해 버튼 조작, 물체 이동, 핸들링 등 실제 작업 환경에 가까운 과업 연구를 진행할 수 있습니다.
|
|---|---|
| 도입기업 피드백 | 마로솔은 단순한 견적 안내가 아니라, 휴머노이드 매니퓰레이션 연구와 실험 환경 구축에 필요한 자료와 방향성을 함께 제공해주었습니다. 특히 개발 문서와 연구 활용 가능성, 데이터 수집 환경까지 함께 검토할 수 있어 초기 도입 단계에서 판단 기준을 잡는 데 도움이 되었습니다. 연구실 입장에서는 로봇을 구매하는 것보다 실제 실험을 빠르게 시작할 수 있는 환경을 만드는 것이 중요한데, 마로솔의 지원을 통해 연구 환경 구축 시간을 줄일 수 있을 것으로 기대합니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례

로보케어 두뇌기능 향상을 위한 인지 로봇 "보미1"
로보케어 "보미1"은 고령자 및 치매위험이 있는 어르신들을께 뇌기능 활성화와 치매 예방에 도움을 주는 일대일 탁상형 인지훈련 서비스로봇입니다. 로보케어 "보미1"은 로봇을 이용한 두뇌 향상 컨텐츠 제공으로 뇌기능 활성화와 치매 예방이 가능합니다.
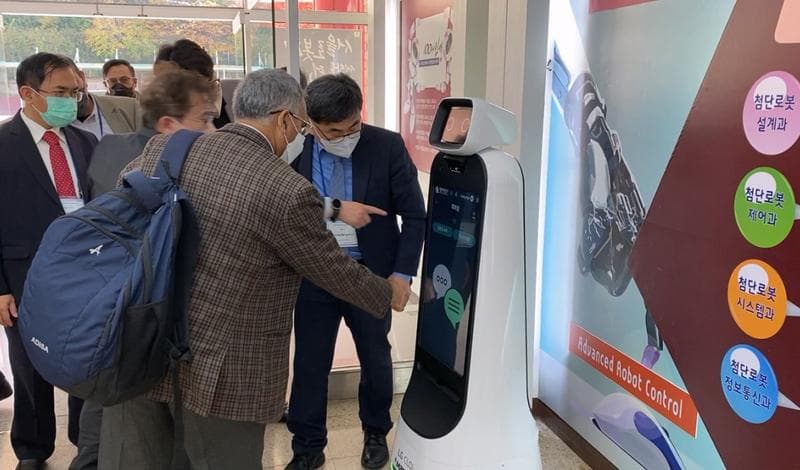
서울로봇고등학교 LG CLOi 가이드봇
LG CLOi GuideBot은 로봇에 장착된 2개의 Body 디스플레이를 활용해 안내 및 광고 운영을 할 수 있습니다. 로봇이 자율주행하며 시설물 내의 편의 시설을 안내하거나 야간에 순찰 주행하는 것이 가능합니다. 옵션으로 박물관 또는 전시회 등에서 관람객을 안내하고 전시물의 설명을 하는 도슨트 기능을 사용할 수 있습니다.
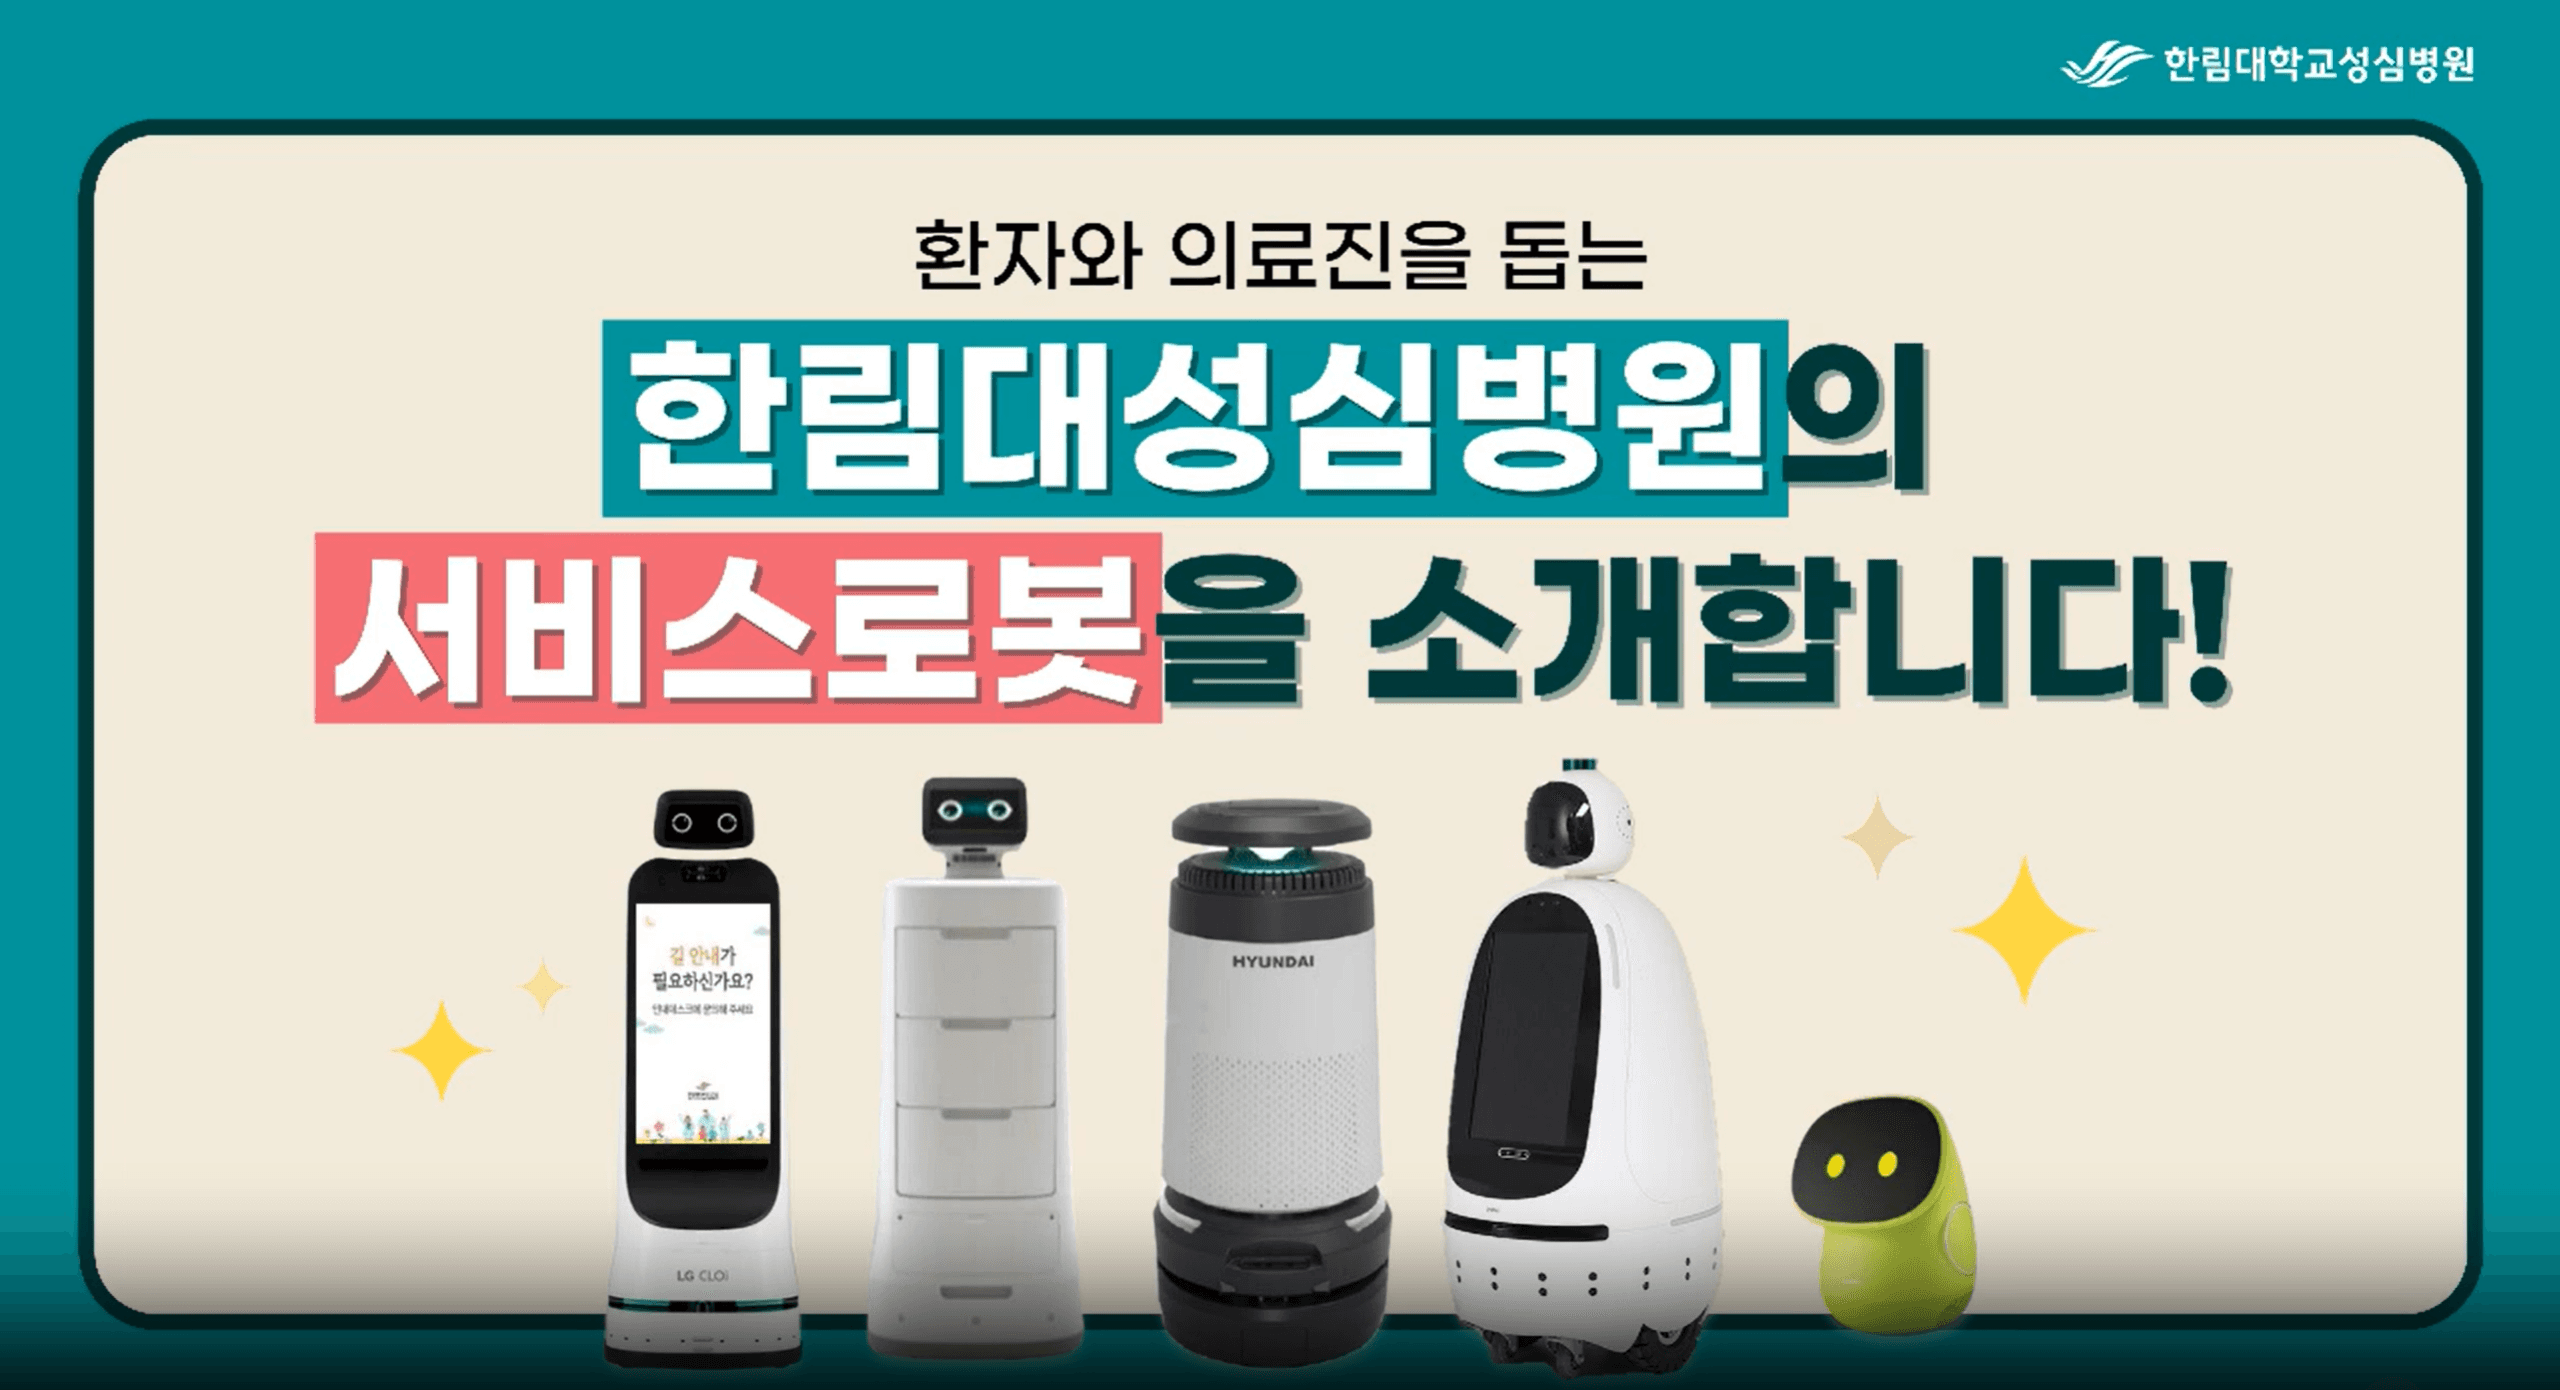
한림대성심병원에 도입된 서비스로봇 종합편
빅웨이브로보틱스(마로솔)에서 한림대성심병원에 안내, 배송, 다학제, 홈케어, 방역로봇 설치된 사례입니다.
특장점
전신제어와 매니퓰레이션을 함께 연구할 수 있는 휴머노이드 플랫폼
애지봇 X2 Ultra는 이족보행 기반의 전신 구조와 상체 조작 기능을 함께 갖춘 휴머노이드 플랫폼입니다. 이를 통해 보행 안정성, 자세 제어, 균형 유지뿐만 아니라, 팔을 활용한 물체 조작과 핸들링 연구까지 하나의 플랫폼에서 수행할 수 있습니다.
실제 작업 공간 기반의 과업 연구 가능
성균관대학교 연구실은 단순히 걷는 로봇이 아니라, 실제 환경에서 과업을 수행하는 휴머노이드를 연구하고자 했습니다. 애지봇 X2 Ultra는 버튼 누르기, 물체 집기, 물건 이동, 핸들링과 같은 작업 중심 연구로 확장할 수 있어, 실제 작업 환경에 가까운 휴머노이드 연구에 적합합니다.
2차 개발과 연구 확장성을 고려한 구조
연구용 플랫폼에서는 하드웨어 성능만큼이나 개발 문서, SDK/API, 센서 데이터 접근성, 실험 환경 확장성이 중요합니다. 애지봇 X2 Ultra는 2차 개발자를 위한 AimDK_X2 개발 프레임워크를 제공하며, 이를 통해 연구자는 로봇 제어, 센서 데이터 활용, 사용자 정의 기능 개발 등 다양한 응용 연구를 진행할 수 있습니다.
모방학습·강화학습·Embodied AI 연구로 확장 가능
휴머노이드 로봇은 물리적 신체를 가진 AI 연구 플랫폼으로 활용될 수 있습니다. 애지봇 X2 Ultra는 보행, 조작, 센서 인식, 환경 상호작용을 함께 다룰 수 있어, 모방학습, 강화학습, 텔레오퍼레이션, Embodied AI 연구를 위한 기반 플랫폼으로 활용할 수 있습니다.
연구 환경 구축 시간을 줄이는 마로솔 지원 체계
연구실 입장에서는 로봇을 구매하는 것보다, 실제 실험을 빠르게 시작할 수 있는 환경을 구축하는 것이 더 중요합니다. 마로솔은 휴머노이드 선정, 기술 자료 제공, 개발 환경 검토, 데이터 수집 솔루션 연계까지 함께 지원하여 연구자가 장비 검토와 환경 구축에 들이는 시간을 줄이고 연구 본질에 집중할 수 있도록 돕습니다.
도입효과
| 주요지표 | 성균관대학교는 애지봇 X2 Ultra 도입을 통해 보행 중심의 휴머노이드 연구를 넘어, 전신제어와 상체 매니퓰레이션을 함께 수행할 수 있는 연구 플랫폼을 확보했습니다. 이를 통해 버튼 조작, 물체 이동, 핸들링 등 실제 작업 환경에 가까운 과업 연구를 진행할 수 있습니다.
|
|---|---|
| 도입기업 피드백 | 마로솔은 단순한 견적 안내가 아니라, 휴머노이드 매니퓰레이션 연구와 실험 환경 구축에 필요한 자료와 방향성을 함께 제공해주었습니다. 특히 개발 문서와 연구 활용 가능성, 데이터 수집 환경까지 함께 검토할 수 있어 초기 도입 단계에서 판단 기준을 잡는 데 도움이 되었습니다. 연구실 입장에서는 로봇을 구매하는 것보다 실제 실험을 빠르게 시작할 수 있는 환경을 만드는 것이 중요한데, 마로솔의 지원을 통해 연구 환경 구축 시간을 줄일 수 있을 것으로 기대합니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.