


솔루션에 사용된 로봇이 궁금하다면?


공정 레이아웃
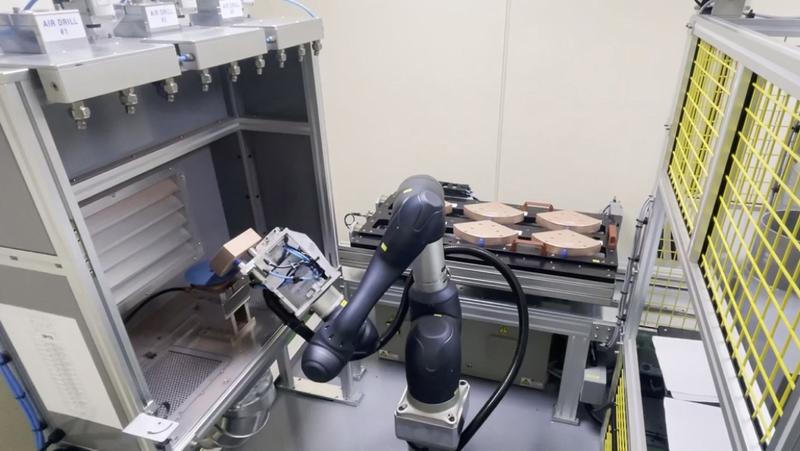
두산 협동로봇 M1509를 활용하여 고중량인 반도체 소재의 표면 폴리싱하는 위험작업을 자동화한 머신텐딩 솔루션입니다.
작업자를 타 공정으로 배치하여 업무 효율을 개선하고, 일정 및 품질관리로 인한 고객 신뢰도를 향상시키기 위한 목적으로 진행하였습니다.
기존에 작업자가 폴리싱 작업을 수행하는 데 있어 손목 관절에 무리가 많이 가며 폴리싱 작업으로 인하여 분진이 많이 발생하기 때문에 작업자들이 꺼려하는 작업이었으며 인원변동이 심하여 전문성이 떨어지고 그로 인해 품질이 떨어지는 문제가 발생하는 작업이었습니다 (품질 저하로 고객의 신뢰성 하락 우려).
폴리싱 패드의 경우 일회성으로 작업완료후 무조건 교체를 하기 때문에 일정한 품질관리를 할수 있으며 전체적인 폴리싱작업을 일괄 수행하기 때문에 작업자는 로봇에게 작업 대상물만 맡겨두면 알아서 작업하고 작업 완성품만 찾아가면 됩니다.
구성요소
| 로봇 | 두산 협동로봇 M1509;
- 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 15kg;
- 반복정밀도 ± 0.05mm, 작업반경 900mm, 중량 32Kg |
|---|---|
| 주변기기 | 진공 그리퍼 2 Set (제품 핸들링용);
공압 그리퍼 1 Set (폴리싱 패드 교체용);
로봇 고정 베이스;
소재 투입 팔레트 (슬라이딩) 대차;
폴리싱 스테이션 (에어커튼, 흡진 장치, 폴리싱 툴);
소재 그리핑 방향 전환 지그;
소재 배출 테이블;
폴리싱 패드 테이블;
안전펜스;
PLC(SIMENS) 및 제어 판넬 |
작업순서
| STEP 1. | 작업물 투입 |
|---|---|
| STEP 2. | 제품 피킹 |
| STEP 3. | 폴리싱 스테이션으로 이동 |
| STEP 4. | 폴리싱 작업 수행 |
| STEP 5. | 상하 측면 방향 전환하여 폴리싱 작업 수행 |
| STEP 6. | 완료된 제품 배출 테이블로 배출 |
| STEP 7. | 폴리싱 패드 교체 |
| STEP 8. | 반복 수행 |
특장점
기피 공정에 대한 작업 환경 개선
반복적이며 반력이 심한 팔목 동작으로 인한 손목질환 발생 제거
미세 분진으로 인한 열악한 작업 환경 제거
작업 안전성 및 품질 확보
0.2Nm의 해상도를 가진 토크 센서가 6축에 장착되어 있어 전방위 민감한 충돌에도 반응하여 작업 정지 가능
작업 수행시 외력 조건에 맞춰 적정 반력을 유지하며 작업 수행 가능
15kg 고하중용 협동로봇을 사용하여 고중량/고하중 작업 수행 가능
인원변동의 최소화로 전문성 확보 및 품질향상
컴팩트한 설치
컴팩트한 협동로봇을 활용하여 로봇 설치로 인한 소요 공간 최소화
도입효과
| 주요지표 | 작업자 전환 배치로 직무 만족도 증가
단순반복작업에 따른 작업자 피로도 개선
연속 생산 및 품질 개선으로 생산성 증가 |
|---|---|
| 도입기업 피드백 | "작업 환경이 열악해서 작업자들이 가장 꺼려하는 작업이었는데, 해당 작업을 로봇으로 대체하니 작업자들의 만족도가 높아졌습니다." |

※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

3D 비전 기반 대형 트럭 범퍼 탭핑 자동화
3D 비전으로 대형 트럭 범퍼의 위치·형상 편차를 보정하고, 정밀 탭핑을 수행하는 로봇 자동화 솔루션입니다.

AMR–자동문 연동 기반 중량물 물류 이송 자동화 공정 구축
AMR이 자율 주행하여 중량물을 이송하고 자동문과 연동해 무인 출입을 구현한 솔루션입니다.; 중량물 이송 과정에서의 충돌과 정체를 최소화하며 작업자 안정성 역시 크게 향상되었습니다.

EPSON(엡손) 스카라로봇으로 전기차 콘솔 조립 자동화 완벽 구축! 🦾
기아 자동차에서 새롭게 출시한 SUV형 전기차에 들어가는 콘솔 파츠의 자동화 조립라인을 빅웨이브로보틱스(마로솔에서) 구축. 기존의 콘솔 조립 라인은 수작업으로 평균 40~60명의 많은 인원을 투입하여 조립하는 대규모 조립 라인이며, 자동화로 수행한 레퍼런스가 없어, 공간 확보, 조립 인원 모집 등 환경 구축이 어려움이 있었고, 그 과정에서 잦은 인원 교체와 그로인한 숙련도 이슈로 인하여 생산성 확보가 어려운 상태였으나, 이를 해소하기위하여 일부 인원을 로봇으로 대체하여 인력난을 해결하고, 수시로 바뀌는 작업자에 대응하여 생산성을 꾸준히 확보함.


공정 레이아웃
두산 협동로봇 M1509를 활용하여 고중량인 반도체 소재의 표면 폴리싱하는 위험작업을 자동화한 머신텐딩 솔루션입니다.
작업자를 타 공정으로 배치하여 업무 효율을 개선하고, 일정 및 품질관리로 인한 고객 신뢰도를 향상시키기 위한 목적으로 진행하였습니다.
기존에 작업자가 폴리싱 작업을 수행하는 데 있어 손목 관절에 무리가 많이 가며 폴리싱 작업으로 인하여 분진이 많이 발생하기 때문에 작업자들이 꺼려하는 작업이었으며 인원변동이 심하여 전문성이 떨어지고 그로 인해 품질이 떨어지는 문제가 발생하는 작업이었습니다 (품질 저하로 고객의 신뢰성 하락 우려).
폴리싱 패드의 경우 일회성으로 작업완료후 무조건 교체를 하기 때문에 일정한 품질관리를 할수 있으며 전체적인 폴리싱작업을 일괄 수행하기 때문에 작업자는 로봇에게 작업 대상물만 맡겨두면 알아서 작업하고 작업 완성품만 찾아가면 됩니다.
구성요소
| 로봇 | 두산 협동로봇 M1509;
- 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 15kg;
- 반복정밀도 ± 0.05mm, 작업반경 900mm, 중량 32Kg |
|---|---|
| 주변기기 | 진공 그리퍼 2 Set (제품 핸들링용);
공압 그리퍼 1 Set (폴리싱 패드 교체용);
로봇 고정 베이스;
소재 투입 팔레트 (슬라이딩) 대차;
폴리싱 스테이션 (에어커튼, 흡진 장치, 폴리싱 툴);
소재 그리핑 방향 전환 지그;
소재 배출 테이블;
폴리싱 패드 테이블;
안전펜스;
PLC(SIMENS) 및 제어 판넬 |
작업순서
| STEP 1. | 작업물 투입 |
|---|---|
| STEP 2. | 제품 피킹 |
| STEP 3. | 폴리싱 스테이션으로 이동 |
| STEP 4. | 폴리싱 작업 수행 |
| STEP 5. | 상하 측면 방향 전환하여 폴리싱 작업 수행 |
| STEP 6. | 완료된 제품 배출 테이블로 배출 |
| STEP 7. | 폴리싱 패드 교체 |
| STEP 8. | 반복 수행 |
특장점
기피 공정에 대한 작업 환경 개선
반복적이며 반력이 심한 팔목 동작으로 인한 손목질환 발생 제거
미세 분진으로 인한 열악한 작업 환경 제거
작업 안전성 및 품질 확보
0.2Nm의 해상도를 가진 토크 센서가 6축에 장착되어 있어 전방위 민감한 충돌에도 반응하여 작업 정지 가능
작업 수행시 외력 조건에 맞춰 적정 반력을 유지하며 작업 수행 가능
15kg 고하중용 협동로봇을 사용하여 고중량/고하중 작업 수행 가능
인원변동의 최소화로 전문성 확보 및 품질향상
컴팩트한 설치
컴팩트한 협동로봇을 활용하여 로봇 설치로 인한 소요 공간 최소화
도입효과
| 주요지표 | 작업자 전환 배치로 직무 만족도 증가
단순반복작업에 따른 작업자 피로도 개선
연속 생산 및 품질 개선으로 생산성 증가 |
|---|---|
| 도입기업 피드백 | "작업 환경이 열악해서 작업자들이 가장 꺼려하는 작업이었는데, 해당 작업을 로봇으로 대체하니 작업자들의 만족도가 높아졌습니다." |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
솔루션에 사용된 로봇이 궁금하다면?
추천 솔루션
3D 비전 기반 대형 트럭 범퍼 탭핑 자동화
3D 비전으로 대형 트럭 범퍼의 위치·형상 편차를 보정하고, 정밀 탭핑을 수행하는 로봇 자동화 솔루션입니다.
AMR–자동문 연동 기반 중량물 물류 이송 자동화 공정 구축
AMR이 자율 주행하여 중량물을 이송하고 자동문과 연동해 무인 출입을 구현한 솔루션입니다.; 중량물 이송 과정에서의 충돌과 정체를 최소화하며 작업자 안정성 역시 크게 향상되었습니다.
EPSON(엡손) 스카라로봇으로 전기차 콘솔 조립 자동화 완벽 구축! 🦾
기아 자동차에서 새롭게 출시한 SUV형 전기차에 들어가는 콘솔 파츠의 자동화 조립라인을 빅웨이브로보틱스(마로솔에서) 구축. 기존의 콘솔 조립 라인은 수작업으로 평균 40~60명의 많은 인원을 투입하여 조립하는 대규모 조립 라인이며, 자동화로 수행한 레퍼런스가 없어, 공간 확보, 조립 인원 모집 등 환경 구축이 어려움이 있었고, 그 과정에서 잦은 인원 교체와 그로인한 숙련도 이슈로 인하여 생산성 확보가 어려운 상태였으나, 이를 해소하기위하여 일부 인원을 로봇으로 대체하여 인력난을 해결하고, 수시로 바뀌는 작업자에 대응하여 생산성을 꾸준히 확보함.