


솔루션에 사용된 로봇이 궁금하다면?


공정 레이아웃
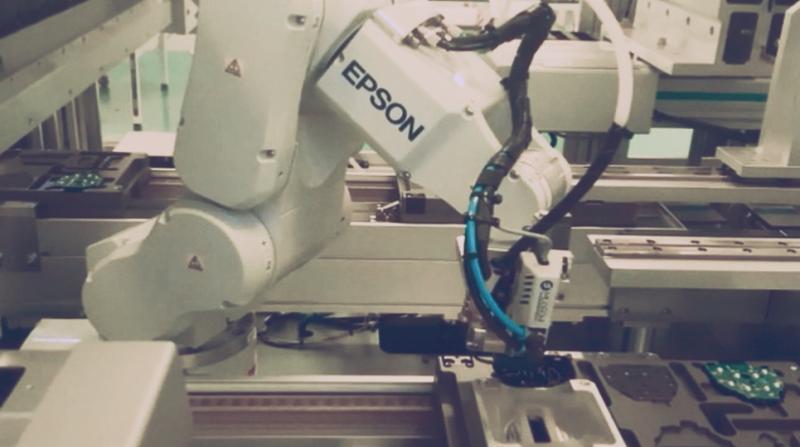
이 솔루션은 Epson C4 로봇을 활용하여 자동차 스위치 박스 그리스를 도포하는 공정입니다.
정밀한 산업용 로봇을 활용하여 제품 형상에 맞춰 그리스 도포가 가능하고 작업 시간도 단축할 수 있습니다.
구성요소
| 로봇 | EPSON C4;
- 6축 다관절, 가반하중 4kg, 최대 동작영역 600mm, 무게 27kg, 반복정밀도 : ± 0.02 mm |
|---|---|
| 주변기기 | 그리스 도포 디스펜서;
부품 이송 지그;
부품 이송 컨베이어; |
작업순서
| STEP 1. | 부품을 그리스 도포 위치로 이동 |
|---|---|
| STEP 2. | 그리스 도포 작업 수행 |
| STEP 3. | 다음 공정으로 이동 |
특장점
정밀하고 빠른 작업 수행
높은 반복정밀도의 산업용 로봇을 활용하여 정밀한 작업 수행 가능
최대 관절 속도 720deg/s로 빠른 작업 수행 및 택타임 최소화
설치/작업 공간 최소화
컴팩트한 로봇 형상으로 인한 설치/작업 공간 최소화
도입효과
| 주요지표 | 택타임 단축으로 생산성 향상 |
|---|---|
| 도입기업 피드백 | 빠르고 연속적인 작업 수행으로 생산 시간이 단축되었습니다. |

※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

3D 비전 기반 대형 트럭 범퍼 탭핑 자동화
3D 비전으로 대형 트럭 범퍼의 위치·형상 편차를 보정하고, 정밀 탭핑을 수행하는 로봇 자동화 솔루션입니다.

CNC 머신텐딩 및 외관·치수 검사 공정 자동화
최대 70kg의 주철 연속주조품을 CNC 가공설비에 자동으로 로딩·언로딩하고, 가공 후 정밀 치수검사부터 완제품 배출까지 연속으로 수행하는 로봇 자동화 공정입니다.

디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성


공정 레이아웃
이 솔루션은 Epson C4 로봇을 활용하여 자동차 스위치 박스 그리스를 도포하는 공정입니다.
정밀한 산업용 로봇을 활용하여 제품 형상에 맞춰 그리스 도포가 가능하고 작업 시간도 단축할 수 있습니다.
구성요소
| 로봇 | EPSON C4;
- 6축 다관절, 가반하중 4kg, 최대 동작영역 600mm, 무게 27kg, 반복정밀도 : ± 0.02 mm |
|---|---|
| 주변기기 | 그리스 도포 디스펜서;
부품 이송 지그;
부품 이송 컨베이어; |
작업순서
| STEP 1. | 부품을 그리스 도포 위치로 이동 |
|---|---|
| STEP 2. | 그리스 도포 작업 수행 |
| STEP 3. | 다음 공정으로 이동 |
특장점
정밀하고 빠른 작업 수행
높은 반복정밀도의 산업용 로봇을 활용하여 정밀한 작업 수행 가능
최대 관절 속도 720deg/s로 빠른 작업 수행 및 택타임 최소화
설치/작업 공간 최소화
컴팩트한 로봇 형상으로 인한 설치/작업 공간 최소화
도입효과
| 주요지표 | 택타임 단축으로 생산성 향상 |
|---|---|
| 도입기업 피드백 | 빠르고 연속적인 작업 수행으로 생산 시간이 단축되었습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
솔루션에 사용된 로봇이 궁금하다면?
추천 솔루션
3D 비전 기반 대형 트럭 범퍼 탭핑 자동화
3D 비전으로 대형 트럭 범퍼의 위치·형상 편차를 보정하고, 정밀 탭핑을 수행하는 로봇 자동화 솔루션입니다.
CNC 머신텐딩 및 외관·치수 검사 공정 자동화
최대 70kg의 주철 연속주조품을 CNC 가공설비에 자동으로 로딩·언로딩하고, 가공 후 정밀 치수검사부터 완제품 배출까지 연속으로 수행하는 로봇 자동화 공정입니다.
디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성