


솔루션에 사용된 로봇이 궁금하다면?


공정 레이아웃
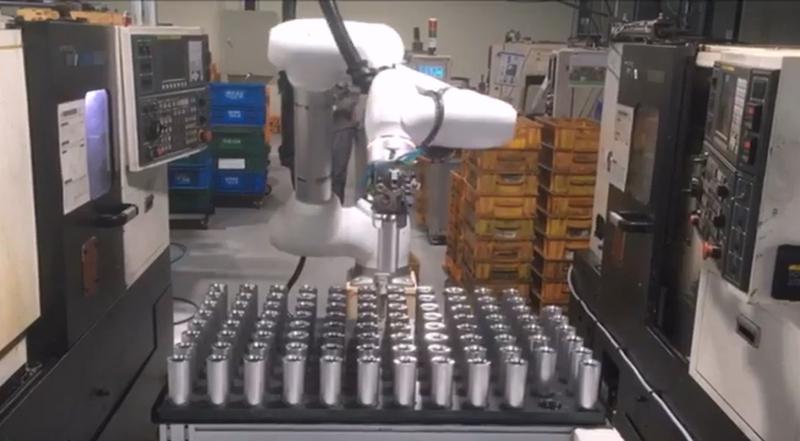
두산 협동로봇 M1013와 WIA 터닝센터를 활용하여 자동차용 부품의 가공품의 투입과 배출을 자동화한 머신텐딩 자동화 솔루션입니다.
기존 공정에서는 작업자가 장비 앞에서 지속적으로 대기하면서 가공품 투입을 일일이 수행했어야 하는데, 두 대의 공작기계를 맡아 투입 배출 작업은 로봇이 담당하고 기존 작업자는 더 많은 장비를 한꺼번에 관리 및 운영할 수 있습니다.
구성요소
| 로봇 | 두산 협동로봇 M1013;
- 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 10kg, 반복정밀도 ± 0.05mm, 작업반경 1,300mm, 중량 33Kg |
|---|---|
| 주변기기 | 툴 :
3죠(Jaw) 공압 그리퍼 2종;
주변기기:
현대 위아 터닝센터 (별도품) ;
로봇 베이스 (전장 판넬 및 로봇 컨트롤러 포함) ;
제품 투입/배출 팔레트 |
작업순서
| STEP 1. | 원재료를 팔레트에서 피킹 |
|---|---|
| STEP 2. | 터닝센터 척에 언로딩 |
| STEP 3. | 가공작업 수행 |
| STEP 4. | 완료된 가공품을 피킹하여 팔레트 원래 위치에 언로딩 |
| STEP 5. | 양쪽의 터닝센터를 번갈아 가면서 작업 수행 |
특장점
사람과 협업하여 유연성 극대화
힘들거나 위험한 작업은 로봇이 연속적으로 작업을 수행
사람은 앞뒤 공정에서 작업 흐름을 관리하여 효율성 증대
손쉬운 작업 티칭
직접 교시 방식을 활용하여 로봇암을 직접 이동시켜 티칭 가능
토크센서를 활용한 순응제어(Compliance Control)을 활용하여 척에 밀착하여 작업 수행 가능
모델이 변경되더라도 10분이내 추가 티칭 가능
작업 안전성 확보
0.2Nm의 해상도를 가진 토크 센서가 6축에 장착되어 있어 전방위 민감한 충돌에도 반응하여 작업 정지 가능
제품 피킹, 언로딩시 외력에 따라 부드럽게 반응하는(충격량을 최소화하는) 순응제어 로직 적용
컴팩트한 설치
컴팩트한 협동로봇을 활용하여 로봇 설치로 인한 소요 공간 최소화
도입효과
| 주요지표 | 기존 작업자 타 작업 추가 수행으로 작업 효율 증대 |
|---|---|
| 도입기업 피드백 | 작업자가 상시 대기하여 작업하는데 효율이 떨어지는 부분이 있었는데 가공 대응은 로봇이 담당하고 작업자는 정기적으로 팔레트 교체작업만 수행하면 되기 때문에 작업 효율이 증가했습니다. |

※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

알루미늄 바(Bar) 가공·후공정 통합 머신텐딩 자동화 솔루션
알루미늄 바(Bar) CNC 가공부터 세척, 후공정, 완제품 배출까지 전 공정을; 무인으로 연계한 머신텐딩 자동화 솔루션입니다. 가공 및 후공정 인력 30% 감축하였습니다.

EPSON(엡손) 스카라로봇으로 전기차 콘솔 조립 자동화 완벽 구축! 🦾
기아 자동차에서 새롭게 출시한 SUV형 전기차에 들어가는 콘솔 파츠의 자동화 조립라인을 빅웨이브로보틱스(마로솔에서) 구축. 기존의 콘솔 조립 라인은 수작업으로 평균 40~60명의 많은 인원을 투입하여 조립하는 대규모 조립 라인이며, 자동화로 수행한 레퍼런스가 없어, 공간 확보, 조립 인원 모집 등 환경 구축이 어려움이 있었고, 그 과정에서 잦은 인원 교체와 그로인한 숙련도 이슈로 인하여 생산성 확보가 어려운 상태였으나, 이를 해소하기위하여 일부 인원을 로봇으로 대체하여 인력난을 해결하고, 수시로 바뀌는 작업자에 대응하여 생산성을 꾸준히 확보함.

태양광 패널 설치 자동, 이동형 로봇팔(모바일 매니퓰레이터)에게 맡긴 이유(루미너스로보틱스)
호주의 대규모 태양광 발전소 건설 현장에 적용된 본 솔루션은 루미너스로보틱스(Luminous Robotics)가 개발한 자율이동형 로봇, 'LUMI'를 중심으로 한 모바일 매니퓰레이터 기반 설치 자동화 시스템입니다. 현장은 고온, 강풍, 거친 지형 등 사람이 작업하기에 까다로운 환경이었으며, 노동력 부족 및 인건비 상승 문제로 인해 건설 자동화에 대한 요구가 높아지고 있는 상황이었습니다. LUMI는 무거운 태양광 패널을 빠르고 정확하게 설치할 수 있도록 설계된 이동식 로봇팔로, 자율주행 기능과 로봇 암, 고정밀 센서가 통합된 구조입니다. 특히 기존 인력 중심의 설치 방식과 충돌 없이 통합되도록 설계되어, 별도 인프라 변경 없이도 현장 자동화 전환이 가능합니다.


공정 레이아웃
두산 협동로봇 M1013와 WIA 터닝센터를 활용하여 자동차용 부품의 가공품의 투입과 배출을 자동화한 머신텐딩 자동화 솔루션입니다.
기존 공정에서는 작업자가 장비 앞에서 지속적으로 대기하면서 가공품 투입을 일일이 수행했어야 하는데, 두 대의 공작기계를 맡아 투입 배출 작업은 로봇이 담당하고 기존 작업자는 더 많은 장비를 한꺼번에 관리 및 운영할 수 있습니다.
구성요소
| 로봇 | 두산 협동로봇 M1013;
- 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 10kg, 반복정밀도 ± 0.05mm, 작업반경 1,300mm, 중량 33Kg |
|---|---|
| 주변기기 | 툴 :
3죠(Jaw) 공압 그리퍼 2종;
주변기기:
현대 위아 터닝센터 (별도품) ;
로봇 베이스 (전장 판넬 및 로봇 컨트롤러 포함) ;
제품 투입/배출 팔레트 |
작업순서
| STEP 1. | 원재료를 팔레트에서 피킹 |
|---|---|
| STEP 2. | 터닝센터 척에 언로딩 |
| STEP 3. | 가공작업 수행 |
| STEP 4. | 완료된 가공품을 피킹하여 팔레트 원래 위치에 언로딩 |
| STEP 5. | 양쪽의 터닝센터를 번갈아 가면서 작업 수행 |
특장점
사람과 협업하여 유연성 극대화
힘들거나 위험한 작업은 로봇이 연속적으로 작업을 수행
사람은 앞뒤 공정에서 작업 흐름을 관리하여 효율성 증대
손쉬운 작업 티칭
직접 교시 방식을 활용하여 로봇암을 직접 이동시켜 티칭 가능
토크센서를 활용한 순응제어(Compliance Control)을 활용하여 척에 밀착하여 작업 수행 가능
모델이 변경되더라도 10분이내 추가 티칭 가능
작업 안전성 확보
0.2Nm의 해상도를 가진 토크 센서가 6축에 장착되어 있어 전방위 민감한 충돌에도 반응하여 작업 정지 가능
제품 피킹, 언로딩시 외력에 따라 부드럽게 반응하는(충격량을 최소화하는) 순응제어 로직 적용
컴팩트한 설치
컴팩트한 협동로봇을 활용하여 로봇 설치로 인한 소요 공간 최소화
도입효과
| 주요지표 | 기존 작업자 타 작업 추가 수행으로 작업 효율 증대 |
|---|---|
| 도입기업 피드백 | 작업자가 상시 대기하여 작업하는데 효율이 떨어지는 부분이 있었는데 가공 대응은 로봇이 담당하고 작업자는 정기적으로 팔레트 교체작업만 수행하면 되기 때문에 작업 효율이 증가했습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
솔루션에 사용된 로봇이 궁금하다면?
추천 솔루션
알루미늄 바(Bar) 가공·후공정 통합 머신텐딩 자동화 솔루션
알루미늄 바(Bar) CNC 가공부터 세척, 후공정, 완제품 배출까지 전 공정을; 무인으로 연계한 머신텐딩 자동화 솔루션입니다. 가공 및 후공정 인력 30% 감축하였습니다.
EPSON(엡손) 스카라로봇으로 전기차 콘솔 조립 자동화 완벽 구축! 🦾
기아 자동차에서 새롭게 출시한 SUV형 전기차에 들어가는 콘솔 파츠의 자동화 조립라인을 빅웨이브로보틱스(마로솔에서) 구축. 기존의 콘솔 조립 라인은 수작업으로 평균 40~60명의 많은 인원을 투입하여 조립하는 대규모 조립 라인이며, 자동화로 수행한 레퍼런스가 없어, 공간 확보, 조립 인원 모집 등 환경 구축이 어려움이 있었고, 그 과정에서 잦은 인원 교체와 그로인한 숙련도 이슈로 인하여 생산성 확보가 어려운 상태였으나, 이를 해소하기위하여 일부 인원을 로봇으로 대체하여 인력난을 해결하고, 수시로 바뀌는 작업자에 대응하여 생산성을 꾸준히 확보함.
태양광 패널 설치 자동, 이동형 로봇팔(모바일 매니퓰레이터)에게 맡긴 이유(루미너스로보틱스)
호주의 대규모 태양광 발전소 건설 현장에 적용된 본 솔루션은 루미너스로보틱스(Luminous Robotics)가 개발한 자율이동형 로봇, 'LUMI'를 중심으로 한 모바일 매니퓰레이터 기반 설치 자동화 시스템입니다. 현장은 고온, 강풍, 거친 지형 등 사람이 작업하기에 까다로운 환경이었으며, 노동력 부족 및 인건비 상승 문제로 인해 건설 자동화에 대한 요구가 높아지고 있는 상황이었습니다. LUMI는 무거운 태양광 패널을 빠르고 정확하게 설치할 수 있도록 설계된 이동식 로봇팔로, 자율주행 기능과 로봇 암, 고정밀 센서가 통합된 구조입니다. 특히 기존 인력 중심의 설치 방식과 충돌 없이 통합되도록 설계되어, 별도 인프라 변경 없이도 현장 자동화 전환이 가능합니다.