












도입된 로봇이 궁금하다면?
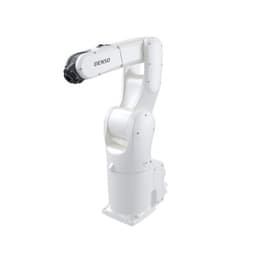
이 로봇은 QRS의 2D/3D 비전검사와 덴소 VS로봇을 활용하여 랜덤하게 놓인 기어를 찾고 기어형상 검사를 통해 양품과 불량품을 분류하는 분류자동화 솔루션입니다.
QRS에서 자체 개발된 비전을 활용하여 작업 현장 특성에 맞게 튜닝 및 커스터마이징이 가능하기 때문에 다양한 제품의 형상을 인식하여 정밀한 검사 작업을 수행할 수 있습니다.
작업물 Bin Picking 후 검사작업을 자동화 하기 위해 진행하였습니다.
*본 솔루션의 예상금액과 프로젝트 기간은 비전 솔루션에 한정된 내용(로봇과 주변기기 제외)임을 참고 부탁드립니다.
구성요소
| 로봇 | 덴소 VS-060 (6축 다관절, 가반하중 4kg, 최대 동작 영역 605mm, 무게 28kg,
반복정밀도 : ± 0.02 mm, 표준 사이클 타임 0.35초, 최대 툴 속도 9,390mm/s
방진방적/클린 타입 옵션 가능) |
|---|---|
| 주변기기 | 전기 그리퍼 ;
비전 시스템:
QRS Q3D-IS(근거리용) : 기어 위치 인식(3.2MP, 2048 X 1536 픽셀, 구조광 형식, 스캐닝 범위 : 176 X 132 ~ 706X529mm (면적 범위), 측정 거리 : 300/600/1200mm, 색상, 형상, 위치 인식 및 치수 측정 가능) ;
QRS Q2D : 치형 검사용(딥러닝 알고리즘 탑재, Alignment : 제품의 정렬 형태 검사 및 정렬 방향 인식 가능, Measurement : 제품의 형상, 길이, 용접 열영향부 두께 등 측정 가능, Inspection : 제품의 형상, 결함, 누락, 색상, 순서 등 검사 가능);
호환 로봇 브랜드;
현대, NACHI, EPSON, DENSO, YASKAWA, STAUBLI, FANUC, KUKA, UR 등 ;
작업 셀;
로봇 베이스 ;
검사 결과 디스플레이 모니터 (QRS) ;
작업물 분류 거치대 |
작업순서
| STEP 1. | 랜덤하게 쌓여 있는 기어 더미에서 피킹할 대상을 3D 비전으로 인식 |
|---|---|
| STEP 2. | 인식된 제품을 피킹 후 2D 비전을 통한 양품/불량품 검사 수행 |
| STEP 3. | 검사 결과에 따라 배출 위치로 언로딩 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성

코그넥스 AI 비전 4종 리뷰👀 바코드 255개를 한번에 읽는 3D AI 비전이 있다고?
2026 자동화산업전(AW)에서 코그넥스가 선보인 AI 비전 솔루션 4종을 소개합니다. 바코드 255개 동시 판독, 15분 설치, 딥러닝 화물 분류까지 물류·제조 현장의 비전 자동화가 궁금하다면 지금 확인하세요.

메크마인드 3D 비전 기반 CV 조인트(난반사 금속 부품) 빈피킹 자동화 도입사례
무작위로 적재된 고반사 금속재질을 정밀하게 인식하고 이송하는 3D 빈피킹으로 작업자 개입없는 무인화를 달성하였습니다.
이 로봇은 QRS의 2D/3D 비전검사와 덴소 VS로봇을 활용하여 랜덤하게 놓인 기어를 찾고 기어형상 검사를 통해 양품과 불량품을 분류하는 분류자동화 솔루션입니다.
QRS에서 자체 개발된 비전을 활용하여 작업 현장 특성에 맞게 튜닝 및 커스터마이징이 가능하기 때문에 다양한 제품의 형상을 인식하여 정밀한 검사 작업을 수행할 수 있습니다.
작업물 Bin Picking 후 검사작업을 자동화 하기 위해 진행하였습니다.
*본 솔루션의 예상금액과 프로젝트 기간은 비전 솔루션에 한정된 내용(로봇과 주변기기 제외)임을 참고 부탁드립니다.
구성요소
| 로봇 | 덴소 VS-060 (6축 다관절, 가반하중 4kg, 최대 동작 영역 605mm, 무게 28kg,
반복정밀도 : ± 0.02 mm, 표준 사이클 타임 0.35초, 최대 툴 속도 9,390mm/s
방진방적/클린 타입 옵션 가능) |
|---|---|
| 주변기기 | 전기 그리퍼 ;
비전 시스템:
QRS Q3D-IS(근거리용) : 기어 위치 인식(3.2MP, 2048 X 1536 픽셀, 구조광 형식, 스캐닝 범위 : 176 X 132 ~ 706X529mm (면적 범위), 측정 거리 : 300/600/1200mm, 색상, 형상, 위치 인식 및 치수 측정 가능) ;
QRS Q2D : 치형 검사용(딥러닝 알고리즘 탑재, Alignment : 제품의 정렬 형태 검사 및 정렬 방향 인식 가능, Measurement : 제품의 형상, 길이, 용접 열영향부 두께 등 측정 가능, Inspection : 제품의 형상, 결함, 누락, 색상, 순서 등 검사 가능);
호환 로봇 브랜드;
현대, NACHI, EPSON, DENSO, YASKAWA, STAUBLI, FANUC, KUKA, UR 등 ;
작업 셀;
로봇 베이스 ;
검사 결과 디스플레이 모니터 (QRS) ;
작업물 분류 거치대 |
작업순서
| STEP 1. | 랜덤하게 쌓여 있는 기어 더미에서 피킹할 대상을 3D 비전으로 인식 |
|---|---|
| STEP 2. | 인식된 제품을 피킹 후 2D 비전을 통한 양품/불량품 검사 수행 |
| STEP 3. | 검사 결과에 따라 배출 위치로 언로딩 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
도입된 로봇이 궁금하다면?
추천 도입사례
디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
코그넥스 AI 비전 4종 리뷰👀 바코드 255개를 한번에 읽는 3D AI 비전이 있다고?