












도입된 로봇이 궁금하다면?

공정 개요
영국 최대 예비 부품 및 소모품 공급업체 중 하나인 L&S Engineers는 대규모 창고에서의 물류 효율성을 강화하고자 HIK 물류로봇 솔루션을 도입하였습니다. 이 프로젝트는 모바일 로봇을 활용하여 주문 선별 프로세스를 자동화하고, 물류 작업의 정밀도를 높이며, 작업자들의 부담을 경감시키는 데 중점을 두었습니다.
프로젝트 배경 및 목적
배경
L&S Engineers는 수천 개의 예비 부품과 소모품을 취급하며, 매일 다수의 주문을 처리해야 하는 대형 물류센터를 운영하고 있습니다.
하지만, 기존의 작업 방식으로는 다음과 같은 문제에 직면했습니다:
작업자들의 긴 이동 거리로 인해 피로도가 높아짐.
작업 효율이 낮고, 주문 처리 속도가 느림.
오차율이 높아 고객 만족도 저하 우려.
목적
작업 효율성 강화: 모바일 로봇을 통해 작업자의 이동 거리를 단축하고 생산성을 향상.
정확성 개선: 주문 선별 과정의 오차율 감소.
운영 비용 절감: 자동화를 통해 인건비 및 운영비용을 절감.
구성요소
| 로봇 | HIK AMR 물류 로봇 (40대):
각 로봇은 고성능 센서를 통해 자율적으로 이동하며, 주문 선별을 위한 작업 공간으로 필요한 부품을 운반. |
|---|---|
| 주변기기 | 중앙 관리 시스템 (WMS):
로봇의 경로를 최적화하고 작업 우선순위를 설정해 작업 흐름을 조율.
워크스테이션:
1,100개 이상의 주문 라인을 처리할 수 있도록 설계된 작업 공간.
로봇이 필요한 부품을 정확하게 공급하면 작업자가 최종 포장 작업 수행. |
작업순서
| STEP 1. | 주문 접수: 중앙 관리 시스템이 고객의 주문 정보를 수집. |
|---|---|
| STEP 2. | 작업 지시 전달: 모바일 로봇이 중앙 관리 시스템으로부터 필요한 부품의 위치와 워크스테이션 정보를 수신. |
| STEP 3. | 부품 픽업: 로봇이 창고 내 선반에서 지정된 부품을 수거. |
| STEP 4. | 운반 및 제공: 로봇이 부품을 워크스테이션으로 운반하여 작업자에게 전달. |
| STEP 5. | 작업 완료: 작업자가 포장 및 최종 확인 후 주문을 발송. |
| STEP 6. | 로봇 복귀: 작업을 완료한 로봇은 다음 작업을 위해 대기 구역으로 이동. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
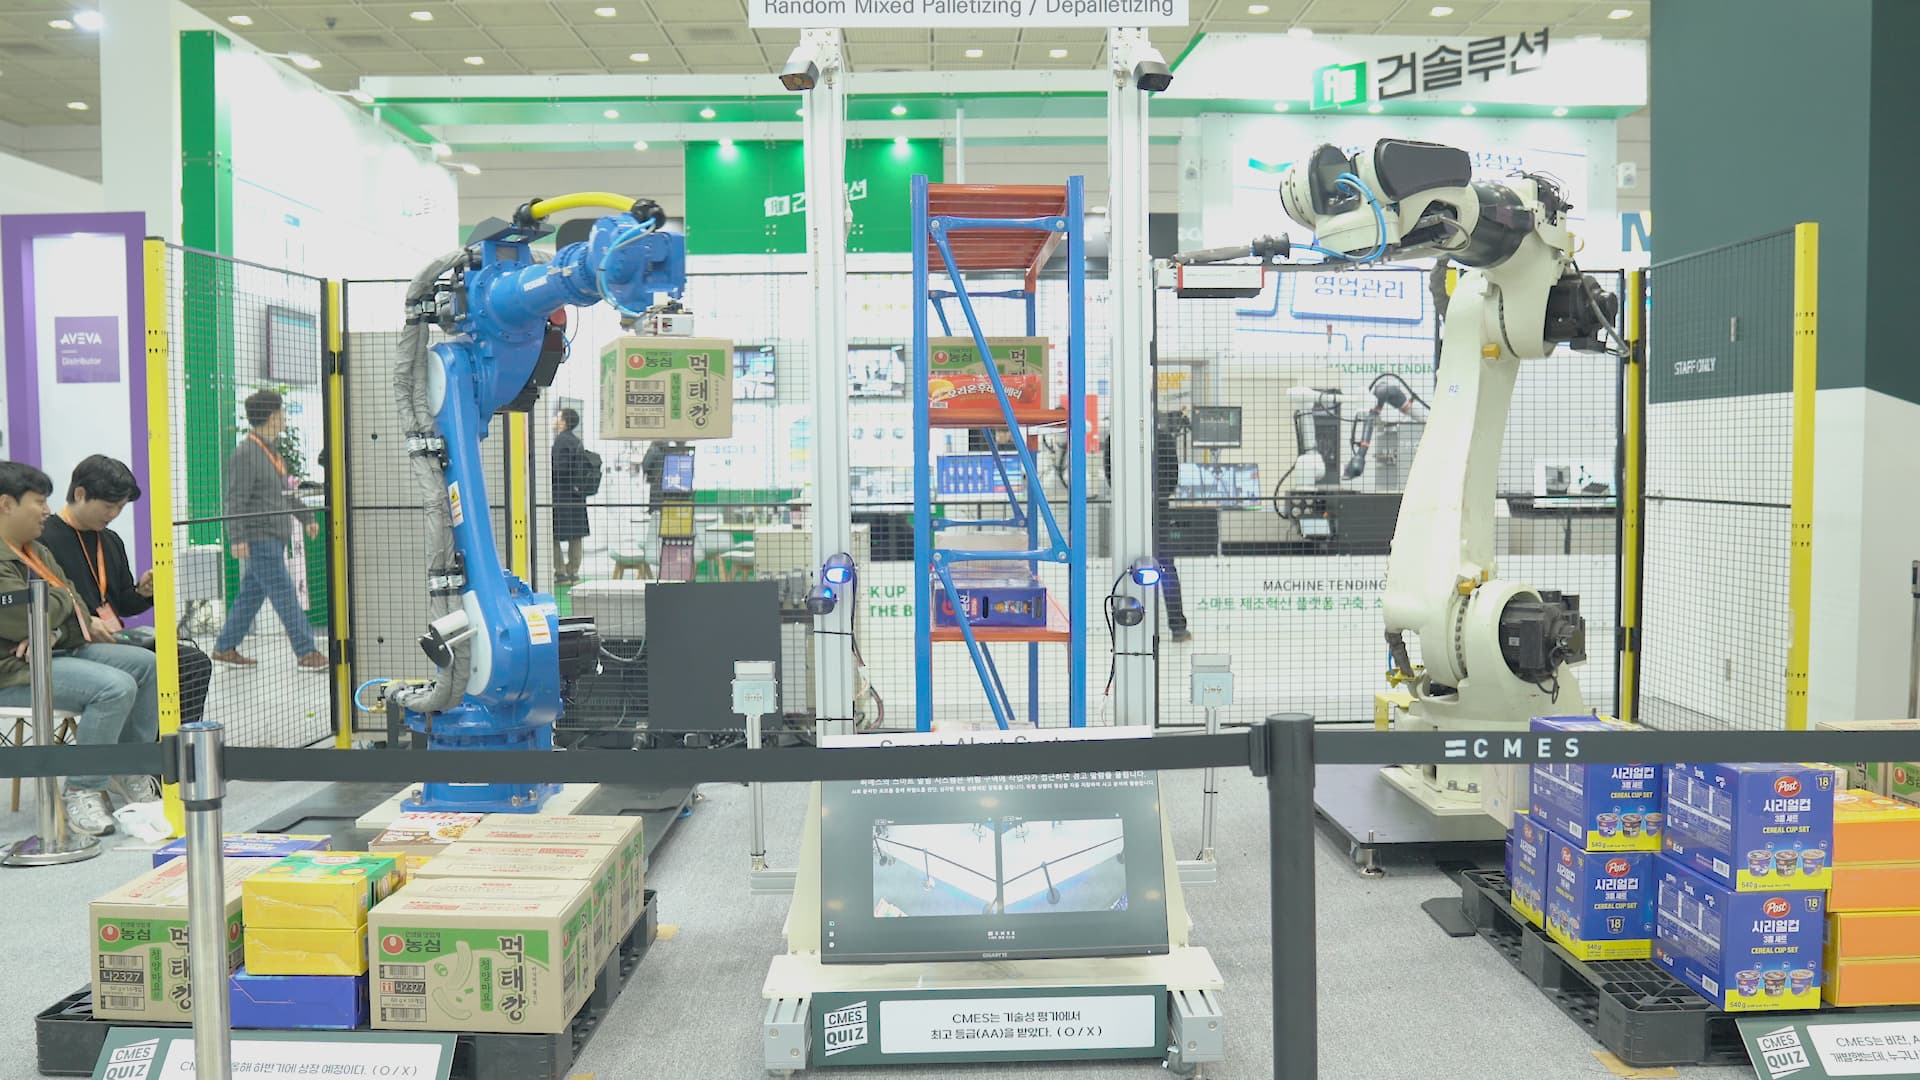
씨메스(CMES) 팔레타이징 솔루션 대공개 🙌 쿠팡에게 선택 받은 이유
씨메스(CMES)의 팔레타이징 솔루션은 다양한 크기와 모양의 박스를 자동으로 팔레트에 쌓아 올리는 로봇 자동화 시스템입니다. 이 시스템은 3D 비전 과 AI 기술 을 접목하여 물류 작업에서 가장 중요한 작업 중 하나인 팔레타이징을 최적화합니다. 특히, 비정형화된 박스들이 랜덤으로 입고되더라도, AI가 스스로 최적의 쌓기 패턴을 생성해 높은 효율성과 공간 활용성을 제공합니다.
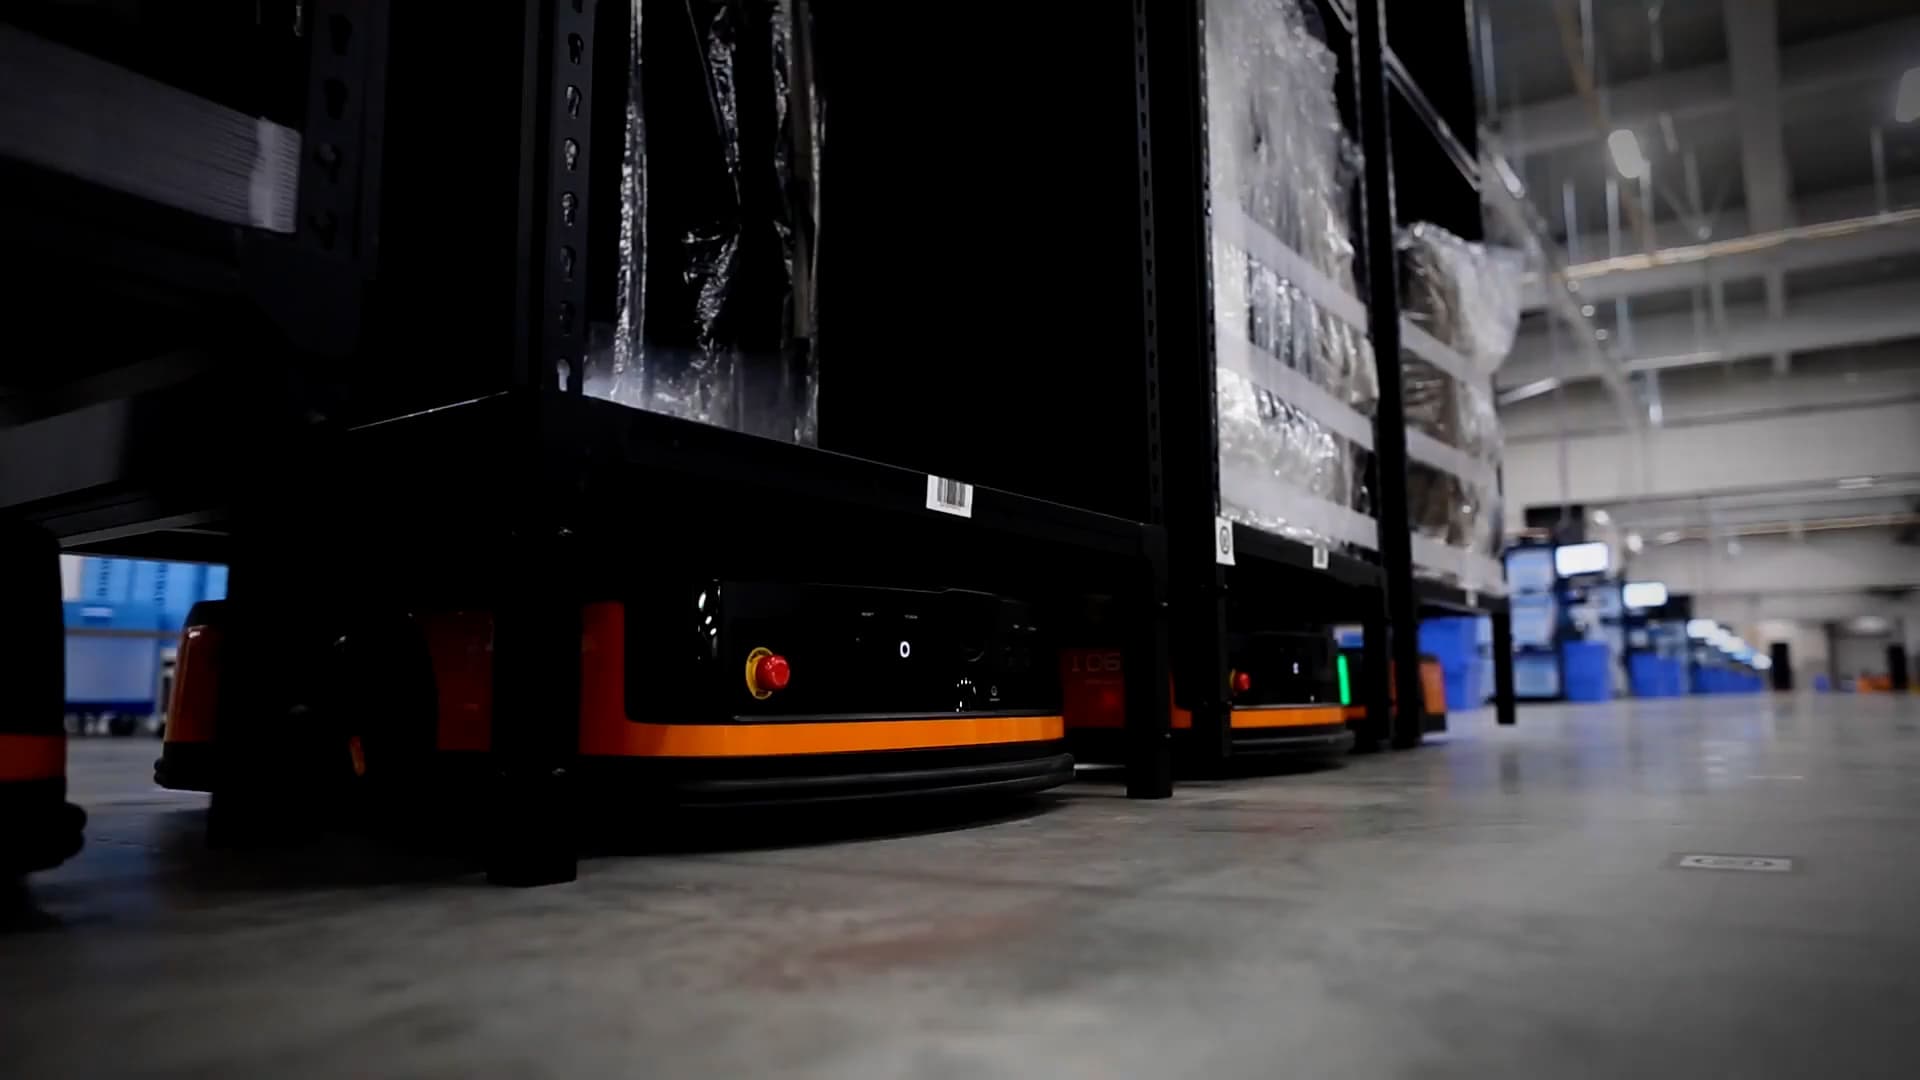
일본 패션기업 창고자동화 성공 사례 공개😎 (HIK AMR 물류로봇 181대 도입사례)
일본의 유명 패션기업은 11,000m² 이상의 대규모 창고 에서 의류 물류 프로세스를 최적화하기 위해 HIK 로봇 솔루션을 도입했습니다. **181대의 AMR(Autonomous Mobile Robot)**과 26개의 워크스테이션 을 결합한 STP(Shelf-to-Person) 시스템은 창고를 스마트 물류 센터로 변모시키며 최신 의류업계 트렌드에 부합하는 생산성을 제공하고 있습니다.

TOA1OO를 사용한 물류자동화 시스템
AGV는 차체에 수동 또는 자동으로 작업자 없이 제품을 지정된 장소까지 운반하여주는 차량으로 물류자동화의 핵심 솔루션입니다. 최근에는 자율주행 기술과 로봇기술을 결합하여 스스로 알아서 작업현장을 오가며 필요한 공구나 부품을 옮겨주는 스마트 기기로 진화를 거듭하고 있습니다.
공정 개요
영국 최대 예비 부품 및 소모품 공급업체 중 하나인 L&S Engineers는 대규모 창고에서의 물류 효율성을 강화하고자 HIK 물류로봇 솔루션을 도입하였습니다. 이 프로젝트는 모바일 로봇을 활용하여 주문 선별 프로세스를 자동화하고, 물류 작업의 정밀도를 높이며, 작업자들의 부담을 경감시키는 데 중점을 두었습니다.
프로젝트 배경 및 목적
배경
L&S Engineers는 수천 개의 예비 부품과 소모품을 취급하며, 매일 다수의 주문을 처리해야 하는 대형 물류센터를 운영하고 있습니다.
하지만, 기존의 작업 방식으로는 다음과 같은 문제에 직면했습니다:
작업자들의 긴 이동 거리로 인해 피로도가 높아짐.
작업 효율이 낮고, 주문 처리 속도가 느림.
오차율이 높아 고객 만족도 저하 우려.
목적
작업 효율성 강화: 모바일 로봇을 통해 작업자의 이동 거리를 단축하고 생산성을 향상.
정확성 개선: 주문 선별 과정의 오차율 감소.
운영 비용 절감: 자동화를 통해 인건비 및 운영비용을 절감.
구성요소
| 로봇 | HIK AMR 물류 로봇 (40대):
각 로봇은 고성능 센서를 통해 자율적으로 이동하며, 주문 선별을 위한 작업 공간으로 필요한 부품을 운반. |
|---|---|
| 주변기기 | 중앙 관리 시스템 (WMS):
로봇의 경로를 최적화하고 작업 우선순위를 설정해 작업 흐름을 조율.
워크스테이션:
1,100개 이상의 주문 라인을 처리할 수 있도록 설계된 작업 공간.
로봇이 필요한 부품을 정확하게 공급하면 작업자가 최종 포장 작업 수행. |
작업순서
| STEP 1. | 주문 접수: 중앙 관리 시스템이 고객의 주문 정보를 수집. |
|---|---|
| STEP 2. | 작업 지시 전달: 모바일 로봇이 중앙 관리 시스템으로부터 필요한 부품의 위치와 워크스테이션 정보를 수신. |
| STEP 3. | 부품 픽업: 로봇이 창고 내 선반에서 지정된 부품을 수거. |
| STEP 4. | 운반 및 제공: 로봇이 부품을 워크스테이션으로 운반하여 작업자에게 전달. |
| STEP 5. | 작업 완료: 작업자가 포장 및 최종 확인 후 주문을 발송. |
| STEP 6. | 로봇 복귀: 작업을 완료한 로봇은 다음 작업을 위해 대기 구역으로 이동. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.