












도입된 로봇이 궁금하다면?

전기자동차 충전스테이션의 편리성과 안전성을 위해 협동로봇을 활용한 시스템으로 24시간 1:N 자동 충전이 가능한 모던텍 충전 자동화시스템(RACS, Robot Arm Charger System)입니다.
자동충전 시스템(RACS)은 하나의 로봇 및 전력부로 다수의 자동차를 동시, 순차 충전하기 때문에 타사 제품대비 적은 비용(약 60%)으로 구축가능한 시스템입니다.
* 예상 금액은 충전기 용량(120 ~ 240kW) 및 로봇 레일구조(지상형 or 천정형)에 따라 유동적임
구성요소
| 로봇 | 두산 협동로봇 M1013; - 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 10kg, 반복정밀도 ± 0.05mm, 작업반경 1,300mm, 중량 33Kg |
|---|---|
| 주변기기 | 툴:
공압 그리퍼 ;
충전포트 인식 3D 카메라 ;
주변기기:
전기차 충전 시스템 전력부(Master) 1EA / 충전부 Slave 4EA(크기 : (Master) 500mm X 700mm X 1,580mm, (Slave) 204mm X 217mm X 1,550mm, 무게 : (Master) 300kg , (Slave) 60kg, 동작온도/습도 : -30~60°C / ≤ 95%) ;
이동식 로봇 베이스(리니어 트랙) ;
차량 번호 인식 시스템 ;
자동차 주차 위치 인식 비전 ;
캐노피 ; |
작업순서
| STEP 1. | 차량 진입 |
|---|---|
| STEP 2. | 차량 번호, 위치 인식 |
| STEP 3. | 충전 위치로 로봇 이동 |
| STEP 4. | 충전기 픽업 |
| STEP 5. | 충전기를 자동차 충전 위치 인식 후 삽입 |
| STEP 6. | 충전 수행 |
| STEP 7. | 충전 완료 시 충전기 탈거 후 충전기 위치로 원위치 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
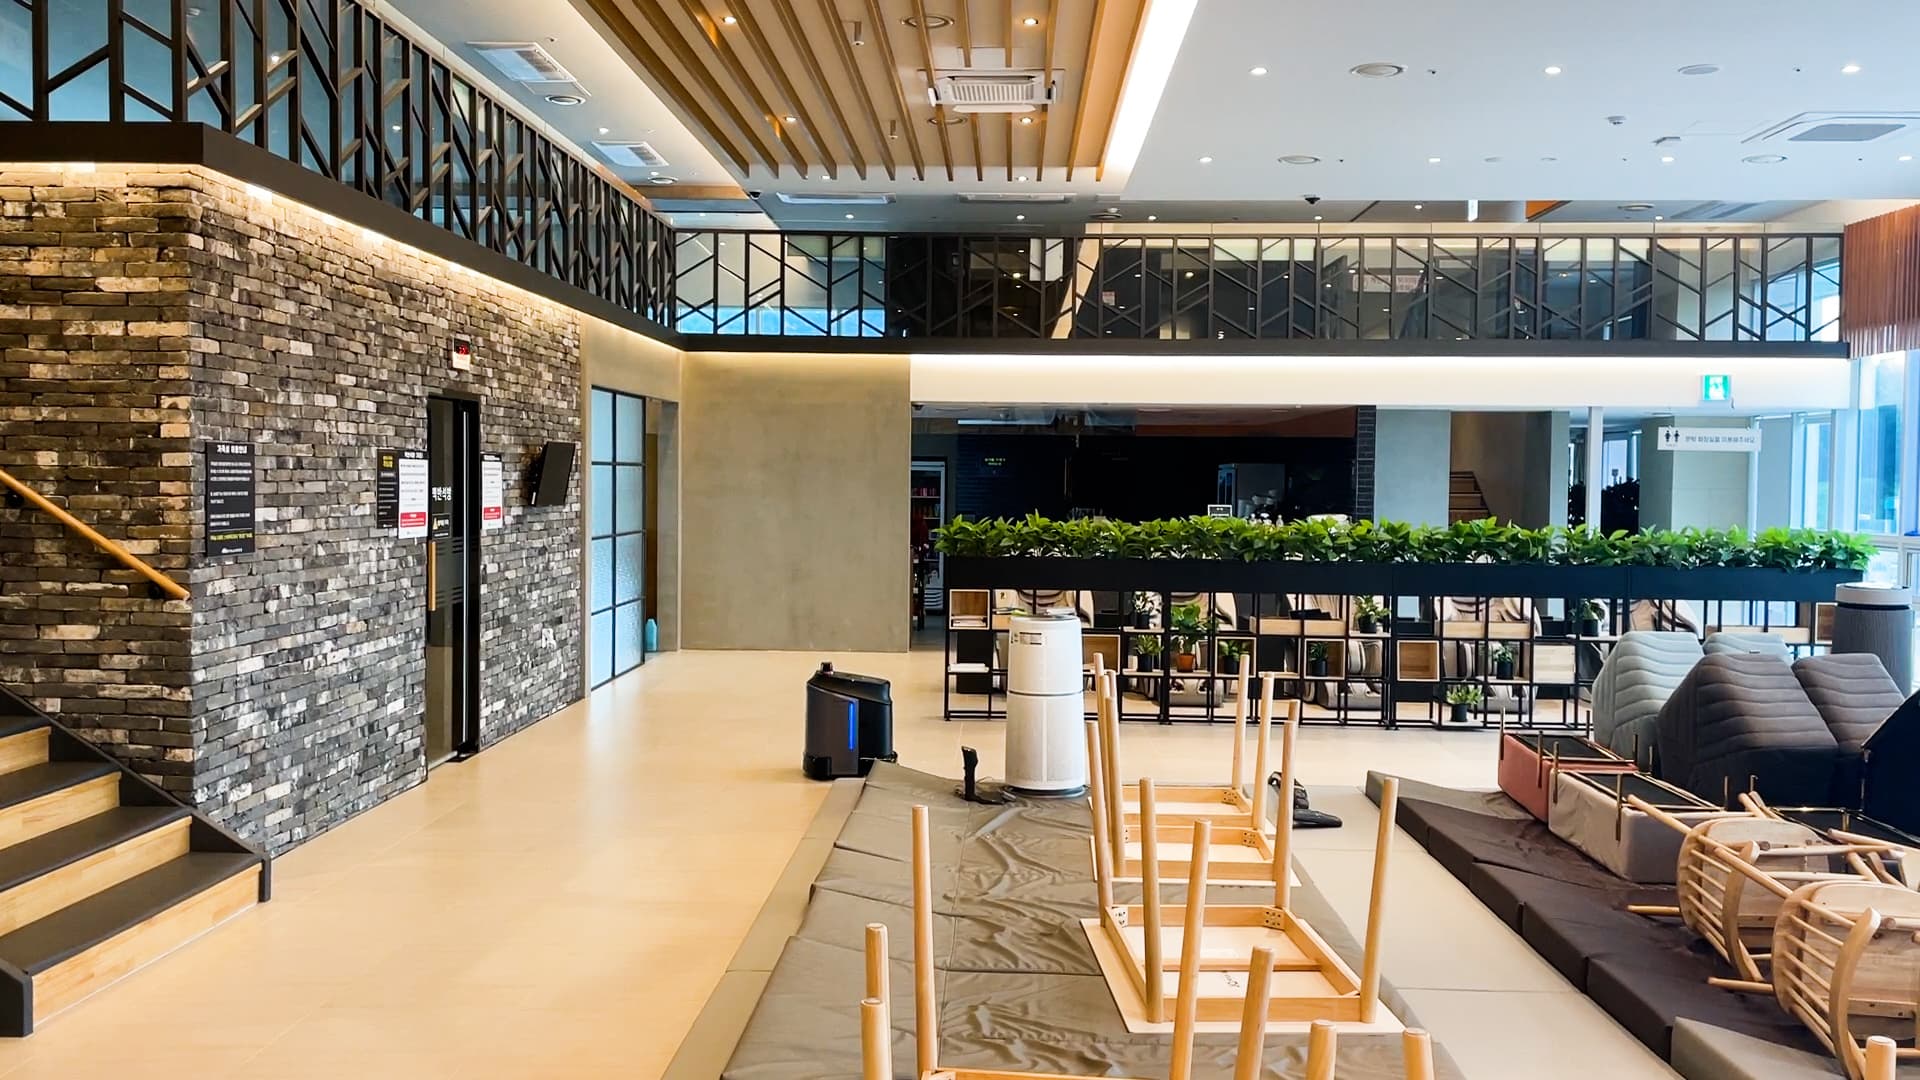
600평 찜질방에서 문턱도 낮은 공간도 문제없이 깔끔하게 청소 가능한 청소로봇 판타스
가우시움의 Phantas는 사무실, 식당, 사옥, 사업장 등 실내 공간에서 청소 작업을 수행하는 도입사례입니다. 가우시움의 Phantas는 로봇을 처음 접하는 사람이라도 쉽게 사용할 수 있는 작업 프로세스와 뛰어난 청소 성능으로 건식,습식 모두 가능하며 다양한 모드로 상황에 맞게 적절한 사용이 가능합니다.

휴머노이드 텔레오퍼레이션 장비 DEXCAP 도입사례 | Unitree G1 연동 (한국생산기술연구원)

매직랩 매직독(MagicDog) 4족보행로봇(로봇개) AI 솔루션 전문기업 도입사례
AI 솔루션 전문기업 에이포에이아이가 강원대학교의 로봇·AI 연구 환경 고도화를 위해 도입한 매직랩 매직독(MagicDog) 4족보행로봇 납품사례입니다. 단순 하드웨어 공급이 아닌 DGX Spark 슈퍼컴퓨터 통합 구성, 2차 개발 지원, 초기 세팅, 교육, 사후관리까지 마로솔의 원스톱 토탈 솔루션으로 납품되어, 도입 즉시 비정형 지형 이동성 연구부터 인간-로봇 상호작용(HRI) 연구까지 폭넓은 로봇 R&D 환경을 구축하였습니다.
전기자동차 충전스테이션의 편리성과 안전성을 위해 협동로봇을 활용한 시스템으로 24시간 1:N 자동 충전이 가능한 모던텍 충전 자동화시스템(RACS, Robot Arm Charger System)입니다.
자동충전 시스템(RACS)은 하나의 로봇 및 전력부로 다수의 자동차를 동시, 순차 충전하기 때문에 타사 제품대비 적은 비용(약 60%)으로 구축가능한 시스템입니다.
* 예상 금액은 충전기 용량(120 ~ 240kW) 및 로봇 레일구조(지상형 or 천정형)에 따라 유동적임
구성요소
| 로봇 | 두산 협동로봇 M1013; - 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 10kg, 반복정밀도 ± 0.05mm, 작업반경 1,300mm, 중량 33Kg |
|---|---|
| 주변기기 | 툴:
공압 그리퍼 ;
충전포트 인식 3D 카메라 ;
주변기기:
전기차 충전 시스템 전력부(Master) 1EA / 충전부 Slave 4EA(크기 : (Master) 500mm X 700mm X 1,580mm, (Slave) 204mm X 217mm X 1,550mm, 무게 : (Master) 300kg , (Slave) 60kg, 동작온도/습도 : -30~60°C / ≤ 95%) ;
이동식 로봇 베이스(리니어 트랙) ;
차량 번호 인식 시스템 ;
자동차 주차 위치 인식 비전 ;
캐노피 ; |
작업순서
| STEP 1. | 차량 진입 |
|---|---|
| STEP 2. | 차량 번호, 위치 인식 |
| STEP 3. | 충전 위치로 로봇 이동 |
| STEP 4. | 충전기 픽업 |
| STEP 5. | 충전기를 자동차 충전 위치 인식 후 삽입 |
| STEP 6. | 충전 수행 |
| STEP 7. | 충전 완료 시 충전기 탈거 후 충전기 위치로 원위치 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
도입된 로봇이 궁금하다면?
추천 도입사례
600평 찜질방에서 문턱도 낮은 공간도 문제없이 깔끔하게 청소 가능한 청소로봇 판타스
휴머노이드 텔레오퍼레이션 장비 DEXCAP 도입사례 | Unitree G1 연동 (한국생산기술연구원)