



공정 개요
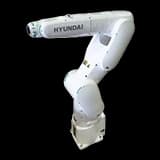
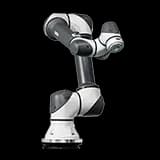
필리퍼는 가공기 내 너트를 삽입하는 공정을 수작업으로 처리해왔으며, 작업의 반복성과 정밀도 부족으로 생산성 저하와 품질 문제가 발생했습니다. 이를 해결하기 위해 현대로봇 4대와 두산로봇 2대를 활용한 자동화 솔루션을 도입했습니다.
프로젝트 배경 및 목적
배경:
필리퍼는 기존의 너트 인입 작업에서 수작업 방식으로 인한 작업 비효율성과 품질 일관성 문제를 겪고 있었습니다.
주요 문제점:
수작업 과정에서 발생하는 속도 저하 및 품질 변동
작업자의 피로 증가 및 생산성 저하
너트 삽입 공정에서의 반복적인 작업으로 인한 작업자 부담
목적
생산 효율성 향상: 로봇 도입으로 반복 작업 자동화
품질 일관성 확보: 정확한 삽입 공정을 통한 불량률 감소
작업 환경 개선: 작업자 피로도 경감 및 안전성 강화
구성요소
| 로봇 | 현대로보틱스 (HH020-03) ; 두산로보틱스 (H2017) |
|---|
작업순서
| STEP 1. | 피더기에서 너트 취출 |
|---|---|
| STEP 2. | 가공기 내 제품 홀에 삽입 |
| STEP 3. | 가공기 완료 신호 수신 후 제품 취출 |
| STEP 4. | 컨베이어 투입 |
| STEP 5. | 동일 작업 반복 (번갈아 작업) |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례

금속 가공 산업 트랙 링크 빈피킹 자동화 사례 분석 (AI 및 고정밀 3D 비전 카메라 활용)

휴머노이드 로봇 공장 도입, 정말 가능할까? 볼트 체결부터 휴머노이드 인케이싱까지 무인화한 스마트팩토리 라인
본 솔루션은 비전 시스템 기반 볼트 체결 및 품질검사와 휴머노이드를 활용한 인케이싱 공정을 통합한 자동화 시스템입니다. 공정은 볼트 체결 → 비전 기반 품질 검사 → 제품 이송 → 휴머노이드 인식 및 분류 → 인케이싱의 흐름으로 구성되어 있으며, 조립부터 최종 인케이싱까지 전 공정을 자동화 라인으로 통합하였습니다.

메크마인드 3D 비전 기반 CV 조인트(난반사 금속 부품) 빈피킹 자동화 도입사례
무작위로 적재된 고반사 금속재질을 정밀하게 인식하고 이송하는 3D 빈피킹으로 작업자 개입없는 무인화를 달성하였습니다.
공정 개요
필리퍼는 가공기 내 너트를 삽입하는 공정을 수작업으로 처리해왔으며, 작업의 반복성과 정밀도 부족으로 생산성 저하와 품질 문제가 발생했습니다. 이를 해결하기 위해 현대로봇 4대와 두산로봇 2대를 활용한 자동화 솔루션을 도입했습니다.
프로젝트 배경 및 목적
배경:
필리퍼는 기존의 너트 인입 작업에서 수작업 방식으로 인한 작업 비효율성과 품질 일관성 문제를 겪고 있었습니다.
주요 문제점:
수작업 과정에서 발생하는 속도 저하 및 품질 변동
작업자의 피로 증가 및 생산성 저하
너트 삽입 공정에서의 반복적인 작업으로 인한 작업자 부담
목적
생산 효율성 향상: 로봇 도입으로 반복 작업 자동화
품질 일관성 확보: 정확한 삽입 공정을 통한 불량률 감소
작업 환경 개선: 작업자 피로도 경감 및 안전성 강화
구성요소
| 로봇 | 현대로보틱스 (HH020-03) ; 두산로보틱스 (H2017) |
|---|
작업순서
| STEP 1. | 피더기에서 너트 취출 |
|---|---|
| STEP 2. | 가공기 내 제품 홀에 삽입 |
| STEP 3. | 가공기 완료 신호 수신 후 제품 취출 |
| STEP 4. | 컨베이어 투입 |
| STEP 5. | 동일 작업 반복 (번갈아 작업) |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
금속 가공 산업 트랙 링크 빈피킹 자동화 사례 분석 (AI 및 고정밀 3D 비전 카메라 활용)
휴머노이드 로봇 공장 도입, 정말 가능할까? 볼트 체결부터 휴머노이드 인케이싱까지 무인화한 스마트팩토리 라인