














Mech Mind 3D 비전과 Hyundai YS140을 사용해 팔레트에 박스를 크기에 맞춰 정렬하여 자동적재하고 적재된 박스를 컨베이어로 이송하는 팔레타이징 로봇입니다.
가성비가 뛰어난 3D 비전 2세트를 활용하여 다양한 제품 박스가 섞여 있더라도 팔레타이징과 디팔레타이징 작업을 안정적으로 수행 가능합니다.
혼합 박스 팔레타이징과 디팔레타이징 작업을 자동화해 작업자 보건 환경 개선하기 위해 진행하였습니다. (근골격계 질환 유발 작업)
구성요소
| 로봇 | 현대 YS140;
(6축 다관절, 가반하중 140kg, 작업반경 2339mm, 무게 670kg, 반복정밀도 : ± 0.17 mm) |
|---|---|
| 주변기기 | 진공그리퍼 - 공압실린더를 활용한 스트로크 조정 가능;
3D Vision;
Mech Eye Laser L (팔레타이징/디팔레타이징)( FOV : 1250 x 1460 @ 1.5m , 2500 x 2890 @ 3m,
해상도 : 2048 x 1536 (3MP) , 정밀도 : 1.0 mm @ 2m, 스캐닝 시간 : 0.9~1.3초, 권장 스캐닝 거리 : 1.5~3m) ;
Mech Eye Pro M (팔레타이징 전용)( FOV : 450 x 400 @ 0.8m , 1500 x 950 @ 2m,
해상도 : 1280 x 1024 (1.3MP), 정밀도 : 0.5 mm @ 1m ,스캐닝 시간 : 0.3~0.9초,
권장 스캐닝 거리 : 0.8~2m) ;
Mech-Viz Intelligent Programming Environment : 로봇 프로그래밍 툴 ;
로봇 베이스 ;
비전 거치대 2기 ;
팔레트 고정 가이드 |
작업순서
| STEP 1. | 팔레타이징 : 2대의 3D 비전을 통해 컨베이어에 대기중인 박스 형상 및 위치 인식과 동시에 팔레트 내 적재 가능 공간 탐색 |
|---|---|
| STEP 2. | 인식된 박스를 진공그리퍼로 흡착 후 (박스 크기에 따라) 팔레트 내 잔여 공간에 언로딩 |
| STEP 3. | 디팔레타이징 : 팔레트 상단에 설치된 3D 비전을 통해 팔레트에 적재되어 있는 박스 형상과 위치 인식 |
| STEP 4. | 인식된 박스를 진공그리퍼로 흡착 후 컨베이어 상단에 언로딩 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
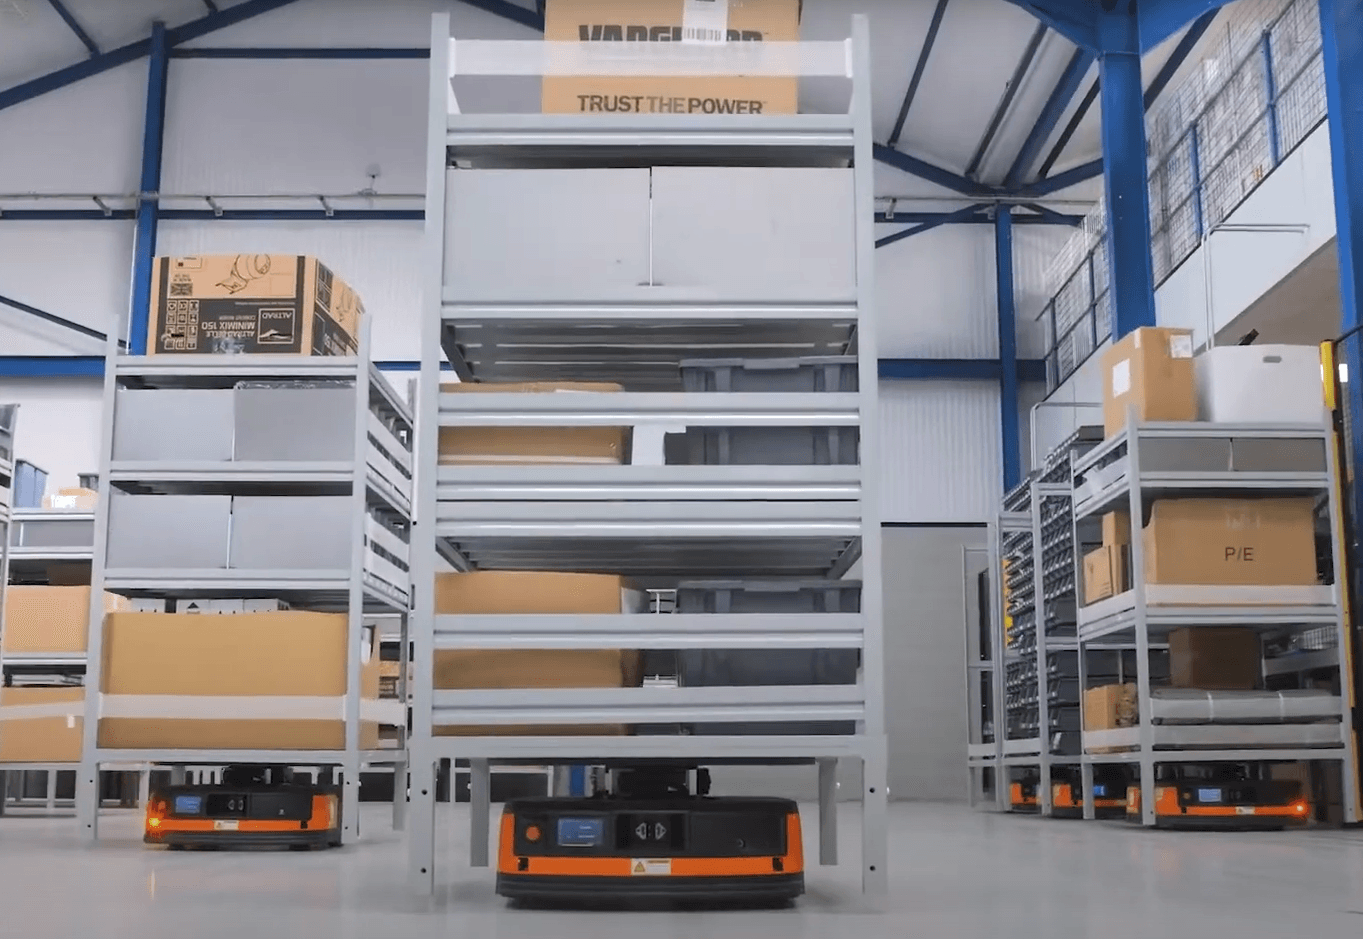
영국 부품 제공업체 자동화창고 성공! 🦾 40대 AMR 로봇이 만들어낸 자동화창고 현장 공개 😎
영국 최대 예비 부품 및 소모품 공급업체 중 하나인 L&S Engineers 는 대규모 창고에서의 물류 효율성을 강화하고자 HIK 물류로봇 솔루션을 도입하였습니다. 이 프로젝트는 모바일 로봇을 활용하여 주문 선별 프로세스를 자동화하고, 물류 작업의 정밀도를 높이며, 작업자들의 부담을 경감시키는 데 중점을 두었습니다.

AMR 오므론(omron) 물류로봇, 상품 종류별로 인식하고, 회수도 가능하다고? 😮
해당 도입사례는 오므론 AMR 물류로봇을 활용해 약 20~30kg에 이르는 개별 상품을 자동으로 회수하고 이동하도록 설계 되었습니다. 기존에는 작업자가 직접 중량 상품을 옮겨야 했기 때문에 근골격계 질환 위험이 높았고, 반복적인 수작업에서 오는 오분류 문제로 물류 효율성도 떨어지는 상황이었습니다. 오므론 AMR은 이러한 문제를 해결하기 위해 도입되었으며, 다양한 크기와 형태의 상품을 안정적으로 이송할 수 있도록 구성되었습니다. AMR의 탑모듈에는 포토센서가 장착되어 상품의 유무를 감지하고, 제품을 안전하게 이송할 수 있는 거리 설정 기능이 포함되어 있어 원활한 반송이 가능합니다.

코그넥스 AI 머신비전 불량검사 도입사례|머신비전 품질검사 자동화
Mech Mind 3D 비전과 Hyundai YS140을 사용해 팔레트에 박스를 크기에 맞춰 정렬하여 자동적재하고 적재된 박스를 컨베이어로 이송하는 팔레타이징 로봇입니다.
가성비가 뛰어난 3D 비전 2세트를 활용하여 다양한 제품 박스가 섞여 있더라도 팔레타이징과 디팔레타이징 작업을 안정적으로 수행 가능합니다.
혼합 박스 팔레타이징과 디팔레타이징 작업을 자동화해 작업자 보건 환경 개선하기 위해 진행하였습니다. (근골격계 질환 유발 작업)
구성요소
| 로봇 | 현대 YS140;
(6축 다관절, 가반하중 140kg, 작업반경 2339mm, 무게 670kg, 반복정밀도 : ± 0.17 mm) |
|---|---|
| 주변기기 | 진공그리퍼 - 공압실린더를 활용한 스트로크 조정 가능;
3D Vision;
Mech Eye Laser L (팔레타이징/디팔레타이징)( FOV : 1250 x 1460 @ 1.5m , 2500 x 2890 @ 3m,
해상도 : 2048 x 1536 (3MP) , 정밀도 : 1.0 mm @ 2m, 스캐닝 시간 : 0.9~1.3초, 권장 스캐닝 거리 : 1.5~3m) ;
Mech Eye Pro M (팔레타이징 전용)( FOV : 450 x 400 @ 0.8m , 1500 x 950 @ 2m,
해상도 : 1280 x 1024 (1.3MP), 정밀도 : 0.5 mm @ 1m ,스캐닝 시간 : 0.3~0.9초,
권장 스캐닝 거리 : 0.8~2m) ;
Mech-Viz Intelligent Programming Environment : 로봇 프로그래밍 툴 ;
로봇 베이스 ;
비전 거치대 2기 ;
팔레트 고정 가이드 |
작업순서
| STEP 1. | 팔레타이징 : 2대의 3D 비전을 통해 컨베이어에 대기중인 박스 형상 및 위치 인식과 동시에 팔레트 내 적재 가능 공간 탐색 |
|---|---|
| STEP 2. | 인식된 박스를 진공그리퍼로 흡착 후 (박스 크기에 따라) 팔레트 내 잔여 공간에 언로딩 |
| STEP 3. | 디팔레타이징 : 팔레트 상단에 설치된 3D 비전을 통해 팔레트에 적재되어 있는 박스 형상과 위치 인식 |
| STEP 4. | 인식된 박스를 진공그리퍼로 흡착 후 컨베이어 상단에 언로딩 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.