














특장점
1. 손쉬운 멀티 디바이스 연동
Manus 글러브가 다양한 VR 트래커와 호환되어 별도 통합 개발 부담을 최소화
Ufactory xArm7이 Inspire Hand 등 휴머노이드 로봇핸드와 표준 연동 지원
API/SDK가 완전 개방되어 있어 연구 목적에 맞는 커스터마이징이 자유로움
2. 가성비 높은 텔레오퍼레이션 솔루션
약 6천만 원 규모로 구축 가능한 풀세트 텔레오퍼레이션 환경
휴머노이드 1대 가격대에 양팔 + 정밀 로봇핸드 + 모션캡쳐를 함께 확보
손가락 말단의 미세 동작과 사람 팔 수준의 넓은 작업 영역을 동시에 구현
3. 직관적이면서도 정밀한 조작 능력
평소 손을 움직이듯 자연스러운 조작이 가능해 별도 조작법 학습 불필요
복잡한 형상의 물체 파지·세밀한 조작 가능
오픈 생태계 기반으로 휴머노이드 학습, AI 데이터 수집 등으로 확장성이 우수
도입효과
| 주요지표 | 단순·반복 작업 자동화를 위한 학습 데이터 확보 사람의 정밀 손기술을 디지털 데이터로 변환 휴머노이드 학습·강화학습 연구로의 자연스러운 확장성 동급 텔레오퍼레이션 솔루션 대비 우수한 가성비 |
|---|---|
| 도입기업 피드백 | 모방학습 연구를 위해 양팔 협동로봇과 모션캡쳐 글러브, 휴머노이드 핸드를 함께 갖춘 환경이 필요했는데, 디바이스마다 제조사가 달라 직접 통합하기에는 부담이 컸습니다. 마로솔에서 하드웨어 선정부터 좌표계 연동, 미들웨어 셋업까지 한 번에 해결해주셔서 납품 당일부터 바로 동작 테스트에 들어갈 수 있었습니다. 글러브 동작이 양팔 로봇과 핸드에 안정적으로 매핑되어, 재봉틀 조작처럼 양손 협응이 필요한 동작 데이터를 빠르게 수집하고 있습니다. 후속 연구 장비 도입도 마로솔과 함께할 계획입니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
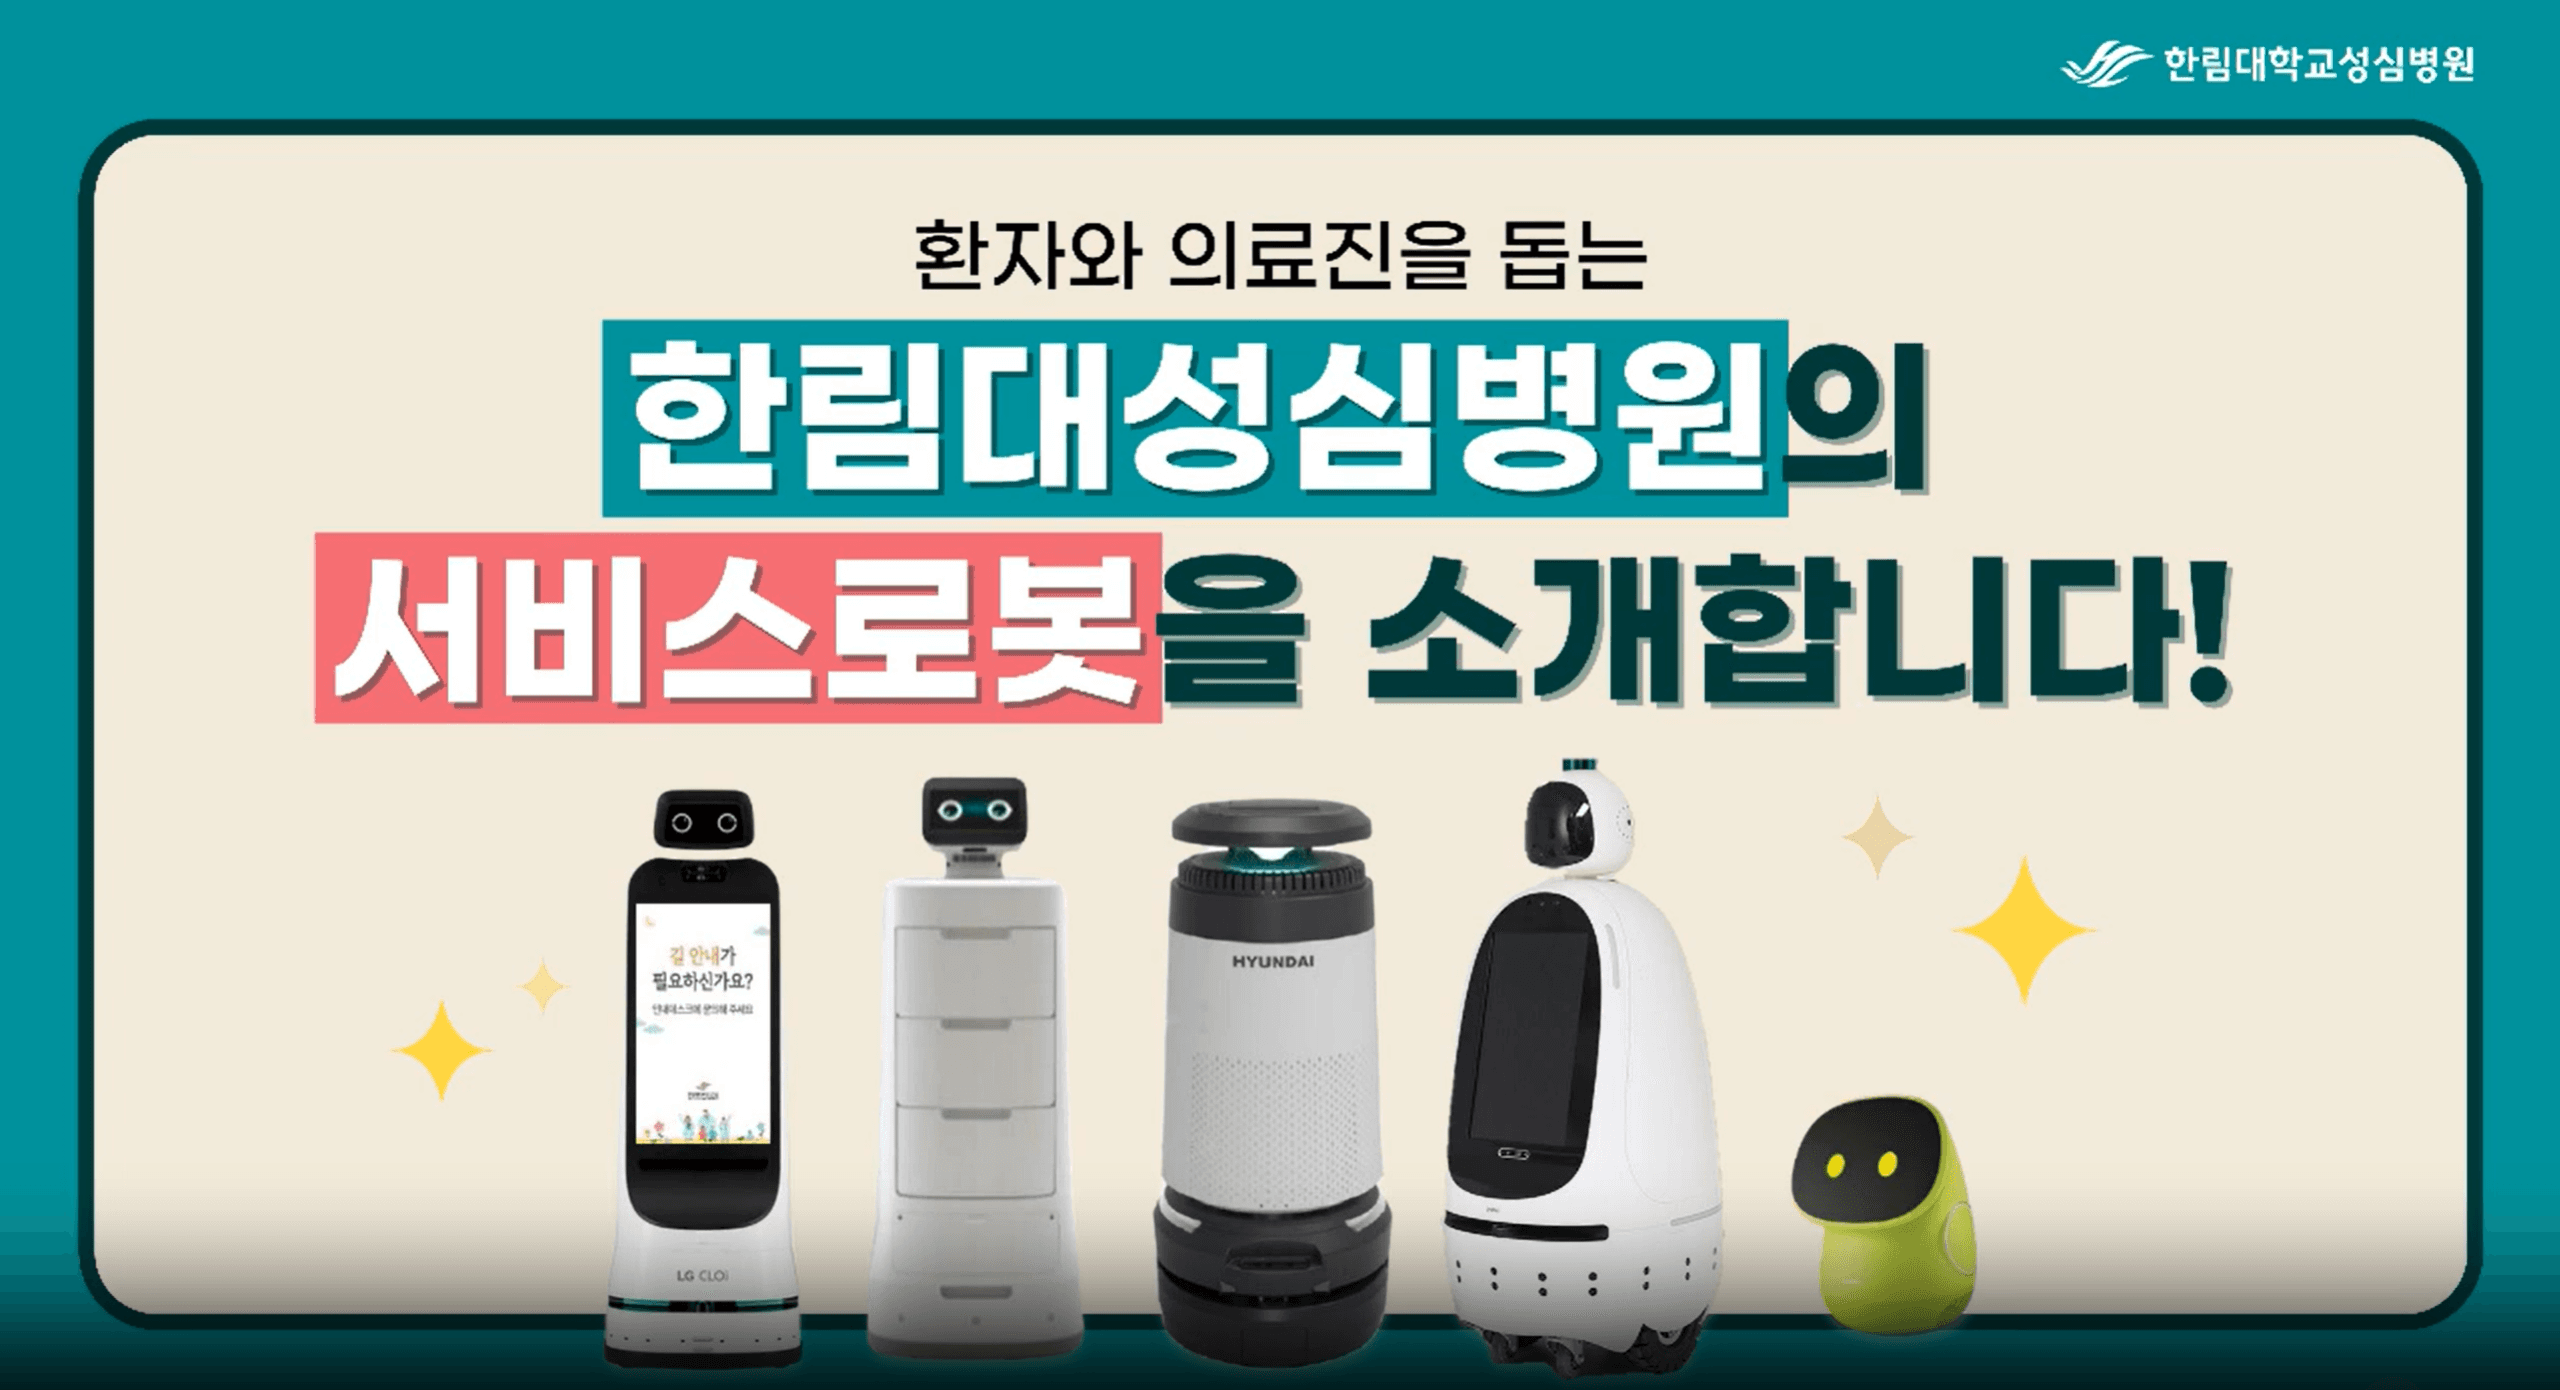
한림대성심병원에 도입된 서비스로봇 종합편
빅웨이브로보틱스(마로솔)에서 한림대성심병원에 안내, 배송, 다학제, 홈케어, 방역로봇 설치된 사례입니다.
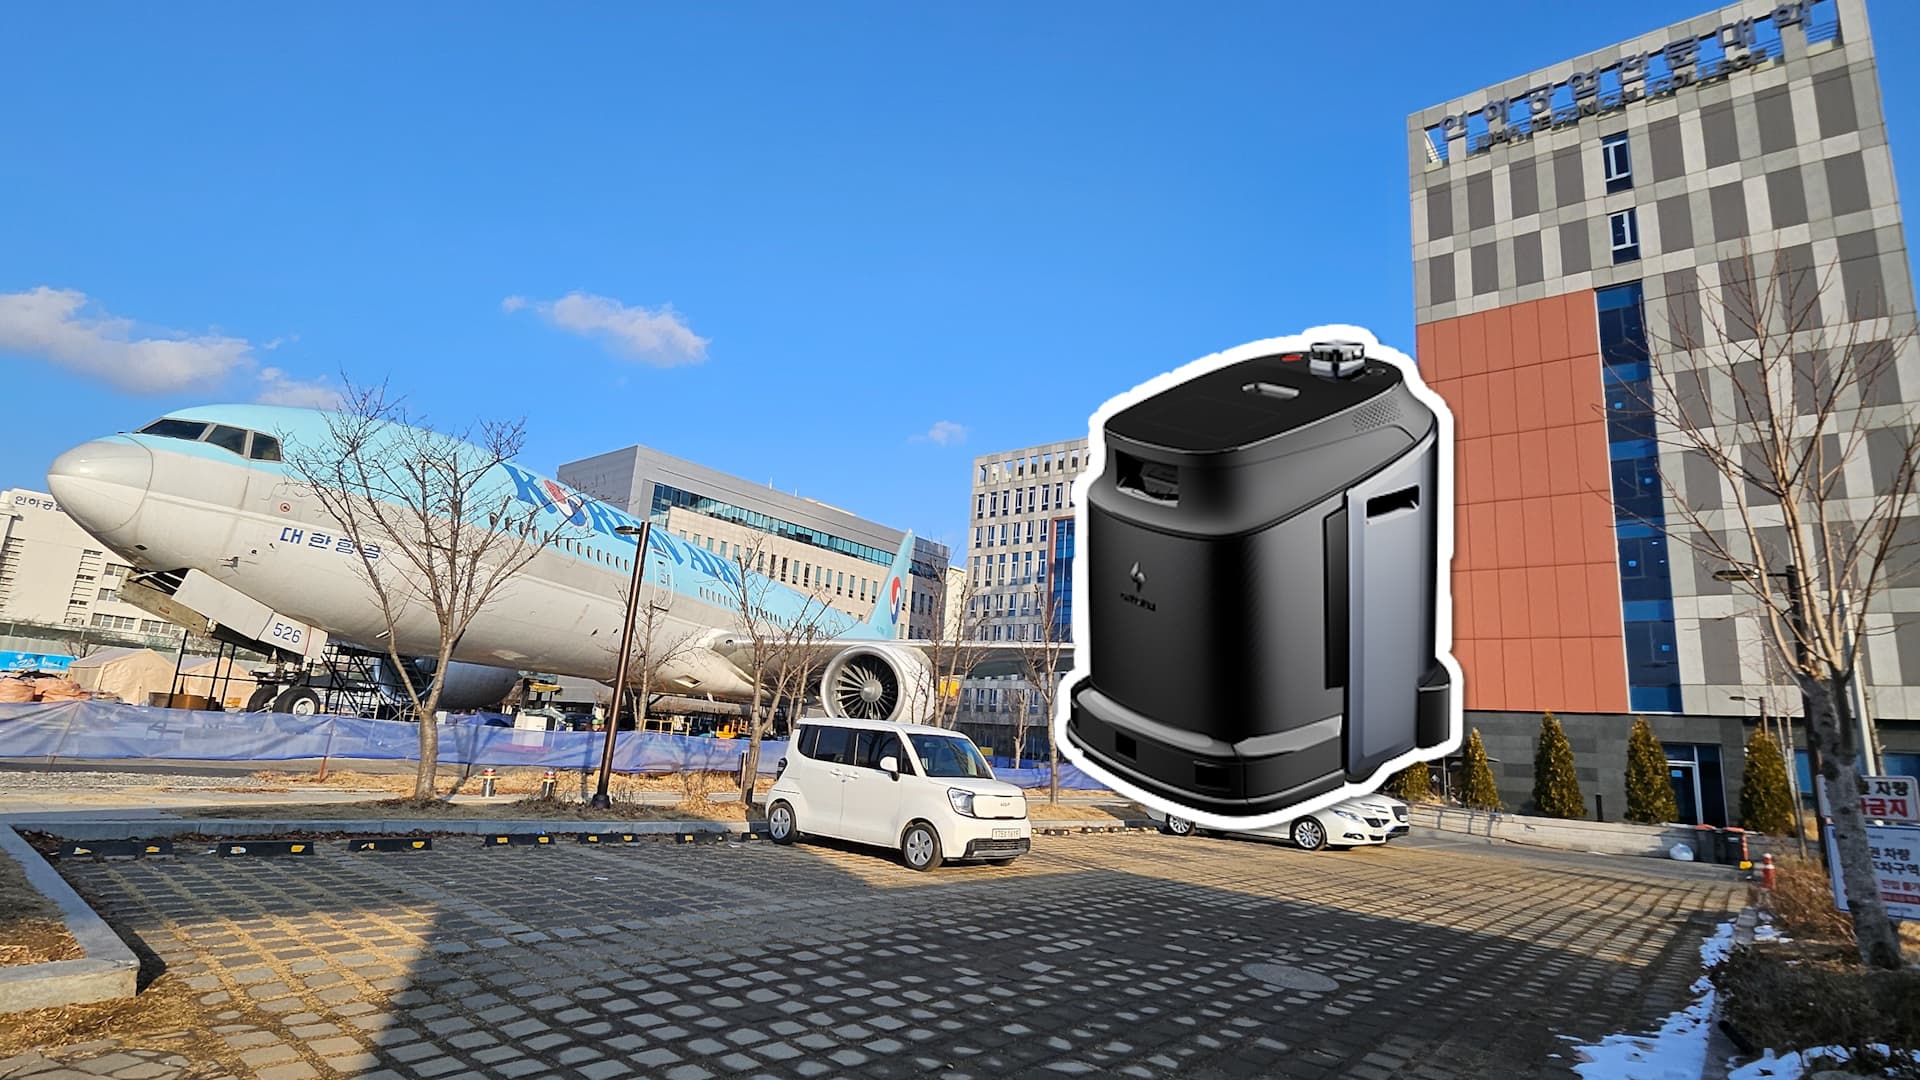
인하공업전문대학교가 선택한 산업용 로봇청소기! 시간당 최대 212평 청소 가능?! 😎
빅웨이브로보틱스(마로솔)에서 인하공업전문대학교 생활관 복도 청소를 위해 청소로봇 판타스가 설치된 사례입니다. 판타스의 뛰어난 청소 성능, 편의성, 충전 스테이션을 적용하여 1층 로비 및 전체 층 복도 구역에 자동화 미화 관리를 구현하였으며,무인화 자동 시스템을 가동했습니다.

KT 다솜이 - 한림대 성심병원 홈케어로봇편
빅웨이브로보틱스(마로솔)에서 대규모 로봇 융합 모델 실증 사업으로 평촌 한림대성심병원과 진행한 프로젝트로 KT 다솜이 홈케어로봇이 설치된 사례입니다. 병원 내 시설을 안내하는 안내로봇, 약품과 검체 등을 운반하는 배송로봇, 다학제진료를 지원하는 다학제로봇, 병원 내 방역을 담당하는 방역로봇, 환자의 집에서 투약과 원격 진료를 돕는 홈케어로봇이 설치되어 보다 진보한 서비스를 제공하는 병원으로 탈바꿈하고 있습니다
특장점
1. 손쉬운 멀티 디바이스 연동
Manus 글러브가 다양한 VR 트래커와 호환되어 별도 통합 개발 부담을 최소화
Ufactory xArm7이 Inspire Hand 등 휴머노이드 로봇핸드와 표준 연동 지원
API/SDK가 완전 개방되어 있어 연구 목적에 맞는 커스터마이징이 자유로움
2. 가성비 높은 텔레오퍼레이션 솔루션
약 6천만 원 규모로 구축 가능한 풀세트 텔레오퍼레이션 환경
휴머노이드 1대 가격대에 양팔 + 정밀 로봇핸드 + 모션캡쳐를 함께 확보
손가락 말단의 미세 동작과 사람 팔 수준의 넓은 작업 영역을 동시에 구현
3. 직관적이면서도 정밀한 조작 능력
평소 손을 움직이듯 자연스러운 조작이 가능해 별도 조작법 학습 불필요
복잡한 형상의 물체 파지·세밀한 조작 가능
오픈 생태계 기반으로 휴머노이드 학습, AI 데이터 수집 등으로 확장성이 우수
도입효과
| 주요지표 | 단순·반복 작업 자동화를 위한 학습 데이터 확보 사람의 정밀 손기술을 디지털 데이터로 변환 휴머노이드 학습·강화학습 연구로의 자연스러운 확장성 동급 텔레오퍼레이션 솔루션 대비 우수한 가성비 |
|---|---|
| 도입기업 피드백 | 모방학습 연구를 위해 양팔 협동로봇과 모션캡쳐 글러브, 휴머노이드 핸드를 함께 갖춘 환경이 필요했는데, 디바이스마다 제조사가 달라 직접 통합하기에는 부담이 컸습니다. 마로솔에서 하드웨어 선정부터 좌표계 연동, 미들웨어 셋업까지 한 번에 해결해주셔서 납품 당일부터 바로 동작 테스트에 들어갈 수 있었습니다. 글러브 동작이 양팔 로봇과 핸드에 안정적으로 매핑되어, 재봉틀 조작처럼 양손 협응이 필요한 동작 데이터를 빠르게 수집하고 있습니다. 후속 연구 장비 도입도 마로솔과 함께할 계획입니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.