












도입된 로봇이 궁금하다면?

이 솔루션은 소형 자율주행 로봇 AMR을 활용하여 실내 물류 운송 작업을 수행하는 물류자동화 솔루션입니다.
Lidar, Camera, RGBD, IMU, Encoder 멀티 센서를 기반으로 지정된 장소 안에서 자유롭게 이동할 수 있습니다.
특정장소에 운반하는 delivery mode 뿐만 아니라 사전 설정된 경로를 따라 반복적으로 이동하는 cruise mode가 가능합니다.
작업장 내 물품 이동을 용이하게 하여 작업자의 반복 노동으로 인한 피로를 감소시키고 업무 효율을 증가시킬 수 있습니다.
작업장 안 화학, 신선, 의료용품이나 유해물질의 이동을 안전하게 수행할 수 있습니다.
*IMU: 이동물체의 속도와 방향, 중력, 가속도를 측정하는 장치를 뜻하며, 센서기반 방식
*Encoder: 디지털 전자회로에서 어떤 부호계열의 신호를 다른 부호계열의 신호로 바꾸는 변환기

구성요소
| 로봇 | 푸두봇;
- 소형 트레이 타입, 가반하중: 트레이당 13kg, 전체 50kg. 속도: 0.5~1.2 m/s (조절가능)
- 충전 소요 시간: 4h / 작동시간 13-24h, 무게 35kg, 기기 사이즈: 516*500*1288mm, 트레이 사이즈 500*432mm;
;
;푸두봇: 박스 타입 (옵션);
- 가반하중: 트레이당 10kg, 전체 30kg. 속도: 0.5~1.2 m/s (조절가능)
- 충전 소요 시간: 4h / 작동시간 13-24h, 무게 40kg, 기기 사이즈 516*500*1288mm, 박스 사이즈 422*422*710mm |
|---|
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례

UR10을 활용한 Plastic Box Depalletizing & Open 솔루션
이 적용사례는 UR10을 활용하여 Plastic Box Depalletizing & Open을 자동화한 솔루션입니다. Plastic Box Depalletizing & Open 공정에서 작업자는 단순 반복적인 픽앤플레이스 작업으로 인해 근골격계 질환이 발생할 가능성이 높습니다. 로봇이 단순 반복적인 작업을 대신 수행하여 이러한 질병을 예방할 수 있습니다.
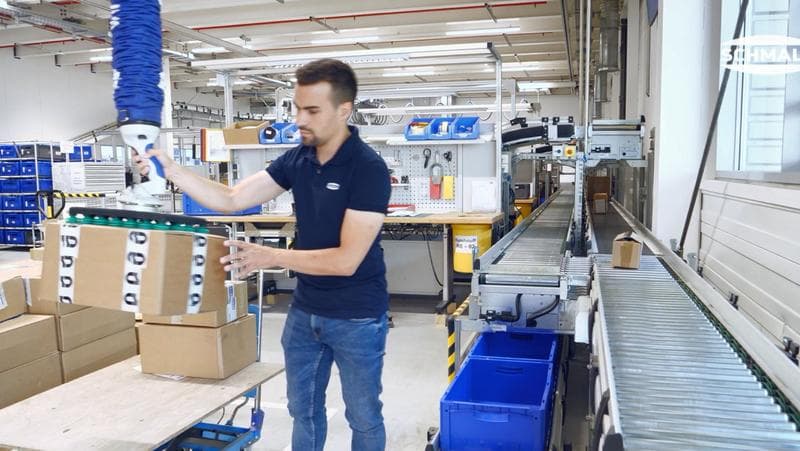
SCHMALZ 진공 핸들링 시스템(HS)
이 적용사례는 슈말츠의 진공 핸들링 시스템(HS)을 활용하여 작업물을 보다 안전하고 편하게 옮기는 솔루션입니다. 작업자가 진공 핸들링 시스템(HS)를 이용해 작업물을 옮김으로써 무거운 물체를 반복적으로 옮길 때 생기던 근골격계 상해를 방지하며 더 빠르고 안전하게 작업물을 옮길 수 있습니다.

OAGV - CL100을 사용한 물류자동화 시스템
1~20kg짜리 물건 옮기는데 수천만원짜리 물류로봇 부담되시죠? 설비 투자도 해야하고 유지보수까지… 오모로봇은 합리적인 가격에 단순하고 신뢰성 높은 DIY형 물류 로봇(OAGV)을 제안드립니다. OAGV는 다양한 로봇 제작 경험을 보유한 오모로봇이 자체적으로 설계하고 제작한 제어기와 센서를 사용하여 조립되는 조립형 물류 로봇입니다. 기본형 로봇 플랫폼은 최대 150kg의 중량물을 싣고 바닥에 부착된 반사테이프를 따라 이동하며, 바닥에 부착된 신용카드 크기의 TAG를 읽어 지정된 장소로 이동/복귀 합니다. 주로 플라스틱박스(PP, PE 등)나 종이박스 등 육면체 적재물을 운반하기에 용이하며, 적재가능 적재물 크기 650mm x 550mm, 최대 적재하중 150Kg으로 중·저하중 물류의 반복운반이 요구되는 사업장에 적합합니다. 필요에따라 로봇에 자동 컨베이어를 장착하면 작업자에 의한 간편한 상하차가 가능해지며, 리프트를 장착하면 최대 900mm 테이블 높이까지 이송 가능합니다. 또한 자동 상하차 시스템(DEPOT)을 설치하면 완전 자동으로 상하차가 이루어집니다. 오모로봇의 관제 서버를 추가하면 복수의 로봇을 원격으로 자동 운용도 가능합니다. 24V 12Ah 리튬인산철 배터리를 사용하여 4시간 충전으로 10시간 운용이 가능하며, 안전센서로는 초음파센서, 범퍼센서, 비상정지스위치 등이 내장되어 있습니다.
이 솔루션은 소형 자율주행 로봇 AMR을 활용하여 실내 물류 운송 작업을 수행하는 물류자동화 솔루션입니다.
Lidar, Camera, RGBD, IMU, Encoder 멀티 센서를 기반으로 지정된 장소 안에서 자유롭게 이동할 수 있습니다.
특정장소에 운반하는 delivery mode 뿐만 아니라 사전 설정된 경로를 따라 반복적으로 이동하는 cruise mode가 가능합니다.
작업장 내 물품 이동을 용이하게 하여 작업자의 반복 노동으로 인한 피로를 감소시키고 업무 효율을 증가시킬 수 있습니다.
작업장 안 화학, 신선, 의료용품이나 유해물질의 이동을 안전하게 수행할 수 있습니다.
*IMU: 이동물체의 속도와 방향, 중력, 가속도를 측정하는 장치를 뜻하며, 센서기반 방식
*Encoder: 디지털 전자회로에서 어떤 부호계열의 신호를 다른 부호계열의 신호로 바꾸는 변환기
구성요소
| 로봇 | 푸두봇;
- 소형 트레이 타입, 가반하중: 트레이당 13kg, 전체 50kg. 속도: 0.5~1.2 m/s (조절가능)
- 충전 소요 시간: 4h / 작동시간 13-24h, 무게 35kg, 기기 사이즈: 516*500*1288mm, 트레이 사이즈 500*432mm;
;
;푸두봇: 박스 타입 (옵션);
- 가반하중: 트레이당 10kg, 전체 30kg. 속도: 0.5~1.2 m/s (조절가능)
- 충전 소요 시간: 4h / 작동시간 13-24h, 무게 40kg, 기기 사이즈 516*500*1288mm, 박스 사이즈 422*422*710mm |
|---|
작업순서
| STEP 1. |
|---|
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.