












도입된 로봇이 궁금하다면?

두산 협동로봇 M1509를 활용하여 고중량인 반도체 소재의 표면 폴리싱하는 위험작업을 자동화한 머신텐딩 솔루션입니다.
작업자를 타 공정으로 배치하여 업무 효율을 개선하고, 일정 및 품질관리로 인한 고객 신뢰도를 향상시키기 위한 목적으로 진행하였습니다.
기존에 작업자가 폴리싱 작업을 수행하는 데 있어 손목 관절에 무리가 많이 가며 폴리싱 작업으로 인하여 분진이 많이 발생하기 때문에 작업자들이 꺼려하는 작업이었으며 인원변동이 심하여 전문성이 떨어지고 그로 인해 품질이 떨어지는 문제가 발생하는 작업이었습니다 (품질 저하로 고객의 신뢰성 하락 우려).
폴리싱 패드의 경우 일회성으로 작업완료후 무조건 교체를 하기 때문에 일정한 품질관리를 할수 있으며 전체적인 폴리싱작업을 일괄 수행하기 때문에 작업자는 로봇에게 작업 대상물만 맡겨두면 알아서 작업하고 작업 완성품만 찾아가면 됩니다.
구성요소
| 로봇 | 두산 협동로봇 M1509;
- 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 15kg;
- 반복정밀도 ± 0.05mm, 작업반경 900mm, 중량 32Kg |
|---|---|
| 주변기기 | 진공 그리퍼 2 Set (제품 핸들링용);
공압 그리퍼 1 Set (폴리싱 패드 교체용);
로봇 고정 베이스;
소재 투입 팔레트 (슬라이딩) 대차;
폴리싱 스테이션 (에어커튼, 흡진 장치, 폴리싱 툴);
소재 그리핑 방향 전환 지그;
소재 배출 테이블;
폴리싱 패드 테이블;
안전펜스;
PLC(SIMENS) 및 제어 판넬 |
작업순서
| STEP 1. | 작업물 투입 |
|---|---|
| STEP 2. | 제품 피킹 |
| STEP 3. | 폴리싱 스테이션으로 이동 |
| STEP 4. | 폴리싱 작업 수행 |
| STEP 5. | 상하 측면 방향 전환하여 폴리싱 작업 수행 |
| STEP 6. | 완료된 제품 배출 테이블로 배출 |
| STEP 7. | 폴리싱 패드 교체 |
| STEP 8. | 반복 수행 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
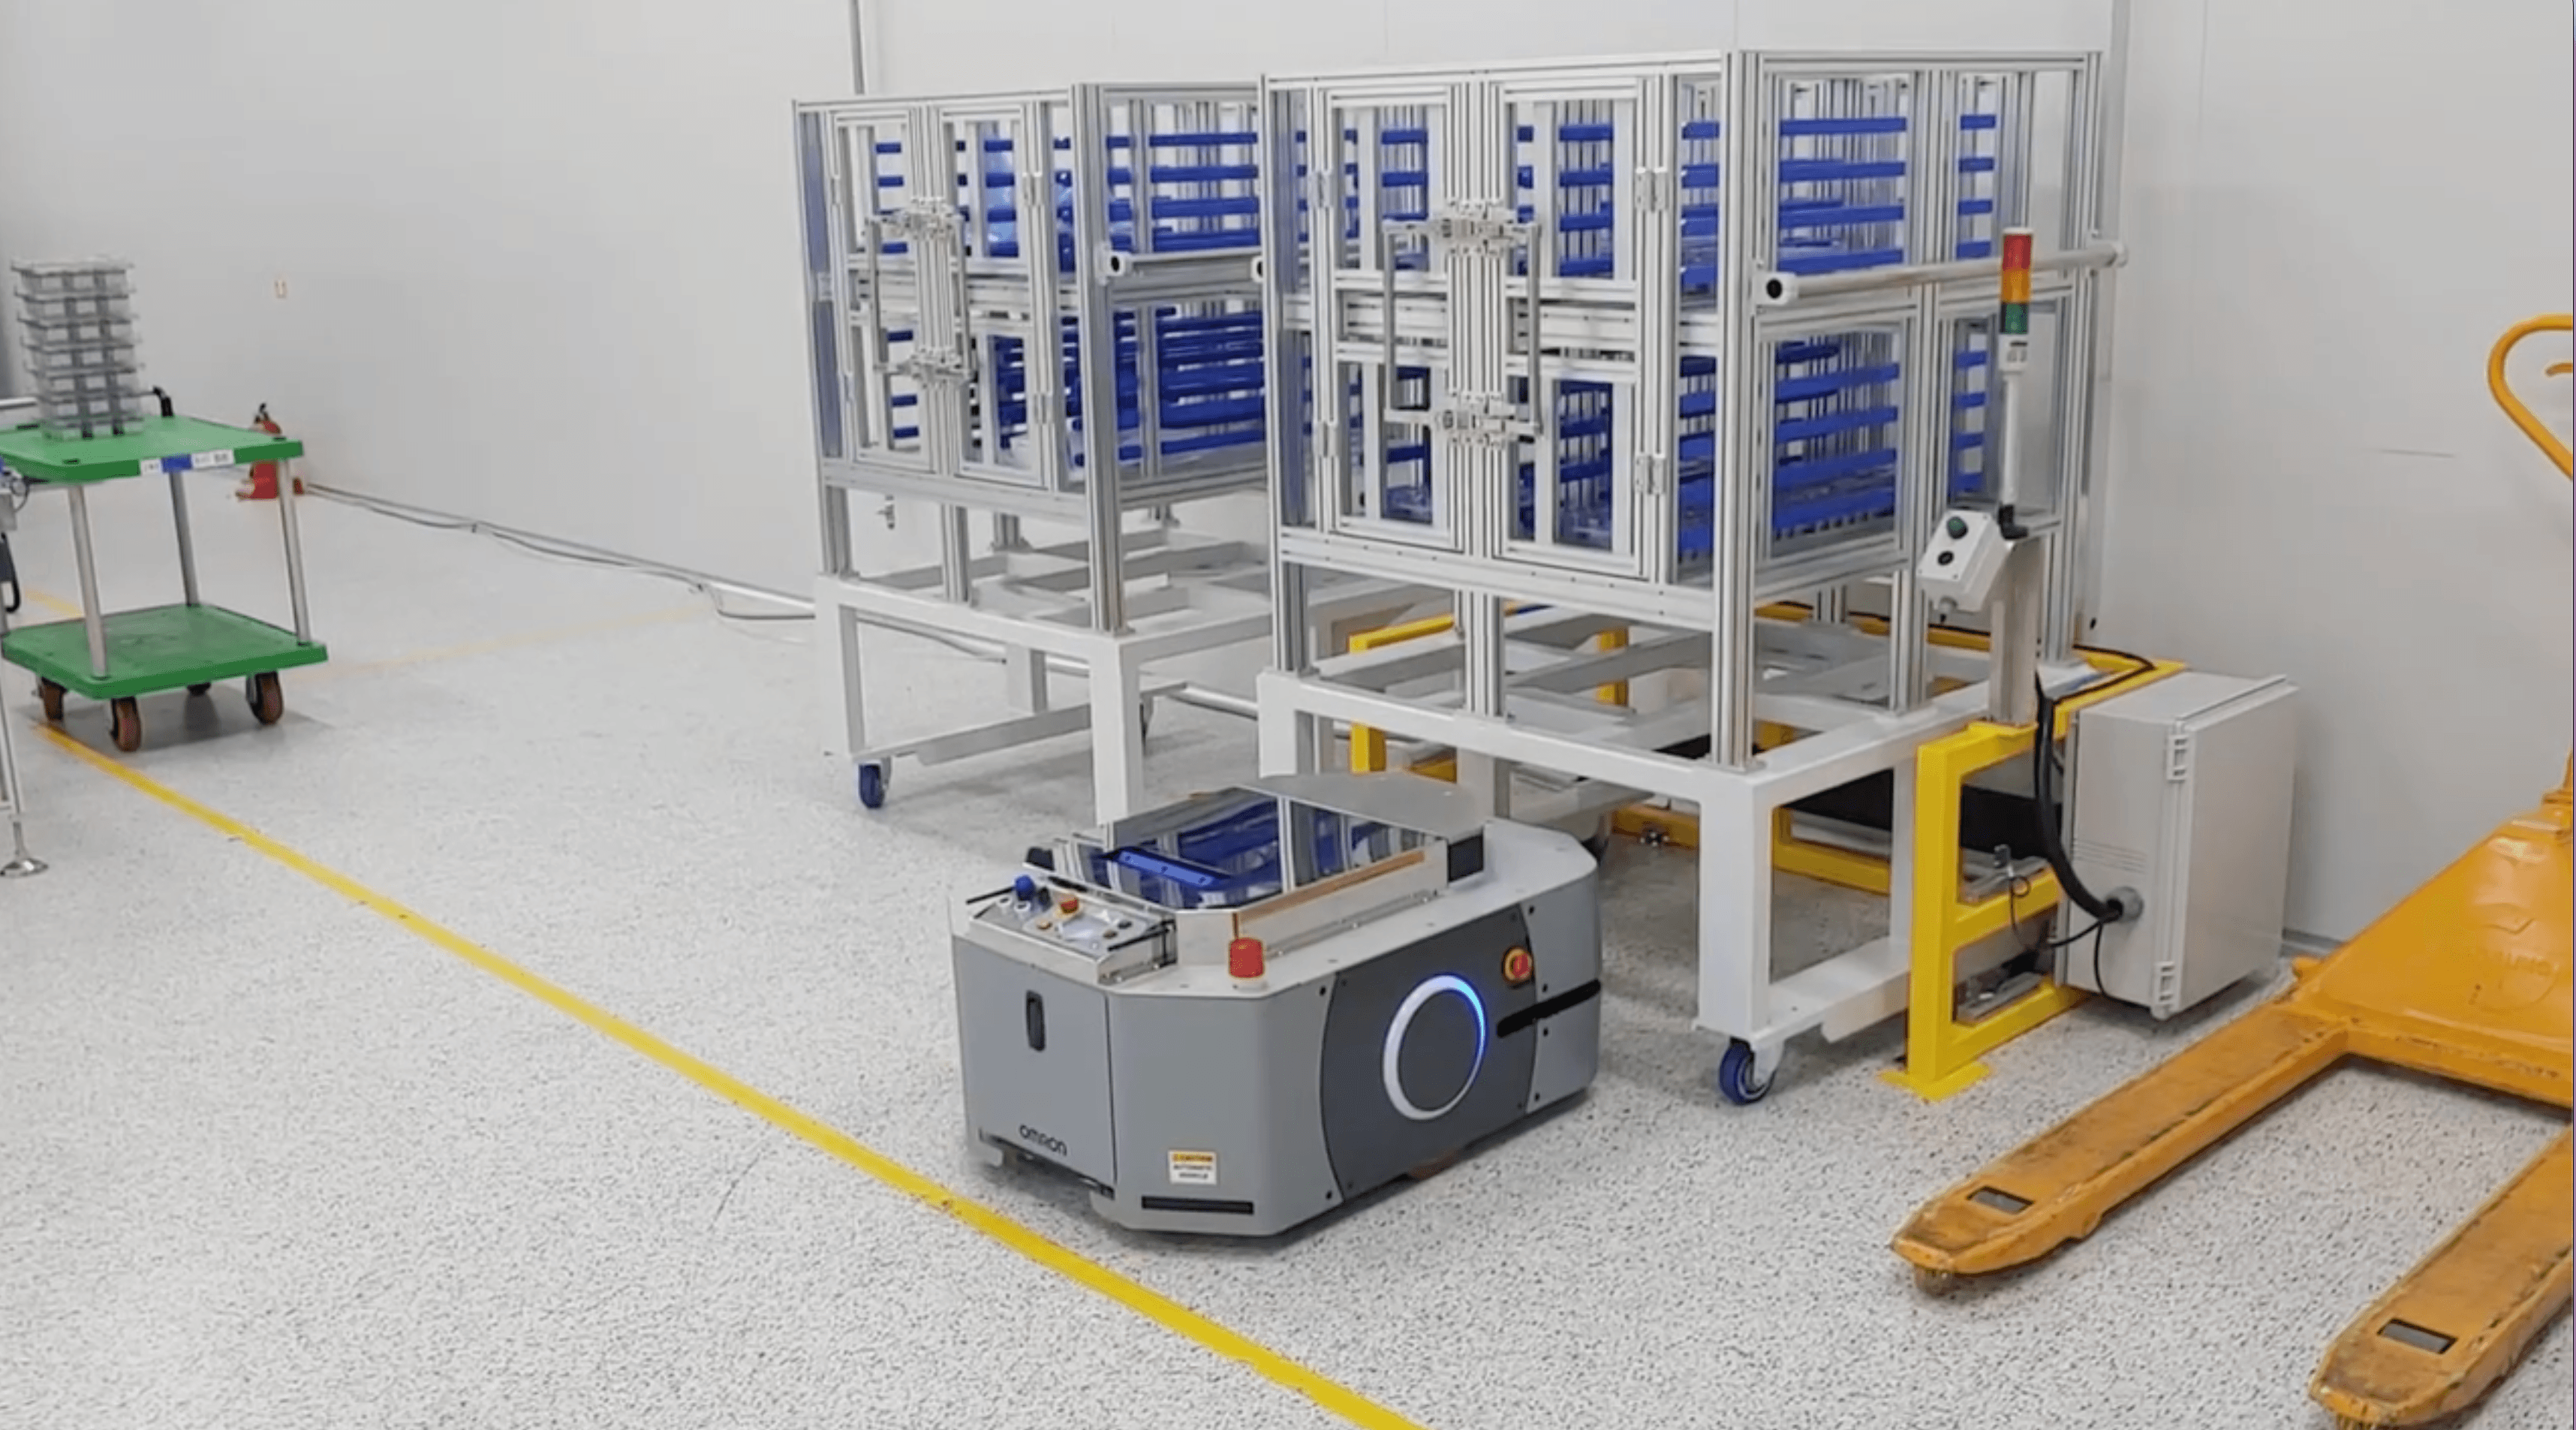
고중량 물류 자동화 성공! 오므론 AMR로 리드탭 자동 반송 📦🤖
본 도입사례는 오므론 AMR 물류로봇을 활용해 고중량 제품의 운반을 자동화 한 사례입니다. 고객사는 반복적이고 무거운 물류 작업에서 오는 비효율과 인력 부담을 줄이기 위해, 물류 자동화 시스템을 도입했습니다. 특히 팔레타이징 및 반송 자동화를 통해 비용을 절감하고 물류 효율을 극대화하고자 했습니다. 이 솔루션은 단순 반복 작업인 제품의 이동 및 적재를 자동화하여, 출고 과정의 효율성과 정확성을 높이고, 작업자의 부담을 줄여 안전성과 생산성을 향상시켰습니다.
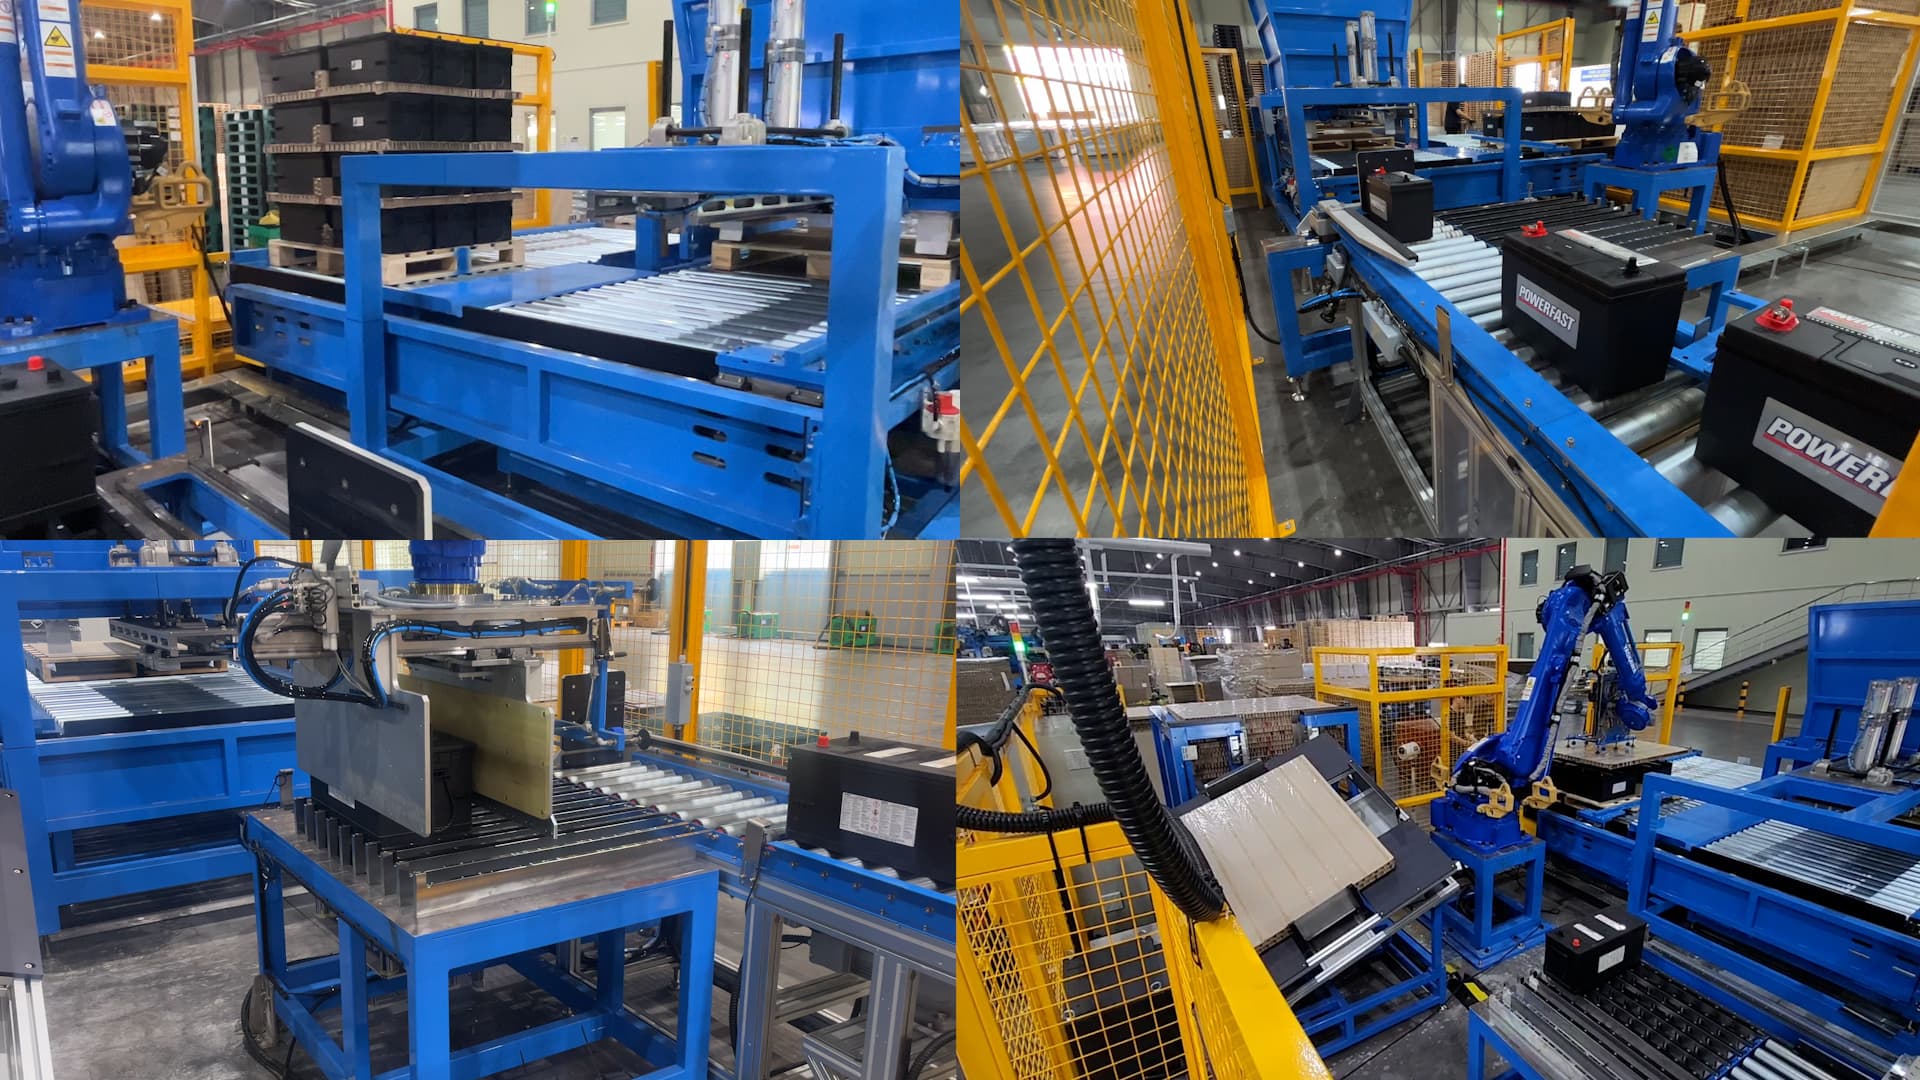
자동차 배터리 팔레타이징 자동화, 야스카와 GP225로 60kg이 넘는 배터리를 안전하게 쌓아요 💪
본 솔루션은 한국앤컴퍼니에서 생산하는 아틀라스 배터리의 수출 위한 리팔레타이징 공정을 자동화한 사례입니다. 국가 별 수입 팔레트 규격과 고객사 별로 지정한 팔레타이징 패턴, 제품의 품종 또한 다양하기에 경우의 수의 합이 200가지를 넘겨 이에 대한 규격화와 중형 10/min, 대형 6/min의 물량을 대응하여 라인 안정성 확보를 목표로하고 있습니다. [팔레트 공급기 & 팔레트 컨베이어] 국가 별 5종류 이상의 팔레트를 공용으로 사용 가능하며, 10스택 원활한 물류 사이클 확보, 디스택된 팔레트는 배터리 팔레타이징 포지션으로 이송과 동시에 정렬되며, 작업이 완료된 팔레트는 배출 포지션으로 이송함. [배터리 정렬기] 인라인에서 투입되는 배터리를 세팅된 팔레타이징 패턴에 맞게 1단, 2단(직/병렬), 3단 자동 정렬한 뒤, 로봇을 통하여 배출 후 초기화되는 동작 반복 [로봇 팔레타이저] 정렬이 완료된 배터리를 컨베이어 측의 팔레타이징 포지션에 픽 앤 플레이스 동작을 지정된 위치와 층 수에 맞게 반복하며, 설정에 따라 층 마다 허니콤 자동 투입 [허니콤 공급 & 정렬기] NO BOX 사양의 배터리의 층 마다 들어가는 허니콤에 대한 자동 정렬 및 투입
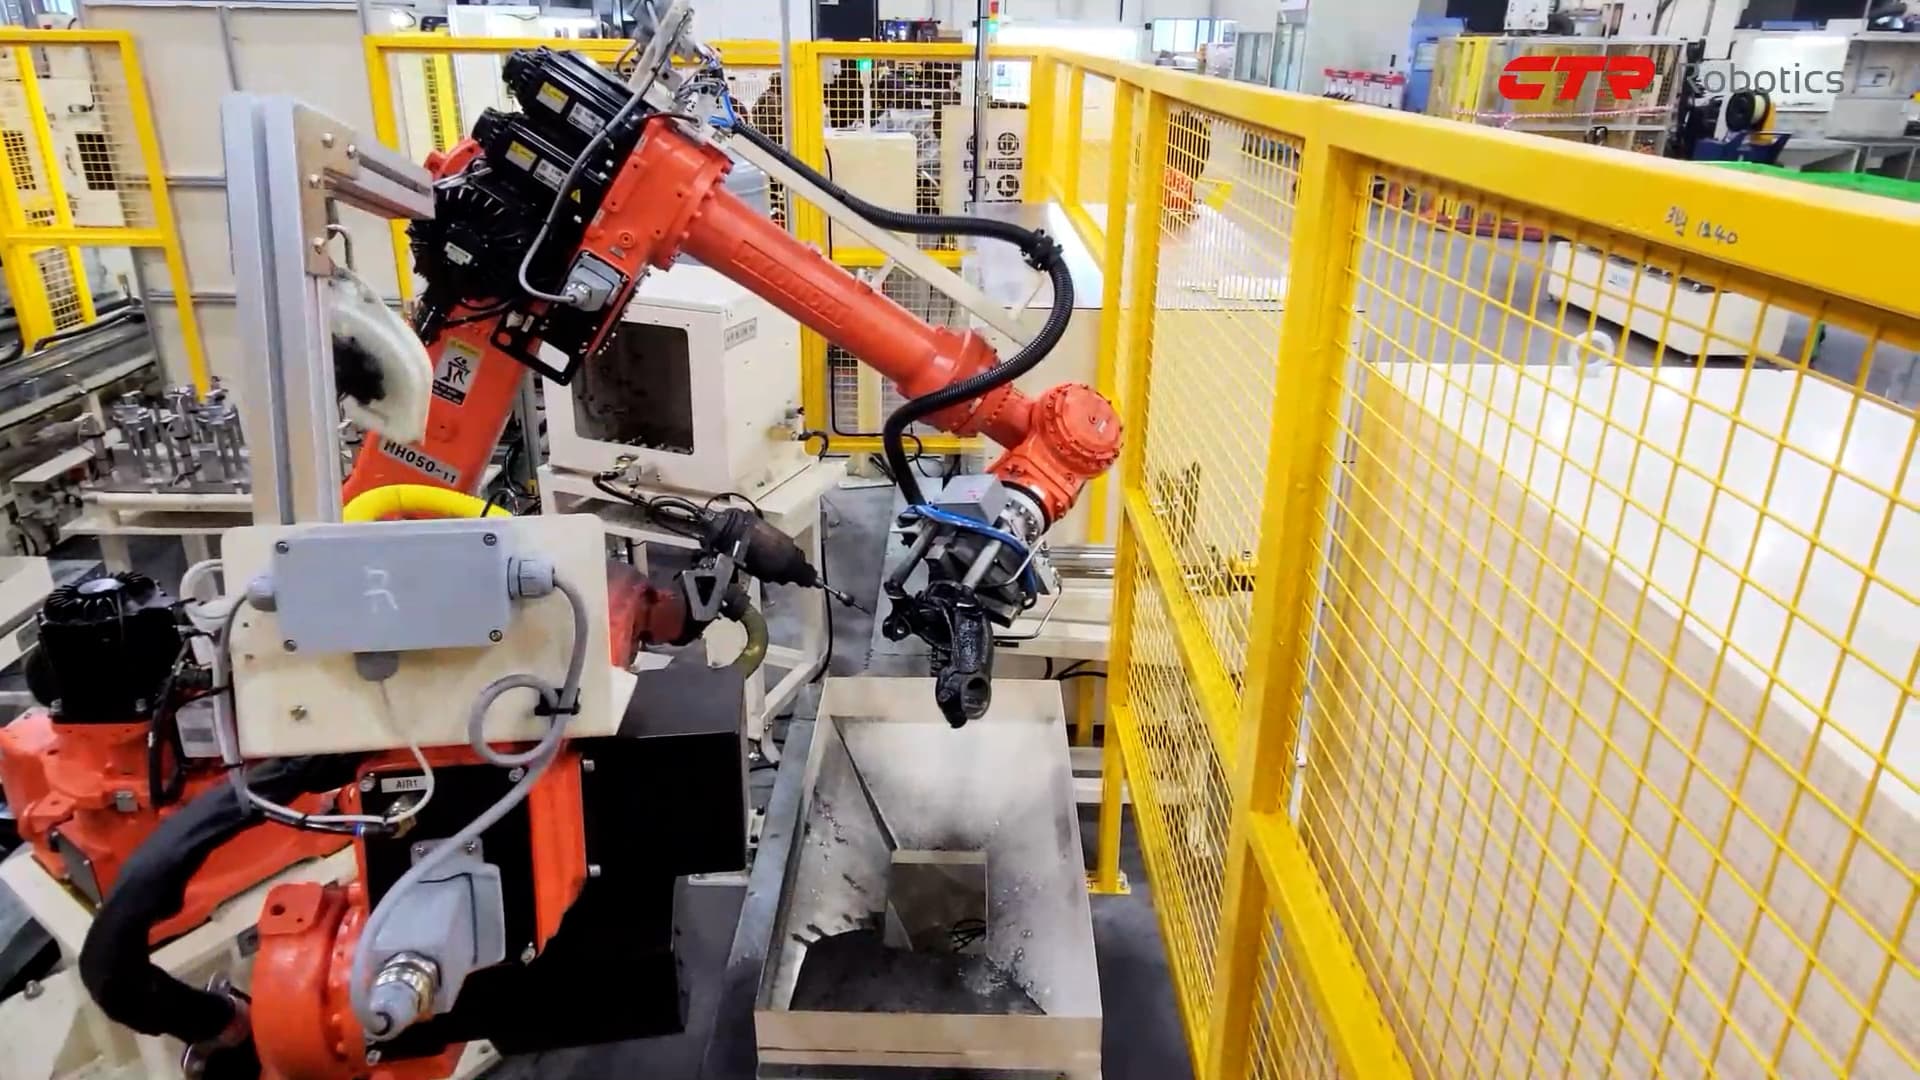
디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성
두산 협동로봇 M1509를 활용하여 고중량인 반도체 소재의 표면 폴리싱하는 위험작업을 자동화한 머신텐딩 솔루션입니다.
작업자를 타 공정으로 배치하여 업무 효율을 개선하고, 일정 및 품질관리로 인한 고객 신뢰도를 향상시키기 위한 목적으로 진행하였습니다.
기존에 작업자가 폴리싱 작업을 수행하는 데 있어 손목 관절에 무리가 많이 가며 폴리싱 작업으로 인하여 분진이 많이 발생하기 때문에 작업자들이 꺼려하는 작업이었으며 인원변동이 심하여 전문성이 떨어지고 그로 인해 품질이 떨어지는 문제가 발생하는 작업이었습니다 (품질 저하로 고객의 신뢰성 하락 우려).
폴리싱 패드의 경우 일회성으로 작업완료후 무조건 교체를 하기 때문에 일정한 품질관리를 할수 있으며 전체적인 폴리싱작업을 일괄 수행하기 때문에 작업자는 로봇에게 작업 대상물만 맡겨두면 알아서 작업하고 작업 완성품만 찾아가면 됩니다.
구성요소
| 로봇 | 두산 협동로봇 M1509;
- 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 15kg;
- 반복정밀도 ± 0.05mm, 작업반경 900mm, 중량 32Kg |
|---|---|
| 주변기기 | 진공 그리퍼 2 Set (제품 핸들링용);
공압 그리퍼 1 Set (폴리싱 패드 교체용);
로봇 고정 베이스;
소재 투입 팔레트 (슬라이딩) 대차;
폴리싱 스테이션 (에어커튼, 흡진 장치, 폴리싱 툴);
소재 그리핑 방향 전환 지그;
소재 배출 테이블;
폴리싱 패드 테이블;
안전펜스;
PLC(SIMENS) 및 제어 판넬 |
작업순서
| STEP 1. | 작업물 투입 |
|---|---|
| STEP 2. | 제품 피킹 |
| STEP 3. | 폴리싱 스테이션으로 이동 |
| STEP 4. | 폴리싱 작업 수행 |
| STEP 5. | 상하 측면 방향 전환하여 폴리싱 작업 수행 |
| STEP 6. | 완료된 제품 배출 테이블로 배출 |
| STEP 7. | 폴리싱 패드 교체 |
| STEP 8. | 반복 수행 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.