












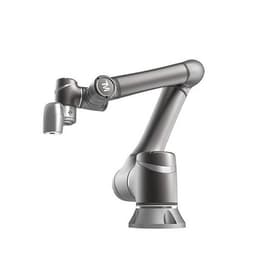

이 적용사례는 TM로봇과 3D비전을 활용하여 빈피킹한 솔루션입니다.
기존에는 작업자가 단순 반복하여 하던 일을 3D비전이 부착된 로봇이 대신하여 더 정확하고 빠르게 수행합니다.
프로젝트 배경 및 목적
구인난으로 어려움을 겪는 상황에서 인력 대체
단순 반복 작업에서의 효율 증대
3D비전을 활용한 정렬되어 있지 않은 작업물의 빈피킹
구성요소
| 로봇 | TM5; - 6축 다관절; - 가반하중 6kg; - 수평작업반경 700mm; - 무게 22.1kg; - 반복정밀도 : ± 0.05 mm; |
|---|---|
| 주변기기 | 3D 비전; Z축 서보; |
작업순서
| STEP 1. | 3D 비전을 활용하여 빈피킹 |
|---|---|
| STEP 2. | Z축 이동 |
| STEP 3. | 3D 비전을 활용하여 빈피킹 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례

3D 빈피킹 자동화 사례 | 키엔스 3D 비전으로 알루미늄 부품 로봇 피킹 구현
본 솔루션은 알루미늄 부품이 적재된 빈에서 로봇이 부품을 자동으로 인식하고 집어내는 3D 빈피킹 공정자동화 시스템입니다. 해당 공정은 키엔스의 3D 비전 시스템인 3D VGR series를 중심으로 구성되었으며, 상부 고정형 3D 비전이 빈 내부에 무작위로 쌓인 알루미늄 부품의 위치와 자세를 인식하고, 산업용 로봇이 해당 좌표를 기반으로 부품을 자동 피킹하는 방식으로 운영됩니다.

AI 3D 비전 빈피킹 사례: 기존 3D 비전이 못 잡던 화장품 용기 자동화

소형 베어링 링 빈피킹 자동화 사례 분석 (고정밀 산업용 3D 카메라 활용)
이 적용사례는 TM로봇과 3D비전을 활용하여 빈피킹한 솔루션입니다.
기존에는 작업자가 단순 반복하여 하던 일을 3D비전이 부착된 로봇이 대신하여 더 정확하고 빠르게 수행합니다.
프로젝트 배경 및 목적
구인난으로 어려움을 겪는 상황에서 인력 대체
단순 반복 작업에서의 효율 증대
3D비전을 활용한 정렬되어 있지 않은 작업물의 빈피킹
구성요소
| 로봇 | TM5; - 6축 다관절; - 가반하중 6kg; - 수평작업반경 700mm; - 무게 22.1kg; - 반복정밀도 : ± 0.05 mm; |
|---|---|
| 주변기기 | 3D 비전; Z축 서보; |
작업순서
| STEP 1. | 3D 비전을 활용하여 빈피킹 |
|---|---|
| STEP 2. | Z축 이동 |
| STEP 3. | 3D 비전을 활용하여 빈피킹 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
3D 빈피킹 자동화 사례 | 키엔스 3D 비전으로 알루미늄 부품 로봇 피킹 구현
AI 3D 비전 빈피킹 사례: 기존 3D 비전이 못 잡던 화장품 용기 자동화