












도입된 로봇이 궁금하다면?

도구공간의 자율주행 물류로봇 캐리는 물류 센터, 공장, 창고 등의 물류 현장에서 작업자를 추종하여 화물을 이송하거나 지정된 위치로 자율주행으로 이동하는 로봇 솔루션입니다. 고중량 이송 작업을 자동화하여 작업자 피로도 누적 문제를 해결하기 위한 목적으로 진행하였으며, 작업자는 고정 위치에서 작업하고 물류 이송만 자동화한 프로젝트입니다.
효율적이고 안전한 자율주행 네비게이션으로 업무를 최적화 하며 손쉽게 사용자를 인식시켜 사용 가능하기 때문에 도입시 고려해야 할 허들이 낮아 어느 물류 현장에서도 쉽게 적용이 가능합니다.
구성요소
| 로봇 | 모바일 로봇: 도구공간 물류로봇 디봇 캐리;
- 사이즈(W*D*H): 700*380*1,140 mm;
- 로봇 중량 : 120kg;
- 최고속도 : 1.5m/s ,적재하중: 500kg;
- 작동/충전시간 : 8/10시간;
- 도구공간 자율주행 로봇 플랫폼: Robjet v2 (도구공간 자체 개발);
- 경사로: 10 deg ;
- 충전 방식: 자율 도킹 충전 |
|---|---|
| 주변기기 | Easy to use 로봇 세팅을 위한 Robot Planner 소프트웨어 및 태블릿 PC 기본 제공;
자동 도킹 충전 스테이션 기본 제공;
무선 충전 스테이션 옵션 제공 가능 |
작업순서
| STEP 1. | 작업자를 추종하여 작업 위치로 이동 |
|---|---|
| STEP 2. | 작업자가 제품을 캐리 선반에 적재 |
| STEP 3. | 적재가 완료되면 다음 위치로 이동 작업 지시 |
| STEP 4. | 지정된 위치로 이동 |
| STEP 5. | 인근 작업자가 도착물품을 하역작업 수행 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
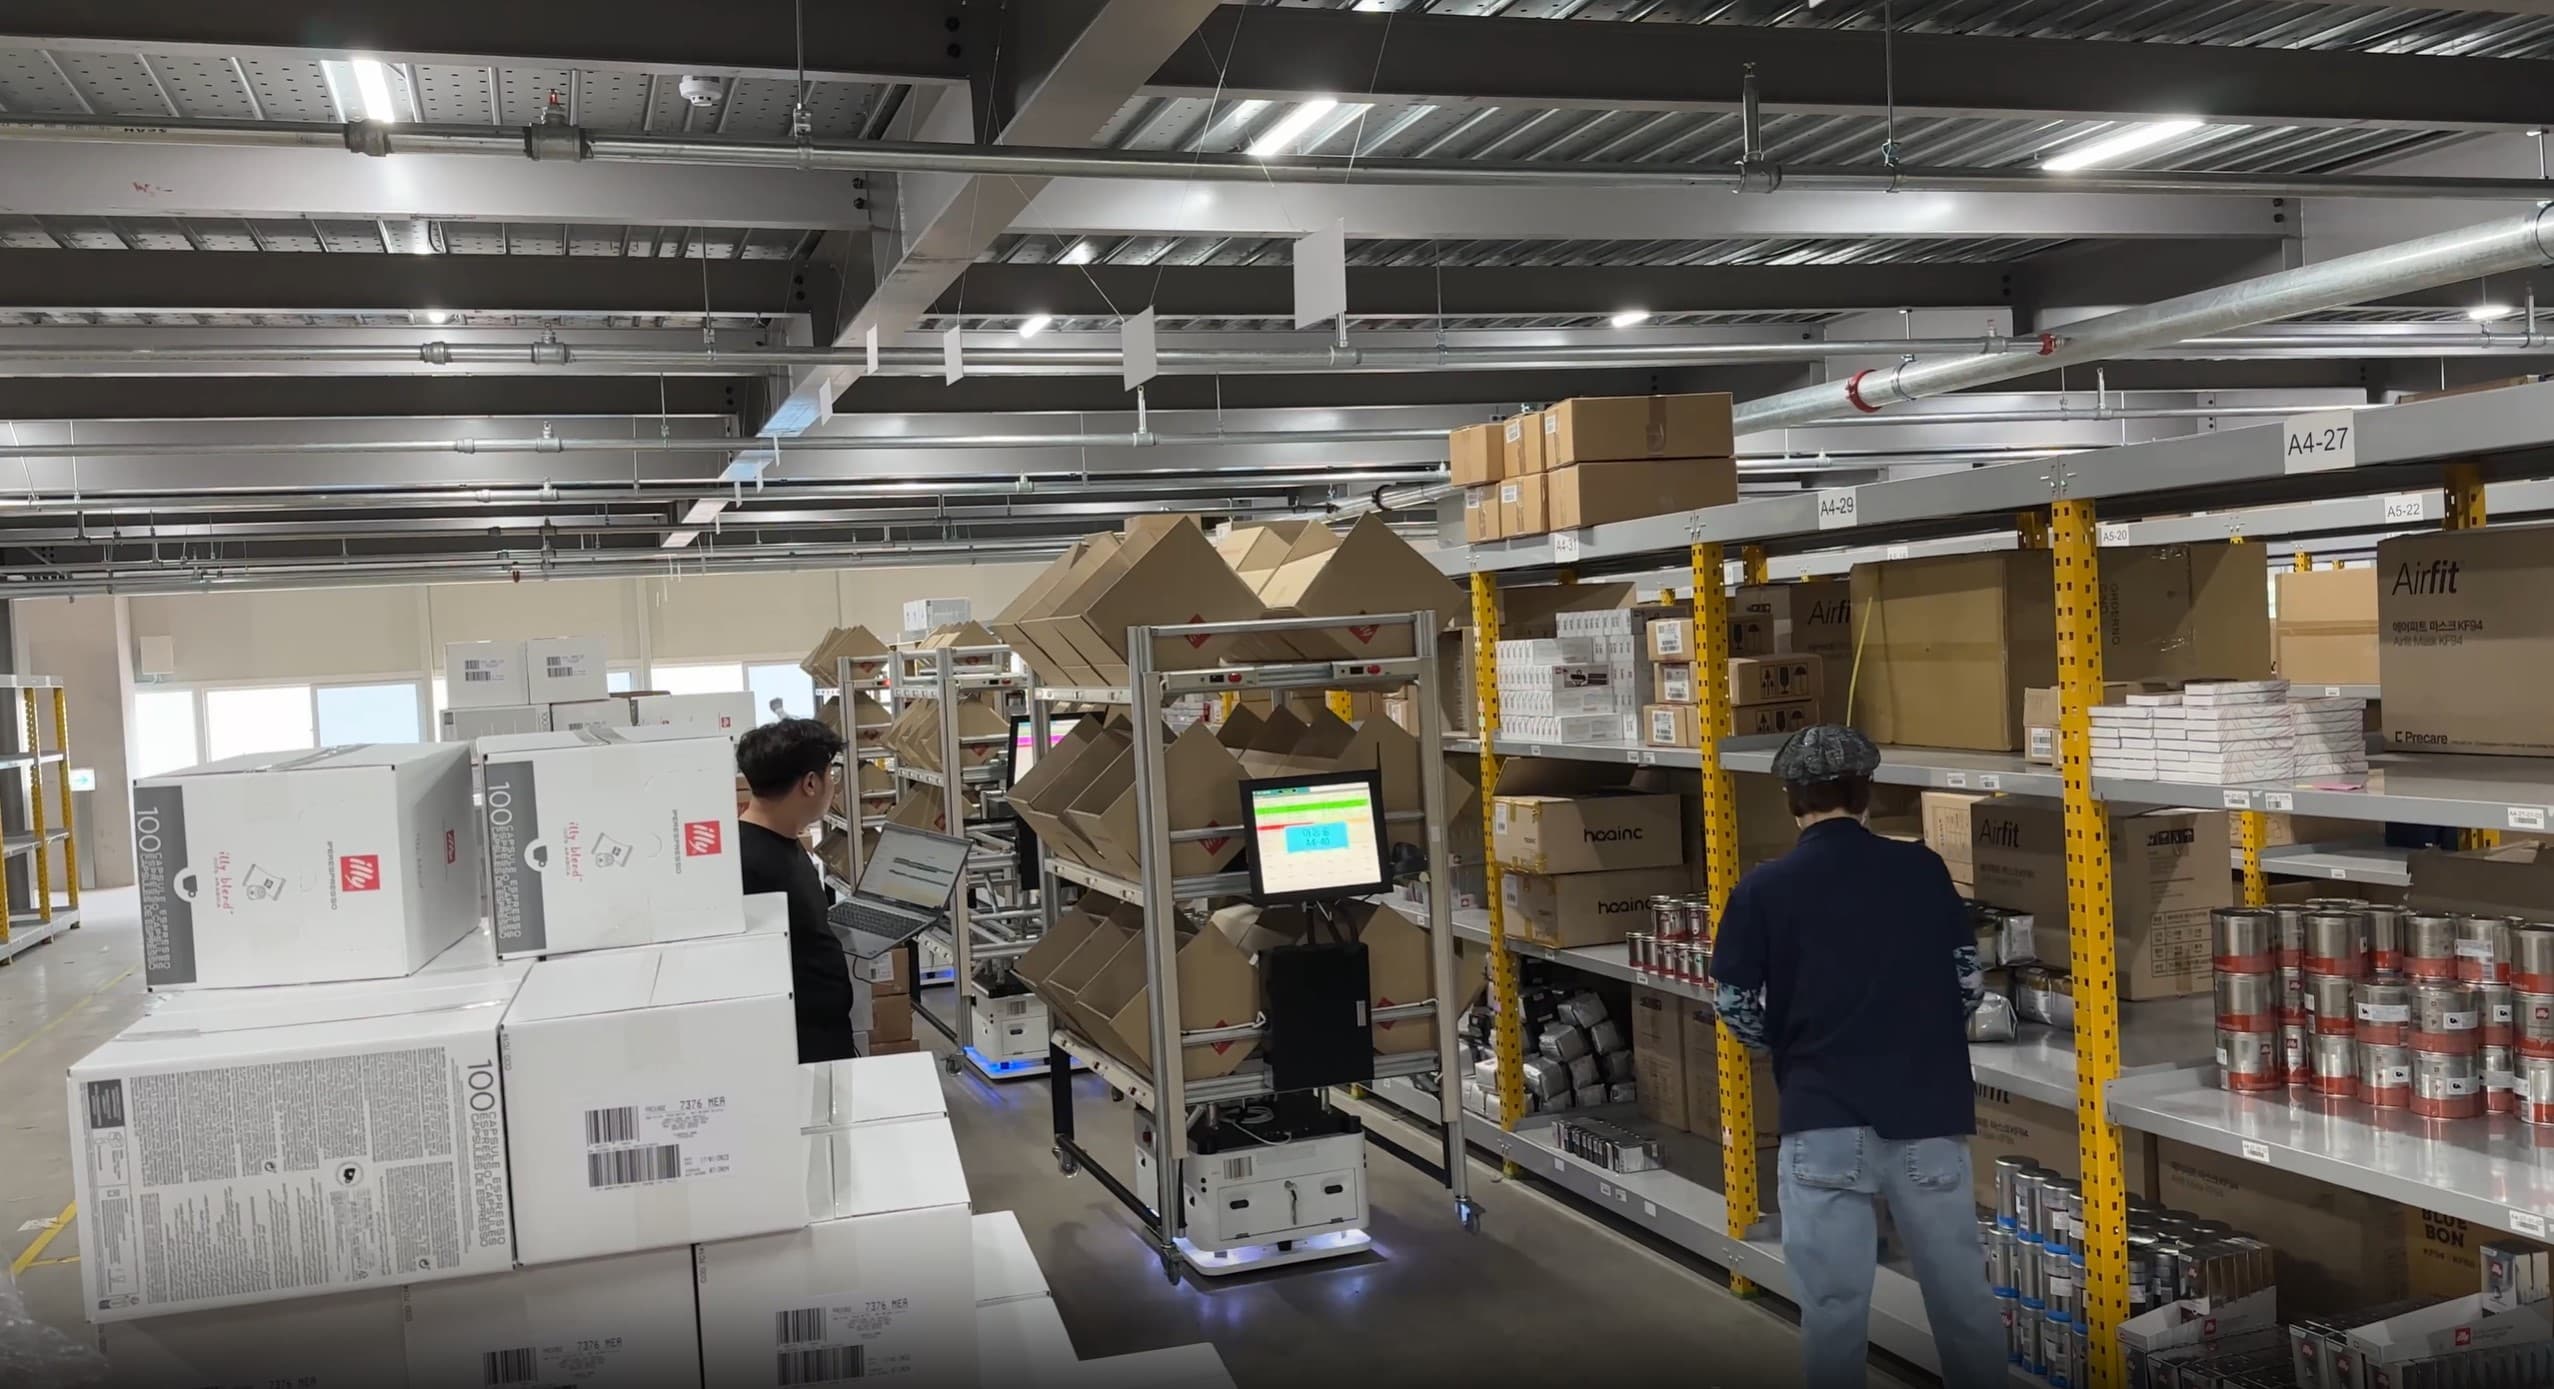
AMR을 활용한 물류창고 내 오더피킹 시스템
이 적용사례는 마로솔 원격관제시스템 SOLlink를 활용하여 유진 Gocart 180 10대를 운영 최적화하는 오더피킹 시스템입니다. 자체 개발한 SOLlink로 다수 AMR을 군집 제어하여 물류 시스템 효율성을 극대화하였으며, WMS 연동을 통한 오더피킹 시스템으로 물동량 Peak 시기에 추가 작업자 고용 없이 유연하게 대처할 수 있습니다.

Comau PAL-180-3.1을 활용한 상자 팔레타이징
이 적용사례는 Comau PAL-180-3.1을 사용해 무거운 음료 상자를 팔레타이징하는 솔루션입니다. 크고 무거운 물체를 반복적으로 옮기는 일을 사람이 하게 되면 근골격계에 큰 부담을 받는 것은 물론이고 오래 지속할 수 없습니다. 반면 대형 다관절 로봇은 빠르게 원하는 위치로 물체를 이동 및 적재할 수 있어 크고 무거운 물체를 옮기는 일에 적합합니다.

제조공장에 도입된 AMR 물류로봇의 활약 ✨ 폐자재 1톤도 신속하게 해결한 물류자동화 (KUKA KMP 1500P 물류로봇 2대)
최대 1톤의 폐자재와 롤러를 운반자동화로 자재 낙하 방지와 근무환경을 개선하였습니다.
도구공간의 자율주행 물류로봇 캐리는 물류 센터, 공장, 창고 등의 물류 현장에서 작업자를 추종하여 화물을 이송하거나 지정된 위치로 자율주행으로 이동하는 로봇 솔루션입니다. 고중량 이송 작업을 자동화하여 작업자 피로도 누적 문제를 해결하기 위한 목적으로 진행하였으며, 작업자는 고정 위치에서 작업하고 물류 이송만 자동화한 프로젝트입니다.
효율적이고 안전한 자율주행 네비게이션으로 업무를 최적화 하며 손쉽게 사용자를 인식시켜 사용 가능하기 때문에 도입시 고려해야 할 허들이 낮아 어느 물류 현장에서도 쉽게 적용이 가능합니다.
구성요소
| 로봇 | 모바일 로봇: 도구공간 물류로봇 디봇 캐리;
- 사이즈(W*D*H): 700*380*1,140 mm;
- 로봇 중량 : 120kg;
- 최고속도 : 1.5m/s ,적재하중: 500kg;
- 작동/충전시간 : 8/10시간;
- 도구공간 자율주행 로봇 플랫폼: Robjet v2 (도구공간 자체 개발);
- 경사로: 10 deg ;
- 충전 방식: 자율 도킹 충전 |
|---|---|
| 주변기기 | Easy to use 로봇 세팅을 위한 Robot Planner 소프트웨어 및 태블릿 PC 기본 제공;
자동 도킹 충전 스테이션 기본 제공;
무선 충전 스테이션 옵션 제공 가능 |
작업순서
| STEP 1. | 작업자를 추종하여 작업 위치로 이동 |
|---|---|
| STEP 2. | 작업자가 제품을 캐리 선반에 적재 |
| STEP 3. | 적재가 완료되면 다음 위치로 이동 작업 지시 |
| STEP 4. | 지정된 위치로 이동 |
| STEP 5. | 인근 작업자가 도착물품을 하역작업 수행 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.