












도입된 로봇이 궁금하다면?
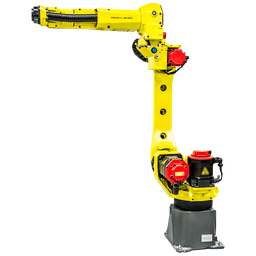
이 디버링 로봇은 화낙 M-10iA/12 로봇을 활용하여 엔진 부품을 디버링 하는 수작업을 자동화한 수작업 자동화 솔루션입니다.
영창로보테크의 솔루션은 외력에 따라 적절한 반력을 유지할 수 있는 디버링 툴을 활용하여 정밀하고 균일한 품질의 디버링 작업을 수행할 수 있습니다.
하나의 셀로 구성하여 설치 및 운영이 용이하며 복잡한 형상의 제품의 경우에도 다양한 각도에서 디버링 작업이 가능합니다.
구성요소
| 로봇 | 화낙 M-10iA/12 (6축 다관절, 가반하중 12kg, 작업반경 1,420mm, 무게 130kg, 반복정밀도 : ± 0.03 mm, IP등급 : 67(암 끝단), 54(바디) ) |
|---|---|
| 주변기기 | 툴 :
디버링 툴(접촉압 조정 기능 탑재) ;
에어블로잉 노즐 ;
주변기기 :
로봇 베이스 및 셀 ;
작업물 고정 지그 및 테이블 회전 장치 |
작업순서
| STEP 1. | 작업물 고정 |
|---|---|
| STEP 2. | 디버링 작업 수행 |
| STEP 3. | 에어블로잉 작업 수행 |
| STEP 4. | 작업물 고정 테이블 회전 |
| STEP 5. | 디버링 작업 수행 |
| STEP 6. | 에어블로잉 작업 수행 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
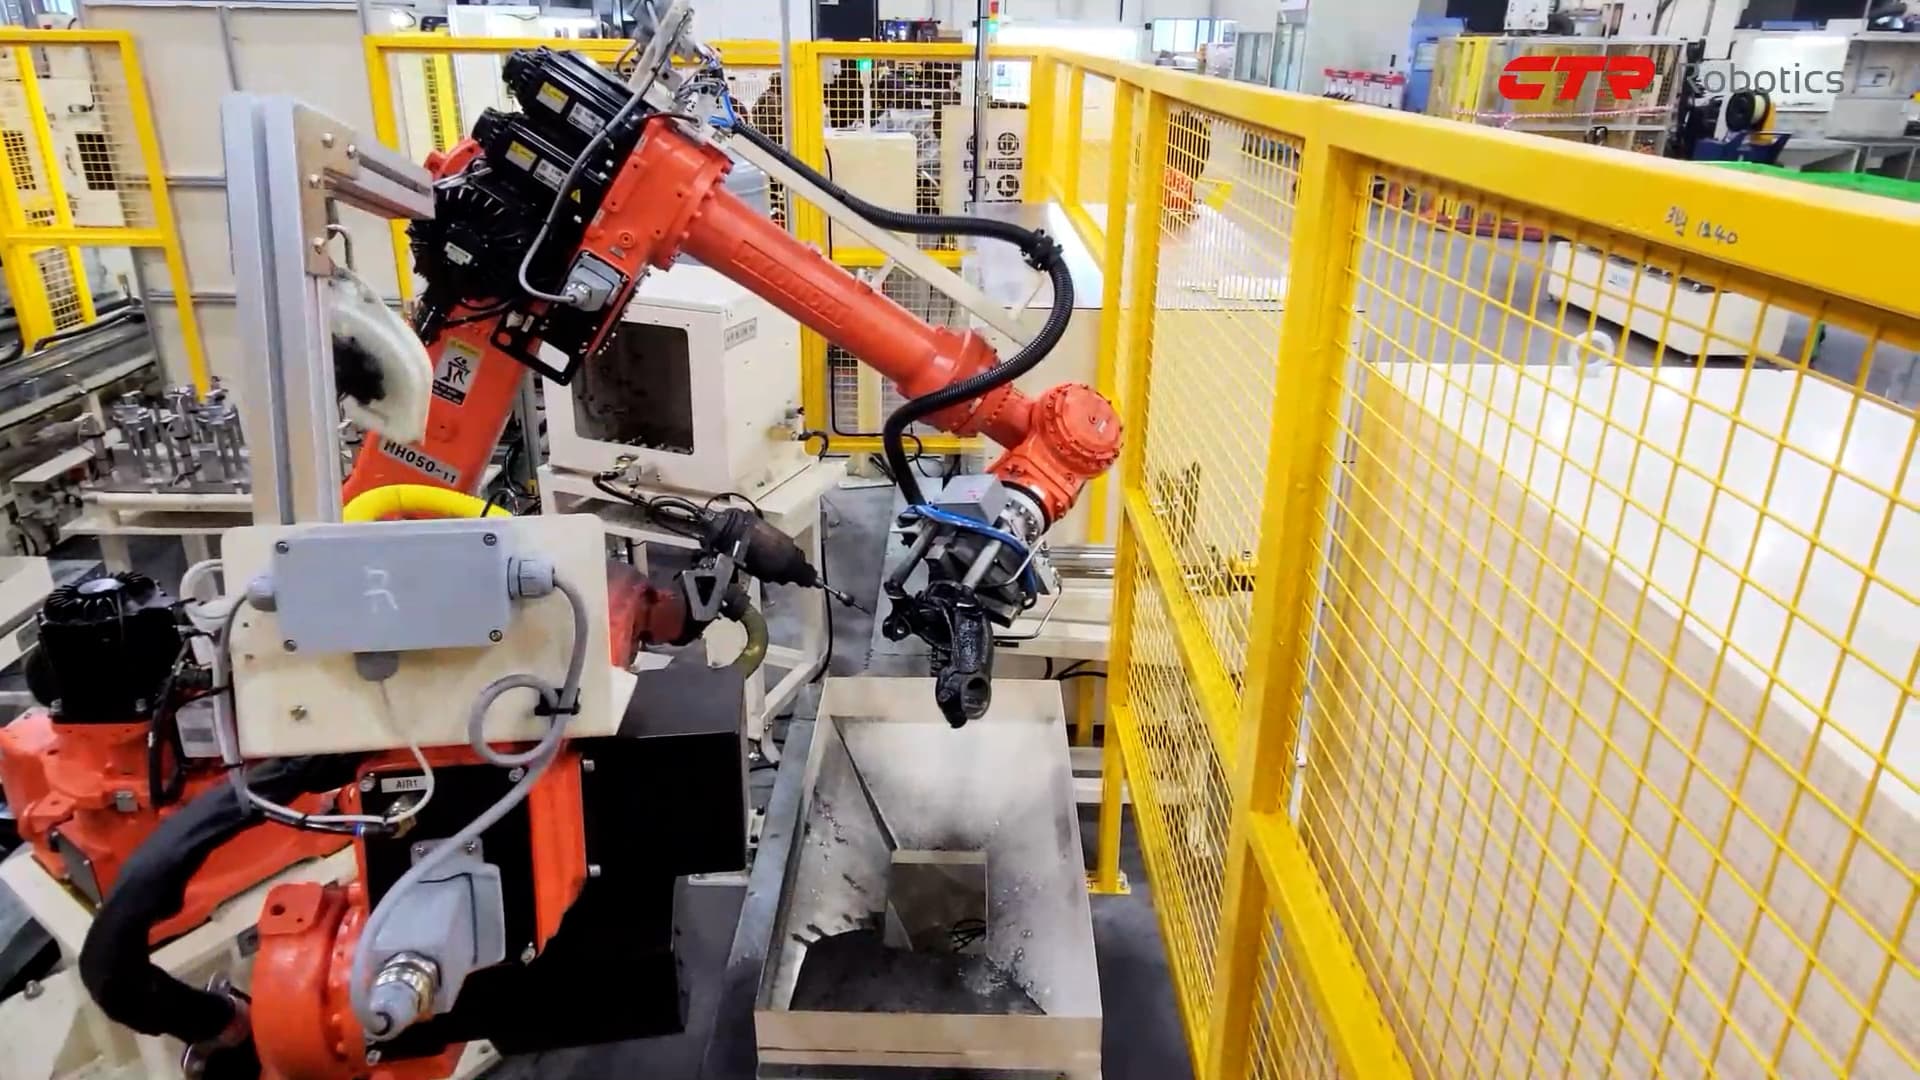
디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성

금속 가공 산업 트랙 링크 빈피킹 자동화 사례 분석 (AI 및 고정밀 3D 비전 카메라 활용)

소형 베어링 링 빈피킹 자동화 사례 분석 (고정밀 산업용 3D 카메라 활용)
이 디버링 로봇은 화낙 M-10iA/12 로봇을 활용하여 엔진 부품을 디버링 하는 수작업을 자동화한 수작업 자동화 솔루션입니다.
영창로보테크의 솔루션은 외력에 따라 적절한 반력을 유지할 수 있는 디버링 툴을 활용하여 정밀하고 균일한 품질의 디버링 작업을 수행할 수 있습니다.
하나의 셀로 구성하여 설치 및 운영이 용이하며 복잡한 형상의 제품의 경우에도 다양한 각도에서 디버링 작업이 가능합니다.
구성요소
| 로봇 | 화낙 M-10iA/12 (6축 다관절, 가반하중 12kg, 작업반경 1,420mm, 무게 130kg, 반복정밀도 : ± 0.03 mm, IP등급 : 67(암 끝단), 54(바디) ) |
|---|---|
| 주변기기 | 툴 :
디버링 툴(접촉압 조정 기능 탑재) ;
에어블로잉 노즐 ;
주변기기 :
로봇 베이스 및 셀 ;
작업물 고정 지그 및 테이블 회전 장치 |
작업순서
| STEP 1. | 작업물 고정 |
|---|---|
| STEP 2. | 디버링 작업 수행 |
| STEP 3. | 에어블로잉 작업 수행 |
| STEP 4. | 작업물 고정 테이블 회전 |
| STEP 5. | 디버링 작업 수행 |
| STEP 6. | 에어블로잉 작업 수행 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
도입된 로봇이 궁금하다면?
추천 도입사례
디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
금속 가공 산업 트랙 링크 빈피킹 자동화 사례 분석 (AI 및 고정밀 3D 비전 카메라 활용)