


로봇손 다음은 촉각, 그 다음은? 데이터 수집 규모 전쟁
1분0180
"일반화는 데이터 문제"라던 로봇 업계, 이번 주 '그 데이터를 얻는 법'으로 움직였습니다
지난주 로봇 업계의 결론은 "휴머노이드의 벽은 기술이 아니라 데이터"였어요. 그리고 이번 주, 세 개의 뉴스가 정확히 그 다음 질문에 답했습니다. 그 데이터를 대체 '어디서, 얼마나 싸게, 어떤 품질로' 얻을 것인가. 원익로보틱스는 로봇 손 자체를 접촉·실패 데이터 수집 장치로 만들었고, 중국 X스퀘어로봇은 데이터 수집을 아예 로봇에서 떼어내 사람 손으로 옮겼으며, 한국 피지컬 AI 생태계는 "빠른 실패 데이터"를 표준화하는 경쟁에 돌입했어요. 로봇 경쟁의 해자가 완성된 로봇에서 '데이터 파이프라인'으로 옮겨가는 한 주였습니다.
🤖 마로솔 인사이트 · 빅웨이브로보틱스 · 2026년 9월 1주차 Weekly Robot Insight
#로봇주간뉴스 #피지컬AI #데이터파이프라인 #로봇데이터 #원익로보틱스 #알레그로핸드 #로봇핸드 #촉각센서 #XSquareRobot #TwinDEX #로봇프리데이터 #덱스벤치 #DexBench #리얼월드 #엔비디아 #엔닷라이트 #심투리얼 #데이터플라이휠 #실패데이터 #마로솔
이번 주 로봇 업계 흐름을 한 문장으로 정리하면,
2026년 로봇 경쟁의 무게중심이 '완성된 로봇 한 대'에서 '로봇을 가르치는 데이터 파이프라인'으로 이동했고, 그 데이터 경쟁이 이제 '양'이 아니라 어디서·얼마나 싸게·어떤 품질로 얻느냐의 세 갈래로 세분화됐다는 점이에요.
질문이 바뀌었습니다. "누가 더 좋은 로봇을 만드나?"에서 "누가 현장의 접촉과 실패를 가장 빨리 학습 자산으로 바꾸나?"로요. 원익로보틱스(①)는 로봇 손을 접촉·실패 데이터를 기록하는 수집 장치로 만들며 '데이터를 어디서 얻나'에 답했고, X스퀘어로봇(②)은 데이터 수집을 로봇에서 떼어내 비용을 20분의 1로 낮추며 '얼마나 싸게'에 답했으며, 한국 피지컬 AI 생태계(③)는 "빠른 실패 데이터"를 표준화하며 '어떤 품질로'에 답했어요. 세 답을 합치면 결론은 하나, 로봇의 진짜 해자는 하드웨어가 아니라 데이터 선순환의 속도입니다.
— NEWS · 01 · 핵심 뉴스 TOP 3 —
① 로봇의 손이 이제 '데이터 수집 장치'가 됐다
원익로보틱스, 5지·20자유도 '알레그로 핸드 V6 F' 출시…접촉·실패 데이터까지 기록
 📋 이 기사의 체크포인트
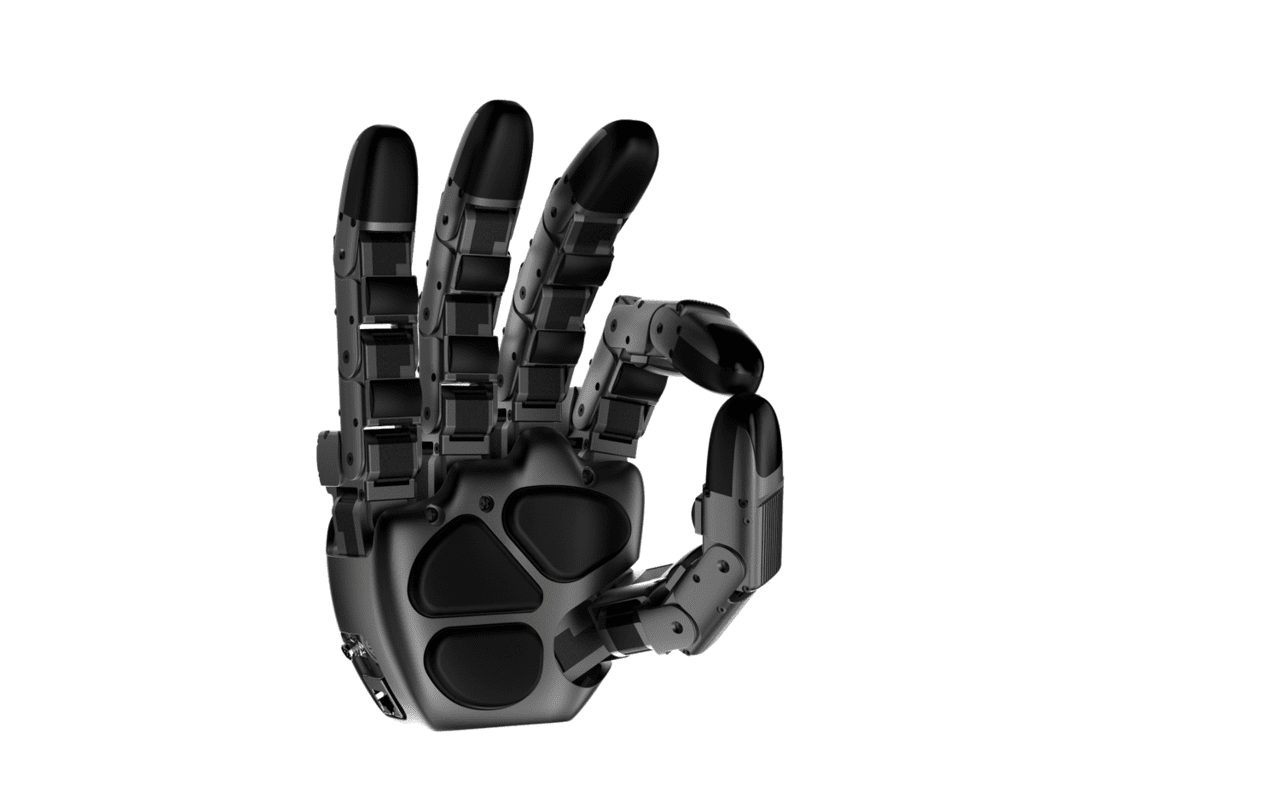
원익로보틱스가 5지·20자유도(DoF) 다관절 로봇핸드 '알레그로 핸드 V6 F'를 출시했어요. 기존 4지 제품군을 5지로 확장하면서 손 전체의 접촉을 감지하는 풀핸드 센싱(Full-Hand Sensing)을 적용한 게 핵심입니다. 손끝·손가락 관절·손바닥의 압력을 측정해 접촉이 발생한 위치·시점·압력 변화를 기록하고, 이 정보를 파지 성공·실패 원인 분석, 동작 보정, 조작 알고리즘 개발, AI 학습·평가 데이터 구축에 쓸 수 있게 설계했어요. 즉 물체를 잡는 '조작'과 그 과정을 남기는 '데이터 수집'을 동시에 수행하는 겁니다. 전작 대비 크기를 20% 이상 줄여 휴머노이드 탑재도 쉬워졌고, 회사는 V6 제품군을 아예 '데이터 수집 플랫폼'으로 확대할 계획입니다. 최근 확정한 3,500억 원 규모 지분투자도 전북 완주 로봇핸드 공장과 AX센터, 그리고 '데이터 팩토리 인프라 강화'에 투입돼요.
💡 한발 앞서 생각하기
이 제품에서 중요한 건 '5지'라는 스펙보다, 손이 '데이터를 남기는 장치'로 재정의됐다는 점이에요.- ✔ 지난주 결론이 "일반화는 데이터 문제"였다면, 이 손은 그 데이터를 RGB 영상 너머 '접촉·힘·촉각'으로 확장한다 — 카메라로는 못 배우는 데이터의 '차원'이 늘었다
- ✔ 특히 '파지 실패 원인'까지 기록하도록 설계됐다 — 성공 장면보다 실패·복구 데이터가 값지다는 흐름을 하드웨어가 먼저 반영한 것
- ✔ 하드웨어(손)가 완성품이자 데이터 수집 플랫폼이라는 이중 역할 — 로봇을 파는 게 아니라 '데이터를 만드는 도구'를 파는 전략
- ✔ 3,500억을 '데이터 팩토리'에 넣는다는 건, 경쟁의 승부처가 손의 정교함이 아니라 그 손이 만들어내는 데이터의 양과 질임을 스스로 인정한 셈
🔗 뉴스 원문 보기원익로보틱스, 5지 로봇핸드 '알레그로 핸드 V6 F' 출시…접촉 데이터 수집 강화 (AI타임스) →
— NEWS · 02 —
② 데이터 수집을 아예 로봇에서 떼어냈다
X스퀘어로봇 'TwinDEX', 로봇 없이 사람이 모은 데이터로 정밀 조작 학습…효율 5.3배
📋 이 기사의 체크포인트
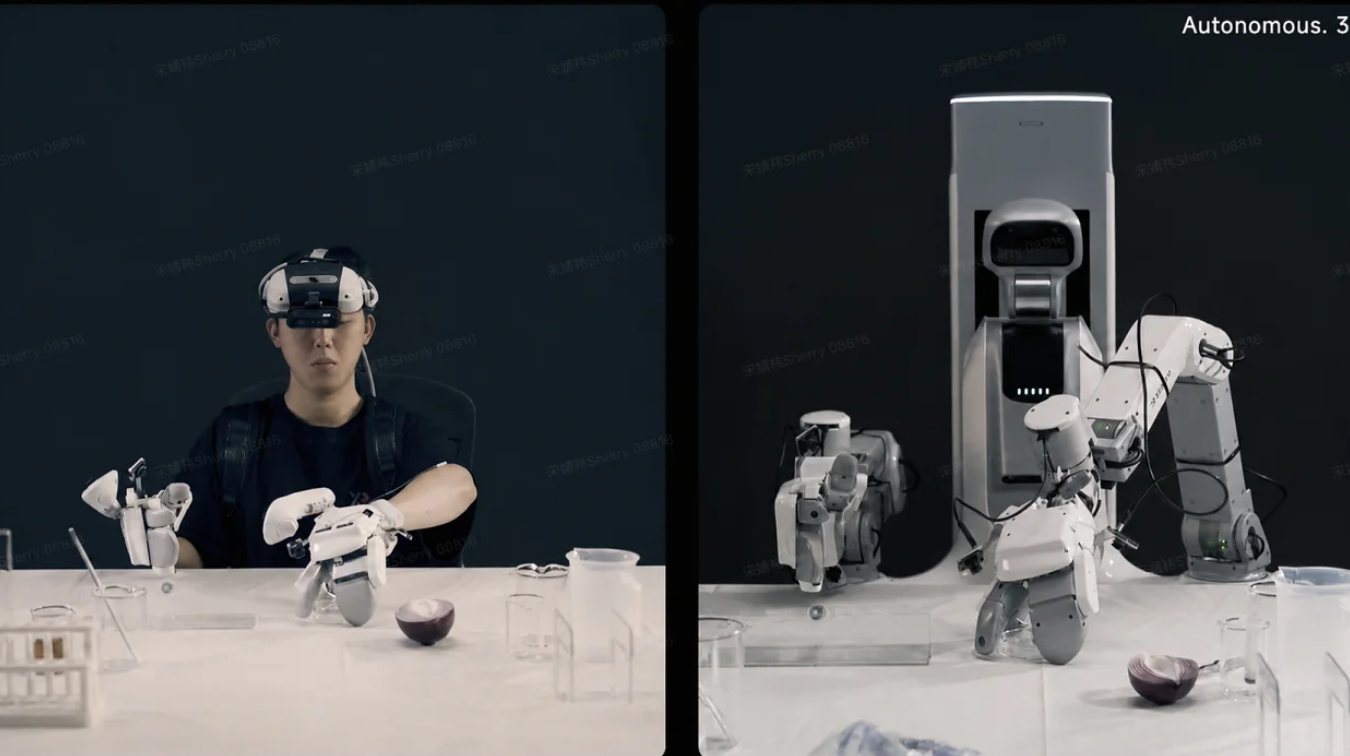
중국 X스퀘어로봇이 정밀 조작(dexterous manipulation) 데이터 수집의 판을 바꾸는 'TwinDEX'를 공개했어요. 문제의식은 명확합니다. 로봇에 직접 사람이 원격조작(텔레오퍼레이션)해서 데이터를 모으면 하드웨어와는 잘 맞지만 비싸고 확장이 어렵고, 반대로 로봇 없이(robot-free) 모으면 싸지만 수집 장치와 실제 로봇이 달라 데이터가 어긋나는 '임베디먼트 갭(embodiment gap)'이 생긴다는 거죠. TwinDEX는 사람이 착용하는 웨어러블 수집기와 로봇용 엔드이펙터를 3지·9자유도로 '똑같이 설계(co-design)'해 이 간극을 없앴어요. 운동학·접촉 형상·시각 외관·센서 배치까지 일치시켜 사람 손의 움직임이 로봇 관절로 바로 매핑됩니다. 그 결과 수집 효율이 기존 원격조작의 최대 5.3배, 논문 기준 수집 비용은 약 20분의 1. 실제 로봇 학습 데이터 없이 수백 개의 로봇-프리 에피소드만으로 24단계 화학 실험을 한 번에 자율 수행했습니다.
💡 한발 앞서 생각하기
원익로보틱스가 '데이터를 어디서 얻나'에 답했다면, TwinDEX는 '얼마나 싸게, 얼마나 많이 얻나'에 답합니다.- ✔ 데이터 수집의 '비용 구조'를 깼다 — 비싼 로봇을 점유하지 않고 사람이 사무실·주방·작업대에서 병렬로 수집하니 확장성이 완전히 달라진다
- ✔ 핵심은 '동일 설계' — 수집기와 로봇을 물리적으로 일치시켜 데이터 손실 없이 그대로 이전. 싼 데이터의 고질병(embodiment gap)을 하드웨어로 푼 것
- ✔ 저비용 대량 데이터 + 소량의 실로봇 데이터를 10:1로 섞으면 실로봇 전용 수준의 성능 — 비용은 1/20인데 성능은 유지
- ✔ 지난주 로이터가 지적한 '데이터 격차(50만 시간 → 1억 시간)'를 메우는 가장 현실적인 무기가 바로 이런 로봇-프리 수집이다
🔍 그런데 이 모든 데이터의 첫 재료는 '현장'에서 나옵니다.
미래의 피지컬 AI도 결국 당신 공정의 데이터 위에서만 작동해요. 마로솔은 데이터가 명확한 공정부터 자동화해 현장 데이터를 먼저 쌓는 로드맵을 설계해 드립니다.
— NEWS · 03 —
③ "빠른 실패 데이터"가 성공보다 값지다
K-피지컬AI, 하드웨어 넘어 '데이터 선순환'으로…리얼월드·엔비디아 '덱스벤치' 표준화
📋 이 기사의 체크포인트
한국 피지컬 AI 생태계도 같은 곳을 향하고 있어요. '데이터 선순환'입니다. 피지컬 AI 스타트업 리얼월드는 엔비디아와 함께 휴머노이드의 정교 조작 능력을 평가하는 벤치마크 '덱스벤치(DexBench)'를 출범했어요. 실제 산업 현장의 조립·분류·포장·피킹 업무를 토대로 5개 평가 영역·18개 태스크를 만들고, 5지 손 조작 데이터 포맷을 표준화하는 게 핵심입니다. 데이터 전문 기업 엔닷라이트는 150억 원 규모 투자를 유치하며 심레디(SimReady) 데이터로 '심투리얼(sim-to-real) 격차' 축소에 나섰고, 슈퍼브에이아이·트릴리온랩스도 실환경·시뮬레이션 데이터 사업을 키우고 있어요. 업계 관계자의 말이 이번 흐름을 압축합니다. "반복 성공 장면보다, 로봇이 취약한 조건과 안전한 복구 방식을 동시에 알려주는 '실패 데이터'가 값진 학습 자산"이며, "성패는 로봇 한 대를 얼마나 빨리 개발하느냐가 아니라, 현장의 변화와 실패를 다음 모델 학습으로 얼마나 빨리 연결하느냐에 달렸다"는 겁니다.
💡 한발 앞서 생각하기
원익이 '어디서', X스퀘어가 '얼마나 싸게'였다면, 이 기사는 '어떤 데이터가 값진가'와 '생태계'에 답합니다.- ✔ 데이터 '품질'의 정의가 바뀐다 — 깨끗한 성공 데이터보다 실패·복구 데이터가 더 값지다. 모델이 어디서 무너지고 어떻게 회복하는지를 알려주기 때문
- ✔ 덱스벤치 같은 표준화 경쟁이 시작됐다 = 데이터가 자산이 되려면 공통 포맷·평가 규격이 필요하다는 신호. 초기 산업의 '규격 전쟁'이 열린 것
- ✔ 진짜 병목은 '심투리얼 격차' — 시뮬레이션에서 배운 걸 실제 로봇으로 옮길 때 생기는 성능 차이. 여기가 K-스타트업들의 승부처
- ✔ 결국 해자는 '로봇 개발 속도'가 아니라 '데이터 선순환 속도'(수집→시뮬→학습→배치→재수집) — 누가 실패를 가장 빨리 배우느냐의 싸움
— SECTION · 마로솔 코멘트 —
로봇의 진짜 해자는 '완성된 로봇'이 아니라 '현장 데이터를 학습으로 바꾸는 파이프라인'입니다
이번 주 세 뉴스를 하나의 문장으로 다시 묶으면 이렇습니다.
"원익로보틱스는 데이터를 '어디서', X스퀘어로봇은 '얼마나 싸게', K-피지컬AI 생태계는 '어떤 품질로' 얻을지를 각자 풀고 있다. 세 답을 합치면 결론은 하나다 — 2026년 로봇 경쟁의 해자는 완성된 로봇이 아니라, 현장의 접촉과 실패를 학습 자산으로 바꾸는 '데이터 파이프라인'이다."
— 마로솔 주간 인사이트
원익(①)은 로봇 손을 접촉·실패 데이터 수집 장치로 바꿨고, X스퀘어(②)는 데이터 수집을 로봇에서 떼어내 비용을 20분의 1로 낮췄으며, K-피지컬AI(③)는 "실패 데이터"를 표준화하는 생태계 경쟁에 들어갔어요. 지난주 "일반화는 데이터 문제"라는 진단이 나왔다면, 이번 주는 그 데이터를 확보하는 방법론이 세 갈래로 구체화된 셈입니다. 그런데 이 모든 파이프라인의 첫 재료, '현장 데이터'는 실험실이 아니라 실제로 돌아가는 공정에서 나옵니다. 미래의 피지컬 AI도 결국 당신 현장의 데이터 위에서만 작동해요. 그래서 도입 기업이 던져야 할 질문도 분명해집니다.
- Q1우리 현장은 이미 '데이터가 명확한(반복적·정의된)' 공정부터 자동화하고 있는가?
- Q2지금 도입하는 자동화가 미래 피지컬 AI로 확장될 현장 데이터·운영 노하우를 남기고 있는가?
- Q3'완성된 만능 로봇'을 기다리느라, 지금 쌓을 수 있는 현장 데이터를 놓치고 있지는 않은가?
- Q4우리 공정의 '실패·복구' 패턴은 기록되고 있는가, 아니면 그냥 사라지고 있는가?
🧭 그래서 마로솔이 채우는 자리
데이터가 로봇의 해자라면, 도입 기업의 해자도 '남보다 먼저 쌓은 현장 데이터와 운영 노하우'입니다. 그리고 그 데이터는 만능 로봇을 기다린다고 생기지 않아요. 지금 데이터가 명확한 공정(머신텐딩·팔레타이징·검사·이송)부터 자동화하며 현장에서 만들어가는 겁니다.마로솔은 완성된 로봇 한 대를 파는 곳이 아니라, 공정 분석 → 검증된 자동화부터 도입 → 가동 데이터·운영 노하우 축적 → 단계적 피지컬 AI 확장까지 한 흐름으로 로드맵을 설계합니다. '가장 미래적인 로봇'을 좇는 대신 지금 확실하게 일하고, 동시에 내일의 데이터 자산을 쌓는 자동화 — 그것이 피지컬 AI 시대를 준비하는 가장 현실적인 출발점입니다.
미래의 만능 로봇을 기다리지 말고,
지금 현장 데이터를 쌓는 자동화부터 시작하세요
1:1 무료 컨설팅으로 데이터가 명확한 공정 진단부터 로봇 조합, 예상 처리량·ROI, 향후 피지컬 AI 확장 로드맵까지 함께 검토해 드립니다 👇
✅ 데이터 명확한 공정 진단 ✅ 산업용·협동·물류 로봇 비교 ✅ 공정별 처리량·ROI 검증 ✅ 현장 데이터·운영 노하우 축적 설계 ✅ 단계별 피지컬 AI 확장 로드맵
📞 대표전화 080-858-5050 | ✉️ 이메일 hello@bigwaverobotics.com


