


솔루션에 사용된 로봇이 궁금하다면?


공정 레이아웃
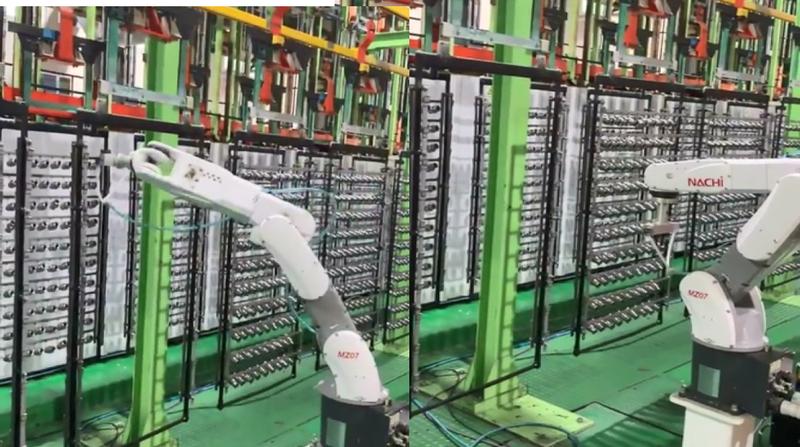
나찌 MZ07L 로봇을 활용하여 자동차 브레이크 부품 세척액 제거를 위해 에어블로잉으로 사람이 직접 작업하던 공정을 자동화한 건조자동화 솔루션입니다.
컨베이어 트래킹 기능을 활용하여 제품 이송시에 작업을 수행하기 때문에 세척액 제거 작업을 위한을 시간을 단축할 수 있습니다.
구성요소
| 로봇 | NACHI MZ07L;
- 6축 다관절, 가반하중 7kg, 수평작업반경 912mm, 무게 38kg, 반복정밀도 : ± 0.03 mm, IP67 |
|---|---|
| 주변기기 | 에어블로잉 툴;
로봇 고정 베이스;
컨베이어 트래킹 장치 |
작업순서
| STEP 1. | 제품 투입 및 이송 |
|---|---|
| STEP 2. | 에어블로잉 작업 수행 |
특장점
컴팩트한 소형 로봇을 활용하여 공간 활용도 극대화
컴팩트한 소형 로봇을 활용하여 사람 작업 공간과 유사 수준의 좁은 공간에 설치
생산 효율 개선 및 품질 향상
컨베이어 트래킹 기능을 활용하여 이송 작업 중 에어블로잉 작업 수행
유휴 없는 연속 작업 수행 가능
꼼꼼하고 균일한 에어블로잉 작업 수행
도입효과
| 주요지표 | 연속 생산을 통한 생산성 증대
품질 개선 |
|---|---|
| 도입기업 피드백 | 단순한 작업이나 로봇 자동화를 통해 균일한 작업을 수행할 수 있어 후속 공정을 위한 품질이 향상되었습니다. |

※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

3D 비전 기반 대형 트럭 범퍼 탭핑 자동화
3D 비전으로 대형 트럭 범퍼의 위치·형상 편차를 보정하고, 정밀 탭핑을 수행하는 로봇 자동화 솔루션입니다.

디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성

태양광 패널 설치 자동, 이동형 로봇팔(모바일 매니퓰레이터)에게 맡긴 이유(루미너스로보틱스)
호주의 대규모 태양광 발전소 건설 현장에 적용된 본 솔루션은 루미너스로보틱스(Luminous Robotics)가 개발한 자율이동형 로봇, 'LUMI'를 중심으로 한 모바일 매니퓰레이터 기반 설치 자동화 시스템입니다. 현장은 고온, 강풍, 거친 지형 등 사람이 작업하기에 까다로운 환경이었으며, 노동력 부족 및 인건비 상승 문제로 인해 건설 자동화에 대한 요구가 높아지고 있는 상황이었습니다. LUMI는 무거운 태양광 패널을 빠르고 정확하게 설치할 수 있도록 설계된 이동식 로봇팔로, 자율주행 기능과 로봇 암, 고정밀 센서가 통합된 구조입니다. 특히 기존 인력 중심의 설치 방식과 충돌 없이 통합되도록 설계되어, 별도 인프라 변경 없이도 현장 자동화 전환이 가능합니다.


공정 레이아웃
나찌 MZ07L 로봇을 활용하여 자동차 브레이크 부품 세척액 제거를 위해 에어블로잉으로 사람이 직접 작업하던 공정을 자동화한 건조자동화 솔루션입니다.
컨베이어 트래킹 기능을 활용하여 제품 이송시에 작업을 수행하기 때문에 세척액 제거 작업을 위한을 시간을 단축할 수 있습니다.
구성요소
| 로봇 | NACHI MZ07L;
- 6축 다관절, 가반하중 7kg, 수평작업반경 912mm, 무게 38kg, 반복정밀도 : ± 0.03 mm, IP67 |
|---|---|
| 주변기기 | 에어블로잉 툴;
로봇 고정 베이스;
컨베이어 트래킹 장치 |
작업순서
| STEP 1. | 제품 투입 및 이송 |
|---|---|
| STEP 2. | 에어블로잉 작업 수행 |
특장점
컴팩트한 소형 로봇을 활용하여 공간 활용도 극대화
컴팩트한 소형 로봇을 활용하여 사람 작업 공간과 유사 수준의 좁은 공간에 설치
생산 효율 개선 및 품질 향상
컨베이어 트래킹 기능을 활용하여 이송 작업 중 에어블로잉 작업 수행
유휴 없는 연속 작업 수행 가능
꼼꼼하고 균일한 에어블로잉 작업 수행
도입효과
| 주요지표 | 연속 생산을 통한 생산성 증대
품질 개선 |
|---|---|
| 도입기업 피드백 | 단순한 작업이나 로봇 자동화를 통해 균일한 작업을 수행할 수 있어 후속 공정을 위한 품질이 향상되었습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
솔루션에 사용된 로봇이 궁금하다면?
추천 솔루션
3D 비전 기반 대형 트럭 범퍼 탭핑 자동화
3D 비전으로 대형 트럭 범퍼의 위치·형상 편차를 보정하고, 정밀 탭핑을 수행하는 로봇 자동화 솔루션입니다.
디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성
태양광 패널 설치 자동, 이동형 로봇팔(모바일 매니퓰레이터)에게 맡긴 이유(루미너스로보틱스)
호주의 대규모 태양광 발전소 건설 현장에 적용된 본 솔루션은 루미너스로보틱스(Luminous Robotics)가 개발한 자율이동형 로봇, 'LUMI'를 중심으로 한 모바일 매니퓰레이터 기반 설치 자동화 시스템입니다. 현장은 고온, 강풍, 거친 지형 등 사람이 작업하기에 까다로운 환경이었으며, 노동력 부족 및 인건비 상승 문제로 인해 건설 자동화에 대한 요구가 높아지고 있는 상황이었습니다. LUMI는 무거운 태양광 패널을 빠르고 정확하게 설치할 수 있도록 설계된 이동식 로봇팔로, 자율주행 기능과 로봇 암, 고정밀 센서가 통합된 구조입니다. 특히 기존 인력 중심의 설치 방식과 충돌 없이 통합되도록 설계되어, 별도 인프라 변경 없이도 현장 자동화 전환이 가능합니다.