












솔루션에 사용된 로봇이 궁금하다면?

공정 레이아웃
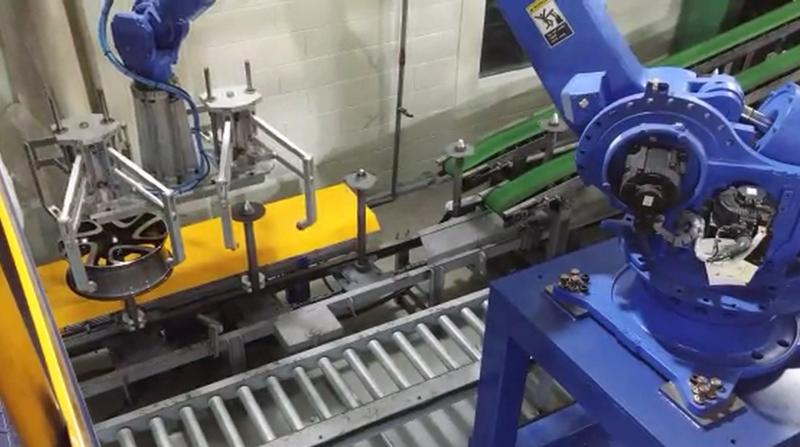
YASKAWA GP250을 활용하여 고중량인 자동차 휠을 핸들링하는 공정을 자동화한 로봇자동화솔루션입니다.
자동차 휠의 경우 8kg 이상의 고중량 작업물로 작업자가 핸들링하기 힘들고 꺼려하는 공정이나, 로봇 자동화를 통해 한 번에 최대 2개의 휠을 핸들링하여 생산성도 증가하고 작업자의 만족도도 향상 시킬 수 있습니다.
구성요소
| 로봇 | YASKAWA GP250;
- 6축 다관절, 가반하중 250kg, 작업반경 2,710mm;
- 무게 1,345kg, 반복정밀도 ±0.05 mm |
|---|---|
| 주변기기 | Scissor 타입 공압그리퍼 2EA;
로봇 고정 베이스;
작업물 투입/이동 컨베이어(별도);
컨베이어 트래킹 장치 2 EA |
작업순서
| STEP 1. | 작업물의 투입 및 이동 |
|---|---|
| STEP 2. | 작업물 위치 센싱 및 트래킹 |
| STEP 3. | 작업물 픽업 |
| STEP 4. | 배출 컨베이어 트래킹 |
| STEP 5. | 작업물 언로딩 |
특장점
작업 환경 개선과 생산성 향상을 동시에
고중량(8kg이상) 제품 핸들링 자동화로 작업자 근골격계 질환 예방
작업물 2개 동시 작업으로 사이클 타임 단축
투입 배출 모두 컨베이어 이송작업을 유지한 상태에서 연속 작업 수행
작업 조건에 맞춰 최적 설계 및 사전 검증 가능
작업 조건 및 성능에 맞춰 최적 툴 설계 및 제작 가능
작업물 2개 동시 작업 가능하도록 툴 및 레이아웃 설계
컨베이어 지그 하단을 클램핑하여 위치 오차로 인한 에러 최소화
도입효과
| 주요지표 | 사이클 타임 단축으로 생산성 향상
작업자 근골격계 질환 예방 |
|---|---|
| 도입기업 피드백 | "고중량 제품을 핸들링하는 작업으로 작업자들이 육체적으로 힘들어 하는 공정이었는데 자동화를 통해 작업자를 다른 공정에 전환 배치하여 작업 효율 및 생산성을 향상시킬 수 있었습니다." |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션
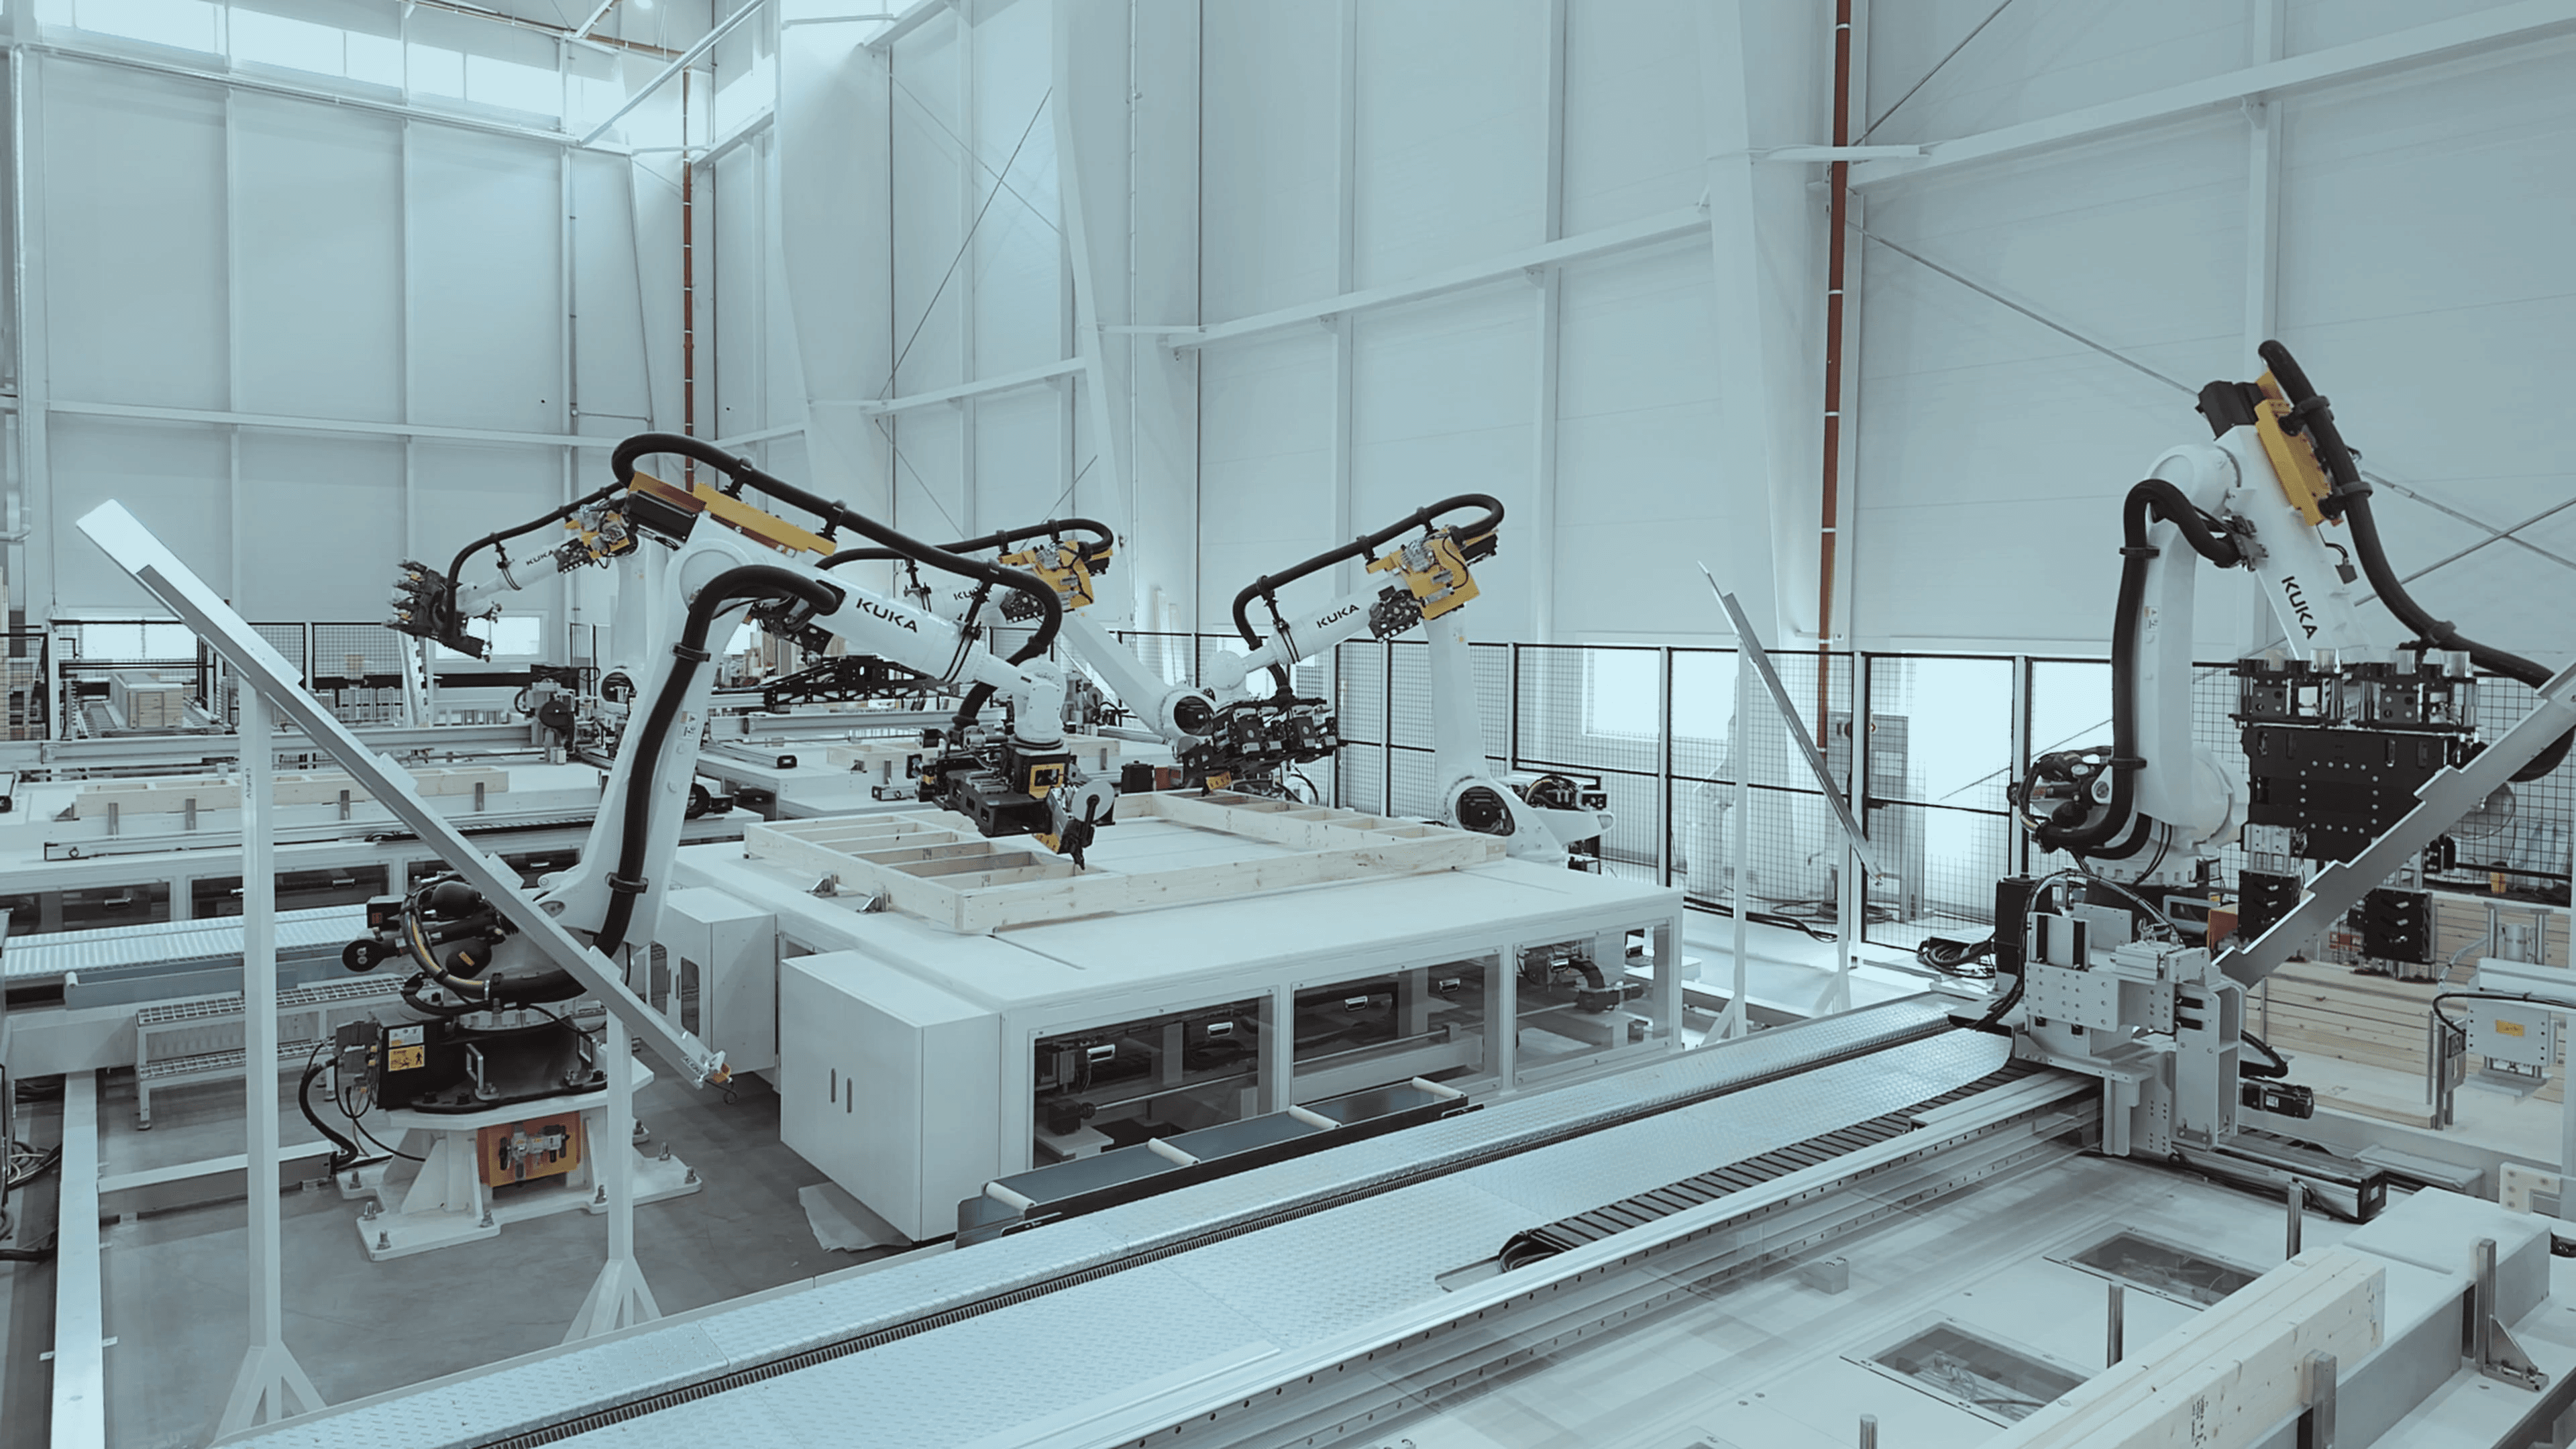
로봇이 짓는 집?! 공간제작소, 모듈러 주택 창호 조립까지 자동화! 🛠️🏠
해당 도입사례는 KUKA 산업용 로봇과 자체 설계한 로봇 그리퍼, High Payload Track Motion을 결합하여 주택 창호 조립 자동화를 구현한 국내 최초의 솔루션입니다. 공간제작소는 건축 비용 절감 및 균일한 품질의 모듈러 주택 생산을 목표로 창호 조립 자동화 시스템을 도입하였습니다.
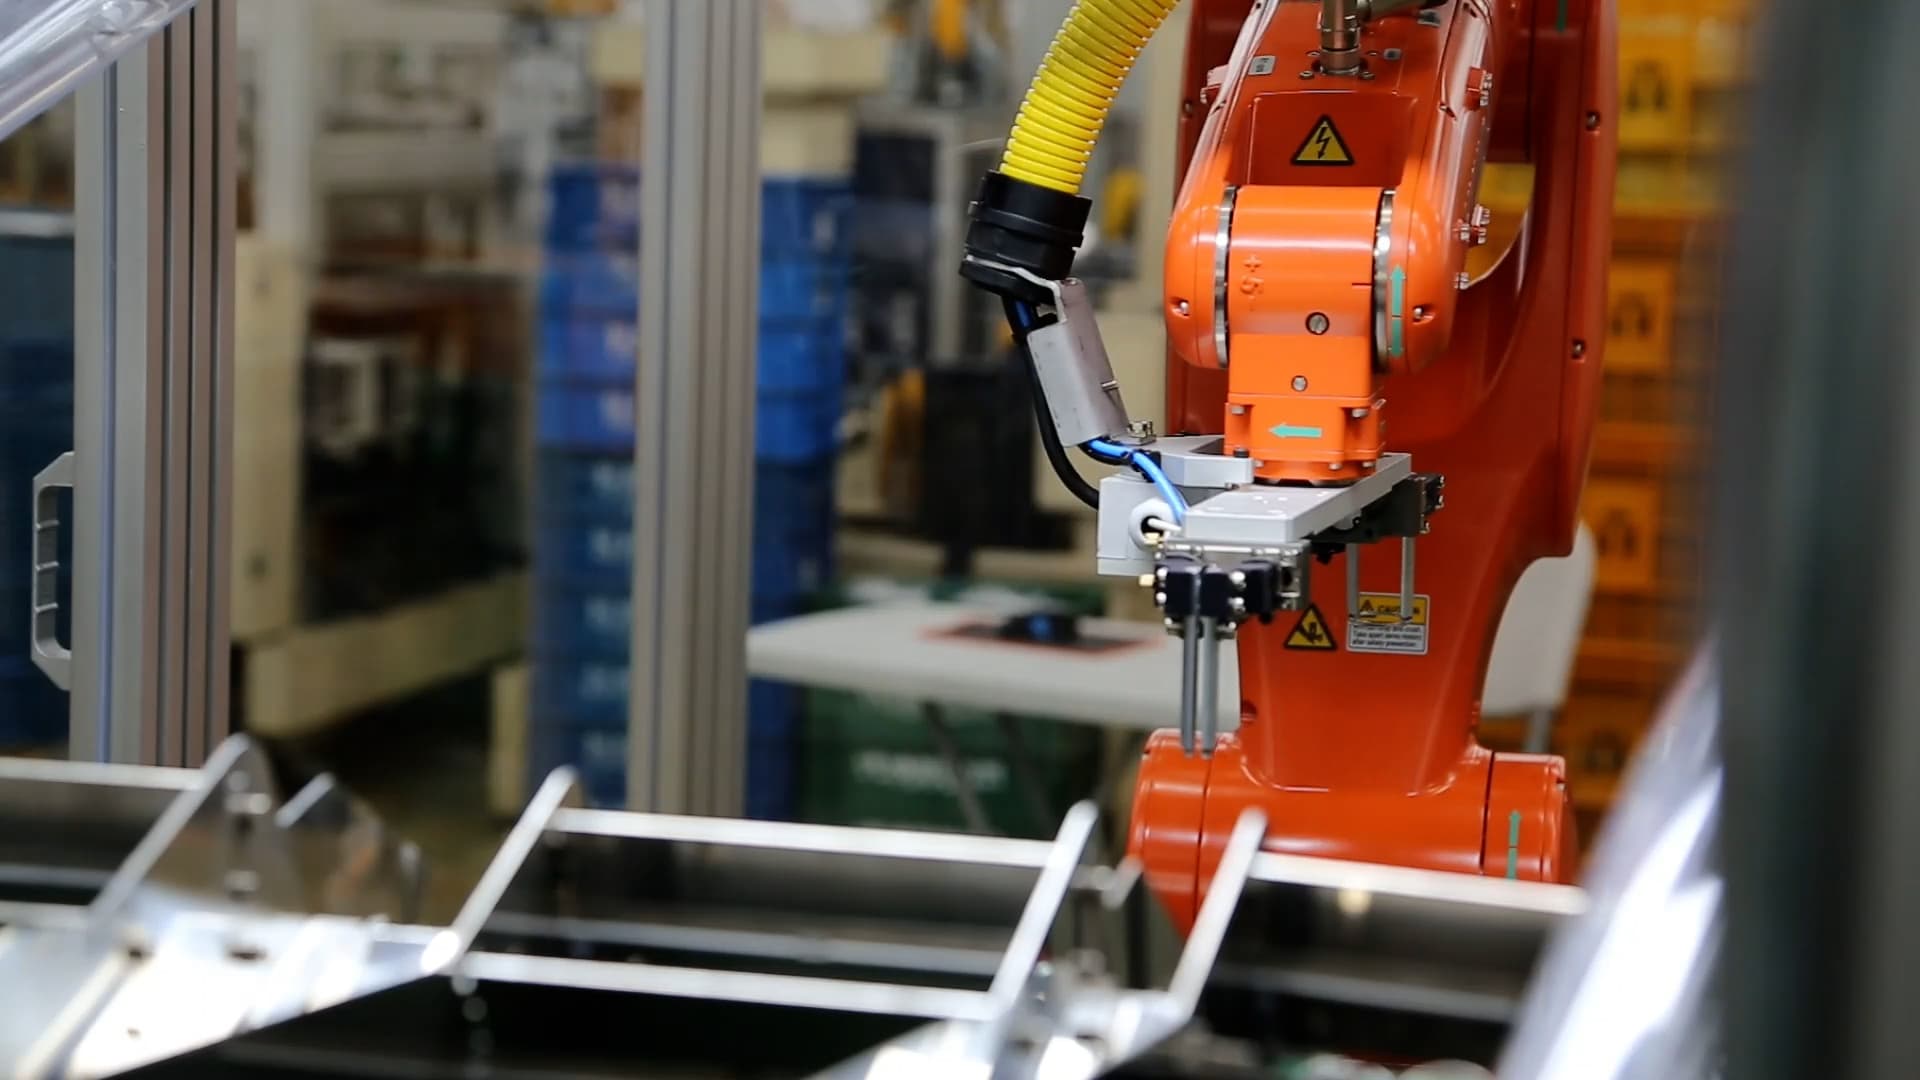
AI비전 + 산업용로봇으로 2D 피킹 시스템 구현! 🦾 CTR 2D picking system 사례
산업용 Pick and Place 작업을 위해 Robot 과 AI 비전을 활용한 Robot vision picking system 스마트 진동판을 이용한 부품의 유연한 공급과 AI를 기반으로 한 비전으로 이종품 검사 및 위치 등 부품 정보를 획득하여 로봇과 연계 빠르고 정확한 Pick and Place 자동화 실현 회사소개 . 회사명 : CTR로보틱스 . 설립일 : 2012년 4월 2일 . 소재지 : 부산광역시 강서구 (지사)과학산단로 333번길 21 . 경쟁력 - 자동화 설비 제작 토탈 솔루션 보유 : 고객 맞춤형 시스템 설계 , 제어 및 시공 관련 다년간 경험 인력 보유 - 트렌드를 리드하는 로봇 자동화 솔루션 확보 : 로봇과 비젼을 활용한 지능형 설비 양산 적용 경험 보유 - POC를 통한 선행 개발 기술 및 표준화 능력 보유 : 기업부설연구소내 선행 기술 개발 인력 보유
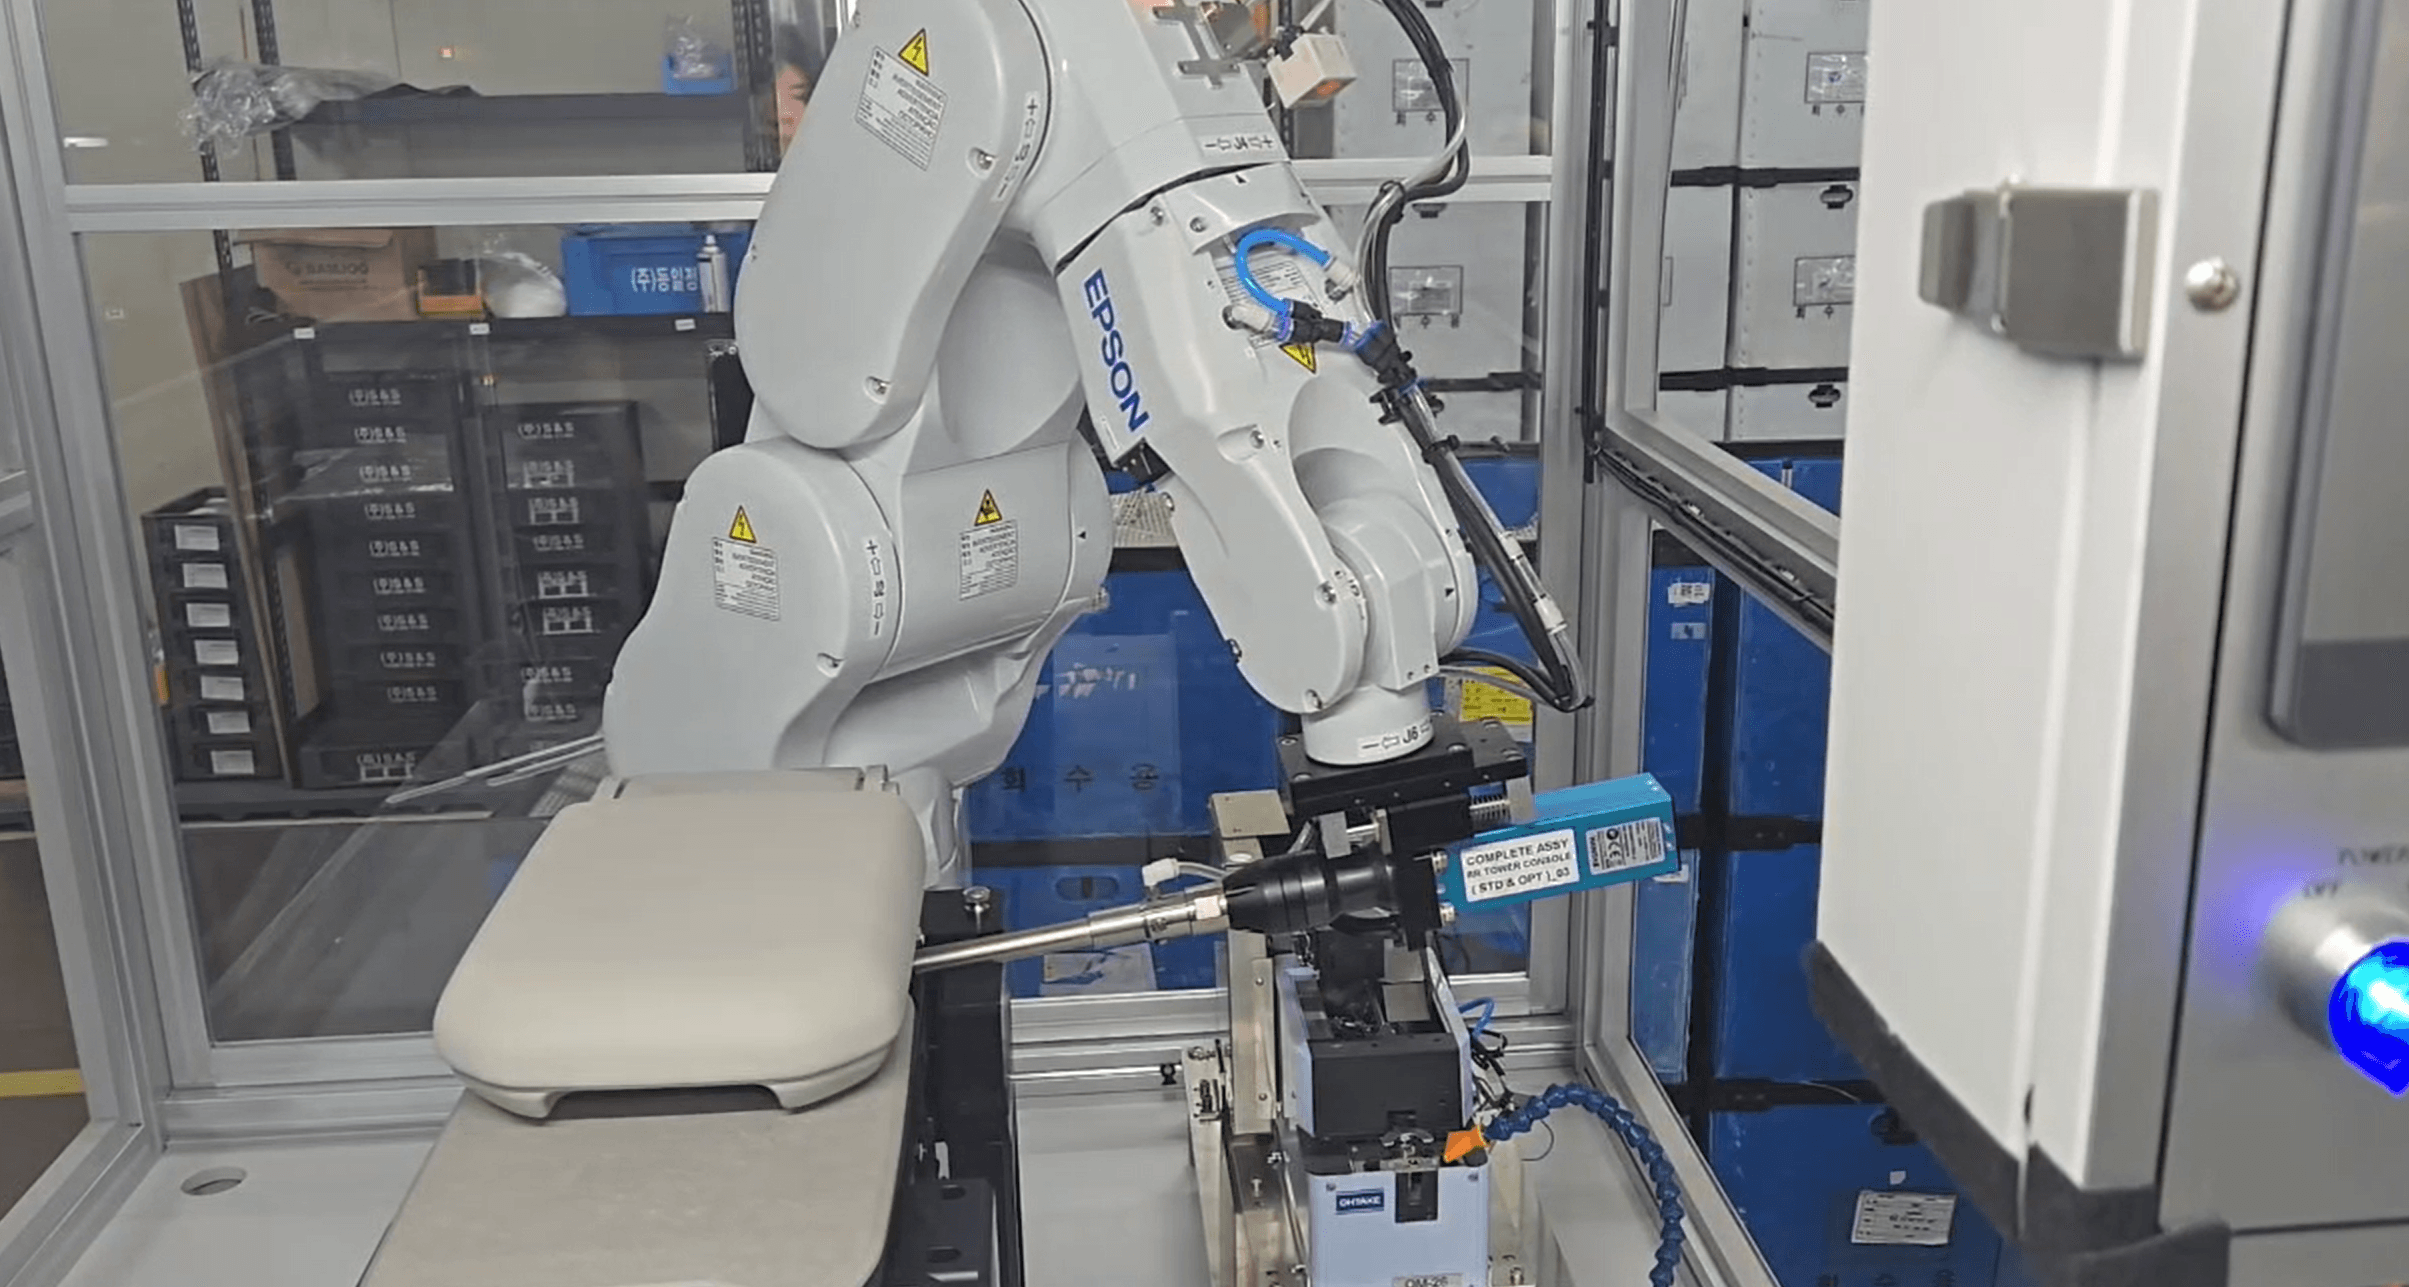
EPSON(엡손) 스카라로봇으로 전기차 콘솔 조립 자동화 완벽 구축! 🦾
기아 자동차에서 새롭게 출시한 SUV형 전기차에 들어가는 콘솔 파츠의 자동화 조립라인을 빅웨이브로보틱스(마로솔에서) 구축. 기존의 콘솔 조립 라인은 수작업으로 평균 40~60명의 많은 인원을 투입하여 조립하는 대규모 조립 라인이며, 자동화로 수행한 레퍼런스가 없어, 공간 확보, 조립 인원 모집 등 환경 구축이 어려움이 있었고, 그 과정에서 잦은 인원 교체와 그로인한 숙련도 이슈로 인하여 생산성 확보가 어려운 상태였으나, 이를 해소하기위하여 일부 인원을 로봇으로 대체하여 인력난을 해결하고, 수시로 바뀌는 작업자에 대응하여 생산성을 꾸준히 확보함.
공정 레이아웃
YASKAWA GP250을 활용하여 고중량인 자동차 휠을 핸들링하는 공정을 자동화한 로봇자동화솔루션입니다.
자동차 휠의 경우 8kg 이상의 고중량 작업물로 작업자가 핸들링하기 힘들고 꺼려하는 공정이나, 로봇 자동화를 통해 한 번에 최대 2개의 휠을 핸들링하여 생산성도 증가하고 작업자의 만족도도 향상 시킬 수 있습니다.
구성요소
| 로봇 | YASKAWA GP250;
- 6축 다관절, 가반하중 250kg, 작업반경 2,710mm;
- 무게 1,345kg, 반복정밀도 ±0.05 mm |
|---|---|
| 주변기기 | Scissor 타입 공압그리퍼 2EA;
로봇 고정 베이스;
작업물 투입/이동 컨베이어(별도);
컨베이어 트래킹 장치 2 EA |
작업순서
| STEP 1. | 작업물의 투입 및 이동 |
|---|---|
| STEP 2. | 작업물 위치 센싱 및 트래킹 |
| STEP 3. | 작업물 픽업 |
| STEP 4. | 배출 컨베이어 트래킹 |
| STEP 5. | 작업물 언로딩 |
특장점
작업 환경 개선과 생산성 향상을 동시에
고중량(8kg이상) 제품 핸들링 자동화로 작업자 근골격계 질환 예방
작업물 2개 동시 작업으로 사이클 타임 단축
투입 배출 모두 컨베이어 이송작업을 유지한 상태에서 연속 작업 수행
작업 조건에 맞춰 최적 설계 및 사전 검증 가능
작업 조건 및 성능에 맞춰 최적 툴 설계 및 제작 가능
작업물 2개 동시 작업 가능하도록 툴 및 레이아웃 설계
컨베이어 지그 하단을 클램핑하여 위치 오차로 인한 에러 최소화
도입효과
| 주요지표 | 사이클 타임 단축으로 생산성 향상
작업자 근골격계 질환 예방 |
|---|---|
| 도입기업 피드백 | "고중량 제품을 핸들링하는 작업으로 작업자들이 육체적으로 힘들어 하는 공정이었는데 자동화를 통해 작업자를 다른 공정에 전환 배치하여 작업 효율 및 생산성을 향상시킬 수 있었습니다." |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
솔루션에 사용된 로봇이 궁금하다면?
추천 솔루션
로봇이 짓는 집?! 공간제작소, 모듈러 주택 창호 조립까지 자동화! 🛠️🏠
해당 도입사례는 KUKA 산업용 로봇과 자체 설계한 로봇 그리퍼, High Payload Track Motion을 결합하여 주택 창호 조립 자동화를 구현한 국내 최초의 솔루션입니다. 공간제작소는 건축 비용 절감 및 균일한 품질의 모듈러 주택 생산을 목표로 창호 조립 자동화 시스템을 도입하였습니다.
AI비전 + 산업용로봇으로 2D 피킹 시스템 구현! 🦾 CTR 2D picking system 사례
산업용 Pick and Place 작업을 위해 Robot 과 AI 비전을 활용한 Robot vision picking system 스마트 진동판을 이용한 부품의 유연한 공급과 AI를 기반으로 한 비전으로 이종품 검사 및 위치 등 부품 정보를 획득하여 로봇과 연계 빠르고 정확한 Pick and Place 자동화 실현 회사소개 . 회사명 : CTR로보틱스 . 설립일 : 2012년 4월 2일 . 소재지 : 부산광역시 강서구 (지사)과학산단로 333번길 21 . 경쟁력 - 자동화 설비 제작 토탈 솔루션 보유 : 고객 맞춤형 시스템 설계 , 제어 및 시공 관련 다년간 경험 인력 보유 - 트렌드를 리드하는 로봇 자동화 솔루션 확보 : 로봇과 비젼을 활용한 지능형 설비 양산 적용 경험 보유 - POC를 통한 선행 개발 기술 및 표준화 능력 보유 : 기업부설연구소내 선행 기술 개발 인력 보유
EPSON(엡손) 스카라로봇으로 전기차 콘솔 조립 자동화 완벽 구축! 🦾
기아 자동차에서 새롭게 출시한 SUV형 전기차에 들어가는 콘솔 파츠의 자동화 조립라인을 빅웨이브로보틱스(마로솔에서) 구축. 기존의 콘솔 조립 라인은 수작업으로 평균 40~60명의 많은 인원을 투입하여 조립하는 대규모 조립 라인이며, 자동화로 수행한 레퍼런스가 없어, 공간 확보, 조립 인원 모집 등 환경 구축이 어려움이 있었고, 그 과정에서 잦은 인원 교체와 그로인한 숙련도 이슈로 인하여 생산성 확보가 어려운 상태였으나, 이를 해소하기위하여 일부 인원을 로봇으로 대체하여 인력난을 해결하고, 수시로 바뀌는 작업자에 대응하여 생산성을 꾸준히 확보함.