


솔루션에 사용된 로봇이 궁금하다면?


공정 레이아웃
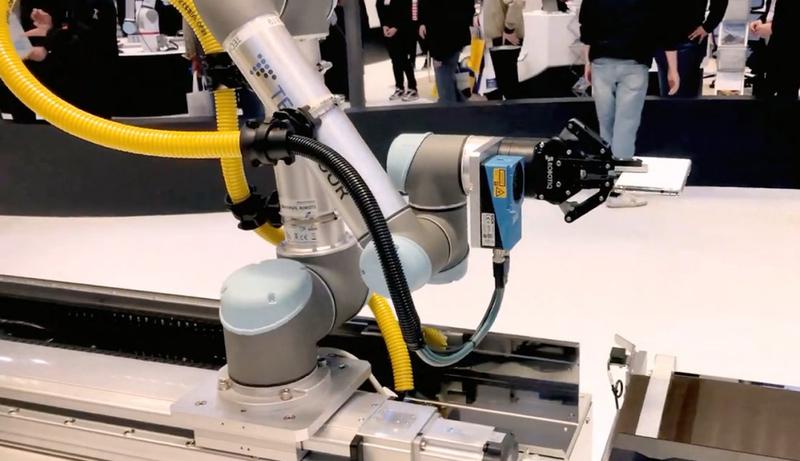
로봇은 2D비전을 활용해 컨베이어로 이송된 물품을 6축 다관절 로봇와 전기그리퍼를 사용해 품목별 위치에 맞춰 적재하는 작업을 수행하는 솔루션입니다.
이비전을 활용하여 작업물의 정보를 인식하고 해당 품목에 맞춰 적재위치에 적재도 가능하며 반대로 작업 지시가 들어 올 경우 필요한 물품을 적재 랙에서 꺼내 토출 위치로 이동시켜 주는 작업이 가능합니다. 리니어 트랙을 활용하여 넓은 범위의 작업 영역 커버가 가능하며 인바운드/아웃바운드 재고관리 작업 수행이 가능합니다.
구성요소
| 로봇 | 유니버셜로봇 UR5;
- 가반하중 : 5kg, 작업반경 : 850mm, 최고속도 : 1m/s, 반복정밀도 : ± 0.1mm;
- (옵션) 레인보우 RB5 로 변경 적용 가능 |
|---|---|
| 주변기기 | 툴: 로보티큐 2F-85 : 최대 스트로크 85mm, 권장 가반하중 5kg, 힘 제어 기능 ;
비전: 씨크 2D 머신비전 Inspector PIM60, 품목 및 작업 위치 인식 ;
주변기기;
- 리니어트랙 베이스(제작품) ;
- 부품 랙 + 거치대(제작품) ;
- 투입 컨베이어(제작품) |
작업순서
| STEP 1. | 컨베이어 지정 위치로 인바운드 물품 투입 |
|---|---|
| STEP 2. | 물품 품목 및 위치 인식 |
| STEP 3. | 물품 픽업 및 지정 적재 위치에 언로딩 |
| STEP 4. | 전체 물품 언로딩 완료 후 작업 완료 신호 발송 |
특장점
효율적인 자동화 프로젝트
ROI 높은 자동화 투자
상대적으로 저렴한 비용 투자로 자동화 및 인건비 절감 가능
컴팩트하고 효율적인 레이아웃
협소한 공간에서 작업시 자유도가 높은 UR5를 적용하여 설치 공간 최소화
고정형 설치 대비 리니어트랙을 활용하여 넓은 영역 작업 수행 가능
유연성 극대화
다양한 제품 핸들링 가능
최대 스트로크가 85mm인 그리퍼 적용으로 다양한 제품 취급 가능
Force Sensing이 가능한 전기그리퍼를 적용하여 제품 파손 방지 및 안전한 핸들링 가능
인바운드/아웃바운드 자동화 확장 용이
(모바일 로봇 전문성을 바탕으로) 인바운드/아웃바운드에 컨베이어 타입 모바일 로봇을 적용 가능
도입효과
| 주요지표 | 정량지표: 작업 투입 인력 감축 |
|---|

※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

번거로운 수작업은 줄이고, 흐름은 더 매끄럽게! ASRS 기반 물류센터 입고 공정 자동화👌
다품종·다규격 박스가 혼재된 환경에서도 안정적인 입고 처리를 가능하게 하며, ASRS 전단 공정의 병목 해소와 운영 효율 극대화를 목표로 설계되었습니다.

자동차 배터리 팔레타이징 자동화, 야스카와 GP250로 60kg이 넘는 배터리를 안전하게 쌓아요 💪
본 솔루션은 아틀라스 배터리(자동차 배터리)의 수출을 위한 리팔레타이징 공정을 자동화한 사례입니다. 국가별 수입 팔레트 규격과 고객사 별로 지정한 팔레타이징 패턴, 제품의 품종 또한 다양하기에 경우의 수의 합이 200가지를 넘겨 이에 대한 규격화와 중형 10/min, 대형 6/min의 물량을 대응하여 라인 안정성 확보를 목표로 하고 있습니다.

다품종 배터리 인케이싱 및 팔레타이징 자동화
다품종 배터리를 자동으로 검사·정렬하고 설정된 레시피에 따라 적재하여 품종 혼입과 고중량 수작업을 줄인 로봇 팔레타이징 솔루션입니다.


공정 레이아웃
로봇은 2D비전을 활용해 컨베이어로 이송된 물품을 6축 다관절 로봇와 전기그리퍼를 사용해 품목별 위치에 맞춰 적재하는 작업을 수행하는 솔루션입니다.
이비전을 활용하여 작업물의 정보를 인식하고 해당 품목에 맞춰 적재위치에 적재도 가능하며 반대로 작업 지시가 들어 올 경우 필요한 물품을 적재 랙에서 꺼내 토출 위치로 이동시켜 주는 작업이 가능합니다. 리니어 트랙을 활용하여 넓은 범위의 작업 영역 커버가 가능하며 인바운드/아웃바운드 재고관리 작업 수행이 가능합니다.
구성요소
| 로봇 | 유니버셜로봇 UR5;
- 가반하중 : 5kg, 작업반경 : 850mm, 최고속도 : 1m/s, 반복정밀도 : ± 0.1mm;
- (옵션) 레인보우 RB5 로 변경 적용 가능 |
|---|---|
| 주변기기 | 툴: 로보티큐 2F-85 : 최대 스트로크 85mm, 권장 가반하중 5kg, 힘 제어 기능 ;
비전: 씨크 2D 머신비전 Inspector PIM60, 품목 및 작업 위치 인식 ;
주변기기;
- 리니어트랙 베이스(제작품) ;
- 부품 랙 + 거치대(제작품) ;
- 투입 컨베이어(제작품) |
작업순서
| STEP 1. | 컨베이어 지정 위치로 인바운드 물품 투입 |
|---|---|
| STEP 2. | 물품 품목 및 위치 인식 |
| STEP 3. | 물품 픽업 및 지정 적재 위치에 언로딩 |
| STEP 4. | 전체 물품 언로딩 완료 후 작업 완료 신호 발송 |
특장점
효율적인 자동화 프로젝트
ROI 높은 자동화 투자
상대적으로 저렴한 비용 투자로 자동화 및 인건비 절감 가능
컴팩트하고 효율적인 레이아웃
협소한 공간에서 작업시 자유도가 높은 UR5를 적용하여 설치 공간 최소화
고정형 설치 대비 리니어트랙을 활용하여 넓은 영역 작업 수행 가능
유연성 극대화
다양한 제품 핸들링 가능
최대 스트로크가 85mm인 그리퍼 적용으로 다양한 제품 취급 가능
Force Sensing이 가능한 전기그리퍼를 적용하여 제품 파손 방지 및 안전한 핸들링 가능
인바운드/아웃바운드 자동화 확장 용이
(모바일 로봇 전문성을 바탕으로) 인바운드/아웃바운드에 컨베이어 타입 모바일 로봇을 적용 가능
도입효과
| 주요지표 | 정량지표: 작업 투입 인력 감축 |
|---|
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
솔루션에 사용된 로봇이 궁금하다면?
추천 솔루션
번거로운 수작업은 줄이고, 흐름은 더 매끄럽게! ASRS 기반 물류센터 입고 공정 자동화👌
다품종·다규격 박스가 혼재된 환경에서도 안정적인 입고 처리를 가능하게 하며, ASRS 전단 공정의 병목 해소와 운영 효율 극대화를 목표로 설계되었습니다.
자동차 배터리 팔레타이징 자동화, 야스카와 GP250로 60kg이 넘는 배터리를 안전하게 쌓아요 💪
본 솔루션은 아틀라스 배터리(자동차 배터리)의 수출을 위한 리팔레타이징 공정을 자동화한 사례입니다. 국가별 수입 팔레트 규격과 고객사 별로 지정한 팔레타이징 패턴, 제품의 품종 또한 다양하기에 경우의 수의 합이 200가지를 넘겨 이에 대한 규격화와 중형 10/min, 대형 6/min의 물량을 대응하여 라인 안정성 확보를 목표로 하고 있습니다.
다품종 배터리 인케이싱 및 팔레타이징 자동화
다품종 배터리를 자동으로 검사·정렬하고 설정된 레시피에 따라 적재하여 품종 혼입과 고중량 수작업을 줄인 로봇 팔레타이징 솔루션입니다.