


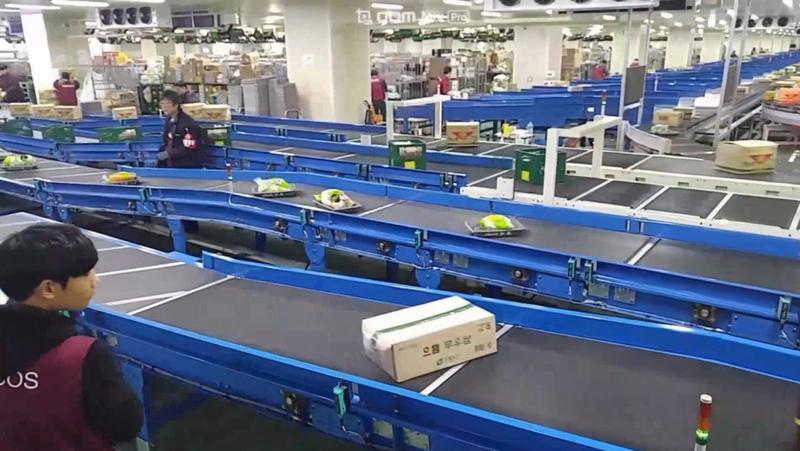


공정 레이아웃
본 적용사례는 LG CNS의 크로스벨트 소터가 적용된 사례입니다.
LG CNS의 크로스벨트소터는 자동 리커버리 기술, 비전기반 Re-Centering 특허기술이 반영된 하이엔드급 고성능 크로스벨트소터로 국내 독자 기술기반 개발된 국산소터입니다.
Cross Belt Sorter는 메인 트랙을 따라 가로로 장착된 독립적으로 작동되는 짧은 컨베이어 벨트 체인으로 구성됩니다. Track을 고속 회전하며 목적지에서 좌우로 화물을 배출하며 분류하는 Loop형 분류 시스템으로, 세계최초 식자재 분류센터 혁신사례 보유 등 박스형 화물 뿐 아니라 다양한 유형의 비정형 상품을 안정적으로이송 및 분류시켜 고성능으로 안전한 분류를 가능하게 합니다.
구성요소
| 로봇 | Cross Belt Sorter;
- 취급품 무게 : 최대 50kg, 최소 0.1kg;
- 취급품 규격 최대 : W700 X L1400 X H700;
- 취급품 규격 최소 : W50 X L100 X H2;
- Tray Belt Size : W400 X L450 X H500;
- Tray Belt Weight : 600kg;
- Tray Max Width : W800 X L800 X H1200;
- Tray Max Width Weight : 1200kg;
- Tray Pitch : W600 X L650 X H700;
- Tray Pitch Weight : 800kg;
- Track Speed : 170m/min;
- Operating Temp. : 영하 5도 - 영상 40도 |
|---|---|
| 주변기기 | Induction;
Cross Belt Tray;
Control Panel;
Track Drive |
작업순서
| STEP 1. | 인덕션 부에서 인버터 동기제어방식으로 상품 초고속 합류 |
|---|---|
| STEP 2. | 트랙 및 카트 부에서 상품 이송 및 분류 |
| STEP 3. | 잘못 분류된 상품이 있을 시 리커버리 진행 |
| STEP 4. | 슈트 부에서 분류 후 상품 배출 |
특장점
High Performance & High Stability
비접촉 전원공급 방식 적용으로 유지보수 및 부품 교체 없이 운영 가능
적외선 통신기반 Cart 제어로 분류 정확도 높음
상품 사이즈별 다양한 Tray Type 보유
(1 Carriage - 1 Belt Tray 또는 2 Belt Tray 적용 가능)
주요 부품에 글로벌 범용 표준 사양 적용 (Schneider Sensor, Mitsubishi PLC 등)
오분류된 상품이 생기면 자동 리커버리
고객의 다양한 물류 환경에 유연한 설비
다양한 고객 산업군의 구축 사례 보유
국내 최대 3온도 대응 온라인/신선 물류센터 구축 (3 온도대 : 냉장, 냉동, 상온)
식자재, 유통, 택배, 초 장척물 센터 구축 등
국내업체 최초 고성능 CB Sorter 해외 수출 (중국, 말레이시아)
검증된 고품질 기술로 안정적 운영 가능한 설비
인덕션에 Encoder 모터 적용
합류 구간 인버터 동기제어 타입 적용
비전 기반 상품 Re-centering 특허 기술
모터와 인버터 일체화 적용
다양한 주변장치와 조합을 통한 시너지 극대화
높이 및 각도 최적화 설계한 Double Chute 조합
소프트 슈트 조합 통해 파손에 취약한 상품도 안전하게 분류 가능
2차 Put Wall 조합 통한 많은 고객 동시 대응 가능
도입효과
| 주요지표 | 안정적 운영이 가능
기존 대비 높은 생산성
자동 리커버리를 통한 분류 오류 최소화다양한 상품취급 가능 |
|---|---|
| 도입기업 피드백 | 100% 수작업으로 분류해 온 파, 배추, 쌀 포대 등 비정형 상품을 포함한 식자재 분류를 세계 최초로 고성능 분류 자동화하여 기존 대비 인당 생산성을 30% 향상시킬 수 있었습니다. |

※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

AMR 오므론(omron) 물류로봇, 상품 종류별로 인식하고, 회수도 가능하다고? 😮
해당 도입사례는 오므론 AMR 물류로봇을 활용해 약 20~30kg에 이르는 개별 상품을 자동으로 회수하고 이동하도록 설계 되었습니다. 기존에는 작업자가 직접 중량 상품을 옮겨야 했기 때문에 근골격계 질환 위험이 높았고, 반복적인 수작업에서 오는 오분류 문제로 물류 효율성도 떨어지는 상황이었습니다. 오므론 AMR은 이러한 문제를 해결하기 위해 도입되었으며, 다양한 크기와 형태의 상품을 안정적으로 이송할 수 있도록 구성되었습니다. AMR의 탑모듈에는 포토센서가 장착되어 상품의 유무를 감지하고, 제품을 안전하게 이송할 수 있는 거리 설정 기능이 포함되어 있어 원활한 반송이 가능합니다.

씨메스(CMES) 팔레타이징 솔루션 대공개 🙌 쿠팡에게 선택 받은 이유
씨메스(CMES)의 팔레타이징 솔루션은 다양한 크기와 모양의 박스를 자동으로 팔레트에 쌓아 올리는 로봇 자동화 시스템입니다. 이 시스템은 3D 비전 과 AI 기술 을 접목하여 물류 작업에서 가장 중요한 작업 중 하나인 팔레타이징을 최적화합니다. 특히, 비정형화된 박스들이 랜덤으로 입고되더라도, AI가 스스로 최적의 쌓기 패턴을 생성해 높은 효율성과 공간 활용성을 제공합니다.

자동차 배터리 팔레타이징 자동화, 야스카와 GP225로 60kg이 넘는 배터리를 안전하게 쌓아요 💪
본 솔루션은 한국앤컴퍼니에서 생산하는 아틀라스 배터리의 수출 위한 리팔레타이징 공정을 자동화한 사례입니다. 국가 별 수입 팔레트 규격과 고객사 별로 지정한 팔레타이징 패턴, 제품의 품종 또한 다양하기에 경우의 수의 합이 200가지를 넘겨 이에 대한 규격화와 중형 10/min, 대형 6/min의 물량을 대응하여 라인 안정성 확보를 목표로하고 있습니다. [팔레트 공급기 & 팔레트 컨베이어] 국가 별 5종류 이상의 팔레트를 공용으로 사용 가능하며, 10스택 원활한 물류 사이클 확보, 디스택된 팔레트는 배터리 팔레타이징 포지션으로 이송과 동시에 정렬되며, 작업이 완료된 팔레트는 배출 포지션으로 이송함. [배터리 정렬기] 인라인에서 투입되는 배터리를 세팅된 팔레타이징 패턴에 맞게 1단, 2단(직/병렬), 3단 자동 정렬한 뒤, 로봇을 통하여 배출 후 초기화되는 동작 반복 [로봇 팔레타이저] 정렬이 완료된 배터리를 컨베이어 측의 팔레타이징 포지션에 픽 앤 플레이스 동작을 지정된 위치와 층 수에 맞게 반복하며, 설정에 따라 층 마다 허니콤 자동 투입 [허니콤 공급 & 정렬기] NO BOX 사양의 배터리의 층 마다 들어가는 허니콤에 대한 자동 정렬 및 투입


공정 레이아웃
본 적용사례는 LG CNS의 크로스벨트 소터가 적용된 사례입니다.
LG CNS의 크로스벨트소터는 자동 리커버리 기술, 비전기반 Re-Centering 특허기술이 반영된 하이엔드급 고성능 크로스벨트소터로 국내 독자 기술기반 개발된 국산소터입니다.
Cross Belt Sorter는 메인 트랙을 따라 가로로 장착된 독립적으로 작동되는 짧은 컨베이어 벨트 체인으로 구성됩니다. Track을 고속 회전하며 목적지에서 좌우로 화물을 배출하며 분류하는 Loop형 분류 시스템으로, 세계최초 식자재 분류센터 혁신사례 보유 등 박스형 화물 뿐 아니라 다양한 유형의 비정형 상품을 안정적으로이송 및 분류시켜 고성능으로 안전한 분류를 가능하게 합니다.
구성요소
| 로봇 | Cross Belt Sorter;
- 취급품 무게 : 최대 50kg, 최소 0.1kg;
- 취급품 규격 최대 : W700 X L1400 X H700;
- 취급품 규격 최소 : W50 X L100 X H2;
- Tray Belt Size : W400 X L450 X H500;
- Tray Belt Weight : 600kg;
- Tray Max Width : W800 X L800 X H1200;
- Tray Max Width Weight : 1200kg;
- Tray Pitch : W600 X L650 X H700;
- Tray Pitch Weight : 800kg;
- Track Speed : 170m/min;
- Operating Temp. : 영하 5도 - 영상 40도 |
|---|---|
| 주변기기 | Induction;
Cross Belt Tray;
Control Panel;
Track Drive |
작업순서
| STEP 1. | 인덕션 부에서 인버터 동기제어방식으로 상품 초고속 합류 |
|---|---|
| STEP 2. | 트랙 및 카트 부에서 상품 이송 및 분류 |
| STEP 3. | 잘못 분류된 상품이 있을 시 리커버리 진행 |
| STEP 4. | 슈트 부에서 분류 후 상품 배출 |
특장점
High Performance & High Stability
비접촉 전원공급 방식 적용으로 유지보수 및 부품 교체 없이 운영 가능
적외선 통신기반 Cart 제어로 분류 정확도 높음
상품 사이즈별 다양한 Tray Type 보유
(1 Carriage - 1 Belt Tray 또는 2 Belt Tray 적용 가능)
주요 부품에 글로벌 범용 표준 사양 적용 (Schneider Sensor, Mitsubishi PLC 등)
오분류된 상품이 생기면 자동 리커버리
고객의 다양한 물류 환경에 유연한 설비
다양한 고객 산업군의 구축 사례 보유
국내 최대 3온도 대응 온라인/신선 물류센터 구축 (3 온도대 : 냉장, 냉동, 상온)
식자재, 유통, 택배, 초 장척물 센터 구축 등
국내업체 최초 고성능 CB Sorter 해외 수출 (중국, 말레이시아)
검증된 고품질 기술로 안정적 운영 가능한 설비
인덕션에 Encoder 모터 적용
합류 구간 인버터 동기제어 타입 적용
비전 기반 상품 Re-centering 특허 기술
모터와 인버터 일체화 적용
다양한 주변장치와 조합을 통한 시너지 극대화
높이 및 각도 최적화 설계한 Double Chute 조합
소프트 슈트 조합 통해 파손에 취약한 상품도 안전하게 분류 가능
2차 Put Wall 조합 통한 많은 고객 동시 대응 가능
도입효과
| 주요지표 | 안정적 운영이 가능
기존 대비 높은 생산성
자동 리커버리를 통한 분류 오류 최소화다양한 상품취급 가능 |
|---|---|
| 도입기업 피드백 | 100% 수작업으로 분류해 온 파, 배추, 쌀 포대 등 비정형 상품을 포함한 식자재 분류를 세계 최초로 고성능 분류 자동화하여 기존 대비 인당 생산성을 30% 향상시킬 수 있었습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션
AMR 오므론(omron) 물류로봇, 상품 종류별로 인식하고, 회수도 가능하다고? 😮
해당 도입사례는 오므론 AMR 물류로봇을 활용해 약 20~30kg에 이르는 개별 상품을 자동으로 회수하고 이동하도록 설계 되었습니다. 기존에는 작업자가 직접 중량 상품을 옮겨야 했기 때문에 근골격계 질환 위험이 높았고, 반복적인 수작업에서 오는 오분류 문제로 물류 효율성도 떨어지는 상황이었습니다. 오므론 AMR은 이러한 문제를 해결하기 위해 도입되었으며, 다양한 크기와 형태의 상품을 안정적으로 이송할 수 있도록 구성되었습니다. AMR의 탑모듈에는 포토센서가 장착되어 상품의 유무를 감지하고, 제품을 안전하게 이송할 수 있는 거리 설정 기능이 포함되어 있어 원활한 반송이 가능합니다.
씨메스(CMES) 팔레타이징 솔루션 대공개 🙌 쿠팡에게 선택 받은 이유
씨메스(CMES)의 팔레타이징 솔루션은 다양한 크기와 모양의 박스를 자동으로 팔레트에 쌓아 올리는 로봇 자동화 시스템입니다. 이 시스템은 3D 비전 과 AI 기술 을 접목하여 물류 작업에서 가장 중요한 작업 중 하나인 팔레타이징을 최적화합니다. 특히, 비정형화된 박스들이 랜덤으로 입고되더라도, AI가 스스로 최적의 쌓기 패턴을 생성해 높은 효율성과 공간 활용성을 제공합니다.
자동차 배터리 팔레타이징 자동화, 야스카와 GP225로 60kg이 넘는 배터리를 안전하게 쌓아요 💪
본 솔루션은 한국앤컴퍼니에서 생산하는 아틀라스 배터리의 수출 위한 리팔레타이징 공정을 자동화한 사례입니다. 국가 별 수입 팔레트 규격과 고객사 별로 지정한 팔레타이징 패턴, 제품의 품종 또한 다양하기에 경우의 수의 합이 200가지를 넘겨 이에 대한 규격화와 중형 10/min, 대형 6/min의 물량을 대응하여 라인 안정성 확보를 목표로하고 있습니다. [팔레트 공급기 & 팔레트 컨베이어] 국가 별 5종류 이상의 팔레트를 공용으로 사용 가능하며, 10스택 원활한 물류 사이클 확보, 디스택된 팔레트는 배터리 팔레타이징 포지션으로 이송과 동시에 정렬되며, 작업이 완료된 팔레트는 배출 포지션으로 이송함. [배터리 정렬기] 인라인에서 투입되는 배터리를 세팅된 팔레타이징 패턴에 맞게 1단, 2단(직/병렬), 3단 자동 정렬한 뒤, 로봇을 통하여 배출 후 초기화되는 동작 반복 [로봇 팔레타이저] 정렬이 완료된 배터리를 컨베이어 측의 팔레타이징 포지션에 픽 앤 플레이스 동작을 지정된 위치와 층 수에 맞게 반복하며, 설정에 따라 층 마다 허니콤 자동 투입 [허니콤 공급 & 정렬기] NO BOX 사양의 배터리의 층 마다 들어가는 허니콤에 대한 자동 정렬 및 투입