




공정 레이아웃
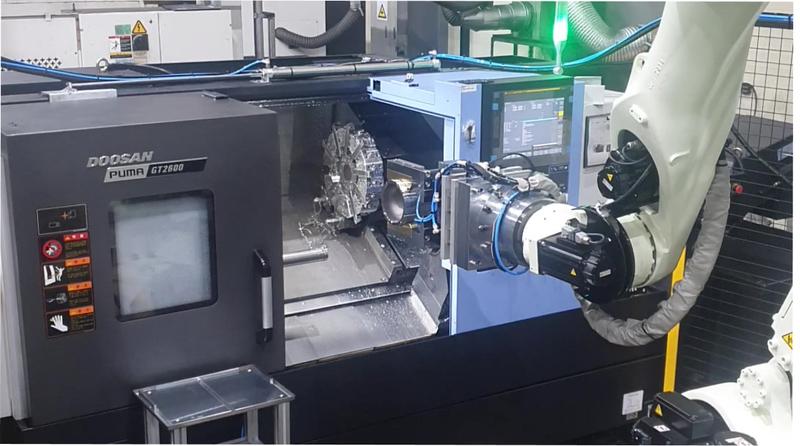
자동차 부품 소재의 가공기 투입 및 배출 작업에서 특수 제작된 핑거도입으로 공차가 큰 제품소재들까지도 가공기로 자동 투입 가능한 솔루션 구축
이 솔루션은 발해로봇의 연구개발을 통해 특수 제작된 핑거를 사용하여, 열간단조에서 생성된 공차가 비교적 큰 제품들을 가공기안으로 자동 투입할 수 있는 자동화 시스템입니다.
구성요소
| 로봇 | KAWASAKI CX210L
- 6축 산업용로봇, 가반하중 210kg, 최대 동작영역 2,699mm, 무게 870kg, 반복정밀도 : ± 0.06 mm |
|---|---|
| 주변기기 | 핑거;
공급컨베이어;
배출컨베이어;
검사기;
방청기 |
작업순서
| STEP 1. | 작업자가 공급 컨베이어에 제품 소재를 투입 |
|---|---|
| STEP 2. | 로봇이 가공기로 제품 소재를 투입 |
| STEP 3. | 가공기에서 제품 가공 완료 |
| STEP 4. | 로봇이 가공기에서 제품을 배출 |
| STEP 5. | 자동 검사 |
| STEP 6. | 로봇이 완성 제품을 방청기에 투입 |
| STEP 7. | 로봇이 방청기에서 완성 제품을 컨베이어로 배출 |
특장점
생산성을 높이고 기존 자동화의 문제를 해결
열간단조를 통해 성형된 공차가 큰 제품소재들을 불량처리 하지 않고 가공기에 자동으로 투입가능
유휴 없는 연속 작업을 통해 높은 생산성 확보
인력 수급의 문제 해결 (12kg 이상의 제품 소재를 가공기에 투입하는 노동집약적 작업의 기피현상 해결)
도입효과
| 주요지표 | 근로자 작업환경 및 근로조건 향상
가공기 투입 전 제품소재의 양품과 불량품의 구별 작업 불필요 |
|---|---|
| 도입기업 피드백 | 공차가 큰 제품소재에 대해 불량처리 하지 않고 자동으로 가공기 투입가능으로 인한 원가 절감 및 생산량 향상 |

※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

알루미늄 바(Bar) 가공·후공정 통합 머신텐딩 자동화 솔루션
알루미늄 바(Bar) CNC 가공부터 세척, 후공정, 완제품 배출까지 전 공정을; 무인으로 연계한 머신텐딩 자동화 솔루션입니다. 가공 및 후공정 인력 30% 감축하였습니다.

태양광 패널 설치 자동, 이동형 로봇팔(모바일 매니퓰레이터)에게 맡긴 이유(루미너스로보틱스)
호주의 대규모 태양광 발전소 건설 현장에 적용된 본 솔루션은 루미너스로보틱스(Luminous Robotics)가 개발한 자율이동형 로봇, 'LUMI'를 중심으로 한 모바일 매니퓰레이터 기반 설치 자동화 시스템입니다. 현장은 고온, 강풍, 거친 지형 등 사람이 작업하기에 까다로운 환경이었으며, 노동력 부족 및 인건비 상승 문제로 인해 건설 자동화에 대한 요구가 높아지고 있는 상황이었습니다. LUMI는 무거운 태양광 패널을 빠르고 정확하게 설치할 수 있도록 설계된 이동식 로봇팔로, 자율주행 기능과 로봇 암, 고정밀 센서가 통합된 구조입니다. 특히 기존 인력 중심의 설치 방식과 충돌 없이 통합되도록 설계되어, 별도 인프라 변경 없이도 현장 자동화 전환이 가능합니다.

자동차 배터리 팔레타이징 자동화, 야스카와 GP225로 60kg이 넘는 배터리를 안전하게 쌓아요 💪
본 솔루션은 한국앤컴퍼니에서 생산하는 아틀라스 배터리의 수출 위한 리팔레타이징 공정을 자동화한 사례입니다. 국가 별 수입 팔레트 규격과 고객사 별로 지정한 팔레타이징 패턴, 제품의 품종 또한 다양하기에 경우의 수의 합이 200가지를 넘겨 이에 대한 규격화와 중형 10/min, 대형 6/min의 물량을 대응하여 라인 안정성 확보를 목표로하고 있습니다. [팔레트 공급기 & 팔레트 컨베이어] 국가 별 5종류 이상의 팔레트를 공용으로 사용 가능하며, 10스택 원활한 물류 사이클 확보, 디스택된 팔레트는 배터리 팔레타이징 포지션으로 이송과 동시에 정렬되며, 작업이 완료된 팔레트는 배출 포지션으로 이송함. [배터리 정렬기] 인라인에서 투입되는 배터리를 세팅된 팔레타이징 패턴에 맞게 1단, 2단(직/병렬), 3단 자동 정렬한 뒤, 로봇을 통하여 배출 후 초기화되는 동작 반복 [로봇 팔레타이저] 정렬이 완료된 배터리를 컨베이어 측의 팔레타이징 포지션에 픽 앤 플레이스 동작을 지정된 위치와 층 수에 맞게 반복하며, 설정에 따라 층 마다 허니콤 자동 투입 [허니콤 공급 & 정렬기] NO BOX 사양의 배터리의 층 마다 들어가는 허니콤에 대한 자동 정렬 및 투입


공정 레이아웃
자동차 부품 소재의 가공기 투입 및 배출 작업에서 특수 제작된 핑거도입으로 공차가 큰 제품소재들까지도 가공기로 자동 투입 가능한 솔루션 구축
이 솔루션은 발해로봇의 연구개발을 통해 특수 제작된 핑거를 사용하여, 열간단조에서 생성된 공차가 비교적 큰 제품들을 가공기안으로 자동 투입할 수 있는 자동화 시스템입니다.
구성요소
| 로봇 | KAWASAKI CX210L
- 6축 산업용로봇, 가반하중 210kg, 최대 동작영역 2,699mm, 무게 870kg, 반복정밀도 : ± 0.06 mm |
|---|---|
| 주변기기 | 핑거;
공급컨베이어;
배출컨베이어;
검사기;
방청기 |
작업순서
| STEP 1. | 작업자가 공급 컨베이어에 제품 소재를 투입 |
|---|---|
| STEP 2. | 로봇이 가공기로 제품 소재를 투입 |
| STEP 3. | 가공기에서 제품 가공 완료 |
| STEP 4. | 로봇이 가공기에서 제품을 배출 |
| STEP 5. | 자동 검사 |
| STEP 6. | 로봇이 완성 제품을 방청기에 투입 |
| STEP 7. | 로봇이 방청기에서 완성 제품을 컨베이어로 배출 |
특장점
생산성을 높이고 기존 자동화의 문제를 해결
열간단조를 통해 성형된 공차가 큰 제품소재들을 불량처리 하지 않고 가공기에 자동으로 투입가능
유휴 없는 연속 작업을 통해 높은 생산성 확보
인력 수급의 문제 해결 (12kg 이상의 제품 소재를 가공기에 투입하는 노동집약적 작업의 기피현상 해결)
도입효과
| 주요지표 | 근로자 작업환경 및 근로조건 향상
가공기 투입 전 제품소재의 양품과 불량품의 구별 작업 불필요 |
|---|---|
| 도입기업 피드백 | 공차가 큰 제품소재에 대해 불량처리 하지 않고 자동으로 가공기 투입가능으로 인한 원가 절감 및 생산량 향상 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션
알루미늄 바(Bar) 가공·후공정 통합 머신텐딩 자동화 솔루션
알루미늄 바(Bar) CNC 가공부터 세척, 후공정, 완제품 배출까지 전 공정을; 무인으로 연계한 머신텐딩 자동화 솔루션입니다. 가공 및 후공정 인력 30% 감축하였습니다.
태양광 패널 설치 자동, 이동형 로봇팔(모바일 매니퓰레이터)에게 맡긴 이유(루미너스로보틱스)
호주의 대규모 태양광 발전소 건설 현장에 적용된 본 솔루션은 루미너스로보틱스(Luminous Robotics)가 개발한 자율이동형 로봇, 'LUMI'를 중심으로 한 모바일 매니퓰레이터 기반 설치 자동화 시스템입니다. 현장은 고온, 강풍, 거친 지형 등 사람이 작업하기에 까다로운 환경이었으며, 노동력 부족 및 인건비 상승 문제로 인해 건설 자동화에 대한 요구가 높아지고 있는 상황이었습니다. LUMI는 무거운 태양광 패널을 빠르고 정확하게 설치할 수 있도록 설계된 이동식 로봇팔로, 자율주행 기능과 로봇 암, 고정밀 센서가 통합된 구조입니다. 특히 기존 인력 중심의 설치 방식과 충돌 없이 통합되도록 설계되어, 별도 인프라 변경 없이도 현장 자동화 전환이 가능합니다.
자동차 배터리 팔레타이징 자동화, 야스카와 GP225로 60kg이 넘는 배터리를 안전하게 쌓아요 💪
본 솔루션은 한국앤컴퍼니에서 생산하는 아틀라스 배터리의 수출 위한 리팔레타이징 공정을 자동화한 사례입니다. 국가 별 수입 팔레트 규격과 고객사 별로 지정한 팔레타이징 패턴, 제품의 품종 또한 다양하기에 경우의 수의 합이 200가지를 넘겨 이에 대한 규격화와 중형 10/min, 대형 6/min의 물량을 대응하여 라인 안정성 확보를 목표로하고 있습니다. [팔레트 공급기 & 팔레트 컨베이어] 국가 별 5종류 이상의 팔레트를 공용으로 사용 가능하며, 10스택 원활한 물류 사이클 확보, 디스택된 팔레트는 배터리 팔레타이징 포지션으로 이송과 동시에 정렬되며, 작업이 완료된 팔레트는 배출 포지션으로 이송함. [배터리 정렬기] 인라인에서 투입되는 배터리를 세팅된 팔레타이징 패턴에 맞게 1단, 2단(직/병렬), 3단 자동 정렬한 뒤, 로봇을 통하여 배출 후 초기화되는 동작 반복 [로봇 팔레타이저] 정렬이 완료된 배터리를 컨베이어 측의 팔레타이징 포지션에 픽 앤 플레이스 동작을 지정된 위치와 층 수에 맞게 반복하며, 설정에 따라 층 마다 허니콤 자동 투입 [허니콤 공급 & 정렬기] NO BOX 사양의 배터리의 층 마다 들어가는 허니콤에 대한 자동 정렬 및 투입