


솔루션에 사용된 로봇이 궁금하다면?


공정 레이아웃
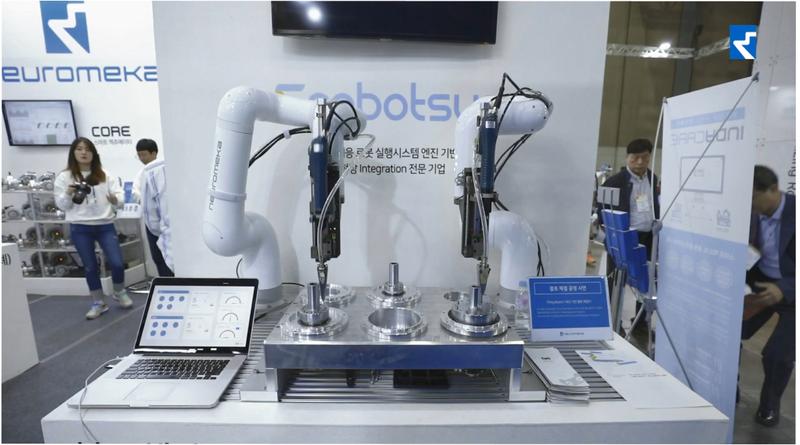
이 솔루션은 Indy7을 활용하여 볼트체결을 자동화 하는 솔루션입니다.
볼트체결은 조금만 위치가 벗어나더라도 작업 실패로 이어지는 경우가 많으며, 적절한 힘으로 조립되지 않을 경우 파손되거나 오조립될 수 있습니다. Indy7의 높은 위치 정밀도로 오차를 최소화하고 작업을 수행할 수 있습니다. 본 공정에서 추가적인 Option으로 전용 IndyEye로 Hole의 동심도를 검사하여 작업시 발생할수 있는 오차를 줄일 수 있습니다.
구성요소
| 로봇 | Indy7;
- 6축 다관절로봇, 가반하중 7kg, 최대 동작영역 1.3m, 무게 28kg, 반복정밀도 : ± 0.1 mm |
|---|---|
| 주변기기 | 작업 셀;
로봇 베이스;
조립 작업 지그;
툴: 자동 공급 볼트 체결기 |
작업순서
| STEP 1. | 조립 위치에 조립물 배치 |
|---|---|
| STEP 2. | 조립 위치로 이동하여 볼팅 작업 수행 |
| STEP 3. | 체결이 완료되면 다음 볼팅 작업 위치로 이동 |
특장점
빠른 티칭과 손쉬운 관리 및 조작
RES기반 작업 모니터링 및 자동 실행 모드 지원
다품종 체제 대응 및 빠른 Integration 가능
빠르고 정밀한 볼트 조립
0.1mm의 높은 반복 정밀도로 정밀한 조립 작업 수행
툴 기준 최대 1m/s의 속도로 빠른 작업 수행 가능
별도의 볼트 거치대가 없어 불필요한 동선 최소화
컴팩트한 설치공간
가벼운 무게로 천장에도 설치 가능
추가 설치할 주변기기의 수 최소화
도입효과
| 주요지표 | 볼트 조립 정확도 증가
볼트 조립 작업 투입 인력비 감축 |
|---|---|
| 도입기업 피드백 | M2 이하 소형 볼트 조립의 경우 조립 오차로 인해 자동화 도입이 어려웠으나, 뉴로메카의 솔루션을 통해 자동화 도입이 가능했습니다. |

※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

반복 작업은 로봇에게, 품질과 속도는 한 단계 위로! 콘솔 조립 자동화 솔루션👌
이 프로젝트는 기존에 수작업으로 진행되던 자동차 콘솔 조립 라인에 로봇(EPSON 스카라 및 6축 로봇)과 자동 체결기/융착기를 도입하여 인원을 줄이고 생산 효율(UPH)을 높이는 것을 목표로 합니다.

자동차 배터리 팔레타이징 자동화, 야스카와 GP250로 60kg이 넘는 배터리를 안전하게 쌓아요 💪
본 솔루션은 아틀라스 배터리(자동차 배터리)의 수출을 위한 리팔레타이징 공정을 자동화한 사례입니다. 국가별 수입 팔레트 규격과 고객사 별로 지정한 팔레타이징 패턴, 제품의 품종 또한 다양하기에 경우의 수의 합이 200가지를 넘겨 이에 대한 규격화와 중형 10/min, 대형 6/min의 물량을 대응하여 라인 안정성 확보를 목표로 하고 있습니다.

2D 비전 기반 자동차 미드플래닛 품질검사 및 언로딩 자동화
이온질화 열처리가 완료된 자동차 미드플래닛을 다단 적층 배치에서 자동으로 언로딩하고, 핀 제거부터 외관 품질검사와 양품 재적재 및 배출까지 연속으로 수행하는 자동화 공정입니다.


공정 레이아웃
이 솔루션은 Indy7을 활용하여 볼트체결을 자동화 하는 솔루션입니다.
볼트체결은 조금만 위치가 벗어나더라도 작업 실패로 이어지는 경우가 많으며, 적절한 힘으로 조립되지 않을 경우 파손되거나 오조립될 수 있습니다. Indy7의 높은 위치 정밀도로 오차를 최소화하고 작업을 수행할 수 있습니다. 본 공정에서 추가적인 Option으로 전용 IndyEye로 Hole의 동심도를 검사하여 작업시 발생할수 있는 오차를 줄일 수 있습니다.
구성요소
| 로봇 | Indy7;
- 6축 다관절로봇, 가반하중 7kg, 최대 동작영역 1.3m, 무게 28kg, 반복정밀도 : ± 0.1 mm |
|---|---|
| 주변기기 | 작업 셀;
로봇 베이스;
조립 작업 지그;
툴: 자동 공급 볼트 체결기 |
작업순서
| STEP 1. | 조립 위치에 조립물 배치 |
|---|---|
| STEP 2. | 조립 위치로 이동하여 볼팅 작업 수행 |
| STEP 3. | 체결이 완료되면 다음 볼팅 작업 위치로 이동 |
특장점
빠른 티칭과 손쉬운 관리 및 조작
RES기반 작업 모니터링 및 자동 실행 모드 지원
다품종 체제 대응 및 빠른 Integration 가능
빠르고 정밀한 볼트 조립
0.1mm의 높은 반복 정밀도로 정밀한 조립 작업 수행
툴 기준 최대 1m/s의 속도로 빠른 작업 수행 가능
별도의 볼트 거치대가 없어 불필요한 동선 최소화
컴팩트한 설치공간
가벼운 무게로 천장에도 설치 가능
추가 설치할 주변기기의 수 최소화
도입효과
| 주요지표 | 볼트 조립 정확도 증가
볼트 조립 작업 투입 인력비 감축 |
|---|---|
| 도입기업 피드백 | M2 이하 소형 볼트 조립의 경우 조립 오차로 인해 자동화 도입이 어려웠으나, 뉴로메카의 솔루션을 통해 자동화 도입이 가능했습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
솔루션에 사용된 로봇이 궁금하다면?
추천 솔루션
반복 작업은 로봇에게, 품질과 속도는 한 단계 위로! 콘솔 조립 자동화 솔루션👌
이 프로젝트는 기존에 수작업으로 진행되던 자동차 콘솔 조립 라인에 로봇(EPSON 스카라 및 6축 로봇)과 자동 체결기/융착기를 도입하여 인원을 줄이고 생산 효율(UPH)을 높이는 것을 목표로 합니다.
자동차 배터리 팔레타이징 자동화, 야스카와 GP250로 60kg이 넘는 배터리를 안전하게 쌓아요 💪
본 솔루션은 아틀라스 배터리(자동차 배터리)의 수출을 위한 리팔레타이징 공정을 자동화한 사례입니다. 국가별 수입 팔레트 규격과 고객사 별로 지정한 팔레타이징 패턴, 제품의 품종 또한 다양하기에 경우의 수의 합이 200가지를 넘겨 이에 대한 규격화와 중형 10/min, 대형 6/min의 물량을 대응하여 라인 안정성 확보를 목표로 하고 있습니다.
2D 비전 기반 자동차 미드플래닛 품질검사 및 언로딩 자동화
이온질화 열처리가 완료된 자동차 미드플래닛을 다단 적층 배치에서 자동으로 언로딩하고, 핀 제거부터 외관 품질검사와 양품 재적재 및 배출까지 연속으로 수행하는 자동화 공정입니다.