ㄴ.png)
솔루션에 사용된 로봇이 궁금하다면?

공정 레이아웃
[공정 개요]
제약사 종합포장실에서 소형박스 제함부터 카톤박스 인케이싱, 대형박스 팔레타이징까지 9단계 공정을 약 30m²(6.2m × 5.2m) 공간에서 일괄 자동화한 포장 라인 솔루션입니다. 레인보우로보틱스 RB10-1300 협동로봇 3대와 제함기, X/Z 직교로봇을 조합해 분당 22박스로 들어오는 카톤박스를 받아내고 투입 인력을 3명에서 1명으로 줄이도록 설계했습니다.
인케이싱은 개별 포장된 제품 박스(카톤박스)를 운반용 박스에 정해진 수량만큼 적입하는 공정입니다. 이 솔루션은 인케이싱을 두 단계로 나눠 카톤박스는 협동로봇이 소형박스에 넣고 봉함된 소형박스는 직교로봇이 대형박스에 넣습니다. 대형박스는 봉함과 라벨링을 거쳐 협동로봇이 팔레트에 적재하고 랩핑기를 거쳐 출하 준비가 끝납니다.
(레이아웃 이미지 삽입: 제안서 16장 도면. ① 소형박스 제함기 ② 카톤박스 인케이싱 ③ 소형박스 씰러·라벨러 ④ 소형박스 정렬기 ⑤ 대형박스 제함기 ⑥ 소형박스 인케이싱 ⑦ 대형박스 씰러·라벨러 ⑧ 팔레타이저 ⑨ 랩핑기)
[프로젝트 배경 및 목적]
기존 공정의 문제점
종합포장실로 카톤박스가 분당 22개씩 들어오는데 제함과 적입, 봉함, 적재가 모두 수작업이라 3명이 붙어 공급 속도를 따라가야 했습니다. 대형박스를 팔레트에 42개씩 쌓는 작업은 하루 종일 반복되는 일이었고 생산량이 늘어나면 사람을 더 넣는 것 외에 답이 없었습니다. 포장실 면적이 약 9.7평으로 좁아 안전펜스가 필요한 산업용 로봇 셀을 넣기 어려웠고 작업자가 자재 보충과 팔레트 교체로 수시로 드나드는 공간이라 협동로봇 기반 구성이 필요했습니다.
1. 제함부터 팔레타이징까지 일괄 자동화로 투입 인력 감축
소형박스 제함, 카톤박스 인케이싱, 대형박스 적재처럼 손이 많이 가는 자리에 협동로봇을 두고 대형박스 제함과 봉함, 라벨링은 전용 설비에 맡겨 9단계를 한 라인으로 연결합니다. 투입 인원은 3명에서 1명으로 줄어들고 남은 1명은 자재 보충과 라인 감시를 맡습니다.
2. 협동로봇으로 협소 공간과 작업자 공존 환경 구현
리치 1,300mm의 RB10-1300을 공정별로 배치해 6.2m × 5.2m 공간 안에 라인 전체를 넣습니다. 작업자는 같은 공간에서 접힌 박스를 채우고 완적재 팔레트를 빼낼 수 있습니다.
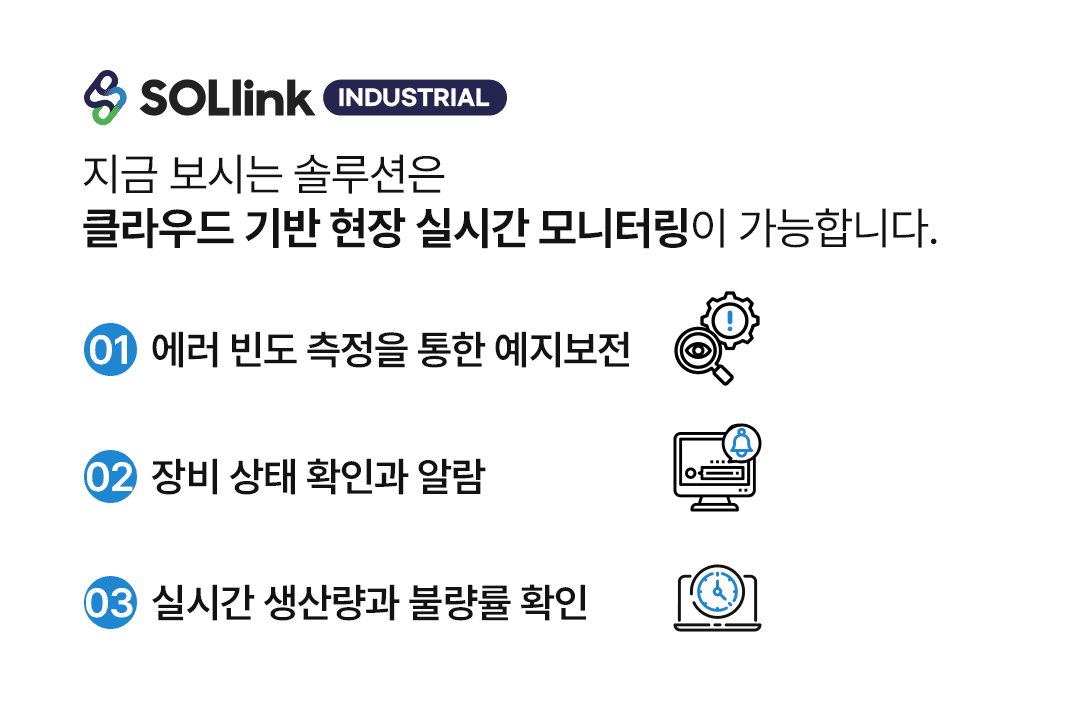
3. SOLlink 기반 예지보전과 작업자 안전 관제
진공 그리퍼 압력 데이터로 그리퍼와 구동부 이상을 미리 잡고 AI 비전으로 로봇 주변 작업자 접근을 감지해 라인 정지와 충돌을 예방합니다.
구성요소
| 로봇 | 레인보우로보틱스 RB10-1300 협동로봇 3대 (가반하중 10kg, 리치 1,300mm) · 소형박스 제함, 카톤박스 인케이싱, 대형박스 팔레타이징 담당 / X/Z 직교로봇 1대 · 소형박스를 대형박스에 적입 |
|---|---|
| 주변기기 | 소형박스 로봇제함기 (분당 12박스) / 대형박스 전용 제함기 (분당 15박스) / 씰러·라벨러 2식 (소형박스용, 대형박스용) / 소형박스 정렬기 / 벨트 컨베이어 / 진공 그리퍼 / 팔레타이저 (팔레트 거치부) / 랩핑기 / SOLlink Industrial (설비 연동 및 이상탐지) / AI 비전 안전 카메라 (RGB 카메라 + 엣지 디바이스) |
작업순서
| STEP 1. | 협동로봇이 테이블 위에 접힌 소형박스를 집어 하부를 봉함하고 벨트 컨베이어에 올립니다. 제함 속도는 분당 12박스입니다. |
|---|---|
| STEP 2. | 기존 설비에서 정렬돼 나오는 카톤박스를 협동로봇이 집어 소형박스에 적입합니다. |
| STEP 3. | 적입이 끝난 소형박스 상단을 봉함하고 측면에 라벨을 붙입니다. |
| STEP 4. | 봉함된 소형박스를 대형박스에 넣을 수 있는 배열로 정렬합니다. |
| STEP 5. | 전용 제함기가 대형박스를 제함해 컨베이어에 정렬합니다. 제함 속도는 분당 15박스입니다. |
| STEP 6. | X/Z 직교로봇이 정렬된 소형박스를 집어 대형박스에 적입합니다. |
| STEP 7. | 적입이 끝난 대형박스 상단을 봉함하고 측면에 라벨을 붙입니다. |
| STEP 8. | 협동로봇이 봉함된 대형박스를 집어 팔레트 위에 적재합니다. 팔레트 한 장에 약 42박스를 쌓습니다. |
| STEP 9. | 적재가 끝난 팔레트를 랩핑기로 감싸 출하 준비를 마칩니다. (제안서 26장 설명문이 적재 공정 복사본이라 새로 썼습니다. 랩핑기 방식 확인 후 문장 보강) |
특장점
1. 제함기와 협동로봇 조합으로 제함부터 팔레타이징까지 30m²에서 일괄 자동화
포장 후공정을 로봇으로 바꿀 때 흔히 팔레타이징 한 구간만 따로 떼어내는데 그러면 제함과 적입에 여전히 사람이 남습니다. 이 솔루션은 소형박스 제함, 카톤박스 인케이싱, 대형박스 적재처럼 손이 많이 가는 자리 세 곳에 협동로봇을 두고 대형박스 제함과 봉함, 라벨링처럼 정형화된 작업은 전용 설비에 맡겼습니다. 리치 1,300mm의 RB10-1300을 공정별로 배치해 6.2m × 5.2m 안에 9단계를 넣었고 작업자는 같은 공간에서 자재를 보충하고 팔레트를 교체합니다. 국산 협동로봇이라 기술 지원과 유지보수 대응이 빠릅니다.
2. 진공 그리퍼 압력 데이터 기반 이상탐지로 예지보전
박스를 다루는 라인에서 가장 자주 멈추는 원인은 진공 그리퍼의 흡착 불량입니다. 이 솔루션은 PLC에서 받은 그리퍼 압력 데이터를 SOLlink Industrial로 수집하고 LSTM 오토인코더 모델이 정상 패턴을 학습합니다. 비지도 학습 방식이라 불량 데이터가 쌓이기 전에도 바로 적용할 수 있고 학습 때 본 적 없는 이상도 정상 패턴과의 차이로 잡아냅니다. 그리퍼와 구동부 상태를 실시간으로 진단하므로 박스 낙하나 흡착 불량으로 라인이 서기 전에 점검할 수 있습니다.
3. AI 비전 기반 작업자 안전 공간 확보
RGB 카메라와 YOLO v11 Nano 객체 인식 모델을 엣지 디바이스에서 구동해 로봇 주변으로 작업자가 접근하면 이를 감지합니다. 현장 데이터와 외부 데이터를 섞어 학습해 조명이나 복장이 달라도 인식 성능을 유지하도록 했습니다. 협동로봇이 가진 충돌 감지 기능에 더해 접근 단계에서 먼저 대응하므로 작업자가 자주 드나드는 포장실에 맞습니다.
도입효과
| 주요지표 | 투입 인력 3명 → 1명 (2명 감축) 처리 능력 시간당 대형박스 28개 (가동률 85% 기준) 사이클타임 대형박스 1개당 109초 연간 인건비 절감 5,500만 원 (1인 5,000만 원 기준) ROI 27.5%, 투자 회수 약 3.6년 (로봇활용 제조혁신 지원사업 50% 지원 적용 기준) |
|---|---|
| 도입기업 피드백 | 포장실에 3명이 붙던 일을 1명이 라인을 보면서 처리하고 남은 인력은 다른 공정에 배치할 수 있습니다. 주간 10시간 운영 기준으로 설계했으므로 생산량이 늘어나면 가동 시간을 늘려 대응할 수 있습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

자동차 부품 공장, 팔레타이징 로봇으로 출하 공정 자동화
자동차 부품 공장, 팔레타이징 로봇으로 출하 공정 자동화한 실제 사례 | 대동도어 도입기

2D 비전 기반 자동차 미드플래닛 품질검사 및 언로딩 자동화
이온질화 열처리가 완료된 자동차 미드플래닛을 다단 적층 배치에서 자동으로 언로딩하고, 핀 제거부터 외관 품질검사와 양품 재적재 및 배출까지 연속으로 수행하는 자동화 공정입니다.

📦✂️🤖 고중량 묶음 박스를 한번에 커팅·팔레타이징 자동화 솔루션
밴딩된 묶음 박스를 대상으로 노끈 커팅부터 정렬, 로봇 팔레타이징까지를 하나의 라인으로 자동화한 고중량 대응 Box Loading 솔루션입니다.
공정 레이아웃
[공정 개요]
제약사 종합포장실에서 소형박스 제함부터 카톤박스 인케이싱, 대형박스 팔레타이징까지 9단계 공정을 약 30m²(6.2m × 5.2m) 공간에서 일괄 자동화한 포장 라인 솔루션입니다. 레인보우로보틱스 RB10-1300 협동로봇 3대와 제함기, X/Z 직교로봇을 조합해 분당 22박스로 들어오는 카톤박스를 받아내고 투입 인력을 3명에서 1명으로 줄이도록 설계했습니다.
인케이싱은 개별 포장된 제품 박스(카톤박스)를 운반용 박스에 정해진 수량만큼 적입하는 공정입니다. 이 솔루션은 인케이싱을 두 단계로 나눠 카톤박스는 협동로봇이 소형박스에 넣고 봉함된 소형박스는 직교로봇이 대형박스에 넣습니다. 대형박스는 봉함과 라벨링을 거쳐 협동로봇이 팔레트에 적재하고 랩핑기를 거쳐 출하 준비가 끝납니다.
(레이아웃 이미지 삽입: 제안서 16장 도면. ① 소형박스 제함기 ② 카톤박스 인케이싱 ③ 소형박스 씰러·라벨러 ④ 소형박스 정렬기 ⑤ 대형박스 제함기 ⑥ 소형박스 인케이싱 ⑦ 대형박스 씰러·라벨러 ⑧ 팔레타이저 ⑨ 랩핑기)
[프로젝트 배경 및 목적]
기존 공정의 문제점
종합포장실로 카톤박스가 분당 22개씩 들어오는데 제함과 적입, 봉함, 적재가 모두 수작업이라 3명이 붙어 공급 속도를 따라가야 했습니다. 대형박스를 팔레트에 42개씩 쌓는 작업은 하루 종일 반복되는 일이었고 생산량이 늘어나면 사람을 더 넣는 것 외에 답이 없었습니다. 포장실 면적이 약 9.7평으로 좁아 안전펜스가 필요한 산업용 로봇 셀을 넣기 어려웠고 작업자가 자재 보충과 팔레트 교체로 수시로 드나드는 공간이라 협동로봇 기반 구성이 필요했습니다.
1. 제함부터 팔레타이징까지 일괄 자동화로 투입 인력 감축
소형박스 제함, 카톤박스 인케이싱, 대형박스 적재처럼 손이 많이 가는 자리에 협동로봇을 두고 대형박스 제함과 봉함, 라벨링은 전용 설비에 맡겨 9단계를 한 라인으로 연결합니다. 투입 인원은 3명에서 1명으로 줄어들고 남은 1명은 자재 보충과 라인 감시를 맡습니다.
2. 협동로봇으로 협소 공간과 작업자 공존 환경 구현
리치 1,300mm의 RB10-1300을 공정별로 배치해 6.2m × 5.2m 공간 안에 라인 전체를 넣습니다. 작업자는 같은 공간에서 접힌 박스를 채우고 완적재 팔레트를 빼낼 수 있습니다.
3. SOLlink 기반 예지보전과 작업자 안전 관제
진공 그리퍼 압력 데이터로 그리퍼와 구동부 이상을 미리 잡고 AI 비전으로 로봇 주변 작업자 접근을 감지해 라인 정지와 충돌을 예방합니다.
구성요소
| 로봇 | 레인보우로보틱스 RB10-1300 협동로봇 3대 (가반하중 10kg, 리치 1,300mm) · 소형박스 제함, 카톤박스 인케이싱, 대형박스 팔레타이징 담당 / X/Z 직교로봇 1대 · 소형박스를 대형박스에 적입 |
|---|---|
| 주변기기 | 소형박스 로봇제함기 (분당 12박스) / 대형박스 전용 제함기 (분당 15박스) / 씰러·라벨러 2식 (소형박스용, 대형박스용) / 소형박스 정렬기 / 벨트 컨베이어 / 진공 그리퍼 / 팔레타이저 (팔레트 거치부) / 랩핑기 / SOLlink Industrial (설비 연동 및 이상탐지) / AI 비전 안전 카메라 (RGB 카메라 + 엣지 디바이스) |
작업순서
| STEP 1. | 협동로봇이 테이블 위에 접힌 소형박스를 집어 하부를 봉함하고 벨트 컨베이어에 올립니다. 제함 속도는 분당 12박스입니다. |
|---|---|
| STEP 2. | 기존 설비에서 정렬돼 나오는 카톤박스를 협동로봇이 집어 소형박스에 적입합니다. |
| STEP 3. | 적입이 끝난 소형박스 상단을 봉함하고 측면에 라벨을 붙입니다. |
| STEP 4. | 봉함된 소형박스를 대형박스에 넣을 수 있는 배열로 정렬합니다. |
| STEP 5. | 전용 제함기가 대형박스를 제함해 컨베이어에 정렬합니다. 제함 속도는 분당 15박스입니다. |
| STEP 6. | X/Z 직교로봇이 정렬된 소형박스를 집어 대형박스에 적입합니다. |
| STEP 7. | 적입이 끝난 대형박스 상단을 봉함하고 측면에 라벨을 붙입니다. |
| STEP 8. | 협동로봇이 봉함된 대형박스를 집어 팔레트 위에 적재합니다. 팔레트 한 장에 약 42박스를 쌓습니다. |
| STEP 9. | 적재가 끝난 팔레트를 랩핑기로 감싸 출하 준비를 마칩니다. (제안서 26장 설명문이 적재 공정 복사본이라 새로 썼습니다. 랩핑기 방식 확인 후 문장 보강) |
특장점
1. 제함기와 협동로봇 조합으로 제함부터 팔레타이징까지 30m²에서 일괄 자동화
포장 후공정을 로봇으로 바꿀 때 흔히 팔레타이징 한 구간만 따로 떼어내는데 그러면 제함과 적입에 여전히 사람이 남습니다. 이 솔루션은 소형박스 제함, 카톤박스 인케이싱, 대형박스 적재처럼 손이 많이 가는 자리 세 곳에 협동로봇을 두고 대형박스 제함과 봉함, 라벨링처럼 정형화된 작업은 전용 설비에 맡겼습니다. 리치 1,300mm의 RB10-1300을 공정별로 배치해 6.2m × 5.2m 안에 9단계를 넣었고 작업자는 같은 공간에서 자재를 보충하고 팔레트를 교체합니다. 국산 협동로봇이라 기술 지원과 유지보수 대응이 빠릅니다.
2. 진공 그리퍼 압력 데이터 기반 이상탐지로 예지보전
박스를 다루는 라인에서 가장 자주 멈추는 원인은 진공 그리퍼의 흡착 불량입니다. 이 솔루션은 PLC에서 받은 그리퍼 압력 데이터를 SOLlink Industrial로 수집하고 LSTM 오토인코더 모델이 정상 패턴을 학습합니다. 비지도 학습 방식이라 불량 데이터가 쌓이기 전에도 바로 적용할 수 있고 학습 때 본 적 없는 이상도 정상 패턴과의 차이로 잡아냅니다. 그리퍼와 구동부 상태를 실시간으로 진단하므로 박스 낙하나 흡착 불량으로 라인이 서기 전에 점검할 수 있습니다.
3. AI 비전 기반 작업자 안전 공간 확보
RGB 카메라와 YOLO v11 Nano 객체 인식 모델을 엣지 디바이스에서 구동해 로봇 주변으로 작업자가 접근하면 이를 감지합니다. 현장 데이터와 외부 데이터를 섞어 학습해 조명이나 복장이 달라도 인식 성능을 유지하도록 했습니다. 협동로봇이 가진 충돌 감지 기능에 더해 접근 단계에서 먼저 대응하므로 작업자가 자주 드나드는 포장실에 맞습니다.
도입효과
| 주요지표 | 투입 인력 3명 → 1명 (2명 감축) 처리 능력 시간당 대형박스 28개 (가동률 85% 기준) 사이클타임 대형박스 1개당 109초 연간 인건비 절감 5,500만 원 (1인 5,000만 원 기준) ROI 27.5%, 투자 회수 약 3.6년 (로봇활용 제조혁신 지원사업 50% 지원 적용 기준) |
|---|---|
| 도입기업 피드백 | 포장실에 3명이 붙던 일을 1명이 라인을 보면서 처리하고 남은 인력은 다른 공정에 배치할 수 있습니다. 주간 10시간 운영 기준으로 설계했으므로 생산량이 늘어나면 가동 시간을 늘려 대응할 수 있습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
솔루션에 사용된 로봇이 궁금하다면?
추천 솔루션
자동차 부품 공장, 팔레타이징 로봇으로 출하 공정 자동화
자동차 부품 공장, 팔레타이징 로봇으로 출하 공정 자동화한 실제 사례 | 대동도어 도입기
2D 비전 기반 자동차 미드플래닛 품질검사 및 언로딩 자동화
이온질화 열처리가 완료된 자동차 미드플래닛을 다단 적층 배치에서 자동으로 언로딩하고, 핀 제거부터 외관 품질검사와 양품 재적재 및 배출까지 연속으로 수행하는 자동화 공정입니다.
📦✂️🤖 고중량 묶음 박스를 한번에 커팅·팔레타이징 자동화 솔루션
밴딩된 묶음 박스를 대상으로 노끈 커팅부터 정렬, 로봇 팔레타이징까지를 하나의 라인으로 자동화한 고중량 대응 Box Loading 솔루션입니다.