












공정개요
씨메스(CMES)의 팔레타이징 솔루션은 다양한 크기와 모양의 박스를 자동으로 팔레트에 쌓아 올리는 로봇 자동화 시스템입니다. 이 시스템은 3D 비전과 AI 기술을 접목하여 물류 작업에서 가장 중요한 작업 중 하나인 팔레타이징을 최적화합니다. 특히, 비정형화된 박스들이 랜덤으로 입고되더라도, AI가 스스로 최적의 쌓기 패턴을 생성해 높은 효율성과 공간 활용성을 제공합니다.
프로젝트 배경 및 목적
대형 물류 센터나 제조업에서는 팔레타이징 작업이 매우 중요하지만, 박스의 크기나 형태가 다양해지면서 수작업으로는 많은 시간과 비용이 소요됩니다. 이를 해결하기 위해 씨메스는 2014년부터 AI 학습 알고리즘을 개발하고, 다양한 실증 단계를 거쳐 자동화 팔레타이징 솔루션을 완성했습니다. 특히, 쿠팡과 같은 대규모 물류센터에서 비정형화된 박스를 빠르고 정확하게 처리할 수 있는 기술적 필요성을 충족하기 위해 이 솔루션이 도입되었습니다.
구성요소
| 로봇 | 로봇 팔 : AI의 명령에 따라 팔레타이징 작업을 수행하며, 정교한 동작으로 다양한 크기와 무게의 박스를 안전하게 처리합니다. |
|---|---|
| 주변기기 | AI 기반 팔레타이징 패턴 생성 엔진: 랜덤으로 입고되는 다양한 박스에 대해 자동으로 최적의 팔레타이징 패턴을 생성합니다. ; 3D 비전 시스템: 로봇이 박스의 크기와 모양을 실시간으로 인식하여 정밀한 팔레타이징이 가능하도록 돕습니다. ; 버퍼 시스템: 물품을 일시적으로 보관하며 효율적으로 쌓을 수 있도록 최적화된 공간을 제공합니다. |
작업순서
| STEP 1. | 입고 박스 스캔: 3D 비전 시스템이 입고된 박스의 크기와 형태를 실시간으로 스캔합니다. |
|---|---|
| STEP 2. | 팔레타이징 패턴 생성: AI가 박스의 데이터를 분석하여 최적의 팔레타이징 패턴을 자동으로 생성합니다. |
| STEP 3. | 버퍼 시스템 운영: 필요시 버퍼 시스템에 물품을 일시 보관하며, 팔레타이징의 효율성을 극대화합니다. |
| STEP 4. | 팔레타이징 작업 수행: 로봇 암이 AI의 지시에 따라 박스를 팔레트에 차곡차곡 쌓아 작업을 완료합니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
일본 패션기업 창고자동화 성공 사례 공개😎 (HIK AMR 물류로봇 181대 도입사례)
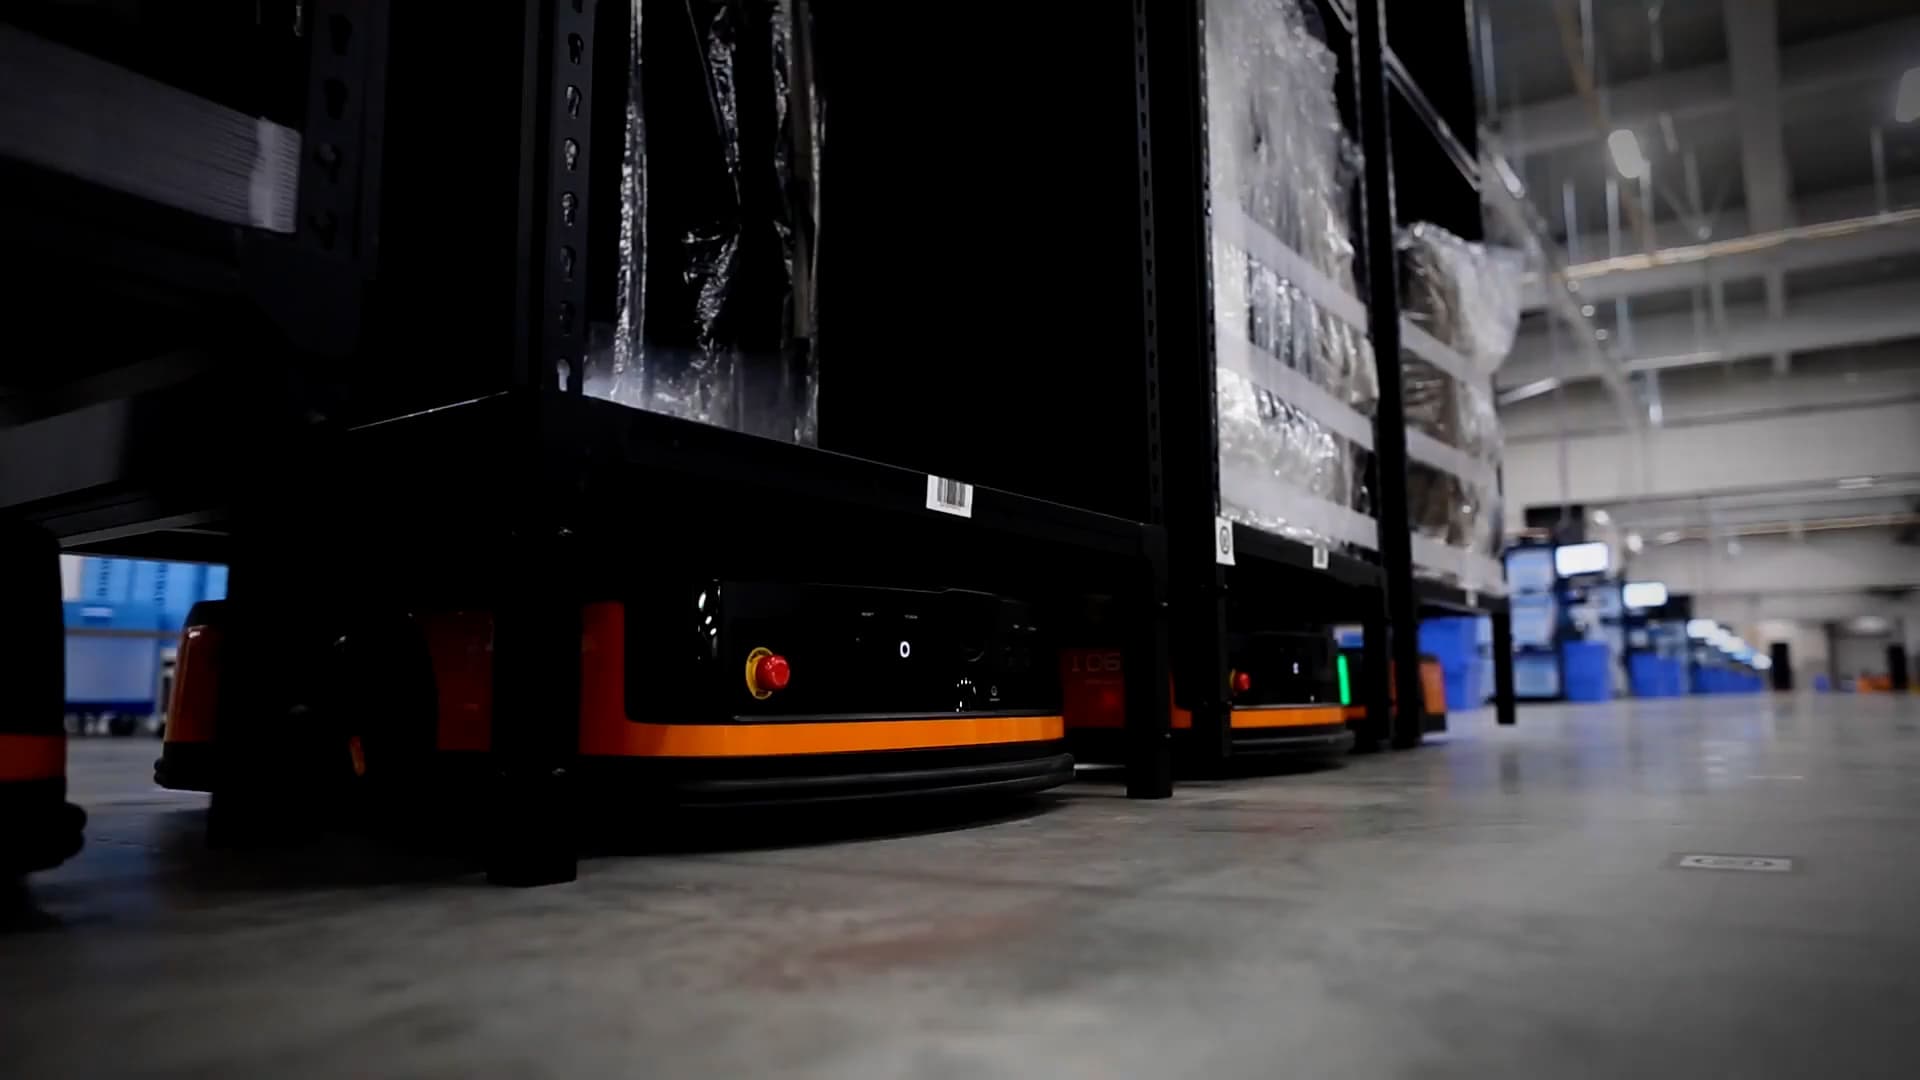
일본의 유명 패션기업은 11,000m² 이상의 대규모 창고 에서 의류 물류 프로세스를 최적화하기 위해 HIK 로봇 솔루션을 도입했습니다. **181대의 AMR(Autonomous Mobile Robot)**과 26개의 워크스테이션 을 결합한 STP(Shelf-to-Person) 시스템은 창고를 스마트 물류 센터로 변모시키며 최신 의류업계 트렌드에 부합하는 생산성을 제공하고 있습니다.

AMR 오므론(omron) 물류로봇, 상품 종류별로 인식하고, 회수도 가능하다고? 😮
해당 도입사례는 오므론 AMR 물류로봇을 활용해 약 20~30kg에 이르는 개별 상품을 자동으로 회수하고 이동하도록 설계 되었습니다. 기존에는 작업자가 직접 중량 상품을 옮겨야 했기 때문에 근골격계 질환 위험이 높았고, 반복적인 수작업에서 오는 오분류 문제로 물류 효율성도 떨어지는 상황이었습니다. 오므론 AMR은 이러한 문제를 해결하기 위해 도입되었으며, 다양한 크기와 형태의 상품을 안정적으로 이송할 수 있도록 구성되었습니다. AMR의 탑모듈에는 포토센서가 장착되어 상품의 유무를 감지하고, 제품을 안전하게 이송할 수 있는 거리 설정 기능이 포함되어 있어 원활한 반송이 가능합니다.

제조공장에 도입된 AMR 물류로봇의 활약 ✨ 폐자재 1톤도 신속하게 해결한 물류자동화 (KUKA KMP 1500P 물류로봇 2대)
최대 1톤의 폐자재와 롤러를 운반자동화로 자재 낙하 방지와 근무환경을 개선하였습니다.
공정개요
씨메스(CMES)의 팔레타이징 솔루션은 다양한 크기와 모양의 박스를 자동으로 팔레트에 쌓아 올리는 로봇 자동화 시스템입니다. 이 시스템은 3D 비전과 AI 기술을 접목하여 물류 작업에서 가장 중요한 작업 중 하나인 팔레타이징을 최적화합니다. 특히, 비정형화된 박스들이 랜덤으로 입고되더라도, AI가 스스로 최적의 쌓기 패턴을 생성해 높은 효율성과 공간 활용성을 제공합니다.
프로젝트 배경 및 목적
대형 물류 센터나 제조업에서는 팔레타이징 작업이 매우 중요하지만, 박스의 크기나 형태가 다양해지면서 수작업으로는 많은 시간과 비용이 소요됩니다. 이를 해결하기 위해 씨메스는 2014년부터 AI 학습 알고리즘을 개발하고, 다양한 실증 단계를 거쳐 자동화 팔레타이징 솔루션을 완성했습니다. 특히, 쿠팡과 같은 대규모 물류센터에서 비정형화된 박스를 빠르고 정확하게 처리할 수 있는 기술적 필요성을 충족하기 위해 이 솔루션이 도입되었습니다.
구성요소
| 로봇 | 로봇 팔 : AI의 명령에 따라 팔레타이징 작업을 수행하며, 정교한 동작으로 다양한 크기와 무게의 박스를 안전하게 처리합니다. |
|---|---|
| 주변기기 | AI 기반 팔레타이징 패턴 생성 엔진: 랜덤으로 입고되는 다양한 박스에 대해 자동으로 최적의 팔레타이징 패턴을 생성합니다. ; 3D 비전 시스템: 로봇이 박스의 크기와 모양을 실시간으로 인식하여 정밀한 팔레타이징이 가능하도록 돕습니다. ; 버퍼 시스템: 물품을 일시적으로 보관하며 효율적으로 쌓을 수 있도록 최적화된 공간을 제공합니다. |
작업순서
| STEP 1. | 입고 박스 스캔: 3D 비전 시스템이 입고된 박스의 크기와 형태를 실시간으로 스캔합니다. |
|---|---|
| STEP 2. | 팔레타이징 패턴 생성: AI가 박스의 데이터를 분석하여 최적의 팔레타이징 패턴을 자동으로 생성합니다. |
| STEP 3. | 버퍼 시스템 운영: 필요시 버퍼 시스템에 물품을 일시 보관하며, 팔레타이징의 효율성을 극대화합니다. |
| STEP 4. | 팔레타이징 작업 수행: 로봇 암이 AI의 지시에 따라 박스를 팔레트에 차곡차곡 쌓아 작업을 완료합니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.