












이 적용사례는 KUKA의 KR16을 사용해 디버링 작업을 자동으로 구현한 솔루션입니다.
기존 타업체에서 설치한 공정의 사상품질이 낮아 사용할 수 없던 현장에 고고로보틱스가 의뢰를 받아 기존 설치되어있던 로봇을 활용하여 현장범위 내에서 활용할 수 있는 최대한의 범위 내에서 재설계하였습니다. 제품의 각 사상부위에 맞는 툴을 설치하여 프로그래밍과 셋업을 통해 해당 공정의 품질을 완성하였습니다.
구성요소
| 로봇 | KUKA KR16;
- 6축 산업용로봇, 가반하중 20kg, 수평작업반경 1,612mm, 중량 245kg, 반복정밀도 ±0.04mm, IP 65 |
|---|---|
| 주변기기 | E.O.A.T(제품 그리퍼);
디버링 부스;
제어장치 외 |
작업순서
| STEP 1. | 이송지그에서 제품 그립 |
|---|---|
| STEP 2. | 사상(디버링)부스로 이동 |
| STEP 3. | 사상작업 (홀 작업, C처리, 사이드 1차, 2차 처리, 브러시처리) |
| STEP 4. | 배출작업 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
가공기 내 너트 인입 자동화, 티칭 지원까지 완벽하게!
필리퍼는 가공기 내 너트를 삽입하는 공정을 수작업으로 처리해왔으며, 작업의 반복성과 정밀도 부족으로 생산성 저하와 품질 문제가 발생했습니다. 이를 해결하기 위해 현대로봇 4대 와 두산로봇 2대 를 활용한 자동화 솔루션 을 도입했습니다.
디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
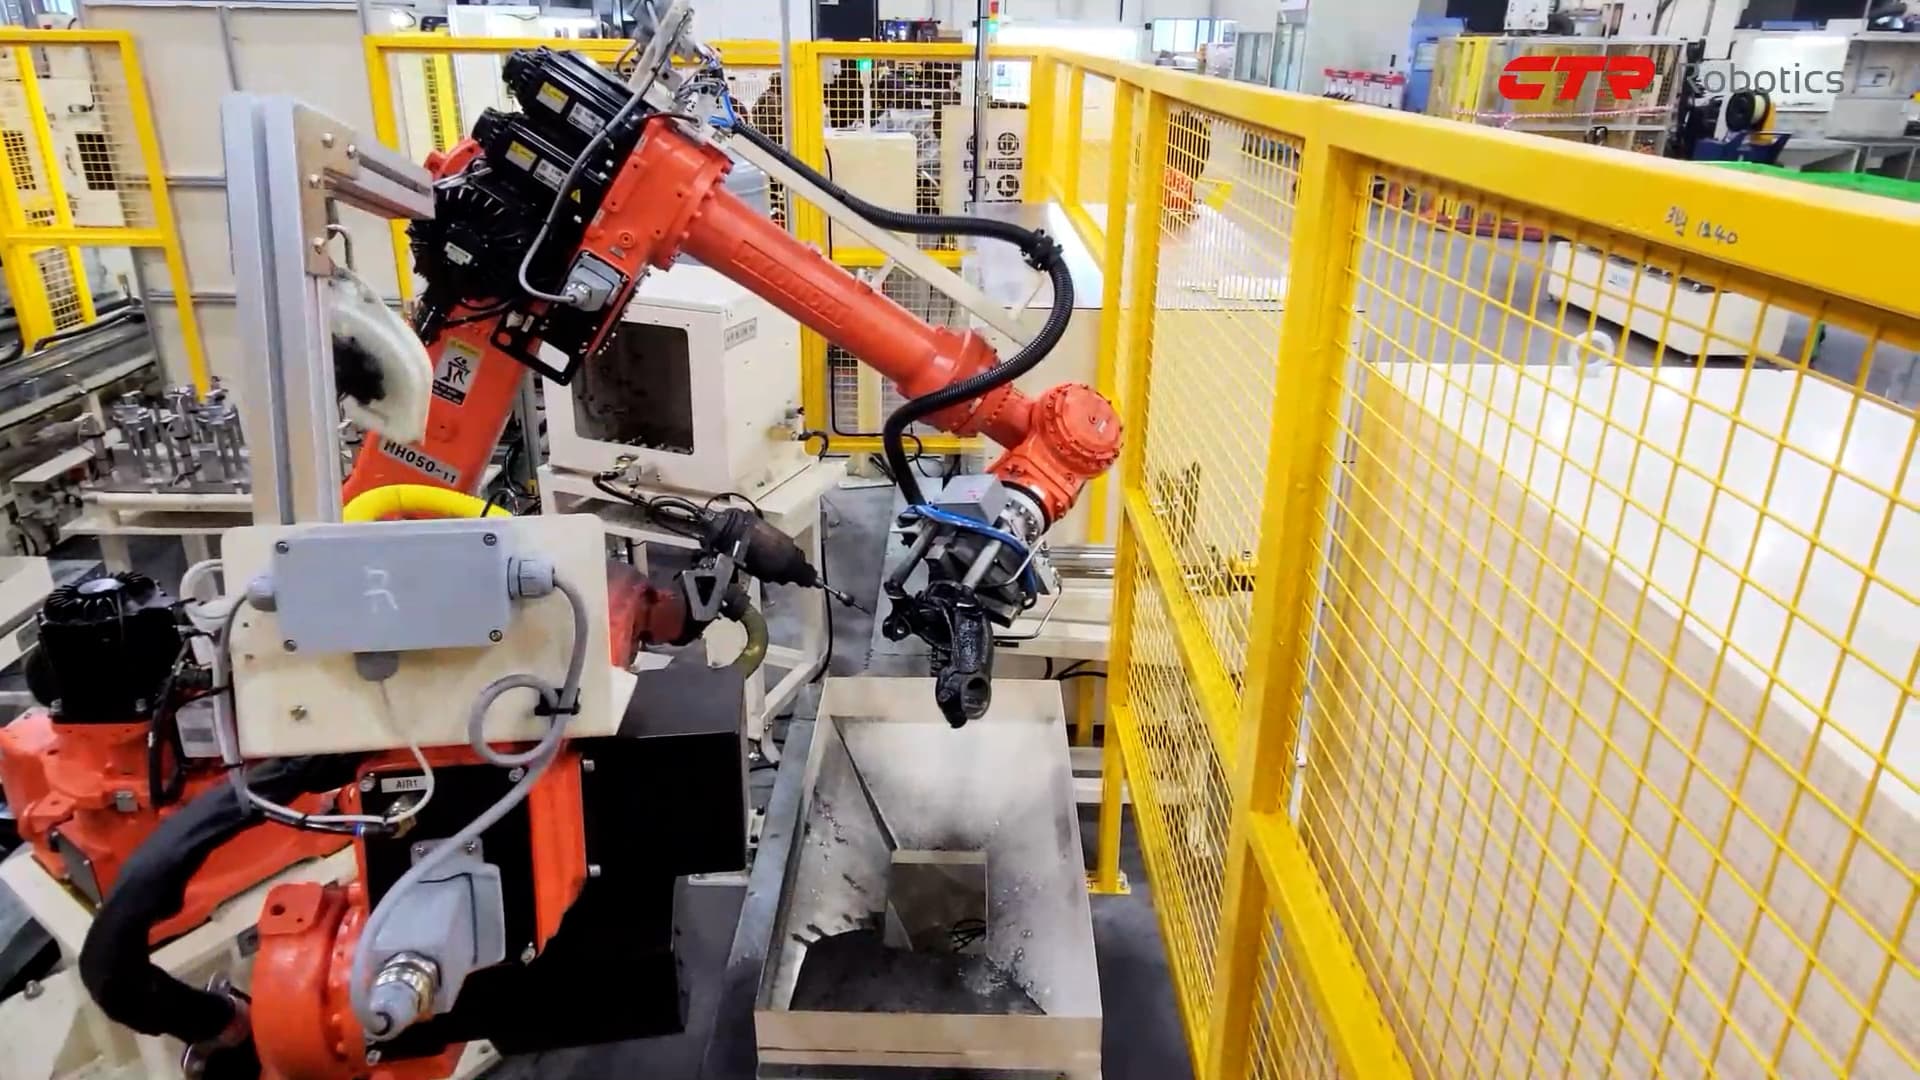
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성

야스카와 산업로봇 + 스티로폼 자동 안착까지?! 한국앤컴퍼니 배터리 팔레타이징 자동화 사례🔋🤖
한국앤컴퍼니 팔레타이징 솔루션은 생산량 증가와 작업 인력 감소를 최우선으로 합니다. 기존 1대의 팔레타이저만으로 구성된 라인을 철거한 뒤, 2라인으로 분기 및 2대의 팔레타이저를 구성하여 생산 CAPA를 확보하였고, 기존 수작업으로 진행되던 스티로폼 / 합판 안착을 자동화하여 작업자의 개입 요소를 줄여 2개의 라인을 한명의 작업자가 관리합니다.
이 적용사례는 KUKA의 KR16을 사용해 디버링 작업을 자동으로 구현한 솔루션입니다.
기존 타업체에서 설치한 공정의 사상품질이 낮아 사용할 수 없던 현장에 고고로보틱스가 의뢰를 받아 기존 설치되어있던 로봇을 활용하여 현장범위 내에서 활용할 수 있는 최대한의 범위 내에서 재설계하였습니다. 제품의 각 사상부위에 맞는 툴을 설치하여 프로그래밍과 셋업을 통해 해당 공정의 품질을 완성하였습니다.
구성요소
| 로봇 | KUKA KR16;
- 6축 산업용로봇, 가반하중 20kg, 수평작업반경 1,612mm, 중량 245kg, 반복정밀도 ±0.04mm, IP 65 |
|---|---|
| 주변기기 | E.O.A.T(제품 그리퍼);
디버링 부스;
제어장치 외 |
작업순서
| STEP 1. | 이송지그에서 제품 그립 |
|---|---|
| STEP 2. | 사상(디버링)부스로 이동 |
| STEP 3. | 사상작업 (홀 작업, C처리, 사이드 1차, 2차 처리, 브러시처리) |
| STEP 4. | 배출작업 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.