












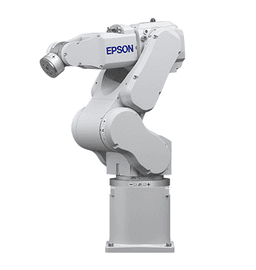
이 솔루션은 Epson C4L 로봇과 힘센서를 활용하여 자동차 레버 스위치 동작 테스트를 수행하는 공정입니다.
일정한 힘을 가해 레버 스위치가 정상적으로 동작하는지 반복테스트를 수행하고 해당 데이터를 기반으로 제품 완성 품질을 향상시킬 수 있습니다.
구성요소
| 로봇 | EPSON C4L;
- 6축 다관절, 가반하중 4kg, 최대 동작영역 900mm, 무게 29kg, 반복정밀도 : ± 0.03 mm |
|---|---|
| 주변기기 | 6축 FT(Force-Torque) 센서 S250N (고강성, 고감도);
- 정격하중 250N/18Nm, 분해능 0.1N/0.003Nm;
- 측정자유도 힘성분: X,Y,Z / 모멘트 성분: Fx,Fy,Fz 6방향;
제품 고정 지그 |
작업순서
| STEP 1. | 부품 투입 |
|---|---|
| STEP 2. | 레버 스위치 반복 테스트 수행 |
| STEP 3. | 측정 데이터 로깅 |
| STEP 4. | 테스트 완료 후 배출 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
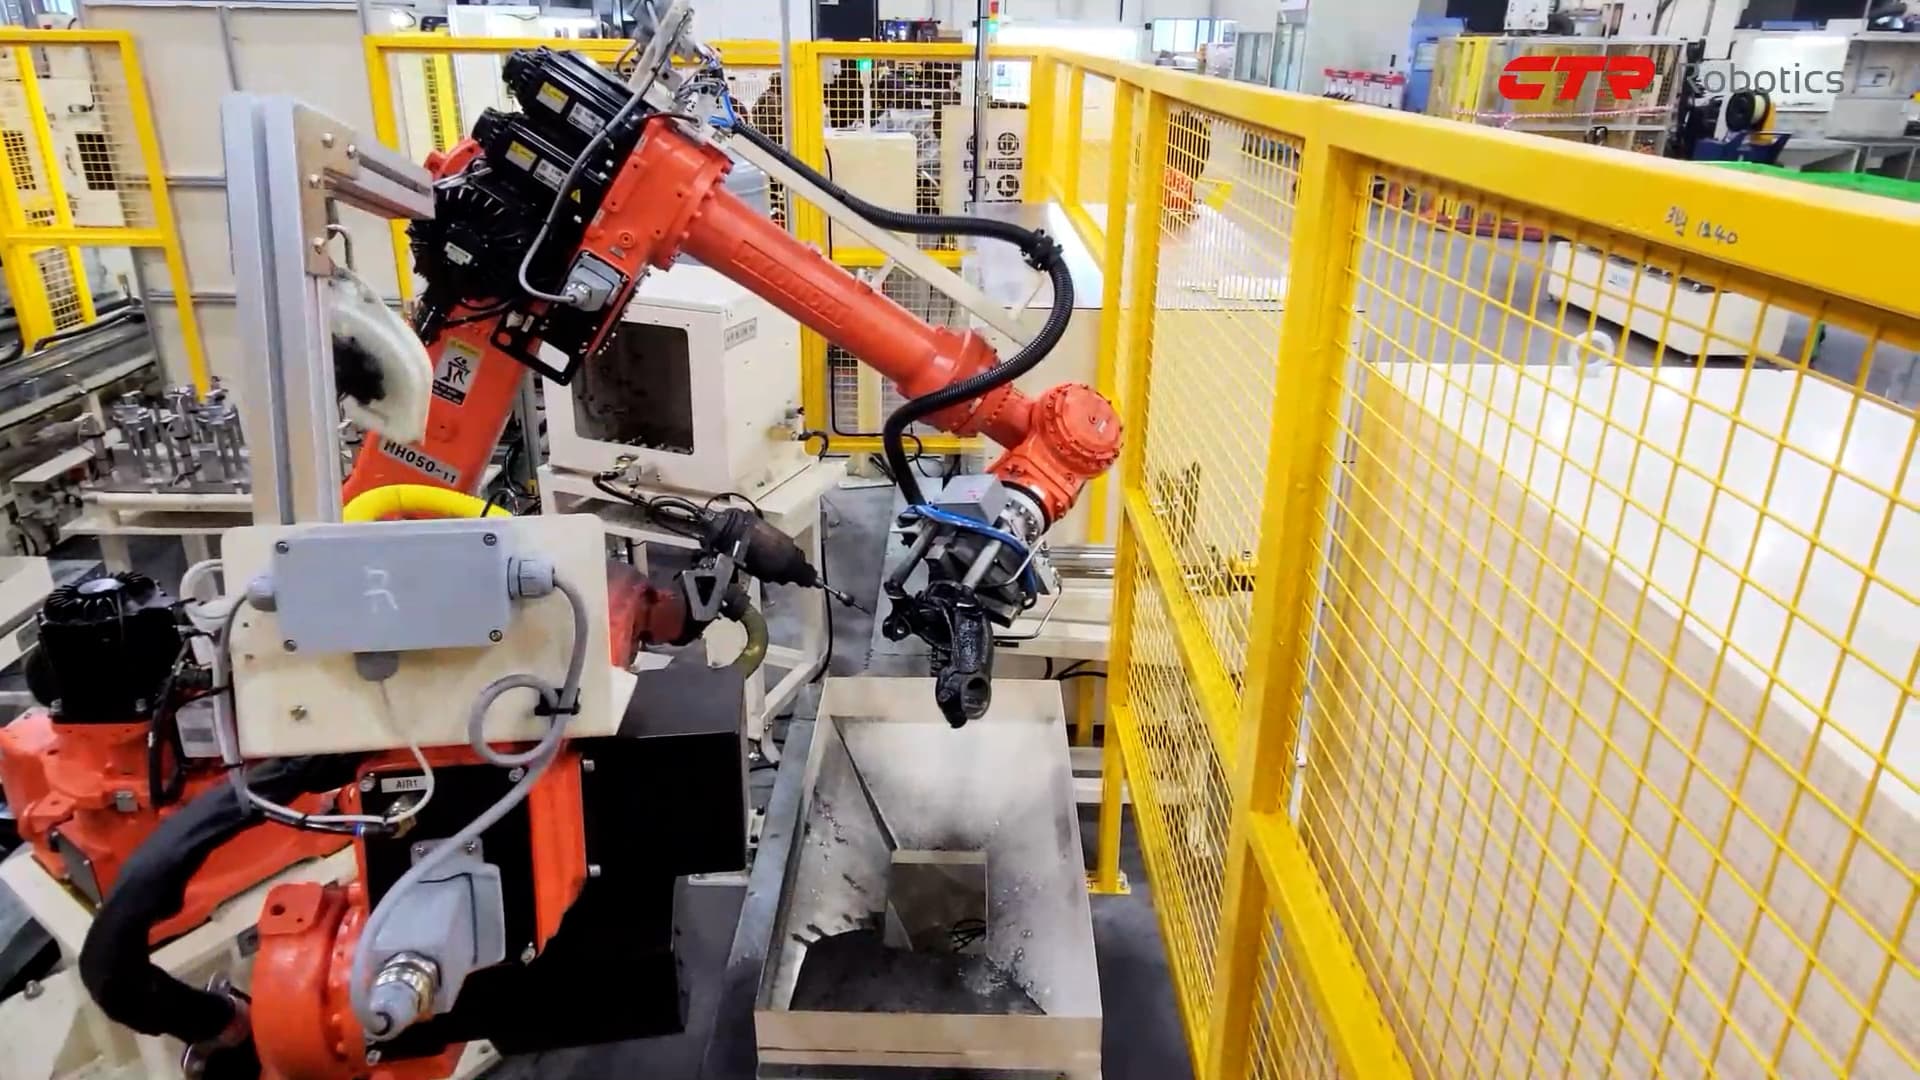
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성

휴머노이드 로봇 공장 도입, 정말 가능할까? 볼트 체결부터 휴머노이드 인케이싱까지 무인화한 스마트팩토리 라인
본 솔루션은 비전 시스템 기반 볼트 체결 및 품질검사와 휴머노이드를 활용한 인케이싱 공정을 통합한 자동화 시스템입니다. 공정은 볼트 체결 → 비전 기반 품질 검사 → 제품 이송 → 휴머노이드 인식 및 분류 → 인케이싱의 흐름으로 구성되어 있으며, 조립부터 최종 인케이싱까지 전 공정을 자동화 라인으로 통합하였습니다.

키엔스(keyence) AI 비전 카메라 리뷰👁️ 위치검사·외관검사·OCR 자동화
키엔스(Keyence) AI 비전은 일체형 스마트 비전 시스템 기반으로 위치·외관·OCR/BCR 검사와 AI OCR, 이품종 분류, 트레이 위치 검출, 로봇 포즈 실시간 보정을 지원하는 스마트 팩토리 자동화 솔루션입니다.
이 솔루션은 Epson C4L 로봇과 힘센서를 활용하여 자동차 레버 스위치 동작 테스트를 수행하는 공정입니다.
일정한 힘을 가해 레버 스위치가 정상적으로 동작하는지 반복테스트를 수행하고 해당 데이터를 기반으로 제품 완성 품질을 향상시킬 수 있습니다.
구성요소
| 로봇 | EPSON C4L;
- 6축 다관절, 가반하중 4kg, 최대 동작영역 900mm, 무게 29kg, 반복정밀도 : ± 0.03 mm |
|---|---|
| 주변기기 | 6축 FT(Force-Torque) 센서 S250N (고강성, 고감도);
- 정격하중 250N/18Nm, 분해능 0.1N/0.003Nm;
- 측정자유도 힘성분: X,Y,Z / 모멘트 성분: Fx,Fy,Fz 6방향;
제품 고정 지그 |
작업순서
| STEP 1. | 부품 투입 |
|---|---|
| STEP 2. | 레버 스위치 반복 테스트 수행 |
| STEP 3. | 측정 데이터 로깅 |
| STEP 4. | 테스트 완료 후 배출 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
휴머노이드 로봇 공장 도입, 정말 가능할까? 볼트 체결부터 휴머노이드 인케이싱까지 무인화한 스마트팩토리 라인