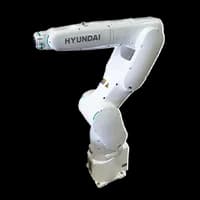
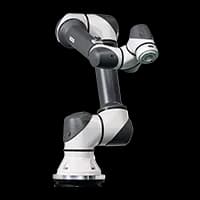


현대로보틱스의 협동로봇 YL012와 산업용로봇 HH7, HH020을 활용하여 전기 자동차용 PTC 히터를 조립하는 위험작업을 자동화한 조립자동화 솔루션입니다.
해당 프로젝트는 고전압/고전류을 사용한 위험작업을 안전하게 자동화하고 자동차용 PTC 히터를 24시간 생산하기 위해 진행하였습니다.
고전압/고전류의 위험 작업을 무인화하고 24시간 자동화로 생산성을 증대하고 불량률을 감소시킬 수 있었습니다.
구성요소
| 로봇 | 현대로보틱스 협동로봇 YL012 4EA;
- 6축 다관절, 가반하중 12kg, 작업반경 1,305mm, 무게 43kg, 반복정밀도 : ± 0.1 mm, 6축 토크센서 장착;
현대로보틱스 HH7 1EA;
- 6축 다관절, 가반하중 7kg, 작업반경 932mm, 무게 42kg, 반복정밀도 : ± 0.03 mm;
현대로보틱스 HH020 1EA;
- 6축 다관절, 가반하중 20kg, 작업반경 1,742mm, 무게 225kg, 반복정밀도 : ± 0.06 mm |
|---|---|
| 주변기기 | 로봇 베이스;
팔레트 지그 투입/배출 컨베이어;
제품 이송 컨베이어;
실리콘 도포 장치;
실리콘 경화 장치(별도품) |
작업순서
| STEP 1. | (1번 로봇) Bar 자재 투입 |
|---|---|
| STEP 2. | (1번 로봇) 투입 팔레트 지그 반납 |
| STEP 3. | (2번 로봇) 투입된 Bar 위에 Flexible 자재 투입 |
| STEP 4. | (2번 로봇) 투입 지그 반납 투입 |
| STEP 5. | (3번 로봇) Bar와 Flexible 자재를 실리콘 도포 공정 이송 |
| STEP 6. | (4번 로봇) 자재에 실리콘 도포 작업 수행 |
| STEP 7. | (5번 로봇) 실리콘 경화 장치 투입 부속품 조립 및 검사 |
| STEP 8. | (6번 로봇) 검사 완료품 배출 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례

휴머노이드 로봇 공장 도입, 정말 가능할까? 볼트 체결부터 휴머노이드 인케이싱까지 무인화한 스마트팩토리 라인
본 솔루션은 비전 시스템 기반 볼트 체결 및 품질검사와 휴머노이드를 활용한 인케이싱 공정을 통합한 자동화 시스템입니다. 공정은 볼트 체결 → 비전 기반 품질 검사 → 제품 이송 → 휴머노이드 인식 및 분류 → 인케이싱의 흐름으로 구성되어 있으며, 조립부터 최종 인케이싱까지 전 공정을 자동화 라인으로 통합하였습니다.

메크마인드 3D·2D 비전 기반 피킹 및 검사 자동화 솔루션

현대로보틱스 산업용로봇으로 혼류 박스 분류부터 팔레타이징까지! 자동차 부품 공장 로봇 자동화
다양한 품목(25종 박스)에 대한 맞춤형 팔레타이징으로 생산효율 개선하였습니다.
현대로보틱스의 협동로봇 YL012와 산업용로봇 HH7, HH020을 활용하여 전기 자동차용 PTC 히터를 조립하는 위험작업을 자동화한 조립자동화 솔루션입니다.
해당 프로젝트는 고전압/고전류을 사용한 위험작업을 안전하게 자동화하고 자동차용 PTC 히터를 24시간 생산하기 위해 진행하였습니다.
고전압/고전류의 위험 작업을 무인화하고 24시간 자동화로 생산성을 증대하고 불량률을 감소시킬 수 있었습니다.
구성요소
| 로봇 | 현대로보틱스 협동로봇 YL012 4EA;
- 6축 다관절, 가반하중 12kg, 작업반경 1,305mm, 무게 43kg, 반복정밀도 : ± 0.1 mm, 6축 토크센서 장착;
현대로보틱스 HH7 1EA;
- 6축 다관절, 가반하중 7kg, 작업반경 932mm, 무게 42kg, 반복정밀도 : ± 0.03 mm;
현대로보틱스 HH020 1EA;
- 6축 다관절, 가반하중 20kg, 작업반경 1,742mm, 무게 225kg, 반복정밀도 : ± 0.06 mm |
|---|---|
| 주변기기 | 로봇 베이스;
팔레트 지그 투입/배출 컨베이어;
제품 이송 컨베이어;
실리콘 도포 장치;
실리콘 경화 장치(별도품) |
작업순서
| STEP 1. | (1번 로봇) Bar 자재 투입 |
|---|---|
| STEP 2. | (1번 로봇) 투입 팔레트 지그 반납 |
| STEP 3. | (2번 로봇) 투입된 Bar 위에 Flexible 자재 투입 |
| STEP 4. | (2번 로봇) 투입 지그 반납 투입 |
| STEP 5. | (3번 로봇) Bar와 Flexible 자재를 실리콘 도포 공정 이송 |
| STEP 6. | (4번 로봇) 자재에 실리콘 도포 작업 수행 |
| STEP 7. | (5번 로봇) 실리콘 경화 장치 투입 부속품 조립 및 검사 |
| STEP 8. | (6번 로봇) 검사 완료품 배출 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
휴머노이드 로봇 공장 도입, 정말 가능할까? 볼트 체결부터 휴머노이드 인케이싱까지 무인화한 스마트팩토리 라인
메크마인드 3D·2D 비전 기반 피킹 및 검사 자동화 솔루션