













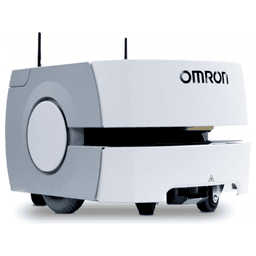
본 솔루션은 OMRON의 LD-60/90을 활용하여 라인 내 상품 이송을 구현한 솔루션입니다.
OMRON의 모바일로봇 LD-60/90은 스스로 지도를 작성하고 그 위에서 시시각각 변화하는 현장 상황에 맞추어 최적 경로를 찾아 자율 주행하는 로봇(AMR, Autonomous Mobile Robot)입니다. LD-60/90 위에 컨베이어를 탑재하여 기존 컨베이어 시스템에서 자동으로 물품을 로봇에 싣거나 내리는 자동 이송작업을 할 수 있습니다. 총 9대의 LD 모바일로봇을 사용했으며 로봇의 흐름 제어는 고급 로봇 선단 관리 시스템(FLOW, Fleet Operations Workspace)에 의해 제어됩니다. 롤러 컨베이어를 사용한 본 솔루션으로 라인 내에서 보다 유연한 생산을 이루실 수 있습니다.
구성요소
| 로봇 | OMRON LD-60;
- Max Payload : 60kg;
- Size (mm) : L699 X W500 X H383;
- Weight : 62kg;
- Max. Speed : 1.8m/s;
- Max. Rotation Speed : 180°/s;
- Max. Slope Angle : under 1:12(60kg max.);
- Stop Accuracy : +/- 100mm;
- Running/Charging time (Hr) : 15 / 4;
- Operating Temp. : 5~40도;
- Battery Life : 2,000 recharge cycle;
- Protection Rating : IP 20;
OMRON LD-90;
- Max Payload : 90kg;
- Size (mm) : L699 X W500 X H383;
- Weight : 62kg;
- Max. Speed : 1.35m/s;
- Max. Rotation Speed : 180°/s;
- Max. Slope Angle : under 1:12(60kg max.);
- Stop Accuracy : +/- 100mm;
- Running/Charging time (Hr) : 15 / 4;
- Operating Temp. : 5~40도;
- Battery Life : 2,000 recharge cycle;
- Protection Rating : IP 20 |
|---|---|
| 주변기기 | OMRON Enterprise Manager;
- Max Payload : 90kg;
- Size (mm) : L430 X W495.3 X H43.7;
- Weight : 9.1kg;
- Mounting method : 1U rack mount in a standard;
- CPU : Intel® Xeon® CPU;
- Operating Temp. : 10~35℃;
- Protection Rating : IP 20;
롤러 컨베이어;
관제 시스템 |
작업순서
| STEP 1. | ACS에 의해 Robot job inquiry 생성, 통신을 통하여 EM에 전달 |
|---|---|
| STEP 2. | EM에 의한 Robot job allocate 및 Robot path planning / flow control 계속 |
| STEP 3. | LD-60/90이 신호를 수신 |
| STEP 4. | 물품을 픽업할 위치로 이동 |
| STEP 5. | 롤러 컨베이어로 물품을 적재 |
| STEP 6. | 정해진 목적지로 이동 |
| STEP 7. | 롤러 컨베이어로 물품을 내림 |
| STEP 8. | 다음 목적지로 이동 반복 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
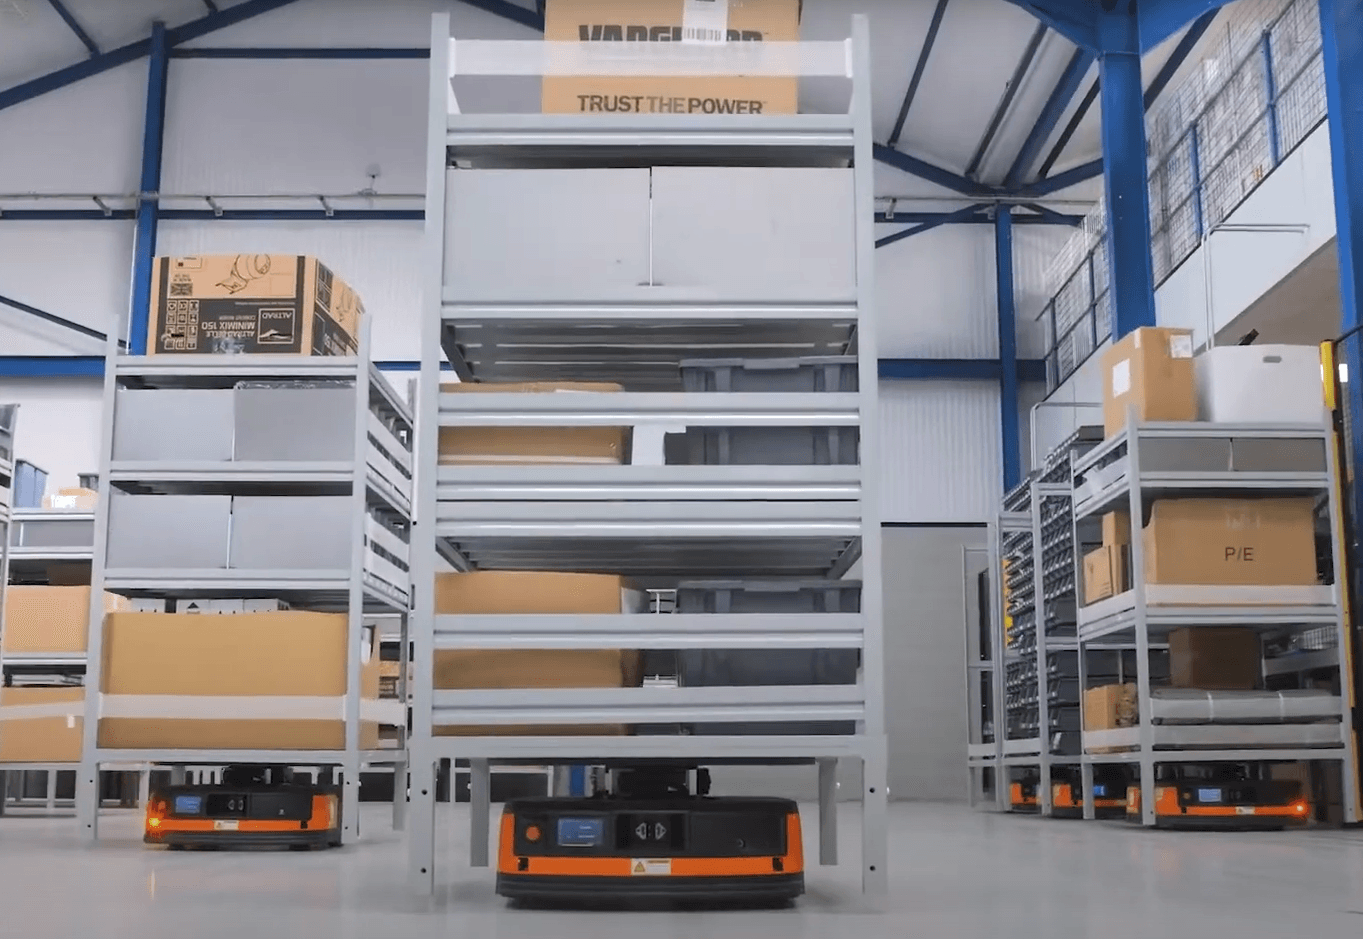
영국 부품 제공업체 자동화창고 성공! 🦾 40대 AMR 로봇이 만들어낸 자동화창고 현장 공개 😎
영국 최대 예비 부품 및 소모품 공급업체 중 하나인 L&S Engineers 는 대규모 창고에서의 물류 효율성을 강화하고자 HIK 물류로봇 솔루션을 도입하였습니다. 이 프로젝트는 모바일 로봇을 활용하여 주문 선별 프로세스를 자동화하고, 물류 작업의 정밀도를 높이며, 작업자들의 부담을 경감시키는 데 중점을 두었습니다.
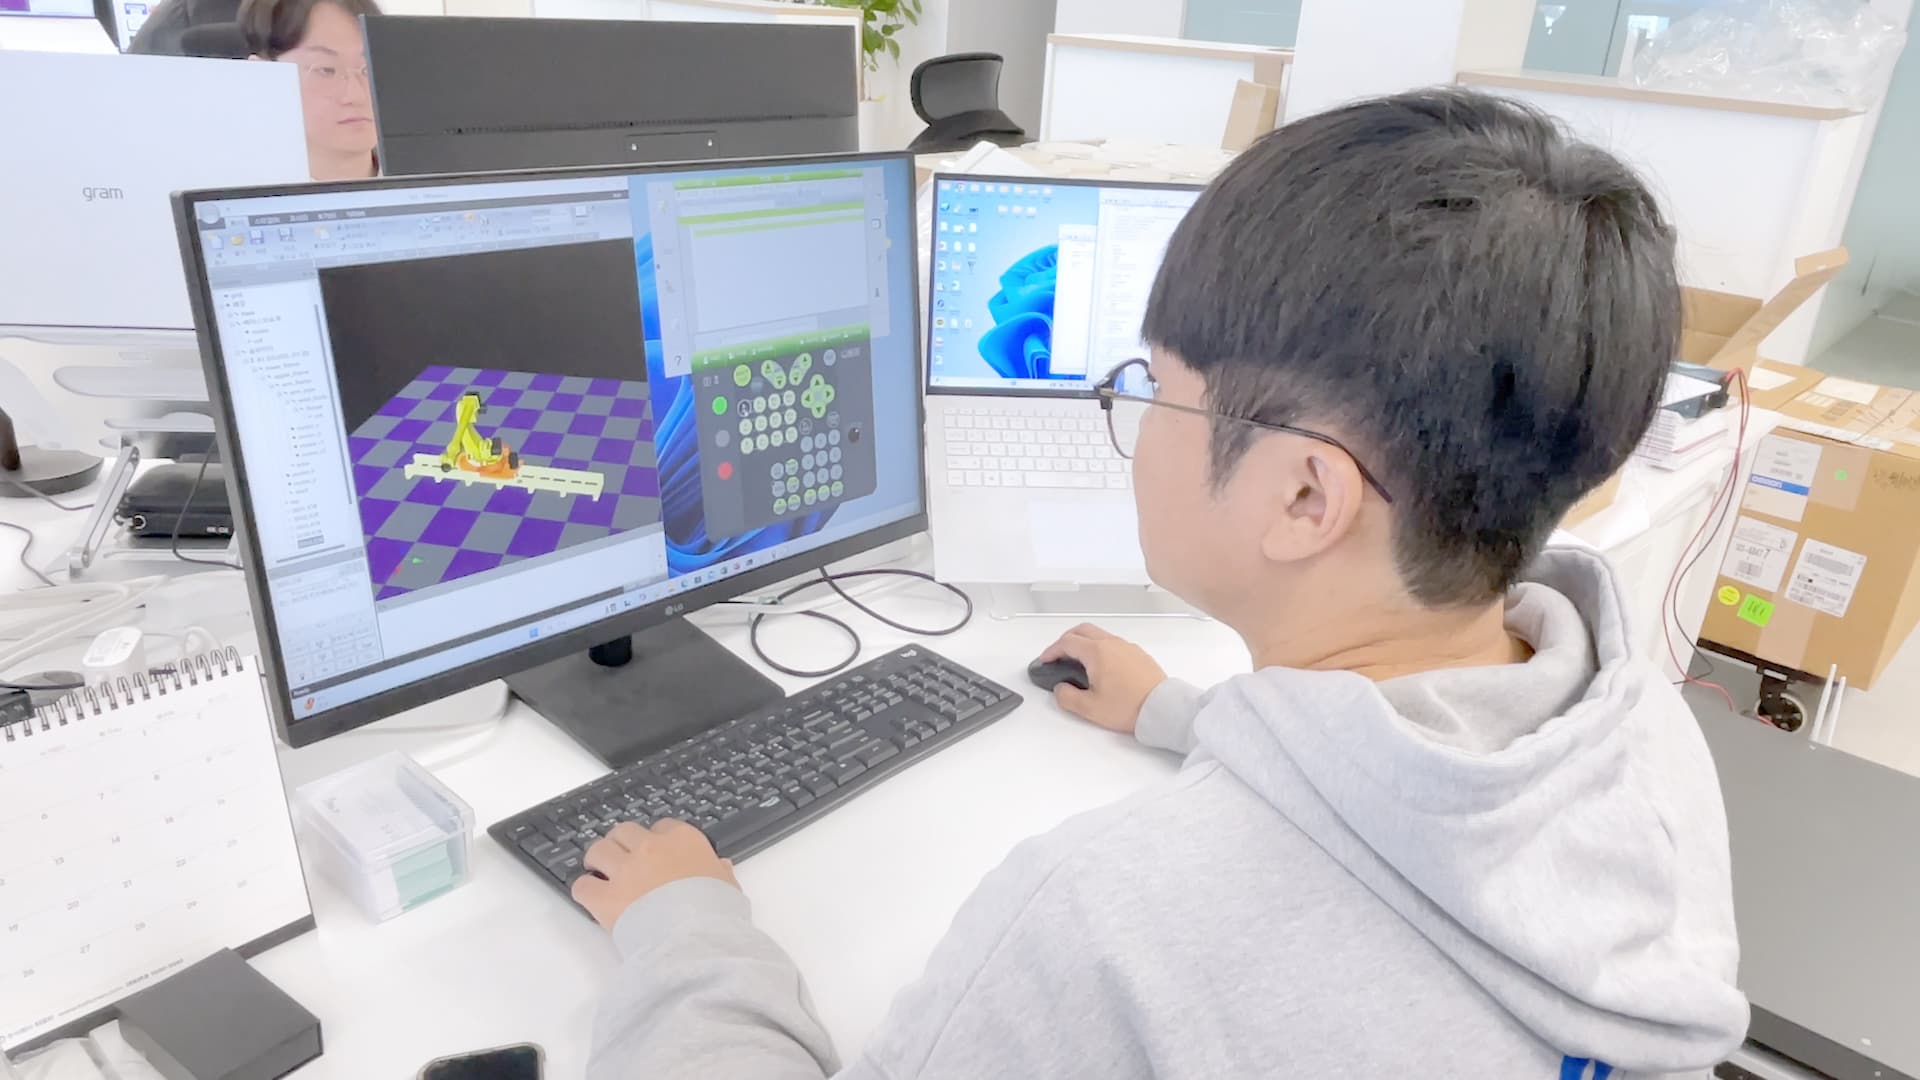
가공기 내 너트 인입 자동화, 티칭 지원까지 완벽하게!
필리퍼는 가공기 내 너트를 삽입하는 공정을 수작업으로 처리해왔으며, 작업의 반복성과 정밀도 부족으로 생산성 저하와 품질 문제가 발생했습니다. 이를 해결하기 위해 현대로봇 4대 와 두산로봇 2대 를 활용한 자동화 솔루션 을 도입했습니다.
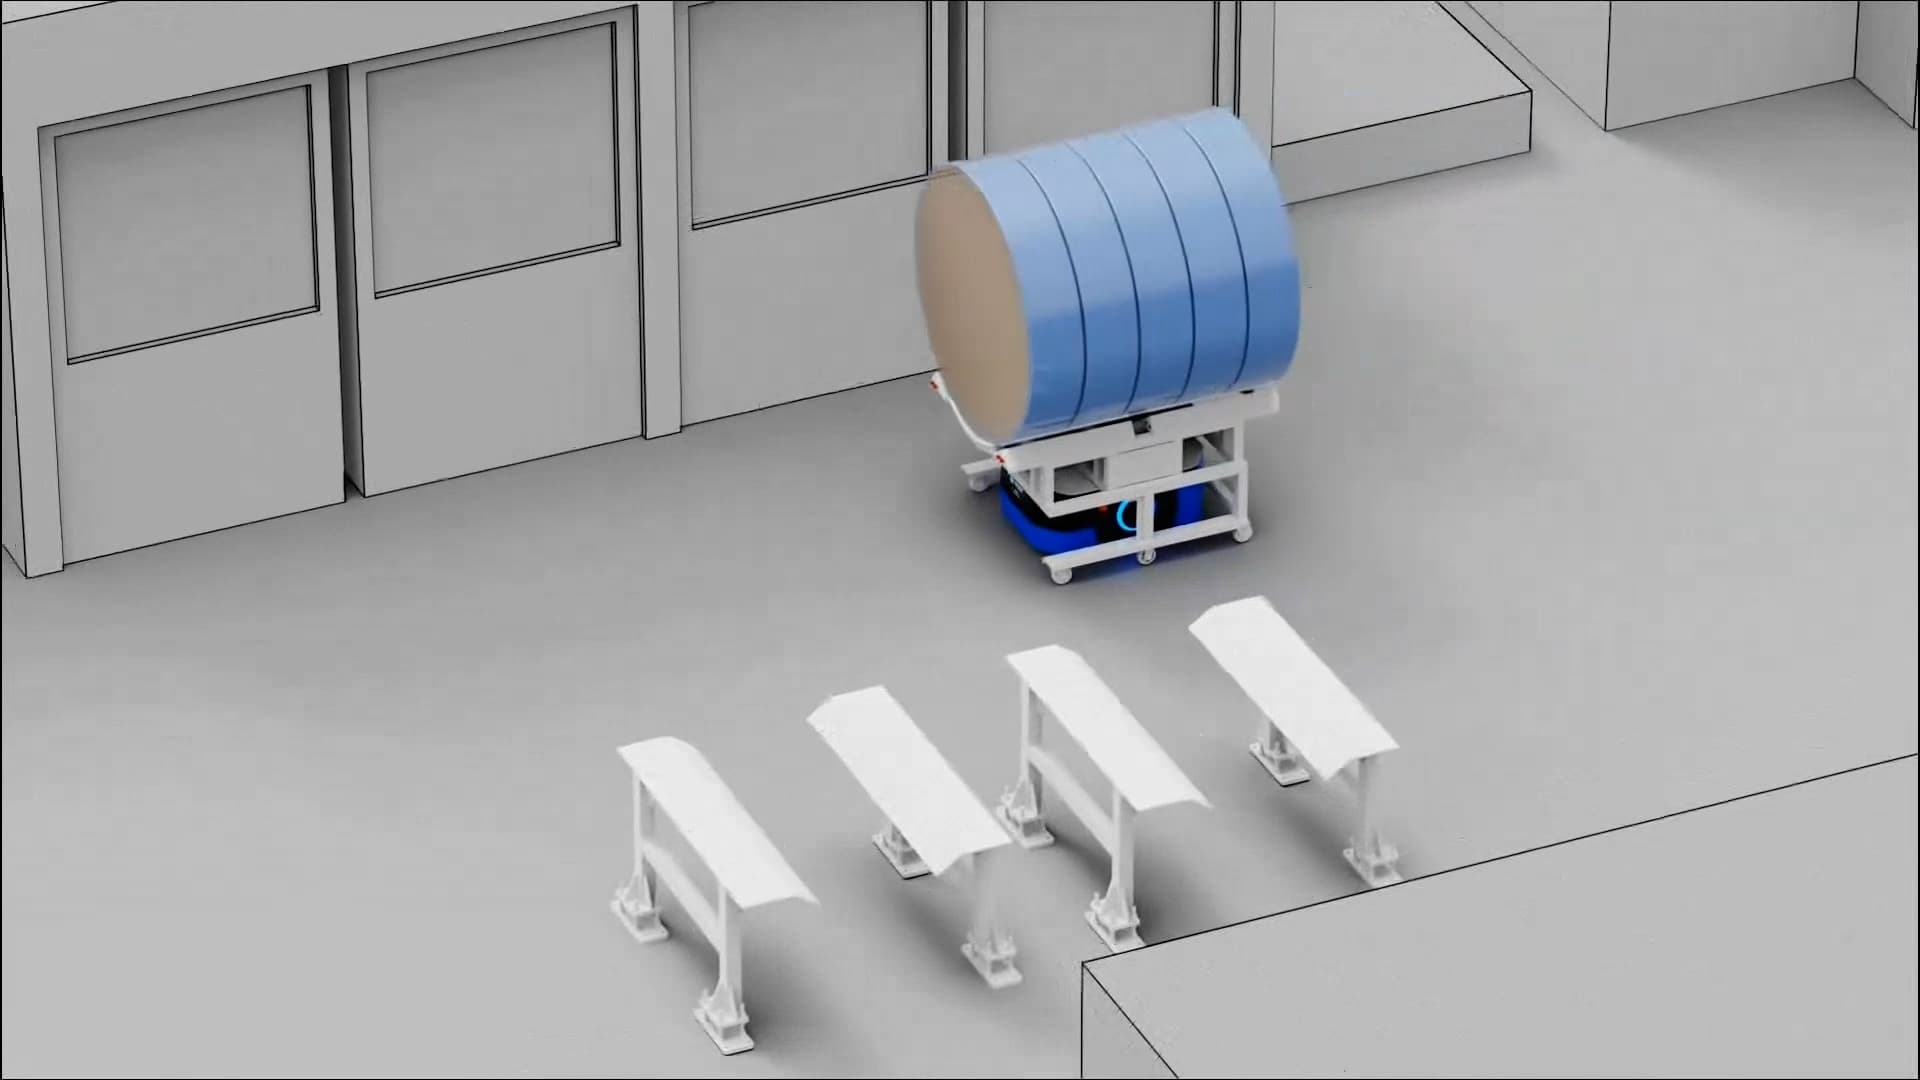
AMR 오므론 물류로봇으로 원자재 반송 자동화 성공했어요! 👍
오므론 AMR 물류로봇을 활용한 대형 원형 원자재 반송 솔루션 사례입니다. 기존의 원자재 반송 작업은 작업자가 대형 원형 통을 직접 굴려 이동하는 방식이었으나, 이 과정에서의 피로와 효율성 문제로 인해 자동화 솔루션이 필요해졌습니다. 본 프로젝트에서는 오므론 AMR 물류로봇을 도입하여 원자재 이동을 자동화하고, 이를 통해 작업자의 부담을 줄이고 작업 효율을 크게 향상시키는 것을 목표로 삼았습니다.
본 솔루션은 OMRON의 LD-60/90을 활용하여 라인 내 상품 이송을 구현한 솔루션입니다.
OMRON의 모바일로봇 LD-60/90은 스스로 지도를 작성하고 그 위에서 시시각각 변화하는 현장 상황에 맞추어 최적 경로를 찾아 자율 주행하는 로봇(AMR, Autonomous Mobile Robot)입니다. LD-60/90 위에 컨베이어를 탑재하여 기존 컨베이어 시스템에서 자동으로 물품을 로봇에 싣거나 내리는 자동 이송작업을 할 수 있습니다. 총 9대의 LD 모바일로봇을 사용했으며 로봇의 흐름 제어는 고급 로봇 선단 관리 시스템(FLOW, Fleet Operations Workspace)에 의해 제어됩니다. 롤러 컨베이어를 사용한 본 솔루션으로 라인 내에서 보다 유연한 생산을 이루실 수 있습니다.
구성요소
| 로봇 | OMRON LD-60;
- Max Payload : 60kg;
- Size (mm) : L699 X W500 X H383;
- Weight : 62kg;
- Max. Speed : 1.8m/s;
- Max. Rotation Speed : 180°/s;
- Max. Slope Angle : under 1:12(60kg max.);
- Stop Accuracy : +/- 100mm;
- Running/Charging time (Hr) : 15 / 4;
- Operating Temp. : 5~40도;
- Battery Life : 2,000 recharge cycle;
- Protection Rating : IP 20;
OMRON LD-90;
- Max Payload : 90kg;
- Size (mm) : L699 X W500 X H383;
- Weight : 62kg;
- Max. Speed : 1.35m/s;
- Max. Rotation Speed : 180°/s;
- Max. Slope Angle : under 1:12(60kg max.);
- Stop Accuracy : +/- 100mm;
- Running/Charging time (Hr) : 15 / 4;
- Operating Temp. : 5~40도;
- Battery Life : 2,000 recharge cycle;
- Protection Rating : IP 20 |
|---|---|
| 주변기기 | OMRON Enterprise Manager;
- Max Payload : 90kg;
- Size (mm) : L430 X W495.3 X H43.7;
- Weight : 9.1kg;
- Mounting method : 1U rack mount in a standard;
- CPU : Intel® Xeon® CPU;
- Operating Temp. : 10~35℃;
- Protection Rating : IP 20;
롤러 컨베이어;
관제 시스템 |
작업순서
| STEP 1. | ACS에 의해 Robot job inquiry 생성, 통신을 통하여 EM에 전달 |
|---|---|
| STEP 2. | EM에 의한 Robot job allocate 및 Robot path planning / flow control 계속 |
| STEP 3. | LD-60/90이 신호를 수신 |
| STEP 4. | 물품을 픽업할 위치로 이동 |
| STEP 5. | 롤러 컨베이어로 물품을 적재 |
| STEP 6. | 정해진 목적지로 이동 |
| STEP 7. | 롤러 컨베이어로 물품을 내림 |
| STEP 8. | 다음 목적지로 이동 반복 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.