



공정 레이아웃
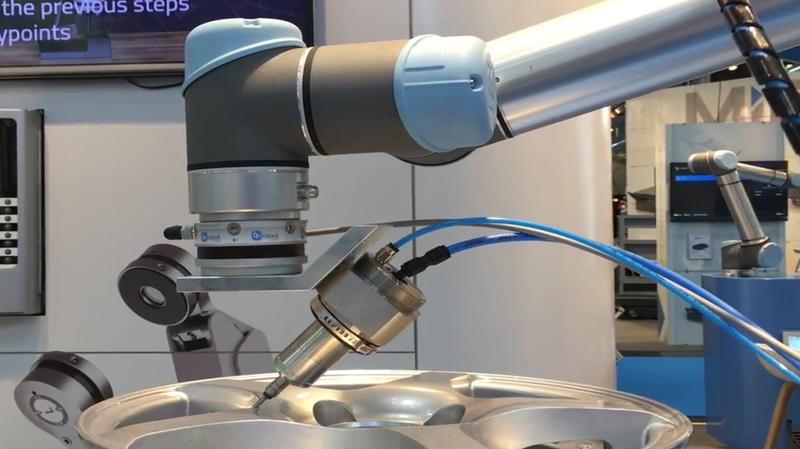
이 적용사례는 유니버설로봇(UR10)과 온로봇 힘/토크 센서인 HEX 센서를 활용하여 자동차 휠 모서리 부분 디버링 작업을 수행하는 공정입니다.
온로봇 힘/토크 센서를 활용하여 자동차 휠의 곡면부 형상에 맞춰 이동하면서 균일한 디버링 작업을 수행할 수 있습니다.
구성요소
| 로봇 | Universal Robots UR10;
- 6축 다관절, 가반하중 10kg, 수평작업반경 1,300mm, 무게 28.9kg, 반복정밀도 0.1mm, IP54 |
|---|---|
| 주변기기 | 온로봇 HEX-E 힘/토크 센서 ;
디버링 툴;
자동차 휠 고정 지그 |
작업순서
| STEP 1. | 제품 투입 |
|---|---|
| STEP 2. | 3차원 디버링 작업 수행 |
| STEP 3. | 작업 완료 |
특장점
컴팩트한 설치 및 높은 가성비
기존 공정 내에 협동로봇을 추가하여 공정 레이아웃 변경 없이 설치 가능
컴팩트한 설치로 투자비용 최소화
균일한 작업을 통한 품질 향상
고정밀 힘/토크 센서를 활용하여 3차원 형상에 맞춰 균일하고 정밀한 작업 수행 가능
도입효과
| 주요지표 | 작업자 근골격계 질환 예방으로 노동 질의 향상
균일한 작업 품질 확보
유휴를 최소화하고 연속적인 작업으로 생산성 향상 |
|---|---|
| 도입기업 피드백 | 균일한 작업 품질로 인해 재작업 시간이 크게 단축되었습니다. |

※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

3D 비전 기반 대형 트럭 범퍼 탭핑 자동화
3D 비전으로 대형 트럭 범퍼의 위치·형상 편차를 보정하고, 정밀 탭핑을 수행하는 로봇 자동화 솔루션입니다.

유한킴벌리의 선택! 디팔레타이징+컷팅 완전 자동화 📦
해당 도입사례는 유한킴벌리 충주공장 에 도입된 사례로, 야스카와 산업용 로봇과 노끈 컷팅 작업대를 결합하여 디팔레타이징 + 노끈 컷팅 자동화를 구현한 솔루션입니다. 고객사는 인건비 절감, 업무 피로도 감소를 위해 디팔레타이징 시스템을 도입하고, 비용 절감과 효율성을 극대화하기 위해 노끈 컷팅 및 배출 자동화에 높은 관심을 보였습니다. 본 솔루션은 다양한 크기의 상자에 대하여 정렬하고 컷팅 후 케이스패커에 공급하여, 박스 공급 및 노끈 컷팅 과정의 효율성을 향상시키며, 작업자의 물리적 부담을 줄이고 안정성을 확보했습니다.

디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성


공정 레이아웃
이 적용사례는 유니버설로봇(UR10)과 온로봇 힘/토크 센서인 HEX 센서를 활용하여 자동차 휠 모서리 부분 디버링 작업을 수행하는 공정입니다.
온로봇 힘/토크 센서를 활용하여 자동차 휠의 곡면부 형상에 맞춰 이동하면서 균일한 디버링 작업을 수행할 수 있습니다.
구성요소
| 로봇 | Universal Robots UR10;
- 6축 다관절, 가반하중 10kg, 수평작업반경 1,300mm, 무게 28.9kg, 반복정밀도 0.1mm, IP54 |
|---|---|
| 주변기기 | 온로봇 HEX-E 힘/토크 센서 ;
디버링 툴;
자동차 휠 고정 지그 |
작업순서
| STEP 1. | 제품 투입 |
|---|---|
| STEP 2. | 3차원 디버링 작업 수행 |
| STEP 3. | 작업 완료 |
특장점
컴팩트한 설치 및 높은 가성비
기존 공정 내에 협동로봇을 추가하여 공정 레이아웃 변경 없이 설치 가능
컴팩트한 설치로 투자비용 최소화
균일한 작업을 통한 품질 향상
고정밀 힘/토크 센서를 활용하여 3차원 형상에 맞춰 균일하고 정밀한 작업 수행 가능
도입효과
| 주요지표 | 작업자 근골격계 질환 예방으로 노동 질의 향상
균일한 작업 품질 확보
유휴를 최소화하고 연속적인 작업으로 생산성 향상 |
|---|---|
| 도입기업 피드백 | 균일한 작업 품질로 인해 재작업 시간이 크게 단축되었습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션
3D 비전 기반 대형 트럭 범퍼 탭핑 자동화
3D 비전으로 대형 트럭 범퍼의 위치·형상 편차를 보정하고, 정밀 탭핑을 수행하는 로봇 자동화 솔루션입니다.
유한킴벌리의 선택! 디팔레타이징+컷팅 완전 자동화 📦
해당 도입사례는 유한킴벌리 충주공장 에 도입된 사례로, 야스카와 산업용 로봇과 노끈 컷팅 작업대를 결합하여 디팔레타이징 + 노끈 컷팅 자동화를 구현한 솔루션입니다. 고객사는 인건비 절감, 업무 피로도 감소를 위해 디팔레타이징 시스템을 도입하고, 비용 절감과 효율성을 극대화하기 위해 노끈 컷팅 및 배출 자동화에 높은 관심을 보였습니다. 본 솔루션은 다양한 크기의 상자에 대하여 정렬하고 컷팅 후 케이스패커에 공급하여, 박스 공급 및 노끈 컷팅 과정의 효율성을 향상시키며, 작업자의 물리적 부담을 줄이고 안정성을 확보했습니다.
디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성