


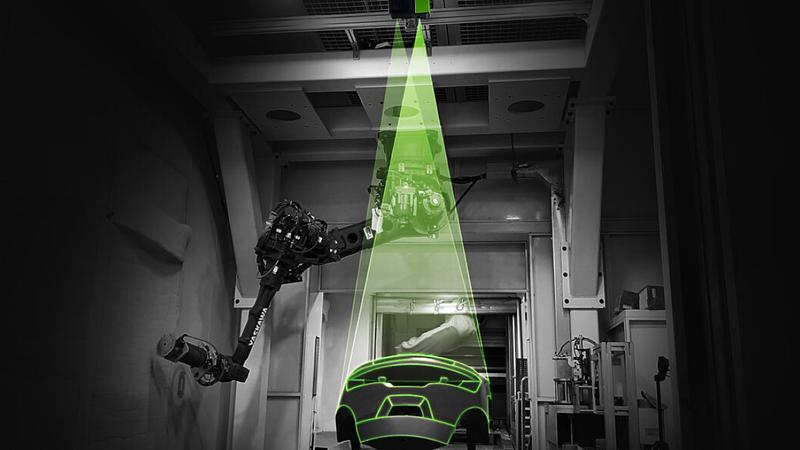


공정 레이아웃
본 솔루션은 3D비전 Pickit을 활용하여 빈피킹 및 가이던스를 위한 솔루션입니다.
3D비전을 사용하지 않으면 내부 이동 중에 부품의 약 10%가 넘어지거나 위치가 변경되어 로봇이 부품의 처음 위치 에서 부품을 집을 수 없게 됩니다. Pickit 3D 비전 시스템을 통해 로봇은 특정 방향이 있는 부품을 감지하고, 꺼내고, 배치할 수 있습니다.
프로젝트 배경 및 목적
사람이 재정렬 작업을 하지 않고 로봇이 피킹
무거운 중량물의 위치가 바뀌어도 일정한 도포 작업
불량률을 최소화
구성요소
| 로봇 | 3D 비전 성능;
Pickit L;
- 3D 측정 방법 : 적외선 구조광;
- 3D 이미지 획득 시간 : 300ms;
- 3D 카메라 해상도(픽셀) : 640x480;
- 3D 카메라 정밀도(mm)* : 1.0 - 3.0mm;
- 3D 카메라 정확도(%) : 1.2%;
- 3D 카메라 정확도(mm)** : 4 - 18mm;
- 추정 피킹 정확도*** : 1.5 - 2 x 3D 카메라 정확도;
- 3D 카메라 무게 : 1030g;
- PC에 3D 카메라 연결 : M12–8 (USB) – USB3;
- 로봇에 PC 연결 : 이더넷을 통한 TCP/IP;
;
Pickit M-HD;
- 3D 측정 방법 : 적외선 구조광;
- 3D 이미지 획득 시간 : 200-1000ms;
- 3D 카메라 해상도(픽셀) : 1920x1200;
- 3D 카메라 정밀도(mm)* : 0.15 - 0.8mm;
- 3D 카메라 정확도(%) : 0.75%;
- 3D 카메라 정확도(mm)** : 2 - 4mm;
- 추정 피킹 정확도*** : 1.5 - 3D 카메라 정확도;
- 3D 카메라 무게 : 2kg;
- PC에 3D 카메라 연결 : M12–8 (USB) – USB3;
- 로봇에 PC 연결 : 이더넷을 통한 TCP/IP;
;
Pickit L-HD;
- 3D 측정 방법 : 적외선 구조광;
- 3D 이미지 획득 시간 : 200-1000ms;
- 3D 카메라 해상도(픽셀) : 1920x1200;
- 3D 카메라 정밀도(mm)* : 0.3 - 1.6mm;
- 3D 카메라 정확도(%) : 0.75%;
- 3D 카메라 정확도(mm)** : 3 - 7mm;
- 추정 피킹 정확도*** : 1.5 - 3D 카메라 정확도;
- 3D 카메라 무게 : 2kg;
- PC에 3D 카메라 연결 : M12–8 (USB) – USB3;
- 로봇에 PC 연결 : 이더넷을 통한 TCP/IP; |
|---|---|
| 주변기기 | 3D비전 구성품;
- Industrial-grade processor;
- Calibration tools;
- 3D camera;
;
지원가능한 로봇;
- Yaskawa;
- Fanuc;
- Kuka;
- ABB;
- Universal Robots;
- Techman;
- Omron;
- Staubli;
- Doosan Robotics;
- Franka Emika;
- Hanwha;
- Hyundai;
- Nachi;
- Neuromeka;
- Aubo; |
작업순서
| STEP 1. | 카메라로 작업물 인식 |
|---|---|
| STEP 2. | 로봇이 집기 |
| STEP 3. | 이동 |
| STEP 4. | 다시 카메라로 작업물 인식 |
특장점
작업 생산성 향상
작업의 효율화 및 정확도 향상
유동적인 생산라인 구축 가능
최적화된 동작 수행
감지된 정보에 따라 최적의 픽앤플레이스 수행
이송 중 위치가 변경되어도 최적의 피킹 수행
도입효과
| 주요지표 | 빠르고 정확한 객체 인식과 3차원 위치 및 부피 측정
쉽고 빠른 반정렬된 빈 또는 팔렛에서 피킹 |
|---|---|
| 도입기업 피드백 | 컨베이어에서 물품을 운반하다가 쓰러지면 사람이 직접 다시 정렬을 맞추는 작업을 진행했어야 했는데 로봇이 알아서 집을 수 있어 인건비가 줄었습니다. |

※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

🏚️모듈러 주택 바닥 & 지붕 조립 자동화 솔루션🪓
바닥ㆍ지붕 조립 공정 자동화는 생산량 한계, 숙련 인력 부족, 긴 작업 시간이라는 구조적 문제를 해결하기 위한 현실적인 대안입니다. 본 솔루션은 요청 C/T 충족, 설비 투자비 절감, 공정 단순화를 동시에 달성하며, 향후 공정 확장까지 고려한 지속 가능한 자동화 전략을 제공합니다.

적층 공정 자동화 성공!🙌 지그 설계까지 완벽 구축했습니다.(ft. 현대로보틱스 산업용로봇)
이번 프로젝트는 자동차 변속기의 핵심 부품인 캐리어 미드 플레닛을 열처리 공정에서 균일하게 처리하기 위해 로딩/언로딩 자동화를 도입한 사례입니다. 고객사는 기존에 수작업으로 진행하던 공정에서 발생한 여러 문제점, 특히 제품 불량률 증가와 작업자의 실수로 인한 비효율성을 해결하기 위해 자동화를 도입하게 되었습니다.

조립자동화&휴머노이드 인케이싱
비전 시스템 기반 볼트 체결 및 품질검사와 휴머노이드를 활용한 인케이싱 공정을 통합한 자동화 시스템으로 불량 제품 유출 방지 및 생산성을 향상하였습니다.


공정 레이아웃
본 솔루션은 3D비전 Pickit을 활용하여 빈피킹 및 가이던스를 위한 솔루션입니다.
3D비전을 사용하지 않으면 내부 이동 중에 부품의 약 10%가 넘어지거나 위치가 변경되어 로봇이 부품의 처음 위치 에서 부품을 집을 수 없게 됩니다. Pickit 3D 비전 시스템을 통해 로봇은 특정 방향이 있는 부품을 감지하고, 꺼내고, 배치할 수 있습니다.
프로젝트 배경 및 목적
사람이 재정렬 작업을 하지 않고 로봇이 피킹
무거운 중량물의 위치가 바뀌어도 일정한 도포 작업
불량률을 최소화
구성요소
| 로봇 | 3D 비전 성능;
Pickit L;
- 3D 측정 방법 : 적외선 구조광;
- 3D 이미지 획득 시간 : 300ms;
- 3D 카메라 해상도(픽셀) : 640x480;
- 3D 카메라 정밀도(mm)* : 1.0 - 3.0mm;
- 3D 카메라 정확도(%) : 1.2%;
- 3D 카메라 정확도(mm)** : 4 - 18mm;
- 추정 피킹 정확도*** : 1.5 - 2 x 3D 카메라 정확도;
- 3D 카메라 무게 : 1030g;
- PC에 3D 카메라 연결 : M12–8 (USB) – USB3;
- 로봇에 PC 연결 : 이더넷을 통한 TCP/IP;
;
Pickit M-HD;
- 3D 측정 방법 : 적외선 구조광;
- 3D 이미지 획득 시간 : 200-1000ms;
- 3D 카메라 해상도(픽셀) : 1920x1200;
- 3D 카메라 정밀도(mm)* : 0.15 - 0.8mm;
- 3D 카메라 정확도(%) : 0.75%;
- 3D 카메라 정확도(mm)** : 2 - 4mm;
- 추정 피킹 정확도*** : 1.5 - 3D 카메라 정확도;
- 3D 카메라 무게 : 2kg;
- PC에 3D 카메라 연결 : M12–8 (USB) – USB3;
- 로봇에 PC 연결 : 이더넷을 통한 TCP/IP;
;
Pickit L-HD;
- 3D 측정 방법 : 적외선 구조광;
- 3D 이미지 획득 시간 : 200-1000ms;
- 3D 카메라 해상도(픽셀) : 1920x1200;
- 3D 카메라 정밀도(mm)* : 0.3 - 1.6mm;
- 3D 카메라 정확도(%) : 0.75%;
- 3D 카메라 정확도(mm)** : 3 - 7mm;
- 추정 피킹 정확도*** : 1.5 - 3D 카메라 정확도;
- 3D 카메라 무게 : 2kg;
- PC에 3D 카메라 연결 : M12–8 (USB) – USB3;
- 로봇에 PC 연결 : 이더넷을 통한 TCP/IP; |
|---|---|
| 주변기기 | 3D비전 구성품;
- Industrial-grade processor;
- Calibration tools;
- 3D camera;
;
지원가능한 로봇;
- Yaskawa;
- Fanuc;
- Kuka;
- ABB;
- Universal Robots;
- Techman;
- Omron;
- Staubli;
- Doosan Robotics;
- Franka Emika;
- Hanwha;
- Hyundai;
- Nachi;
- Neuromeka;
- Aubo; |
작업순서
| STEP 1. | 카메라로 작업물 인식 |
|---|---|
| STEP 2. | 로봇이 집기 |
| STEP 3. | 이동 |
| STEP 4. | 다시 카메라로 작업물 인식 |
특장점
작업 생산성 향상
작업의 효율화 및 정확도 향상
유동적인 생산라인 구축 가능
최적화된 동작 수행
감지된 정보에 따라 최적의 픽앤플레이스 수행
이송 중 위치가 변경되어도 최적의 피킹 수행
도입효과
| 주요지표 | 빠르고 정확한 객체 인식과 3차원 위치 및 부피 측정
쉽고 빠른 반정렬된 빈 또는 팔렛에서 피킹 |
|---|---|
| 도입기업 피드백 | 컨베이어에서 물품을 운반하다가 쓰러지면 사람이 직접 다시 정렬을 맞추는 작업을 진행했어야 했는데 로봇이 알아서 집을 수 있어 인건비가 줄었습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션
🏚️모듈러 주택 바닥 & 지붕 조립 자동화 솔루션🪓
바닥ㆍ지붕 조립 공정 자동화는 생산량 한계, 숙련 인력 부족, 긴 작업 시간이라는 구조적 문제를 해결하기 위한 현실적인 대안입니다. 본 솔루션은 요청 C/T 충족, 설비 투자비 절감, 공정 단순화를 동시에 달성하며, 향후 공정 확장까지 고려한 지속 가능한 자동화 전략을 제공합니다.
적층 공정 자동화 성공!🙌 지그 설계까지 완벽 구축했습니다.(ft. 현대로보틱스 산업용로봇)
이번 프로젝트는 자동차 변속기의 핵심 부품인 캐리어 미드 플레닛을 열처리 공정에서 균일하게 처리하기 위해 로딩/언로딩 자동화를 도입한 사례입니다. 고객사는 기존에 수작업으로 진행하던 공정에서 발생한 여러 문제점, 특히 제품 불량률 증가와 작업자의 실수로 인한 비효율성을 해결하기 위해 자동화를 도입하게 되었습니다.
조립자동화&휴머노이드 인케이싱
비전 시스템 기반 볼트 체결 및 품질검사와 휴머노이드를 활용한 인케이싱 공정을 통합한 자동화 시스템으로 불량 제품 유출 방지 및 생산성을 향상하였습니다.