

피지컬 AI 개발, 터미널 대신 UI로 | 모방학습·강화학습·로봇 배포까지 온프레미스에서 끝내는 Hyper Foundry
2분0180
피지컬 AI 개발 플랫폼 Hyper Foundry :
로봇 데이터 수집부터 학습·배포·관리까지 하나의 환경에서
로봇 데이터를 모으고 학습시키고 배포하는 과정이 연구실마다 따로 돌아가고 있어요. 이 과정을 하나의 워크플로우로 묶은 빅웨이브로보틱스의 Physical AI 개발 플랫폼 Hyper Foundry가 무엇인지, 네 개 모듈이 어떻게 이어지는지, 우리 연구실은 어디서부터 시작하면 되는지 풀어볼게요.
Hyper Foundry 도입 문의하기#피지컬 AI 플랫폼 #피지컬 AI 로봇 #온프레미스 AI #로봇 학습 데이터 #Hyper Foundry
시간 없으신 분들을 위한 3줄 요약
- Hyper Foundry는 빅웨이브로보틱스의 피지컬 AI 개발 플랫폼이에요. 로봇 행동 데이터를 수집(Data Studio)·학습(Model Studio)·배포(Mission Studio)·관리(Data Library)하는 전 과정이 한 환경에서 이어져요.
- 휴머노이드와 협동로봇을 같은 환경에 연동하고 모방학습과 강화학습을 모두 다뤄요. 그리고 이 전부가 고객사 인프라 안, 온프레미스에서 돌아가요.
- 마로솔을 통해 도입하시면 로봇과 GPU 인프라 그리고 Hyper Foundry를 묶어 연구 단계에 맞는 구성으로 제안받으실 수 있어요.
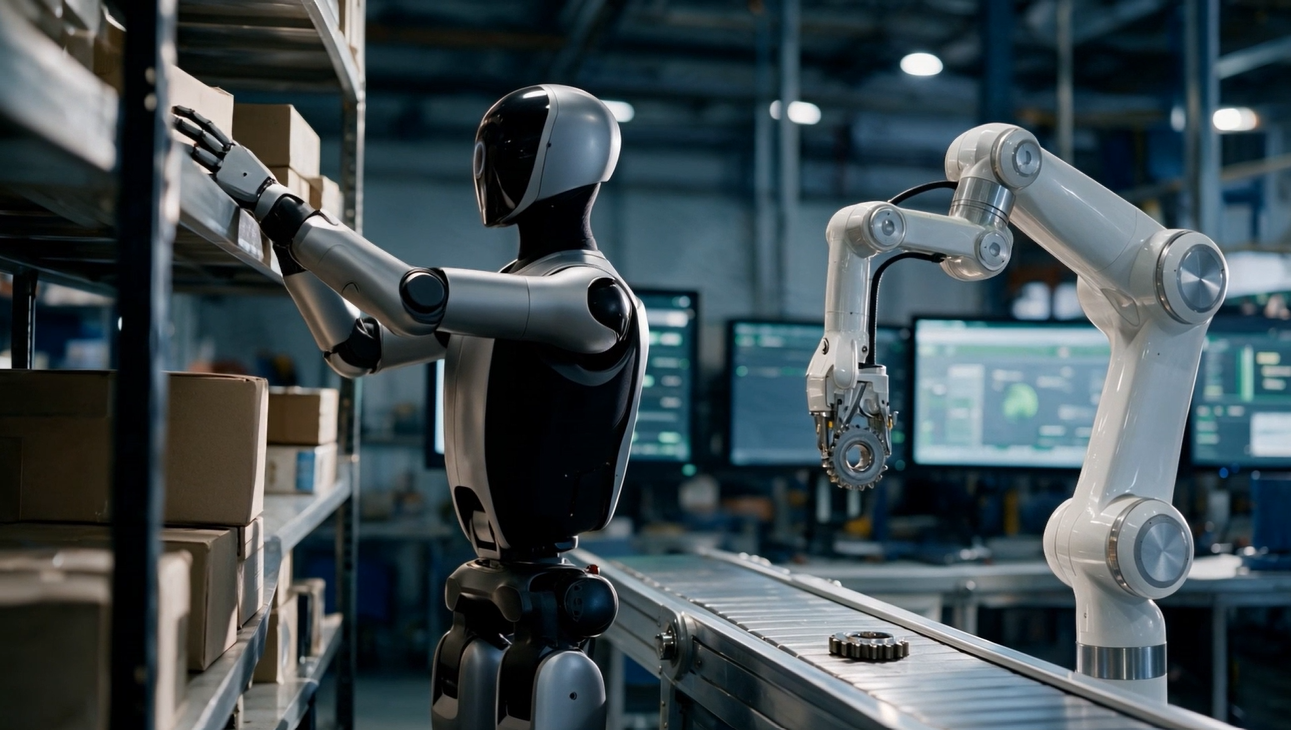 Hyper Foundry 소개 영상 중 학습된 모델을 실제 로봇에서 실행하는 장면 (생성형 이미지)
피지컬 AI 개발 환경, 왜 따로따로 돌아갈까요?
휴머노이드 연구실에 데이터가 부족한 경우는 드물어요. 텔레오퍼레이션으로 하루 종일 시연을 쌓고 카메라 영상과 관절 로그가 서버에 쌓이죠. 문제는 그다음이에요. 수집은 이 툴로 하고 학습은 터미널에서 돌리고 배포는 제조사별 환경에서 따로 하다 보니 어제 학습한 모델이 어떤 데이터에서 나왔는지 보려면 폴더를 뒤져야 해요. 연구원 한 명이 빠지면 파이프라인이 같이 멈추는 일도 흔하고요.
피지컬 AI 개발은 로봇·GPU·수집 환경·학습 환경 네 가지가 함께 필요한 작업이라 이 넷이 서로 다른 툴과 환경에 흩어지면 데이터 흐름이 끊겨요. 현장에서 반복되는 어려움은 네 가지로 모여요.
01초기 연구 환경을 구축하는 부담이 커요
GPU 서버와 실물 로봇 그리고 수집 장비까지 처음부터 갖춰야 해요.
02민감한 현장 데이터를 안전하게 관리해야 해요
공정과 작업 데이터에는 기업의 핵심 정보가 담겨 있어서 내부 보안 관리가 중요해요.
03데이터 흐름이 여러 환경에 나뉘어 있어요
형식과 규격이 제각각이라 수집·가공·학습을 하나의 흐름으로 잇기 어려워요.
04구축부터 운영까지 통합 지원이 필요해요
로봇·AI·인프라가 다른 전문 영역이라 한 팀이 전부 감당하기 어려워요.
한 줄로 말하면
연구자가 연구가 아니라 환경 구축에 시간을 쓰고 있어요. Hyper Foundry는 이 넷을 하나로 모으는 데서 출발했어요.
Hyper Foundry는 어떻게 생겼나요? 4개 모듈
빅웨이브로보틱스가 Hyper Foundry를 만든 이유가 여기 있어요. Hyper Foundry는 빅웨이브로보틱스가 만든 피지컬 AI(Physical AI) 개발 플랫폼으로 휴머노이드와 협동로봇 같은 실제 로봇의 행동 데이터를 수집·학습·배포·관리까지 하나의 워크플로우로 잇고 고객사 인프라 안에서 운영돼요. 소프트웨어 모듈 네 개와 로봇 그리고 GPU 인프라를 묶어 고객사 환경에 구축해요. 글보다 영상이 빠르니 먼저 보셔도 좋아요.
Hyper Foundry 소개 영상 (3분 25초)
Hyper Foundry의 4개 모듈은 COLLECT를 맡는 Data Studio, TRAIN을 맡는 Model Studio, DEPLOY를 맡는 Mission Studio 그리고 세 Studio의 전 과정을 연결하는 MANAGE 허브 Data Library로 구성돼요.
| 모듈 | 역할 | 하는 일 |
|---|---|---|
| Data Studio | COLLECT | 텔레오퍼레이션으로 카메라·관절·Action 데이터를 Episode 단위로 수집 |
| Model Studio | TRAIN | 모방학습·강화학습을 UI 워크플로우로 운영 |
| Mission Studio | DEPLOY | 학습된 모델을 실제 로봇에 연결·배포하고 이력 기록 |
| Data Library | MANAGE | 데이터·모델·배포 이력을 검색·조합·변환·추적하는 허브 |
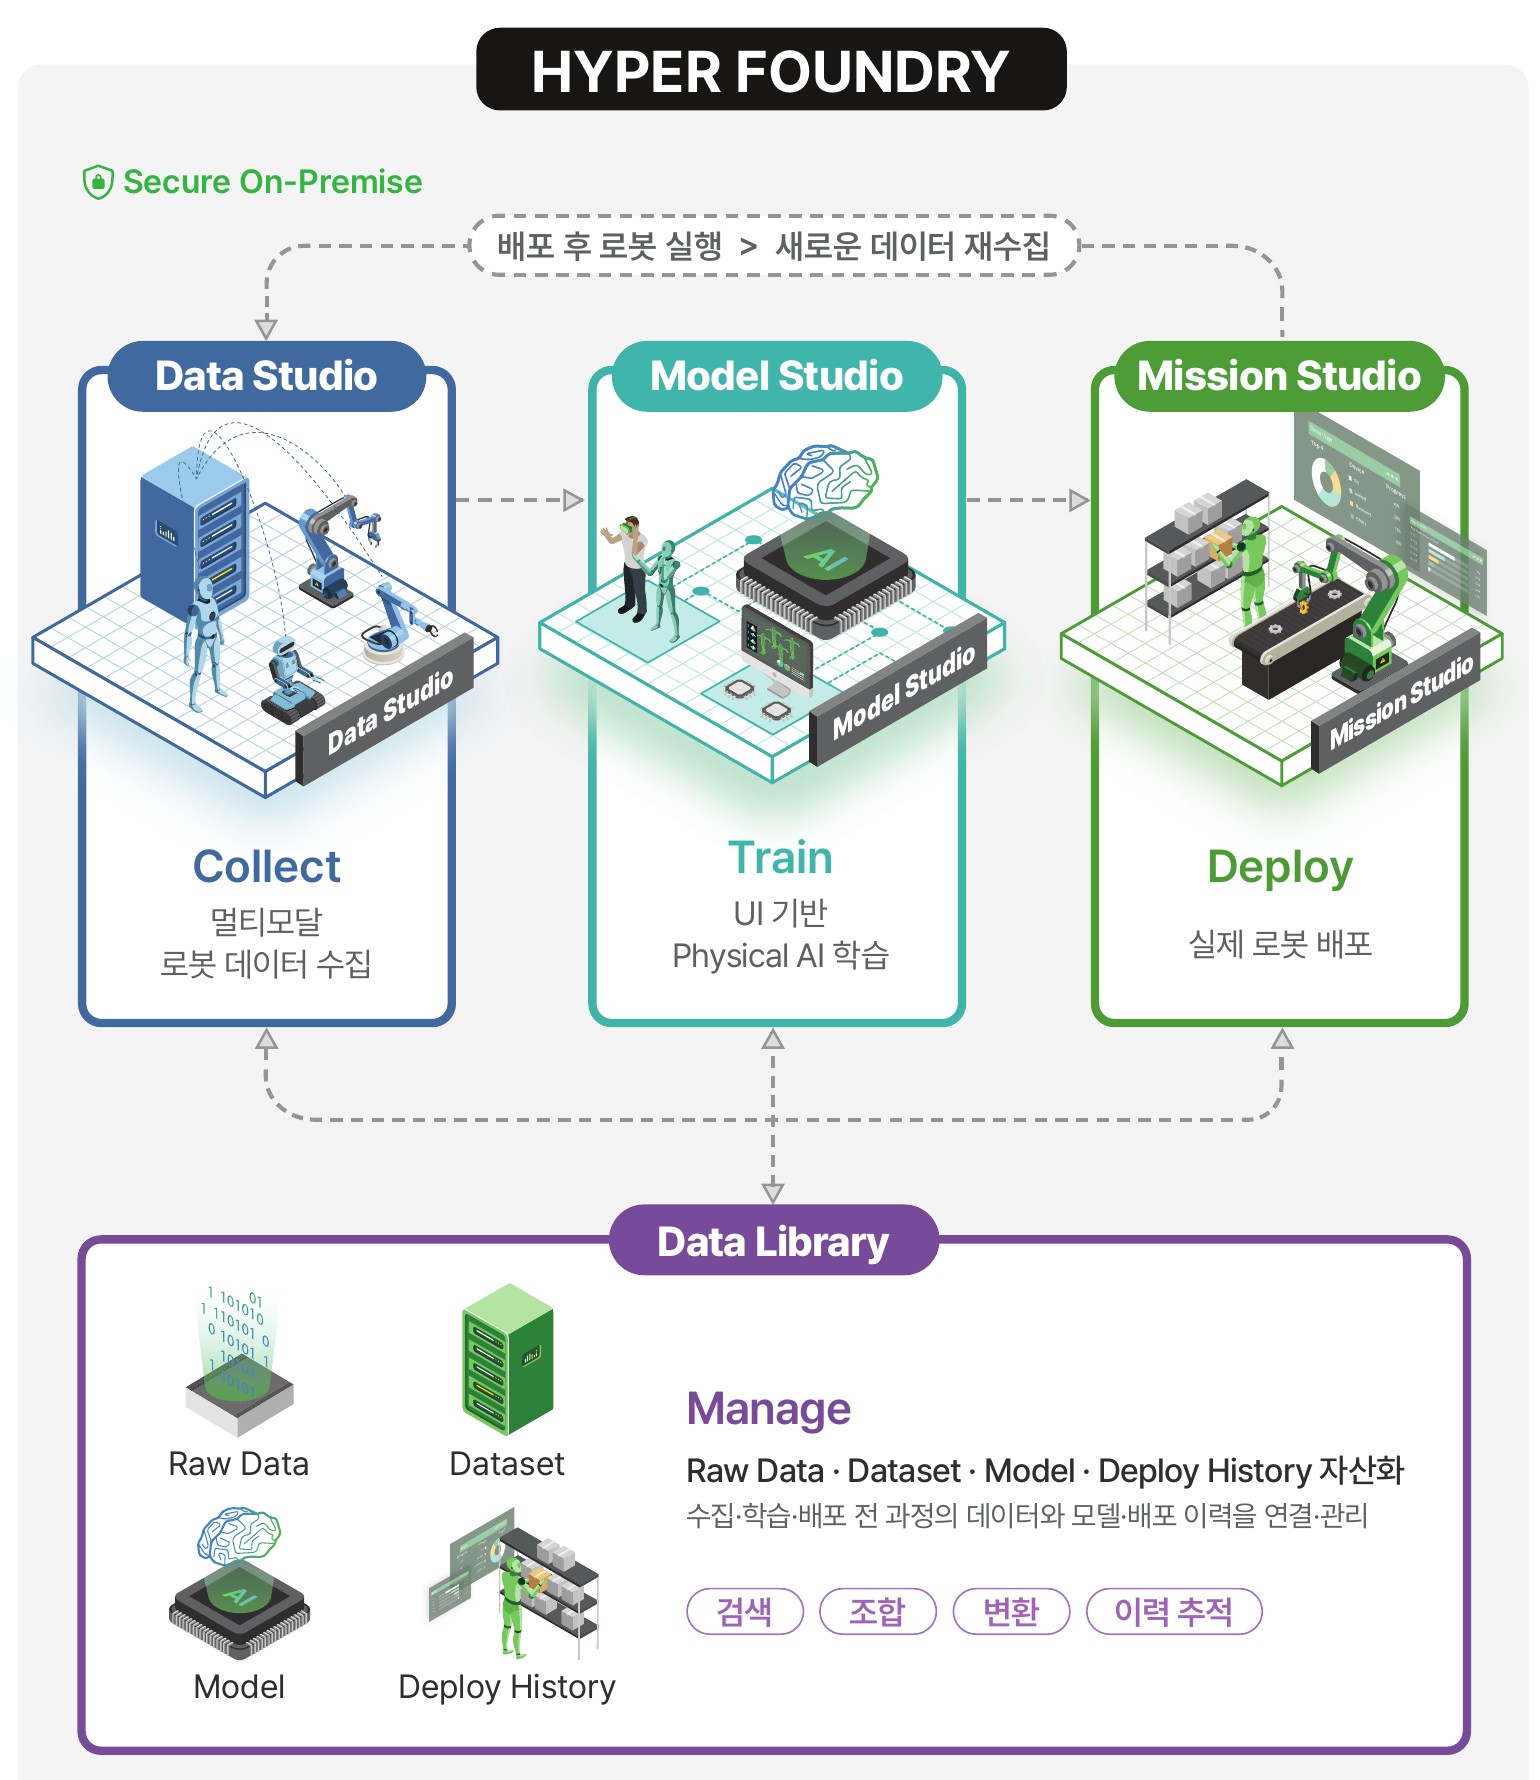 Hyper Foundry 전체 구조도 · 세 Studio를 Data Library가 받치고 Secure On-Premise가 전체를 감싸요
주동선은 수집에서 학습으로 그리고 배포로 이어지고 Data Library는 네 번째 순서가 아니라 이 흐름 전체를 받치는 바닥이에요. 배포한 모델이 실제 로봇에서 어떻게 움직였는지가 다시 데이터로 돌아와 다음 학습에 쓰이는 반복 구조라 한 번 돌리고 끝나는 파이프라인이 아니에요. 로봇 플랫폼별로 독립된 구조라 특정 기종에 묶이지 않고 휴머노이드와 협동로봇을 같은 환경에 연동할 수 있어요.
한 줄로 말하면
로봇의 행동 데이터를 Physical AI 학습 자산으로 바꾸는 전 과정이 한 환경에서 이어져요. Your Robot. Your Data. Your Infrastructure.
Data Studio: 텔레오퍼레이션 데이터 수집을 한 번의 작업으로
COLLECT
로봇 학습 데이터 수집에서 손이 많이 가는 건 수집 뒤의 정리예요. 카메라와 관절 로그가 따로 쌓이면 나중에 시간을 맞춰 붙이는 작업이 생기거든요. Data Studio는 텔레오퍼레이션 한 번의 작업에서 카메라 영상과 로봇 관절 데이터 그리고 Action 값과 Timestamp를 Episode 단위로 함께 수집해 VLA나 모방학습용 데이터셋의 원본을 만들어요.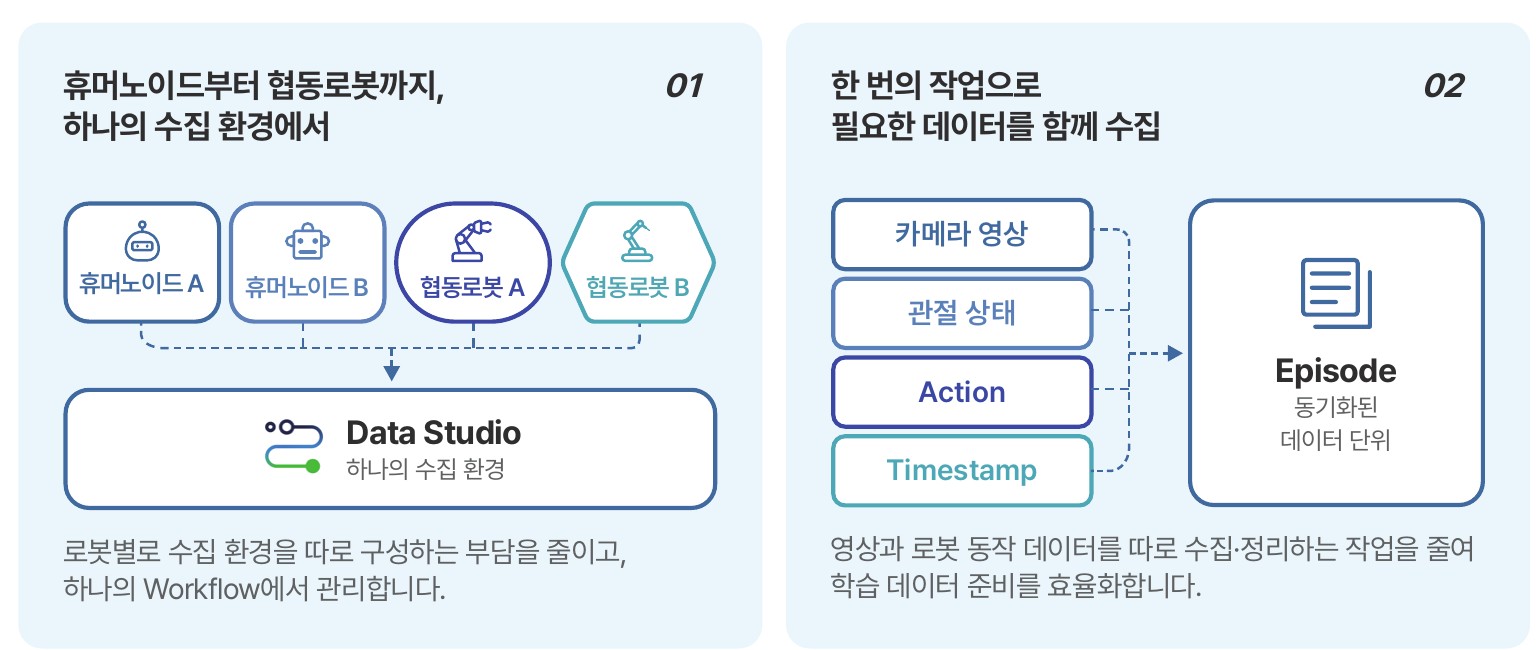
Data Studio의 데이터 수집 방식 · 로봇별 수집 환경을 따로 만들지 않고 영상·동작 데이터를 한 번에 Episode로 묶어요
휴머노이드부터 협동로봇까지, 하나의 수집 환경에서
로봇이 바뀌어도 수집 환경을 새로 만들지 않아요. 휴머노이드와 협동로봇이 같은 Data Studio 안에서 각자의 Episode를 쌓고 같은 형식으로 Data Library에 들어가요. 협동로봇으로 모방학습 데이터를 먼저 쌓고 휴머노이드로 넘어가는 연구실이라면 수집 단계를 두 번 세팅할 필요가 없어요.
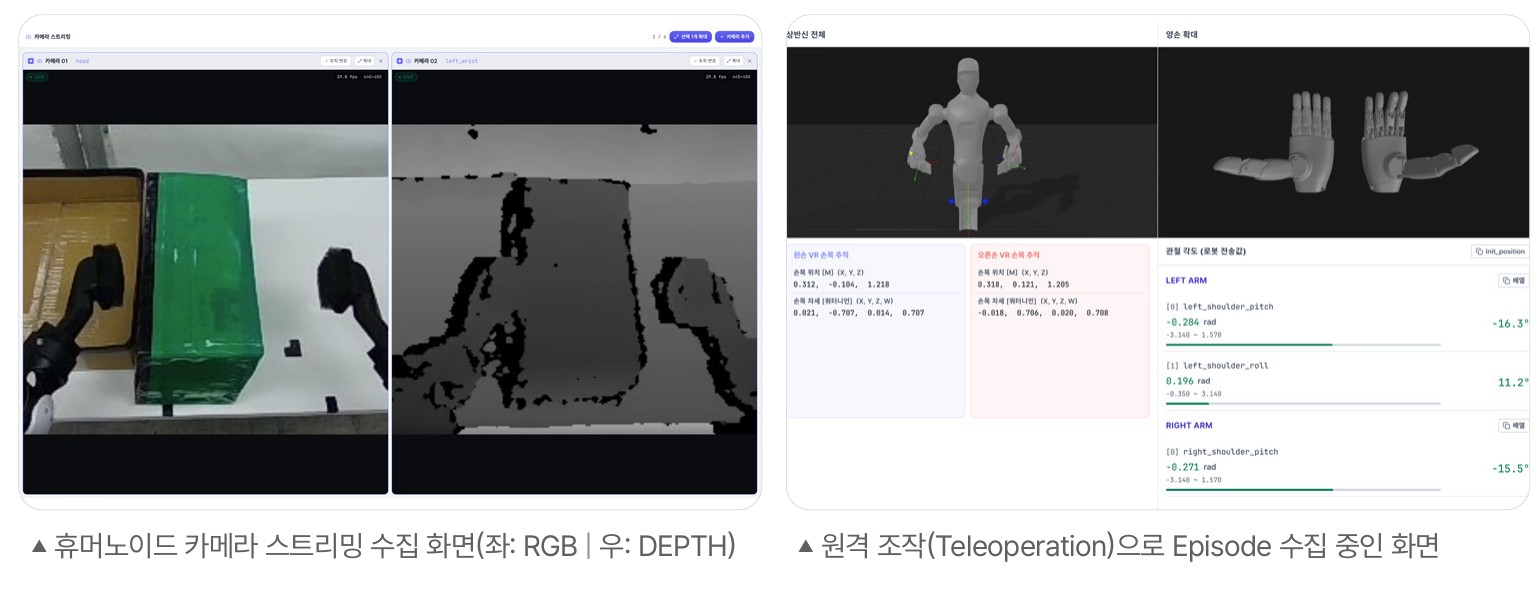 DATA STUDIO 화면 · 휴머노이드 카메라 스트리밍(RGB·Depth)과 원격 조작으로 Episode를 수집하는 중
Model Studio: 터미널에서 워크플로우로
TRAIN
학습은 가장 사람에게 묶여 있던 단계예요. 스크립트를 아는 한 사람의 환경에서 돌아가다 보니 그 사람이 자리를 비우면 멈추죠. Model Studio는 데이터셋 선택부터 모델과 학습 파라미터 설정 그리고 학습 실행과 결과 관리까지를 UI 워크플로우로 운영하는 학습 환경이에요. 독자 알고리즘을 내세우는 게 아니라 연구실에서 쓰던 학습 과정을 화면 위에서 순서대로 돌릴 수 있게 정리한 환경이에요.
모방학습과 강화학습을 같은 환경에서
모방학습 Imitation Learning
텔레오퍼레이션 시연 데이터로 로봇이 사람의 동작을 따라 배워요. Data Studio에서 모은 Episode를 데이터셋으로 묶어 바로 학습에 넣어요.
강화학습 Reinforcement Learning
시뮬레이션에서 보상으로 최적 행동을 학습해요. 휴머노이드 강화학습처럼 시뮬레이션 비중이 큰 연구도 결과 관리는 같은 흐름 안에서 이어져요.
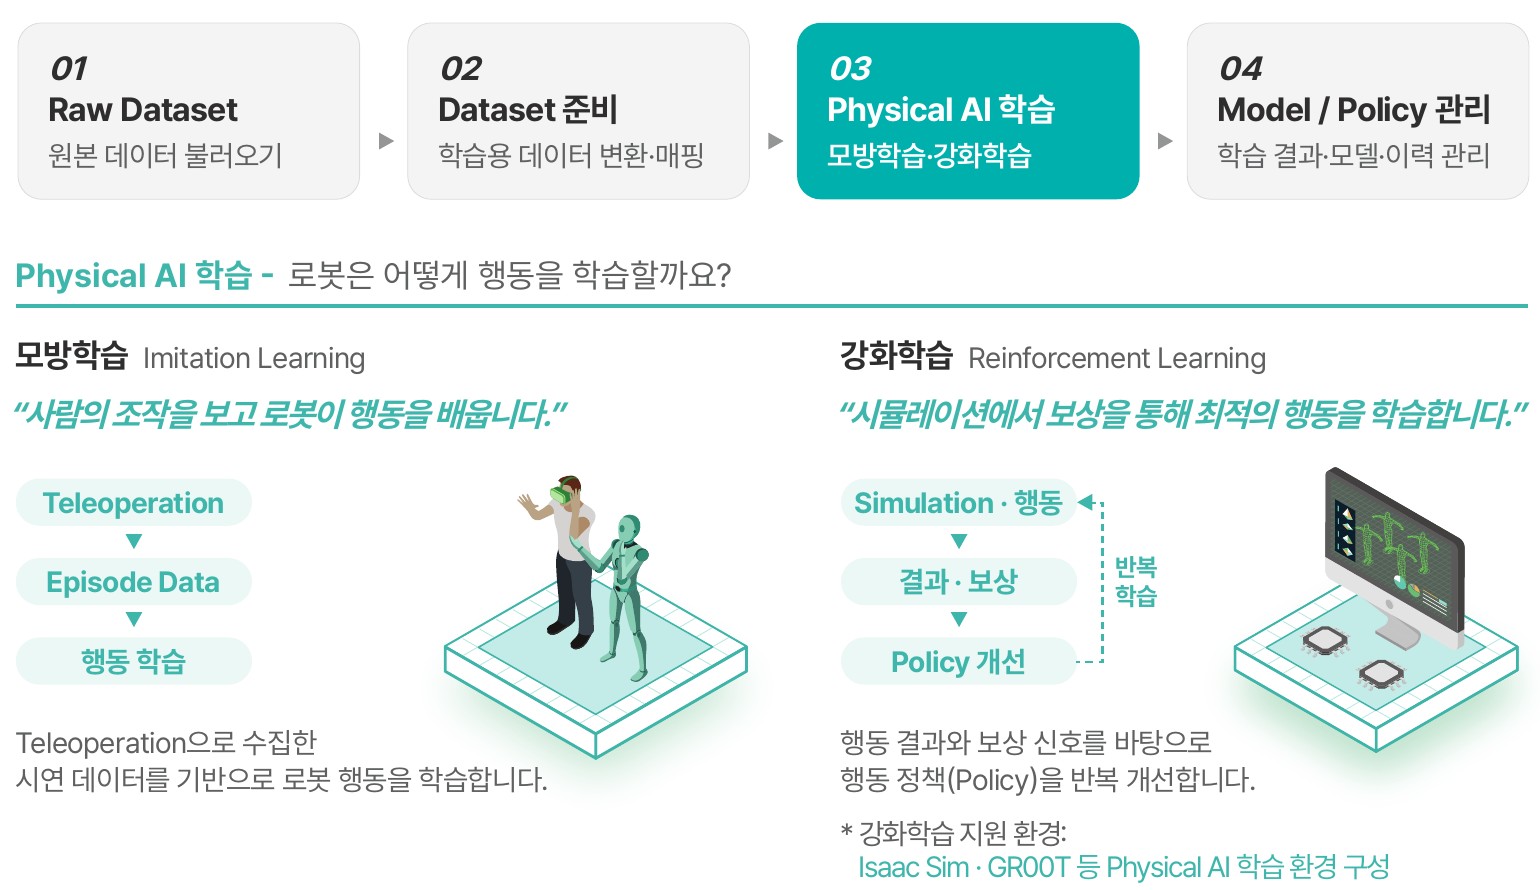 Model Studio 워크플로우 · 원본 데이터 불러오기 → 데이터셋 준비 → Physical AI 학습 → 모델·이력 관리
강화학습 환경은 Isaac Sim·GR00T 같은 Physical AI 학습 환경과 함께 구성해요.
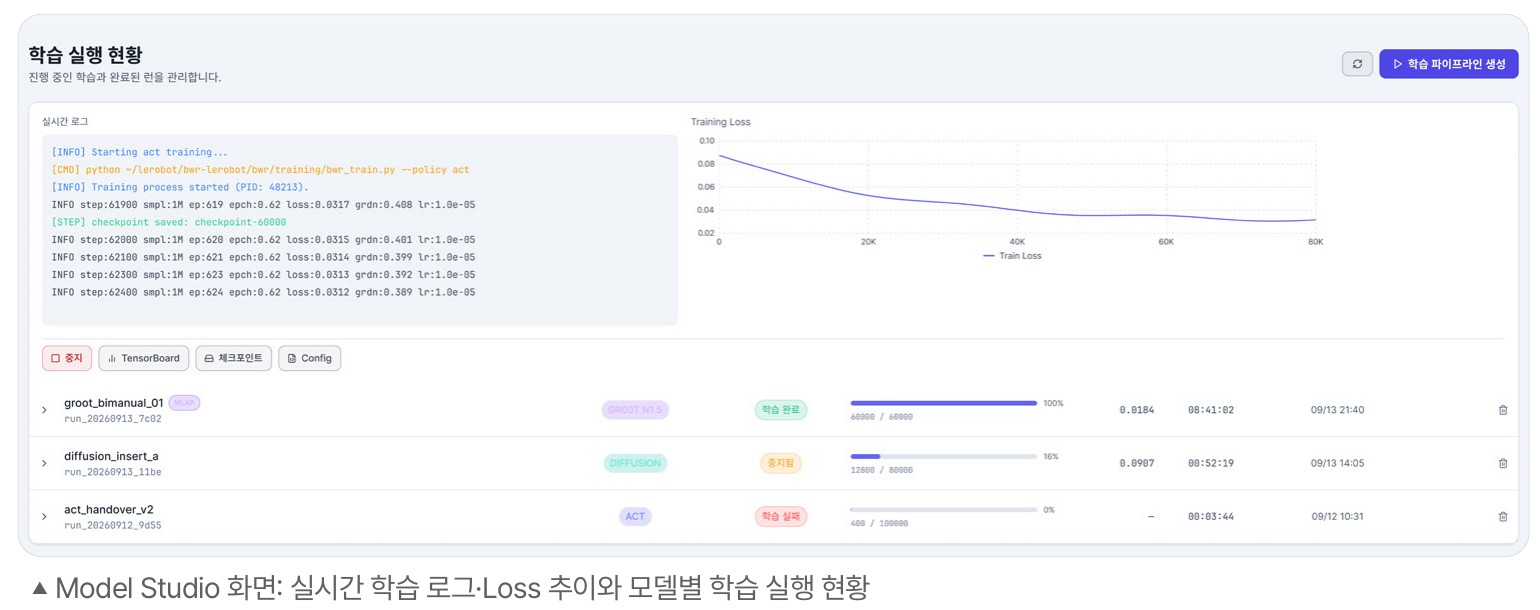 MODEL STUDIO 화면 · 실시간 학습 로그와 Loss 추이, 모델별 학습 실행 현황
Mission Studio: 학습된 모델을 실제 로봇에 연결·배포
DEPLOY
학습이 끝나도 로봇에 올리는 단계에서 제조사별 런타임을 따로 다뤄야 하면 다시 터미널로 돌아가요. Mission Studio는 학습된 모델을 로봇 실행 환경에 연결해 배포하고 테스트 결과와 배포 이력을 남기는 단계예요. 흐름은 모델 선택 그리고 로봇과 런타임 설정 다음 배포와 테스트 그리고 이력과 로그 확인 순서로 이어져요.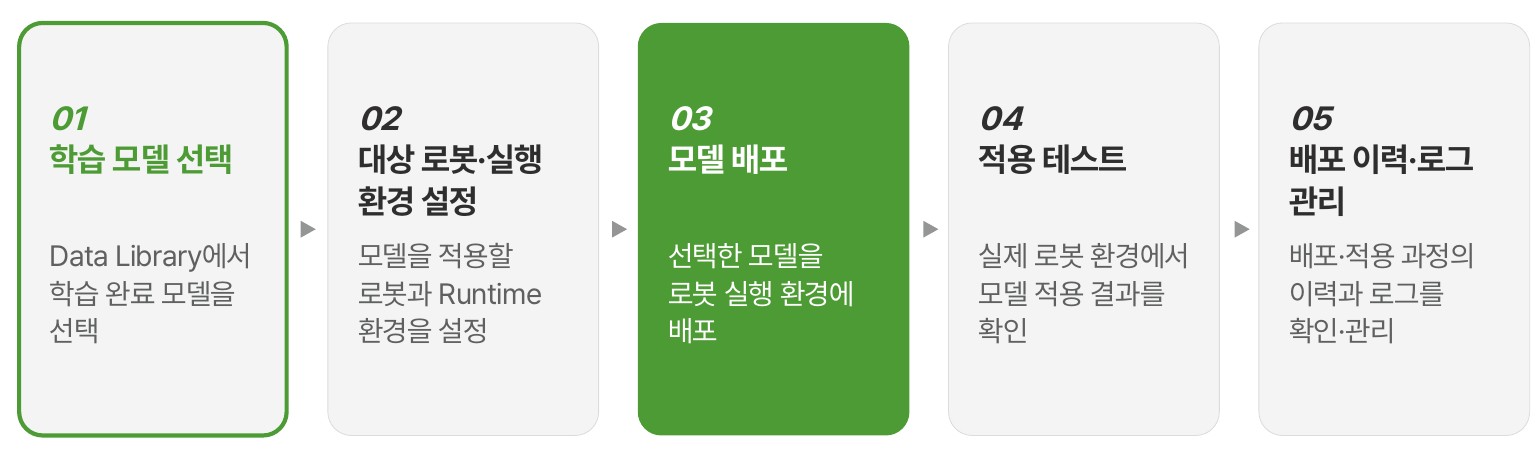
Mission Studio 워크플로우 · 학습 모델 선택 → 로봇·실행 환경 설정 → 모델 배포 → 적용 테스트 → 배포 이력·로그 관리
운영 관제 화면이 아니라 학습한 모델이 실제 로봇 환경에 적용되는 지점이에요. 어떤 모델을 언제 어느 로봇에 올렸는지가 기록으로 남아 다음 실험과 비교할 수 있어요.
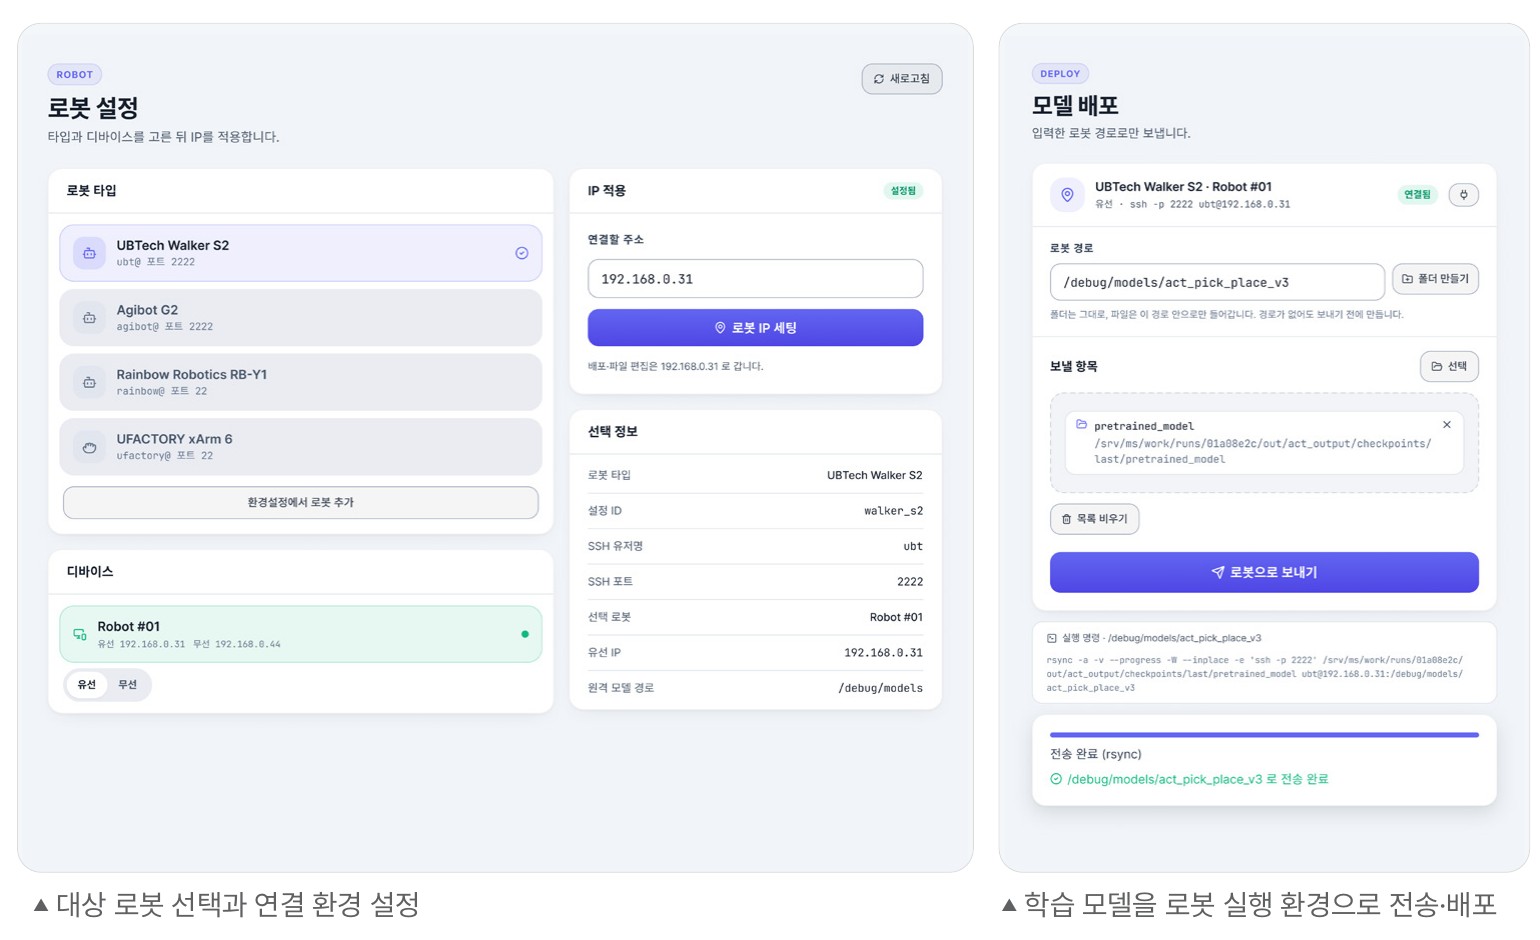 MISSION STUDIO 화면 · 대상 로봇 선택과 연결 환경 설정, 학습 모델을 로봇 실행 환경으로 전송·배포
Data Library: 로봇 학습 데이터를 자산으로
MANAGE
세 Studio를 거치며 생긴 결과물은 전부 Data Library로 모여요. Data Library는 원본 데이터와 데이터셋 그리고 학습된 모델과 배포 이력을 검색하고 조합하고 변환하고 이력을 추적하는 데이터 허브로 세 Studio 전 과정의 생성 이력을 연결해요.
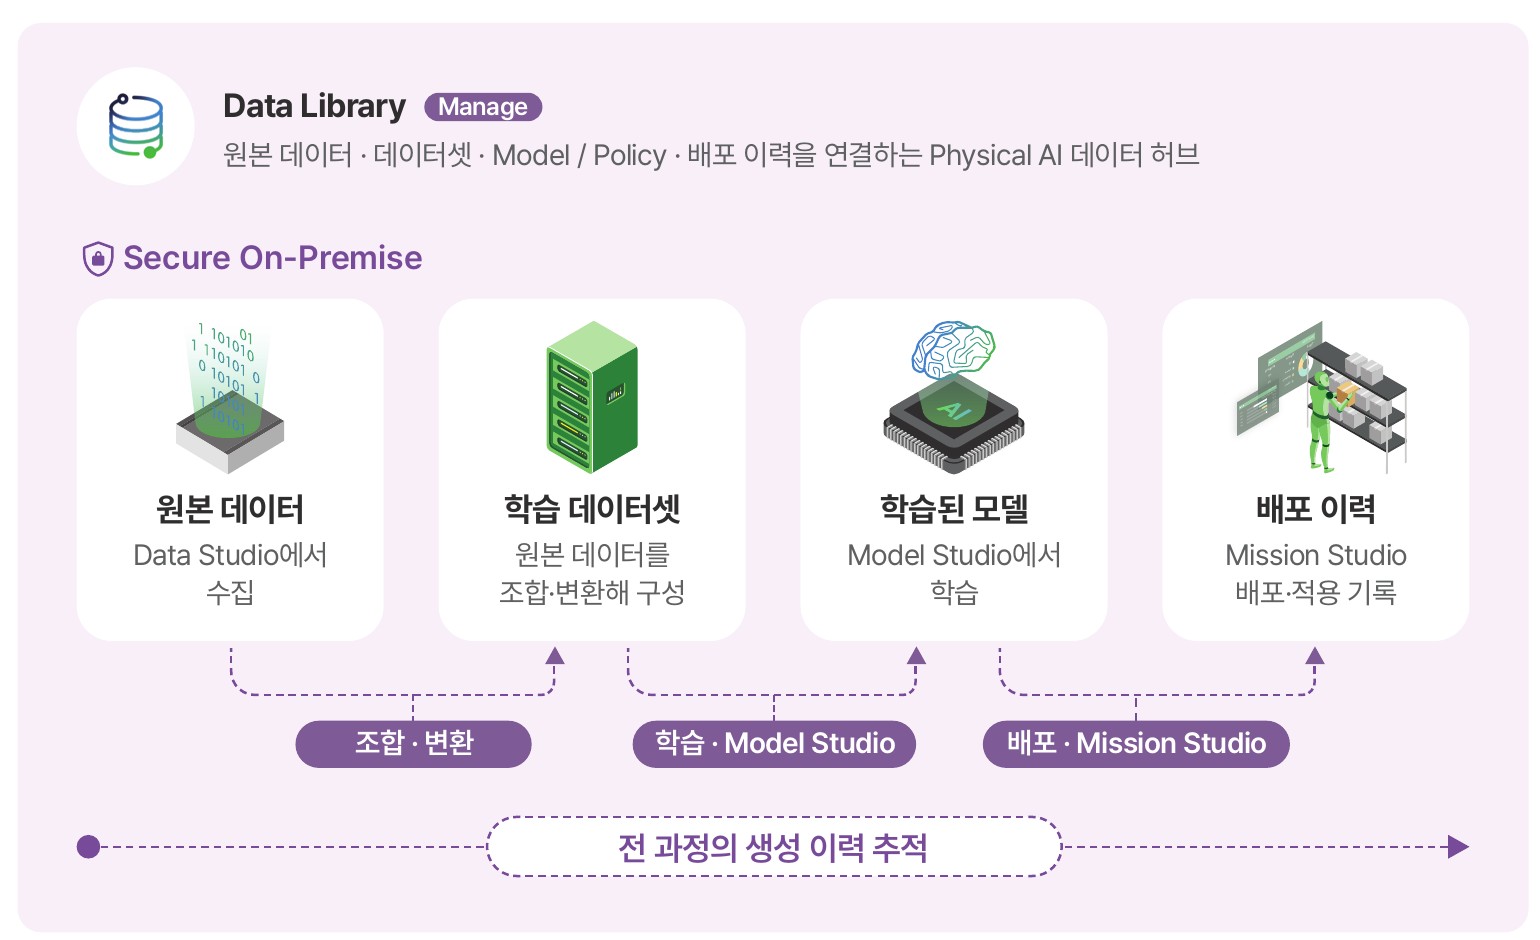 Data Library 구조 · 원본 데이터부터 배포 이력까지 전 과정의 생성 이력을 추적해요
어제 배포한 모델을 열면 어떤 데이터셋으로 학습했고 그 데이터셋이 어느 Episode에서 나왔는지가 거꾸로 따라가져요. 여러 수집 세션을 조합해 새 데이터셋을 만들거나 다른 학습에 맞게 형식을 변환하는 작업도 여기서 해요.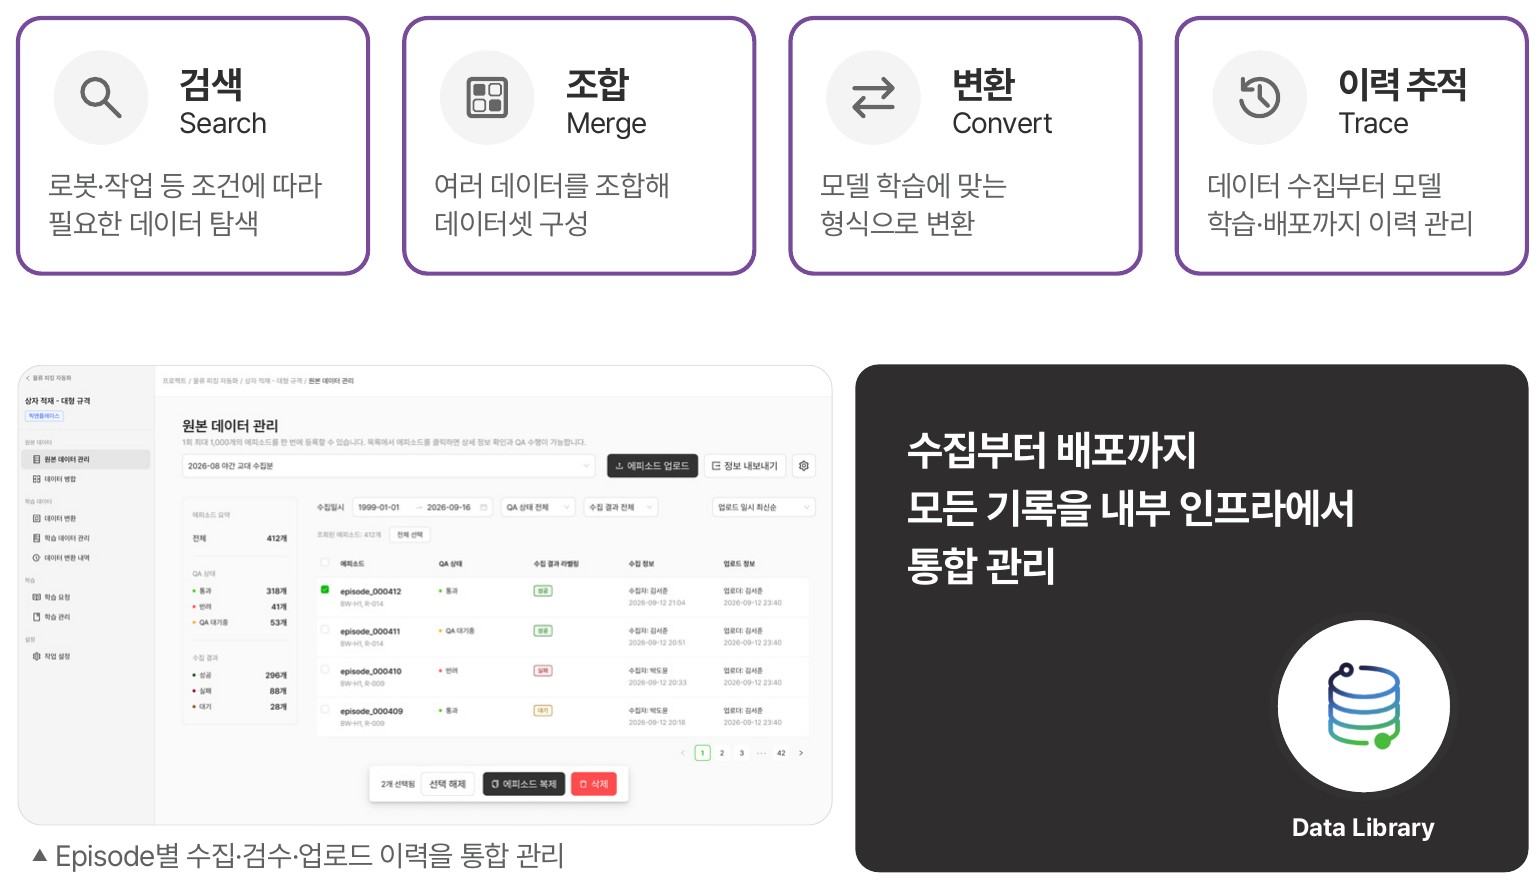
Data Library 기능 4가지와 원본 데이터 관리 화면 · Episode별 수집·검수·업로드 이력을 통합 관리
한 줄로 말하면
수집·학습·배포가 끊기지 않고 돌아가고 그 결과가 전부 Data Library에 자산으로 남아요. 한 번 만든 데이터를 다음 학습의 출발점으로 쓰는 구조예요.
온프레미스 AI 환경에서 돌아가요
로봇 행동 데이터에는 작업 환경과 공정 정보가 그대로 담겨요. 클라우드 학습 서비스를 쓰기 어려운 기업과 기관이 많은 이유예요. Hyper Foundry는 데이터와 학습 그리고 배포 환경 전체를 고객사 내부 인프라에서 운영하는 온프레미스 AI 플랫폼이라 로봇 행동 데이터가 외부로 전송되지 않아요.
보안 심사가 까다로운 조직도 같은 워크플로우를 쓸 수 있다는 뜻이에요. GPU 서버와 워크스테이션 구성은 도입 단계에서 보유 장비를 보고 함께 설계해요.
피지컬 AI 로봇과 개발 환경을 함께 갖추려면
피지컬 AI 로봇이 도착한 날부터 진짜 일이 시작돼요. 제조사 SDK를 익히고 수집 장비를 붙이고 학습 환경을 세팅하는 일이 전부 연구자 몫으로 남거든요. 피지컬 AI 로봇 도입을 검토한다면 로봇 본체와 함께 데이터 수집·학습·배포 환경을 같이 설계하는 것이 연구를 시작하기까지의 과정을 줄이는 방법이에요.
마로솔은 휴머노이드와 협동로봇 그리고 로봇핸드까지 연구용 로봇을 한곳에서 비교하고 견적받는 플랫폼이에요. 여기에 Hyper Foundry를 묶으면 로봇과 GPU 인프라 그리고 수집부터 배포까지의 환경을 한 번에 제안받으실 수 있어요.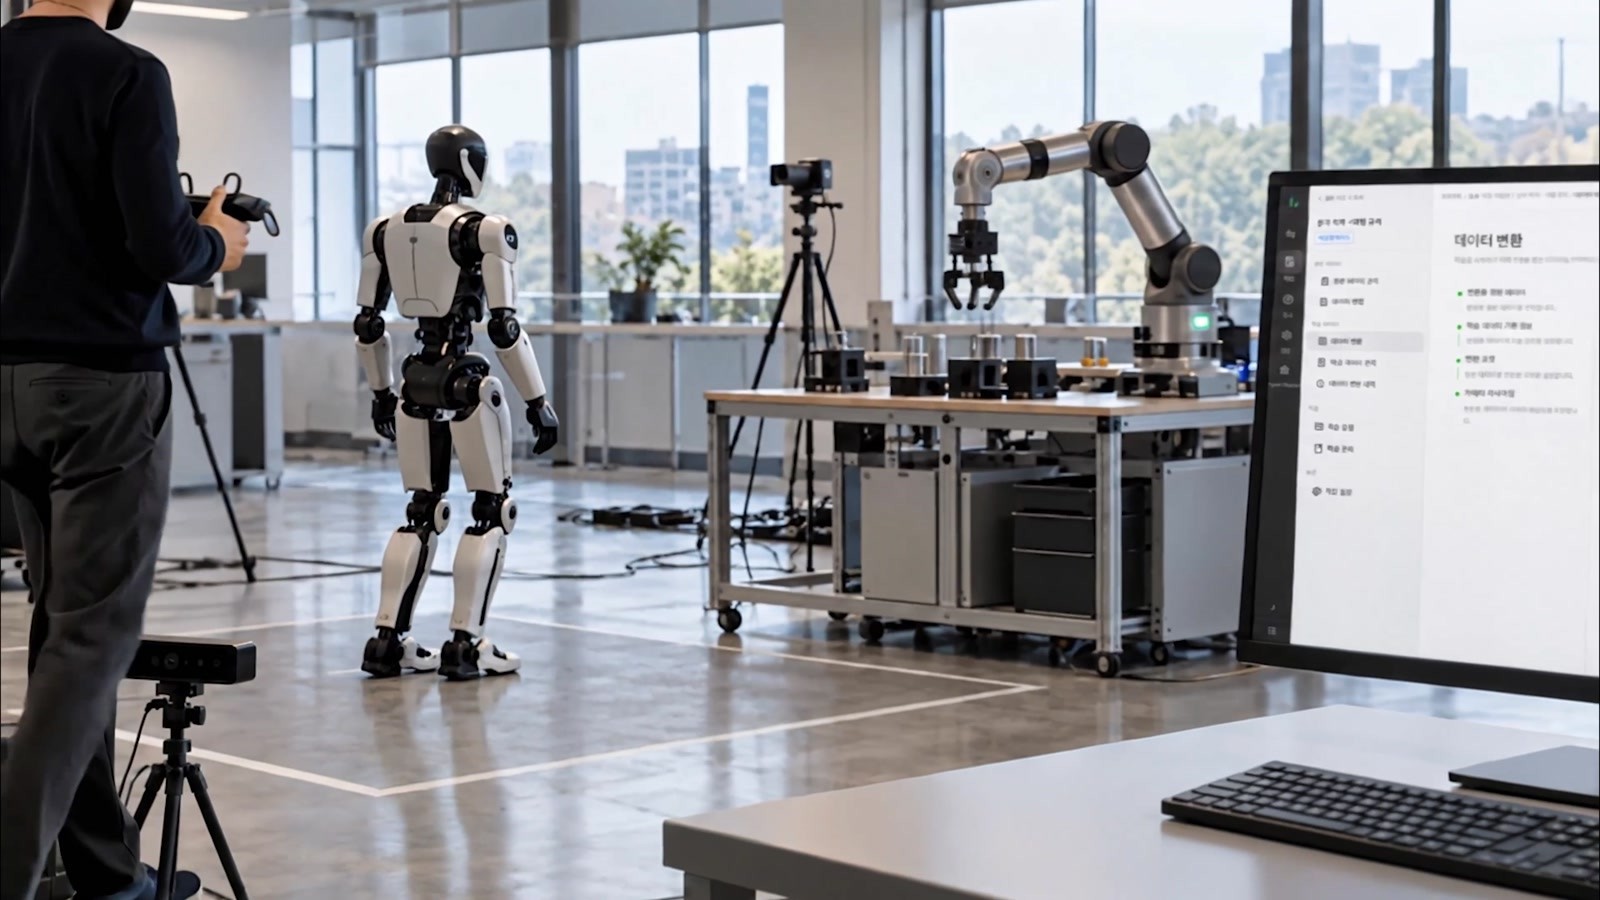
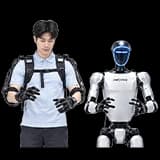
Hyper Foundry 소개 영상 중 연구실 장면 · 휴머노이드와 협동로봇이 한 공간에서 데이터를 쌓아요 (생성형 이미지)
로봇과 개발 환경을 한 번에 제안받고 싶으시다면
연구 목적과 예산 범위 그리고 보유 장비를 남겨 주세요. 로봇부터 Hyper Foundry 구성까지 한 장으로 정리해 드릴게요.
로봇 + 개발 환경 함께 상담받기어디서부터 시작하면 될까요?
Hyper Foundry 도입 구성은 휴머노이드 연구개발 기준 5가지 유형으로 나뉘고 보유 로봇과 연구 단계에 따라 필요한 구성부터 골라 시작할 수 있어요. 하드웨어만 먼저 갖출 수도 있고 이미 있는 로봇에 소프트웨어와 인프라만 더할 수도 있어요.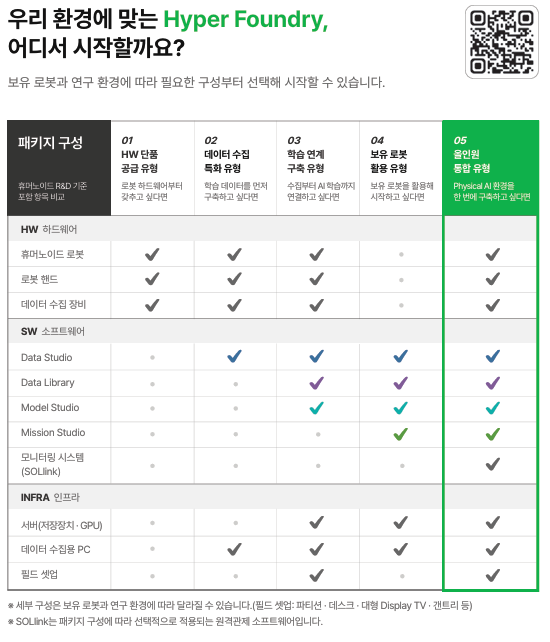
Hyper Foundry 도입 패키지 구성 비교 (휴머노이드 R&D 기준)
표를 이렇게 보시면 돼요
01HW 단품 공급형
로봇 하드웨어부터 갖추고 싶을 때. 휴머노이드와 로봇 핸드 그리고 데이터 수집 장비를 공급해요.
02데이터 수집 특화형
학습 데이터를 먼저 쌓고 싶을 때. 하드웨어에 Data Studio와 수집용 PC를 더해요.
03학습 연계 구축형
수집부터 AI 학습까지 잇고 싶을 때. Data Studio에 Data Library와 Model Studio 그리고 GPU 서버가 함께 들어가요.
04보유 로봇 활용형
이미 로봇이 있을 때. 새 하드웨어 없이 4개 모듈과 서버·수집 PC·필드 셋업을 갖춰요.
05올인원 통합형
한 번에 전부 갖추고 싶을 때. 하드웨어와 4개 모듈 그리고 인프라까지 모두 포함하고 모니터링 시스템(SOLlink)도 함께 구성해요.
이미 로봇을 갖고 계시다면 04 보유 로봇 활용형으로 새 하드웨어 없이 시작하실 수 있어요. 학습까지 이어가실 계획이라면 03부터 Data Library가 함께 들어간다는 점을 기준으로 보시면 고르기 쉬워요.
Hyper Foundry 도입 전 자주 묻는 질문
Q. 어떤 로봇을 지원하나요?
휴머노이드와 협동로봇을 지원하고 로봇 플랫폼별로 독립된 구조라 기종이 달라도 같은 환경에서 수집·학습·배포를 진행해요. 연동 가능한 기종은 보유 로봇 기준으로 상담에서 확인해 드려요.
Q. 모방학습만 되나요, 강화학습도 되나요?
둘 다 Model Studio에서 지원해요. 모방학습은 텔레오퍼레이션 시연 데이터를 쓰고 강화학습은 Isaac Sim·GR00T 같은 시뮬레이션 환경에서 보상으로 학습해요.
Q. 로봇 데이터가 외부로 나가나요?
나가지 않아요. 수집·학습·배포·관리 전체가 고객사 내부 인프라에서 운영되는 온프레미스 구조예요.
Q. 로봇이 없어도 쓸 수 있나요?
실제 로봇의 행동 데이터를 다루는 플랫폼이라 로봇이 있어야 본래 가치를 내요. 로봇이 아직 없다면 로봇 도입과 함께 구성하는 패키지를 안내드려요.
Q. 기존에 모아둔 데이터를 가져올 수 있나요?
Data Library의 변환 기능으로 기존 데이터를 학습용 데이터셋 형식에 맞추는 작업을 다룰 수 있어요. 형식에 따라 범위가 달라서 상담 때 샘플을 보내주시면 확인해 드려요.
함께 보면 좋은 콘텐츠
우리 연구실에 맞는 출발점부터
같이 정리해 드릴게요
갖고 계신 로봇과 데이터 상황을 알려주시면 어디서부터 시작하는 게 맞는지 정리해 드려요. 견적보다 먼저 출발점을 잡는 상담이에요.
Hyper Foundry 도입 상담 신청하기수집 · 학습 · 배포 · 관리 온프레미스 운영 로봇 + GPU 인프라 통합 제안
이 글을 읽은 분들이 아래의 포스팅을 좋아합니다


지금 이 로봇 가격 협의 가능!
회원님, 지금 문의하시면 도입 조건에 따라 추가 할인이 있을 수 있어요 💡