


머신비전은 검사만 할까? 공급·조립·검사 자동화 사례 3가지
1분0180
머신비전은 검사할 때만 쓰는 장비일까요?
보고, 판단하고, 로봇을 움직이게 하는 비전 이야기
제조 현장에서 비전 이야기를 꺼내면 대부분 비슷한 반응이 돌아와요. "아, 불량 잡는 카메라요?" 틀린 말은 아니에요. 오랫동안 머신비전이 가장 많이 쓰인 곳이 품질검사였으니까요.
그런데 요즘 현장에서 비전이 맡는 일은 조금 달라졌어요. 바구니에 뒤섞인 부품을 하나씩 골라 로봇에게 집게 하고, 집은 부품을 조립 위치에 맞춰 넣게 하고, 검사 결과를 다음 공정으로 넘겨요. 판정만 하고 끝나는 게 아니라 로봇이 일할 수 있게 정보를 건네주는 역할까지 하게 된 거죠.
이 글은 마로솔 비전 공정자동화 시리즈의 첫 편이에요. 어려운 이론은 덜어내고, 비전이 공정 안에서 하는 일을 실제 사례로 풀어볼게요.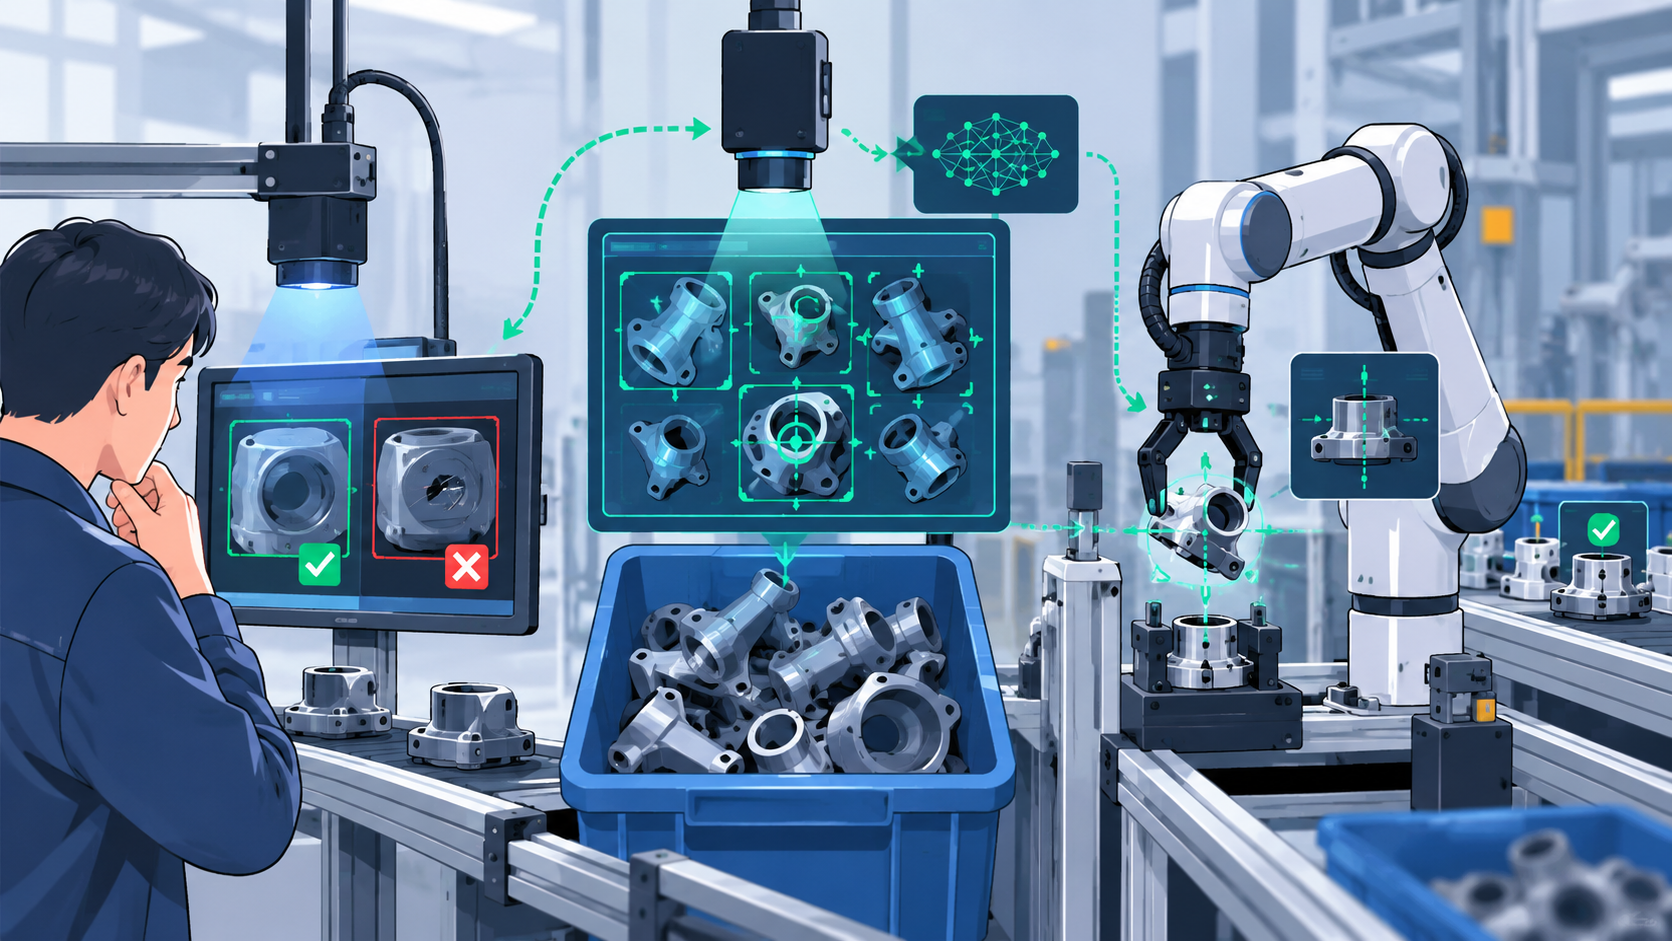
한 줄로 정리하면 이래요. 머신비전은 카메라로 대상을 촬영하고 소프트웨어로 분석해 판단하는 기술이에요. 이 판단 결과를 로봇의 작업 좌표로 넘겨 피킹이나 조립 같은 동작까지 이어지게 하면 흔히 로봇비전이라고 불러요.
머신비전이란? 로봇비전과는 뭐가 다를까요
머신비전은 사람 눈 대신 카메라가 대상을 보고, 사람 머리 대신 소프트웨어가 판단하는 기술이에요. 카메라와 조명이 이미지를 얻으면 비전 소프트웨어가 그 안에서 부품이 있는지, 제자리에 있는지, 흠집은 없는지를 읽어내요.
로봇비전은 여기서 한 걸음 더 나가요. "여기 부품이 있다"에서 멈추지 않고 "이 부품은 이 좌표에 이만큼 기울어져 있으니 이렇게 잡아라"까지 로봇에게 알려줘요. 비전의 판단이 로봇 동작으로 곧장 이어지는 거예요.
업계에서는 두 용어를 섞어 쓰기도 해요. 이 글에서는 이해를 돕기 위해 아래처럼 나눠서 볼게요.
비전이 내놓는 결과
검사 중심양품·불량 판정, 부품 유무, 치수
로봇 연결부품의 위치와 자세, 로봇이 움직일 좌표
일이 끝나는 지점
검사 중심판정 신호를 보내면 끝
로봇 연결로봇이 집고, 옮기고, 조립해야 끝
대표 공정
검사 중심외관 검사, 유무 검사, 문자 판독
로봇 연결빈피킹, 부품 공급, 조립
재미있는 건 장비만으로는 둘을 나누기 어렵다는 점이에요. 예를 들어 코그넥스 In-Sight L38 같은 3D 머신비전은 검사와 계측, 로봇 가이드 용도를 함께 지원해요. 결국 차이는 카메라가 아니라 비전이 판단한 정보를 공정 어디까지 연결하느냐에 있어요.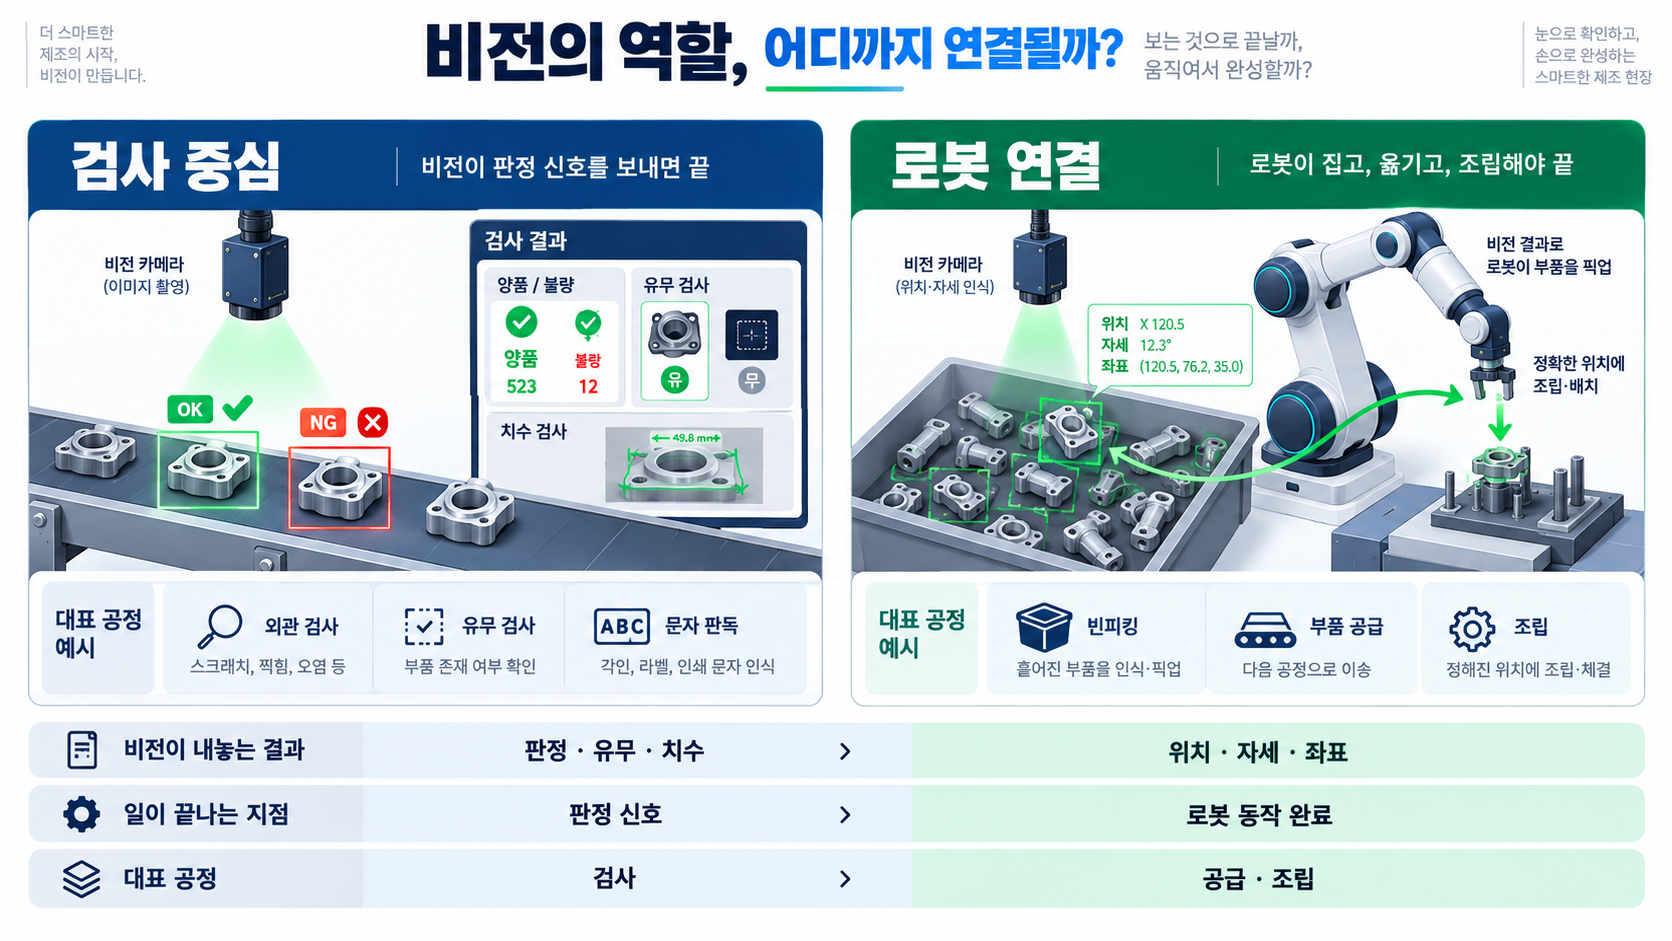
자동화가 멈추는 세 가지 순간
로봇은 정해진 좌표를 반복하는 데 강해요. 문제는 현장이 늘 정해진 대로 흘러가지 않는다는 거죠. 비전 없이 자동화를 검토하면 보통 이런 지점에서 막혀요.
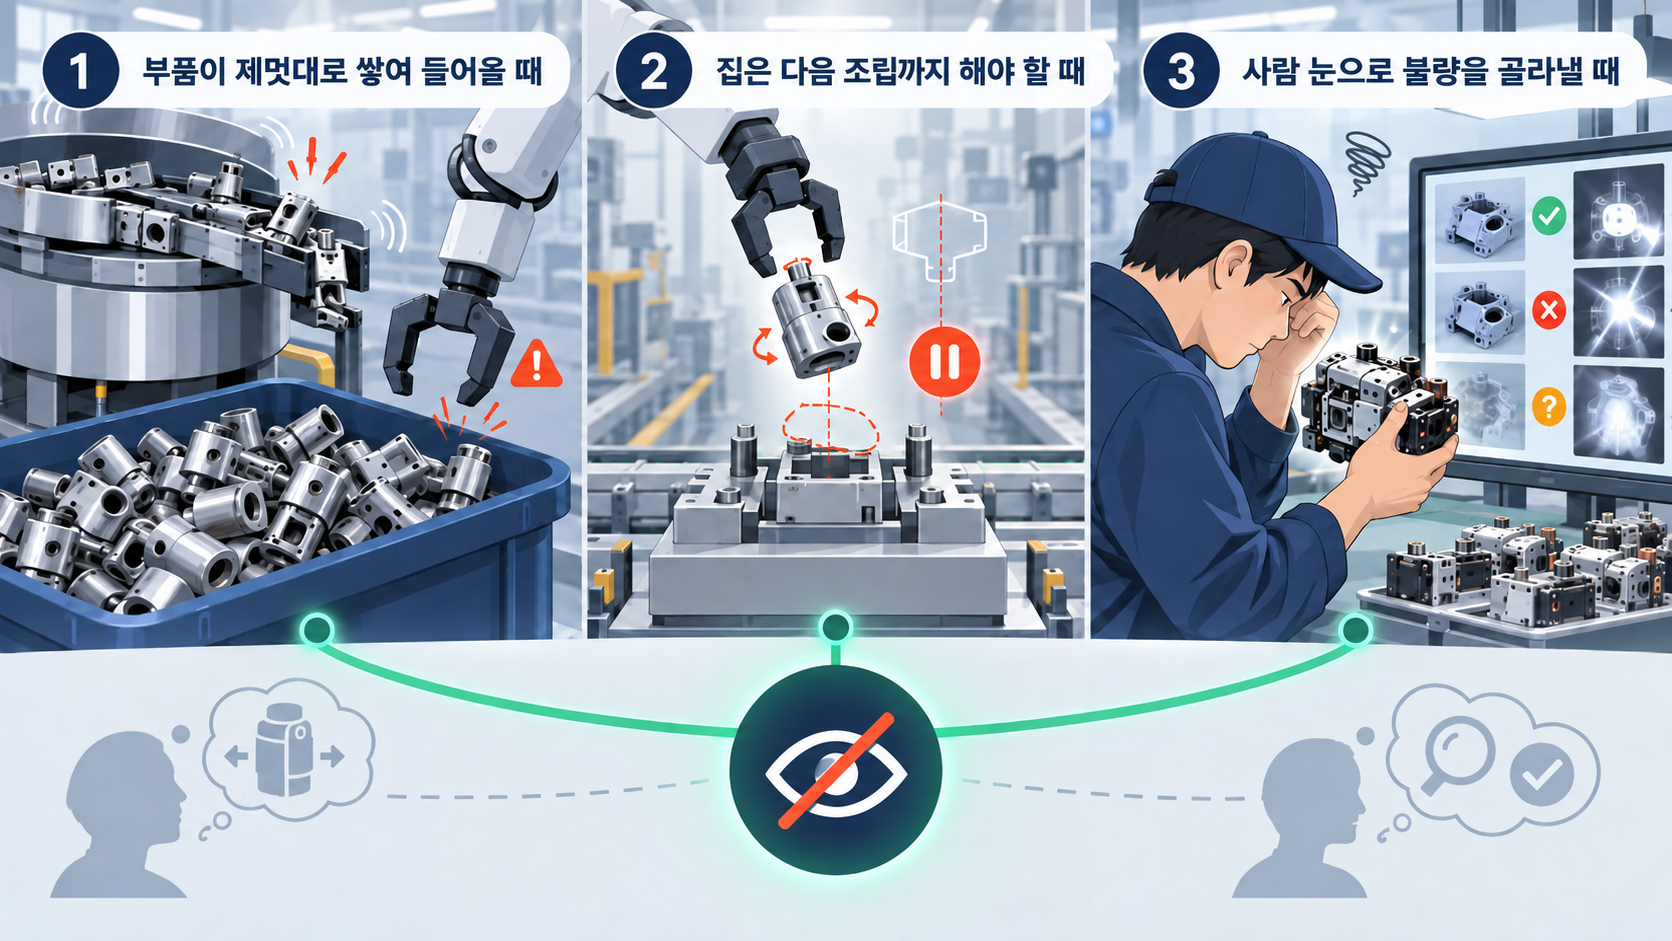
1 부품이 제멋대로 쌓여 들어올 때. 바구니에 무작위로 담긴 부품은 위치도 방향도 제각각이에요. 그래서 파트 피더로 정렬해 왔는데, 부품이 걸리거나 긁히는 일이 생기고 품종이 바뀌면 피더를 통째로 바꿔야 했어요.
2 집은 다음 조립까지 해야 할 때. 부품 위치만 알아도 로봇이 집을 수는 있어요. 그런데 어떤 자세로 잡았는지 모르면 조립 위치에 맞춰 넣을 수가 없어요. 결국 사람이 중간에서 한 번 더 정렬해 줘야 하죠.
3 사람 눈으로 불량을 골라낼 때. 수십 개 모듈 중 잘못 조립된 하나를 찾는 일은 검사자 컨디션에 따라 결과가 흔들려요. 조명이나 금속 반사에 민감한 룰 기반 비전은 멀쩡한 제품을 불량으로 판정해 재검 인력이 따로 붙기도 하고요.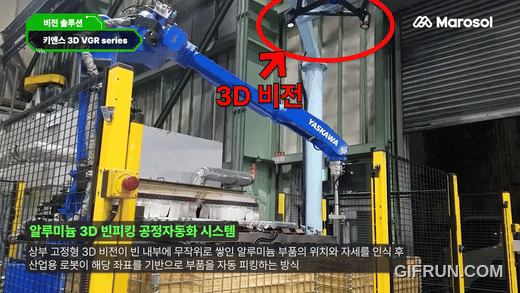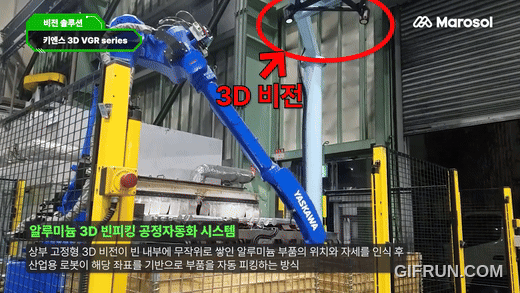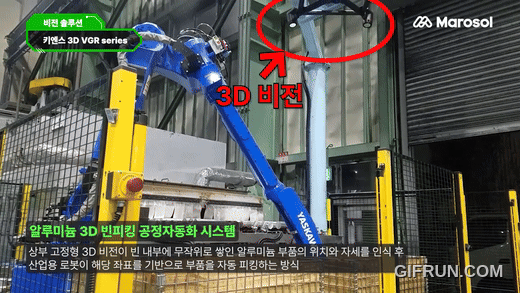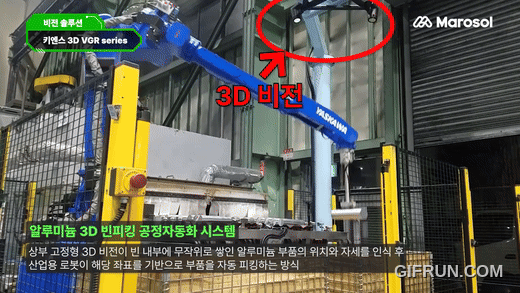
세 순간의 공통점, 눈치채셨나요? 모두 그동안 사람이 눈으로 보고 판단하던 일이에요. 로봇 팔의 성능보다 로봇의 눈이 먼저 필요한 이유가 여기에 있어요.
보고, 판단하고, 움직인다: 비전 공정자동화의 3단계
비전이 결합된 자동화는 크게 세 단계로 돌아가요. 이 흐름만 잡아도 어디에 비전이 필요한지 감이 와요.
LED 램프 조립 현장에서 따라가 볼게요
이 흐름이 실제로 어떻게 돌아가는지 MS일렉트로닉스 LED 램프 조립 사례로 살펴볼게요. 이 공정은 검은색 부품과 반투명 부품이 바구니에 뒤섞여 들어와서 자동화가 쉽지 않았어요. 검은색은 빛을 흡수하고, 반투명은 빛이 통과하거나 반사돼서 형상을 읽기가 까다롭거든요.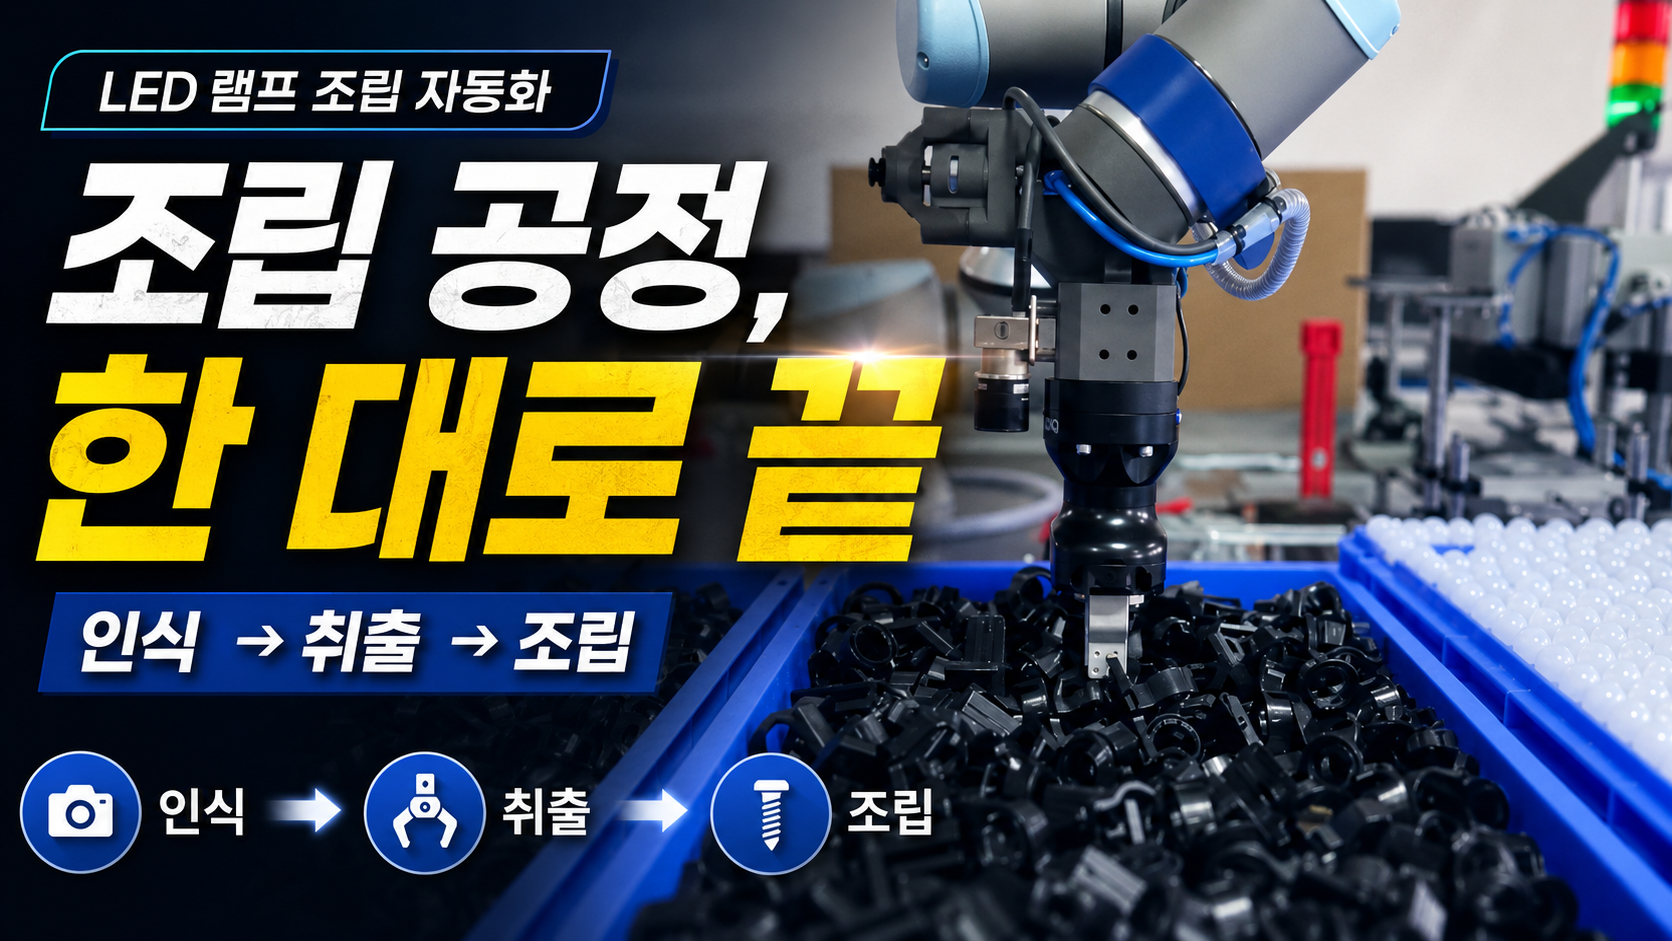
SEE협동로봇 팔에 달린 3D 비전카메라가 바구니를 촬영하고, 부품마다 위치와 회전 방향(6D 포즈)을 200ms 미만으로 인식해요.
DECIDE집기 좋은 부품을 고르고, 바구니 벽이나 다른 부품에 부딪히지 않는 경로를 계산해요. 잡기 어려운 부품은 건너뛰고 다음 부품을 골라요.
ACT진공 흡착 그리퍼로 부품을 꺼낸 뒤, 조립 지그의 정해진 위치와 방향에 맞춰 조립해요.
여기서 눈여겨볼 부분은 판단 단계예요. 위치만 알면 부품을 집을 수는 있지만, 어떤 자세로 잡았는지까지 알아야 조립으로 이어질 수 있어요. 비전이 빈피킹과 조립이라는 두 공정을 협동로봇 1대 안에서 이어준 셈이죠.
비전 시스템은 무엇으로 이루어질까요
"비전카메라 하나 달면 되는 거 아닌가요?" 상담에서 자주 듣는 질문이에요. 앞의 3단계에 맞춰 보면 비전 시스템 구성이 한결 쉽게 정리돼요.
👁 보는 역할: 비전카메라와 조명
대상을 얼마나 또렷하게 담느냐가 여기서 정해져요. 평평한 부품의 위치나 유무만 확인하면 2D 비전으로 충분할 때가 많고, 부품이 쌓여 있어 높이와 기울기까지 알아야 한다면 3D 비전이 필요해요.
🧠 판단하는 역할: 비전 소프트웨어와 AI
촬영한 이미지에서 부품을 구분하고, 잡을 위치나 양불을 판단해요. 요즘 AI비전은 학습 방식도 다양해서, 양품 이미지 몇 장으로 검사 모델을 만들거나 부품 CAD 데이터로 형상을 익히게 하기도 해요.
🦾 움직이는 역할: 로봇, 그리퍼, 지그
비전이 넘겨준 좌표를 실제 동작으로 바꿔요. 부품 모양과 무게에 맞는 그리퍼, 조립 위치를 잡아주는 지그까지 함께 맞아야 공정이 완성돼요.
하나 더 기억해 두시면 좋아요. 반사가 심한 금속, 빛이 통과하는 반투명 플라스틱, 빛을 머금는 검은색 부품처럼 소재에 따라 잘 맞는 인식 방식이 달라요. 그래서 비전은 스펙표만 보고 고르기보다, 우리 부품과 작업 환경에서 실제로 인식이 되는지 샘플로 확인하는 과정이 꼭 필요해요.
👉 코그넥스 In-Sight 2800 AI 비전 검사 보기
공정별로 보는 비전 활용 3가지
이제 현장으로 가볼게요. 대상물도 산업도 다르지만, 세 사례 모두 보고 판단하고 움직이는 흐름은 같아요.
부품 공급
반사가 심한 금속 부품을 벌크 상태에서 꺼내기
자동차 부품 CV 조인트 / 메크마인드 3D 비전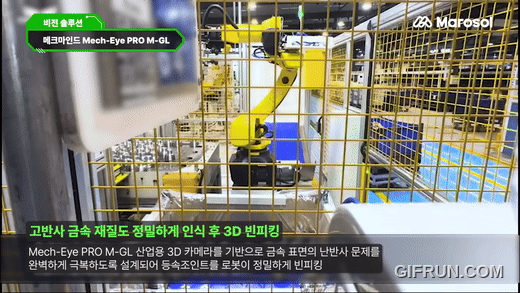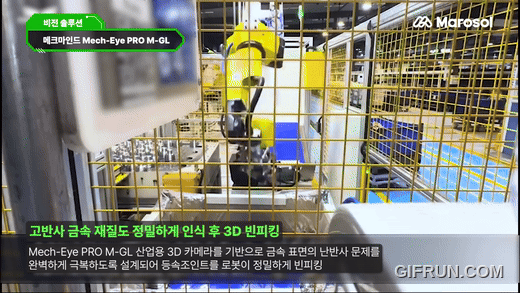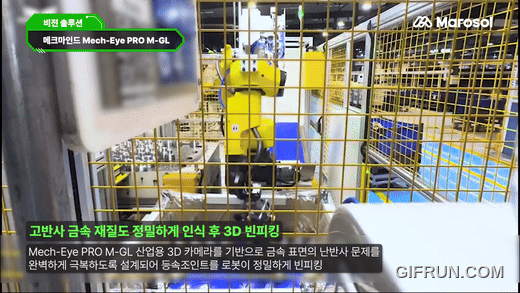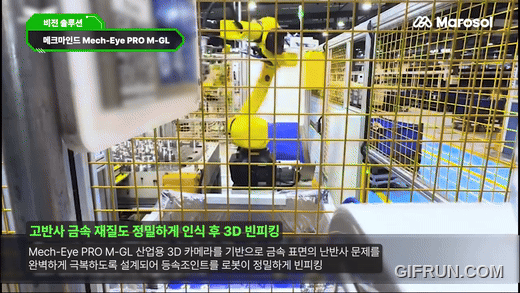
깊은 대형 빈에 무작위로 쌓인 CV 조인트(등속 조인트)를 로봇이 꺼내 다음 공정으로 옮기는 사례예요. 금속 표면이 빛을 강하게 반사하는 데다 바닥에 깔린 비닐 필름까지 인식을 방해했어요. 딥러닝으로 겹친 부품과 비닐을 구분하고 빈 모서리에 부딪히지 않는 경로를 계산해, 파트 피더 없이 부품을 공급하게 됐어요. 무거운 부품을 다루던 고강도 작업자 1~2명의 일을 이제 로봇이 맡고 있어요.
대상물이 달라도 공급 흐름은 같아요. 카오와 일본 총판 DMP가 공식 공개한 반투명 화장품 용기 사례, 서로 끼어 얽히는 반투명 파이펫 팁 사례도 함께 보시면 좋아요.
조립
꺼낸 부품을 정해진 자세로 조립하기
전자부품 LED 램프 / 캠브리안 AI 3D 비전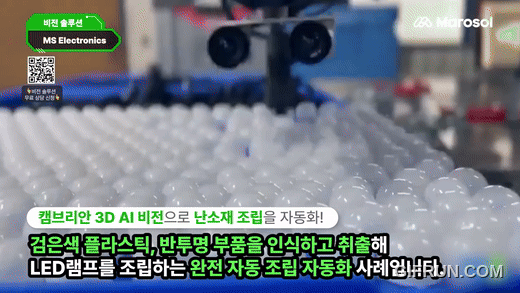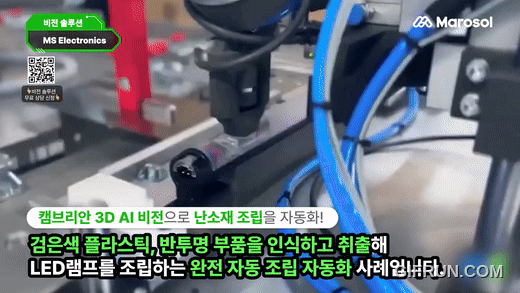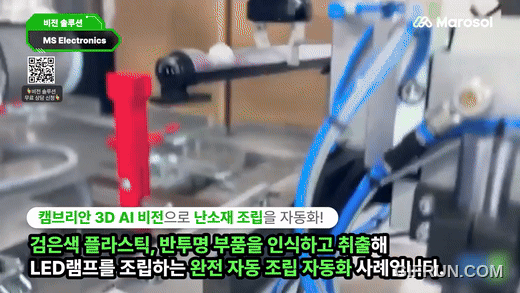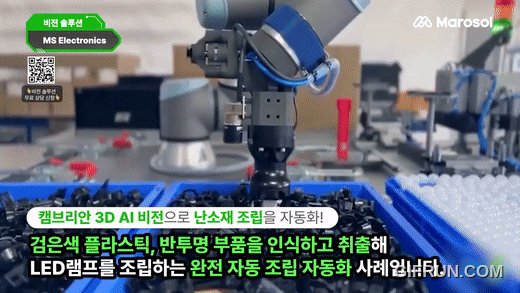
앞에서 따라가 본 MS일렉트로닉스 사례예요. 까다로운 검은색·반투명 부품을 바구니에서 꺼내 조립 지그에 맞춰 조립하는 일까지 협동로봇 1대가 해내요. 전용 피더도, 공급과 조립 사이에서 사람이 부품을 정렬하던 단계도 필요 없어졌어요.
품질검사
판정에서 끝내지 않고 공정 개선까지 잇기
전장부품 차단기·컨택터 / 코그넥스 AI 머신비전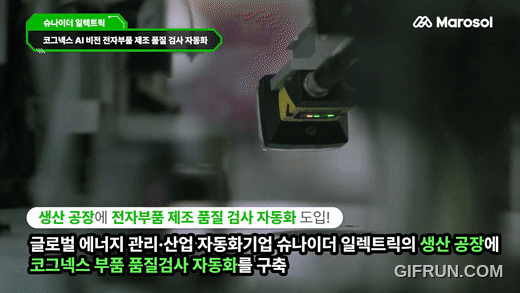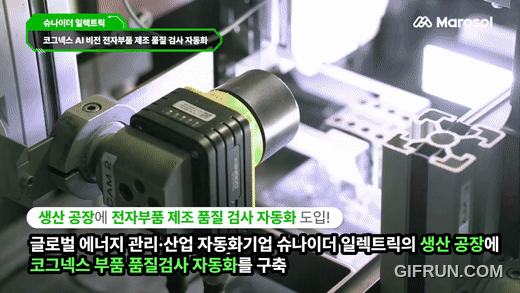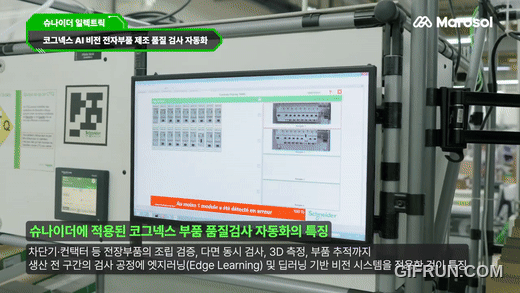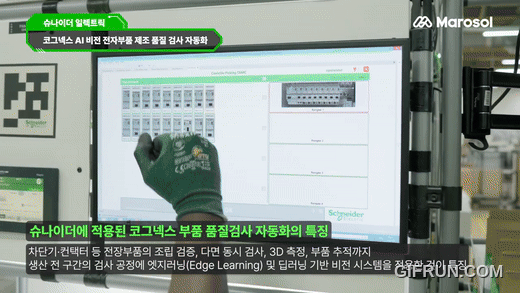
슈나이더 일렉트릭이 전장부품 생산 라인에 코그넥스 AI 비전을 표준으로 도입한 글로벌 사례예요. 조립이 제대로 됐는지 확인하고, 3D로 높이와 평탄도를 재고, 바코드로 부품 이력까지 추적해요. 슈나이더 측은 단순한 검사라면 보통 4시간 안에 양산용 검사 애플리케이션을 구성할 수 있다고 전했어요.
눈여겨볼 점은 검사 데이터를 쌓아 설비 조건 조정에 쓴다는 거예요. 불량을 골라내는 데서 멈추지 않고, 불량이 덜 생기는 쪽으로 판정 결과를 연결한 거죠.
우리 공정은 어느 단계부터
비전이 필요할까요?
부품 소재, 공급 방식, 목표 공정만 알려주시면
비전 적용 가능 여부와 필요한 구성을 함께 확인해 드려요
🔍 30초 자가진단, 2개 이상 해당되면 비전 자동화를 검토해 볼 때예요
☑️ 부품이 박스나 바구니에 뒤섞여 들어와 사람이 정렬하고 있어요
☑️ 품종이 바뀔 때마다 지그나 피더를 바꾸는 게 부담이에요
☑️ 반사되거나 투명한 부품이라 센서로 인식이 잘 안 돼요
☑️ 부품을 집은 다음 조립이나 기계 투입까지 자동화하고 싶어요
☑️ 작업자가 눈으로 유무, 조립 상태, 불량을 확인하고 있어요
자주 묻는 질문
Q1. 머신비전과 로봇비전은 다른 장비인가요?
꼭 그렇지는 않아요. 같은 비전 장비라도 검사 결과만 내보내면 검사용으로 쓰이고, 인식한 위치와 자세를 로봇 좌표로 넘기면 로봇 가이드용으로 쓰여요. 장비 이름보다 공정에서 어떤 역할을 맡기느냐로 보시는 게 정확해요.
Q2. 비전카메라만 달면 자동화가 되나요?
카메라는 출발점이에요. 판단하는 소프트웨어, 결과를 받아 움직일 로봇과 그리퍼, 로봇 제어기와의 통신까지 맞물려야 공정이 돌아가요. 그래서 카메라 단품보다 공정 전체를 기준으로 구성을 잡는 편이 시행착오가 적어요.
Q3. 반사되거나 투명한 부품도 인식할 수 있나요?
이 글에서 소개한 것처럼 반사가 심한 금속, 반투명 용기, 검은색 부품을 인식해 자동화한 현장이 있어요. 다만 같은 소재라도 형상과 조명 조건에 따라 결과가 달라지니, 실제 부품 샘플로 먼저 확인해 보시길 권해요.
Q4. 도입까지 얼마나 걸리나요?
공정 범위에 따라 차이가 커요. CV 조인트 빈피킹 사례는 예상 프로젝트 기간이 6주였어요. 슈나이더 사례의 4시간은 검사 애플리케이션 구성 기준이라, 로봇 셀 전체 구축 기간과는 나눠서 보셔야 해요.
함께 보면 좋은 사례와 제품
👉 캠브리안 AI 3D 비전 LED 램프 조립 자동화 도입사례
👉 코그넥스 3D 머신비전 In-Sight L38 보기
비전을 검사 장비로만 보면 자동화할 수 있는 공정이 생각보다 좁아져요. 반대로 비전을 로봇의 눈으로 보기 시작하면, 그동안 사람이 붙어 있어야 했던 공급, 조립, 검사 공정이 하나씩 자동화 후보로 들어와요.
다음 편부터는 부품 공급, 조립, 품질검사를 하나씩 더 깊게 다룰게요.
어떤 비전을 살지보다
어떤 공정을 자동화할지가 먼저예요
보기부터 움직이기까지 함께 설계해요
부품 소재, 공급 방식, 목표 공정을 알려주시면
비전과 로봇 구성을 공정 기준으로 매칭해 드려요 👇
추천 제품


이 글을 읽은 분들이 아래의 포스팅을 좋아합니다


지금 이 로봇 가격 협의 가능!
회원님, 지금 문의하시면 도입 조건에 따라 추가 할인이 있을 수 있어요 💡