


로봇핸드 연구실 도입 가이드 📑 덱스로봇 DexHand021 3종 비교 리뷰
2분0180
로봇핸드, 연구실은 어떤 걸 사야 할까? 🖐️
덱스로봇 DexHand021 3종(S·MP·Pro) 비교 리뷰
휴머노이드와 피지컬 AI 연구의 병목은 이제 다리가 아니라 손이에요. 논문에서 실제로 쓰이고 있는 덱스터러스 핸드(Dexterous Hand) 3종을 자유도·촉각·SDK·예산 기준으로 비교하고, 연구 목적별로 어떤 모델이 맞는지 정리했어요.
#로봇핸드 #로봇 그리퍼 #휴머노이드 로봇 손 #덱스터러스 핸드 #덱스로봇바쁜 연구자를 위한 3줄 요약
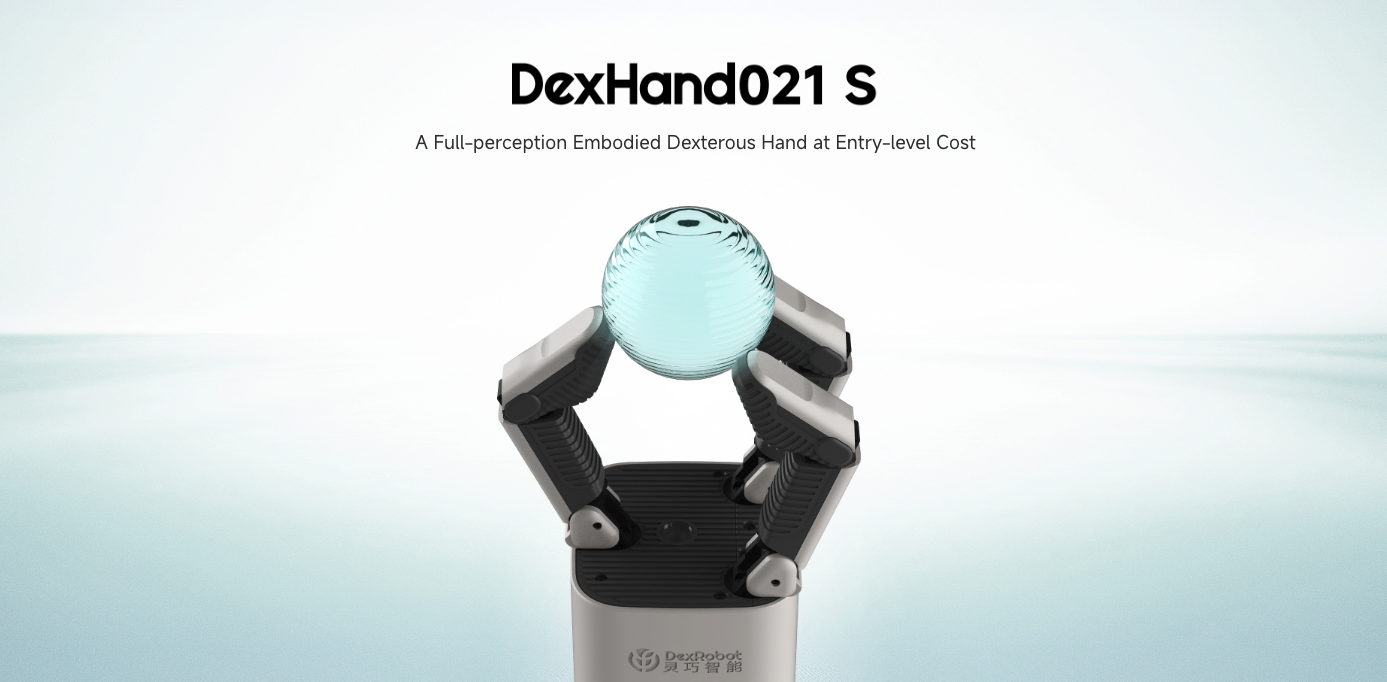
- S(3지)는 5지 기능의 80%를 합리적인 비용으로. 학부 실습이나 비전 파지 알고리즘 입문용이에요.
- MP(5지·19DoF)는 IEEE 논문으로 검증된 워크호스. 강화학습·모방학습 정책 검증에 가장 무난한 선택이에요.
- Pro(손목 일체형·22DoF)는 400개 넘는 촉각 유닛과 엣지 AI를 넣은 플래그십. 텔레오퍼레이션·휴머노이드 통합 연구용이에요.
로봇핸드가 연구실의 병목이 된 이유
연구실에서 로봇핸드 견적을 문의해 주시는 분들 이야기를 들어보면 사정이 대개 비슷해요. 휴머노이드나 협동로봇은 이미 있고, VLA 모델이나 모방학습 파이프라인도 어느 정도 돌아가요. 문제는 그 끝에 달린 2지 그리퍼예요. 병을 쥐는 것까지는 되는데 뚜껑을 못 돌리고, 물체를 집을 수는 있는데 손 안에서 고쳐 잡지를 못해요. 논문의 태스크 난이도가 '집어서 옮기기'에서 '손안 재조작(in-hand manipulation)'으로 올라간 지금, 그리퍼로는 실험 설계 자체가 막혀요.
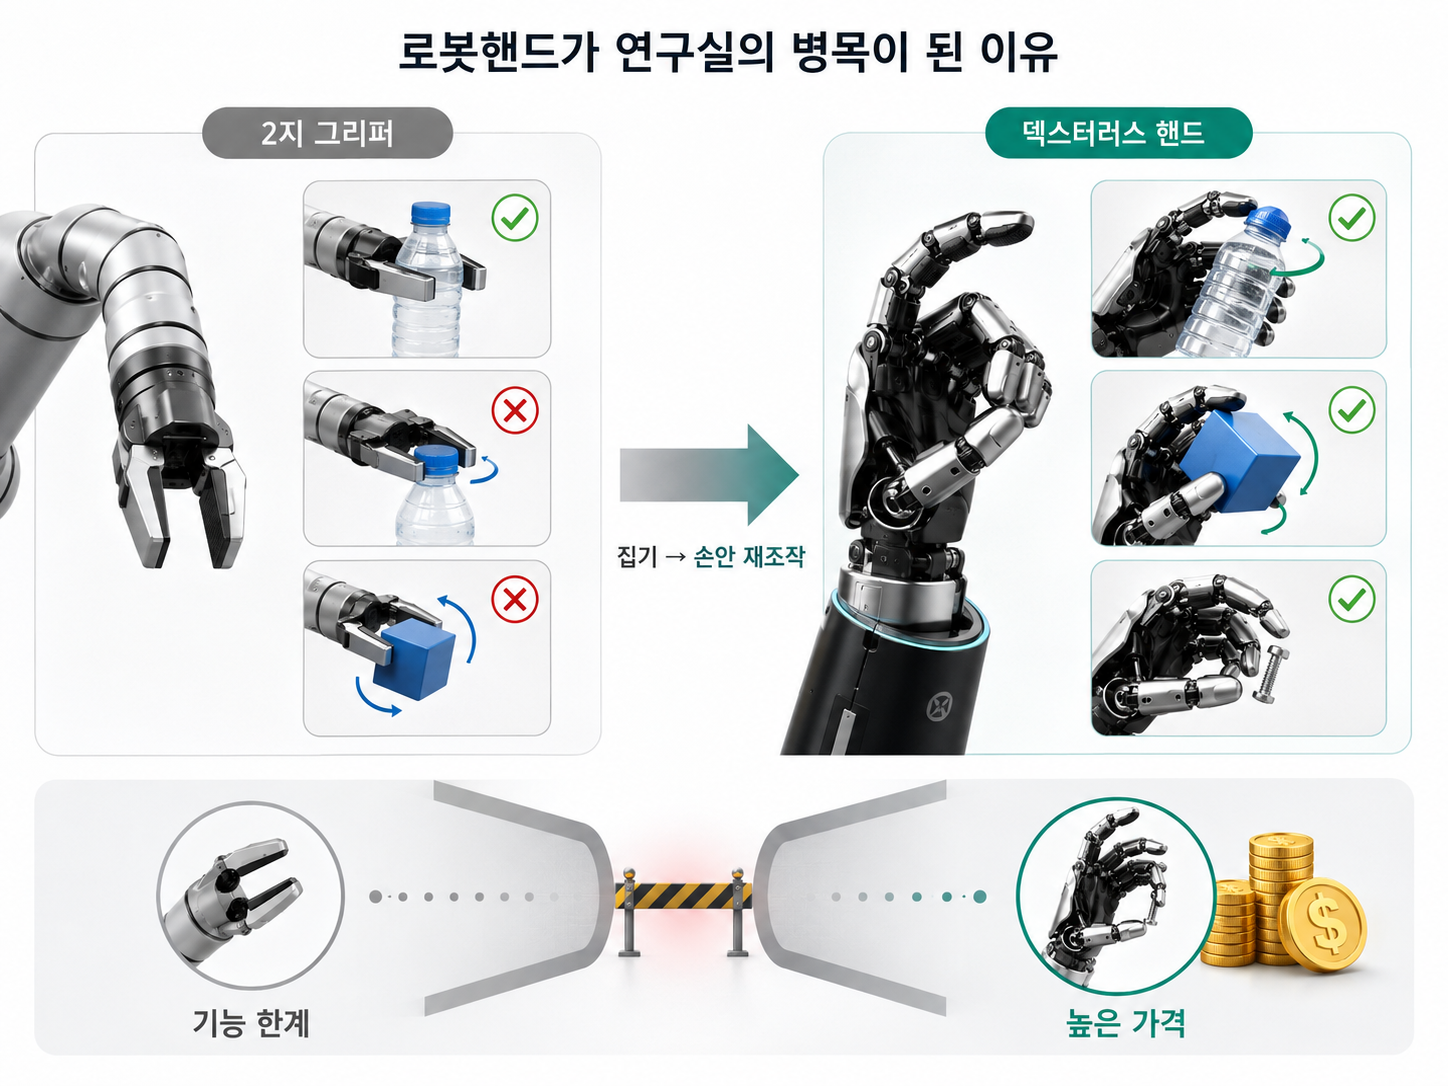
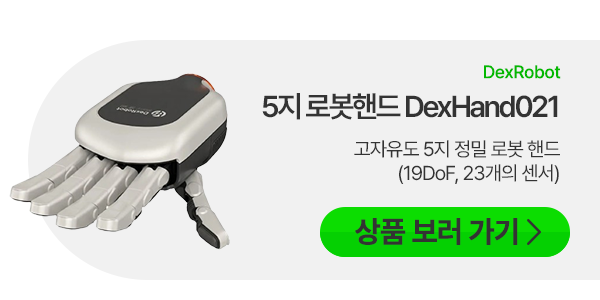
이번에 다루는 덱스로봇(DexRobot)의 DexHand021 시리즈는 딱 이 두 벽 사이를 노린 제품군이에요. 3지 입문형부터 손목 일체형 22자유도 플래그십까지 세 모델이 있고, 셋 다 이미 피어리뷰 논문의 실험 플랫폼으로 쓰인 이력이 있어요. 마로솔에 정식 입점되면서 국내에서 도입과 기술 지원이 가능해졌으니, 연구자분들이 실제로 물어보시는 순서대로 풀어볼게요.
로봇 그리퍼와 덱스터러스 핸드, 뭐가 다른가요
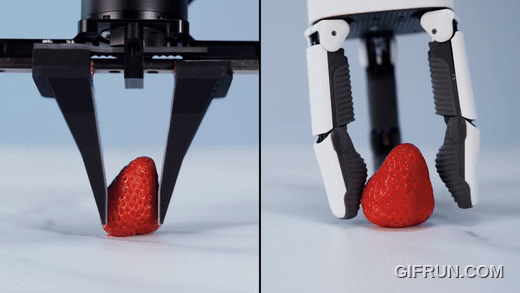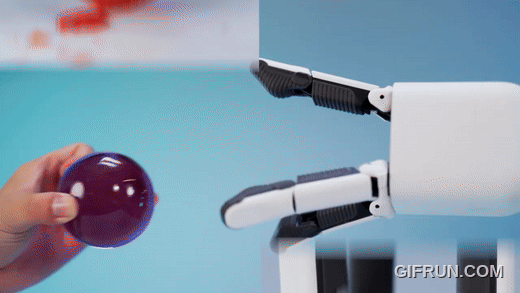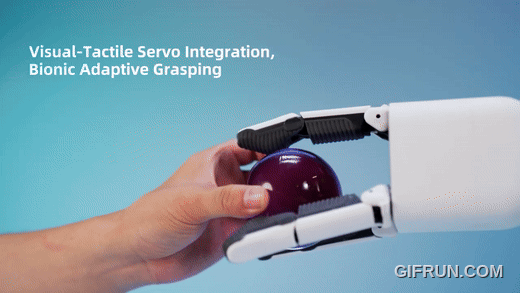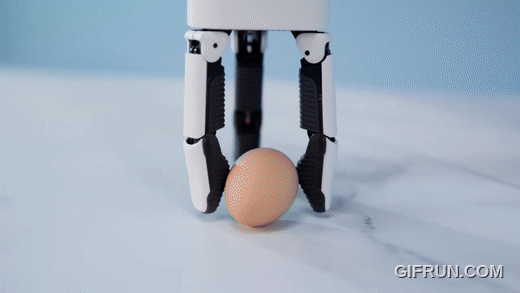
로봇 그리퍼는 두세 개의 조(jaw)가 열리고 닫히는 1~2자유도 장치예요. 정해진 물체를 반복해서 잡는 산업 현장에서는 이만한 게 없지만, 물체에 따라 잡는 방식을 바꾸거나 잡은 채로 자세를 바꾸는 건 못 해요. 덱스터러스 핸드는 사람 손처럼 여러 손가락이 따로 움직이는 다자유도 로봇핸드인데, 핵심은 손가락 개수가 아니라 독립 제어되는 자유도(DoF)와 촉각 피드백이에요. 손가락이 5개여도 자유도가 6개면 사실상 '5지 그리퍼'고, 손가락이 3개여도 자유도가 8개에 촉각 센서가 있으면 조작 연구가 가능해요.
스펙표에서 제일 먼저 볼 것
전체 DoF 옆에 붙은 능동 DoF(모터가 직접 움직이는 관절 수)를 보세요. 수동 관절은 기구적으로 따라 움직이는 관절이라 정책이 직접 명령을 내릴 수 없어요. 그다음이 촉각 센서 개수와 해상도, 마지막이 SDK·ROS 지원 여부예요. 이 세 가지가 '논문에 쓸 수 있는 핸드'인지를 갈라요.
덱스로봇(DexRobot)은 어떤 회사인가요
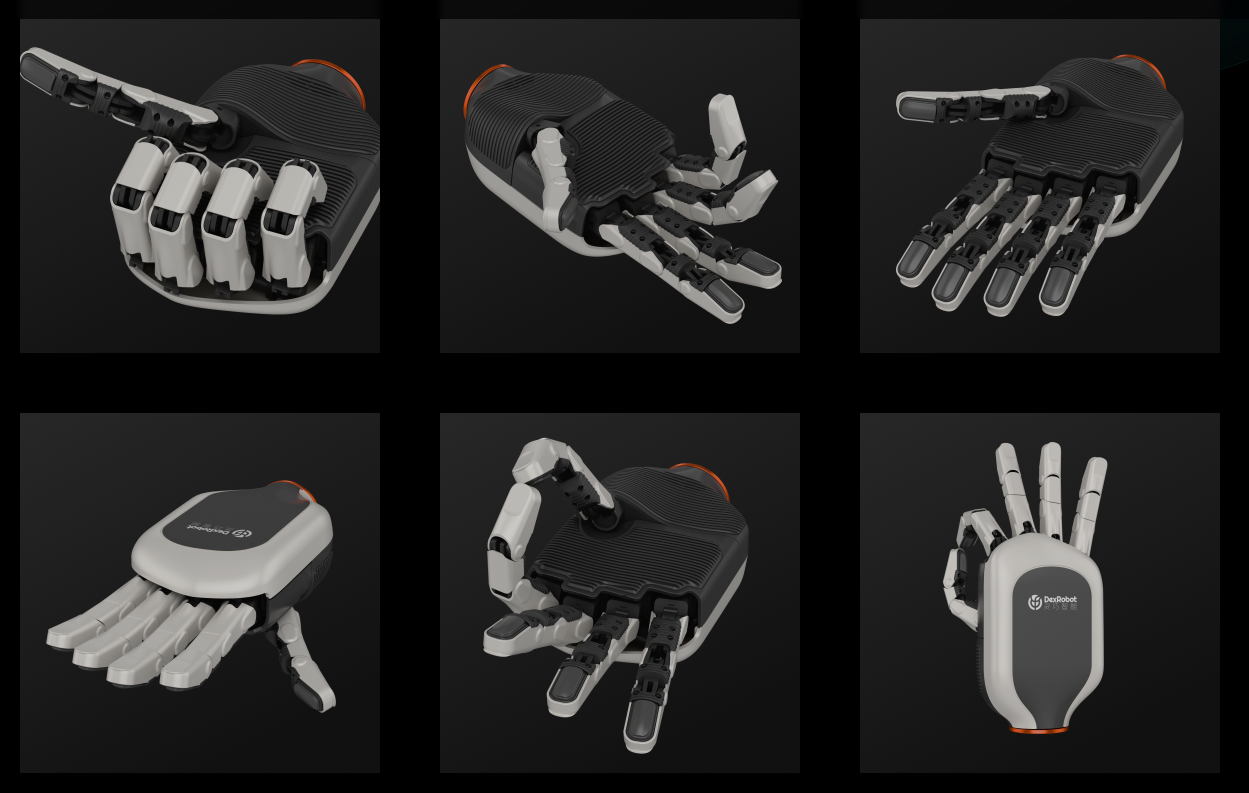
덱스로봇은 상하이에 있는 덱스터러스 핸드 전문 기업이에요. 2026년 1월 CES에서 플래그십 DexHand021 Pro를 들고 미국 시장에 데뷔했고요. 연구자 입장에서 눈여겨볼 점은 로봇핸드만 파는 회사가 아니라는 거예요. 사람 상체 동작을 65자유도로 캡처하는 데이터 수집 장비 DexCap, 70시간의 실제 시연을 물리 시뮬레이션으로 7,000시간 규모까지 키운 공개 데이터셋 DexCanvas, 그리고 그 데이터로 학습한 정책을 실행하는 DexHand021 시리즈가 인지-판단-실행의 폐루프를 이뤄요. 핸드를 들이면 데이터 수집과 학습 파이프라인까지 같은 생태계 안에서 이어진다는 뜻이에요.
기술적인 뿌리는 텐던(건) 구동이에요. 모터를 손가락 안에 넣는 대신 케이블로 힘을 전달해서 손을 가볍게 만들고, 케이블의 탄성으로 물체와 접촉할 때 자연스럽게 순응하게 하는 방식이죠. DexHand021의 이 구조와 제어 방법은 IEEE Robotics and Automation Letters(2025)에 논문으로 실려 있어요. 논문이 있다는 것 자체가 연구비 신청서나 장비 선정 근거에 바로 인용할 수 있는 자료가 돼요.
DexHand021 로봇핸드 3종 스펙 비교표
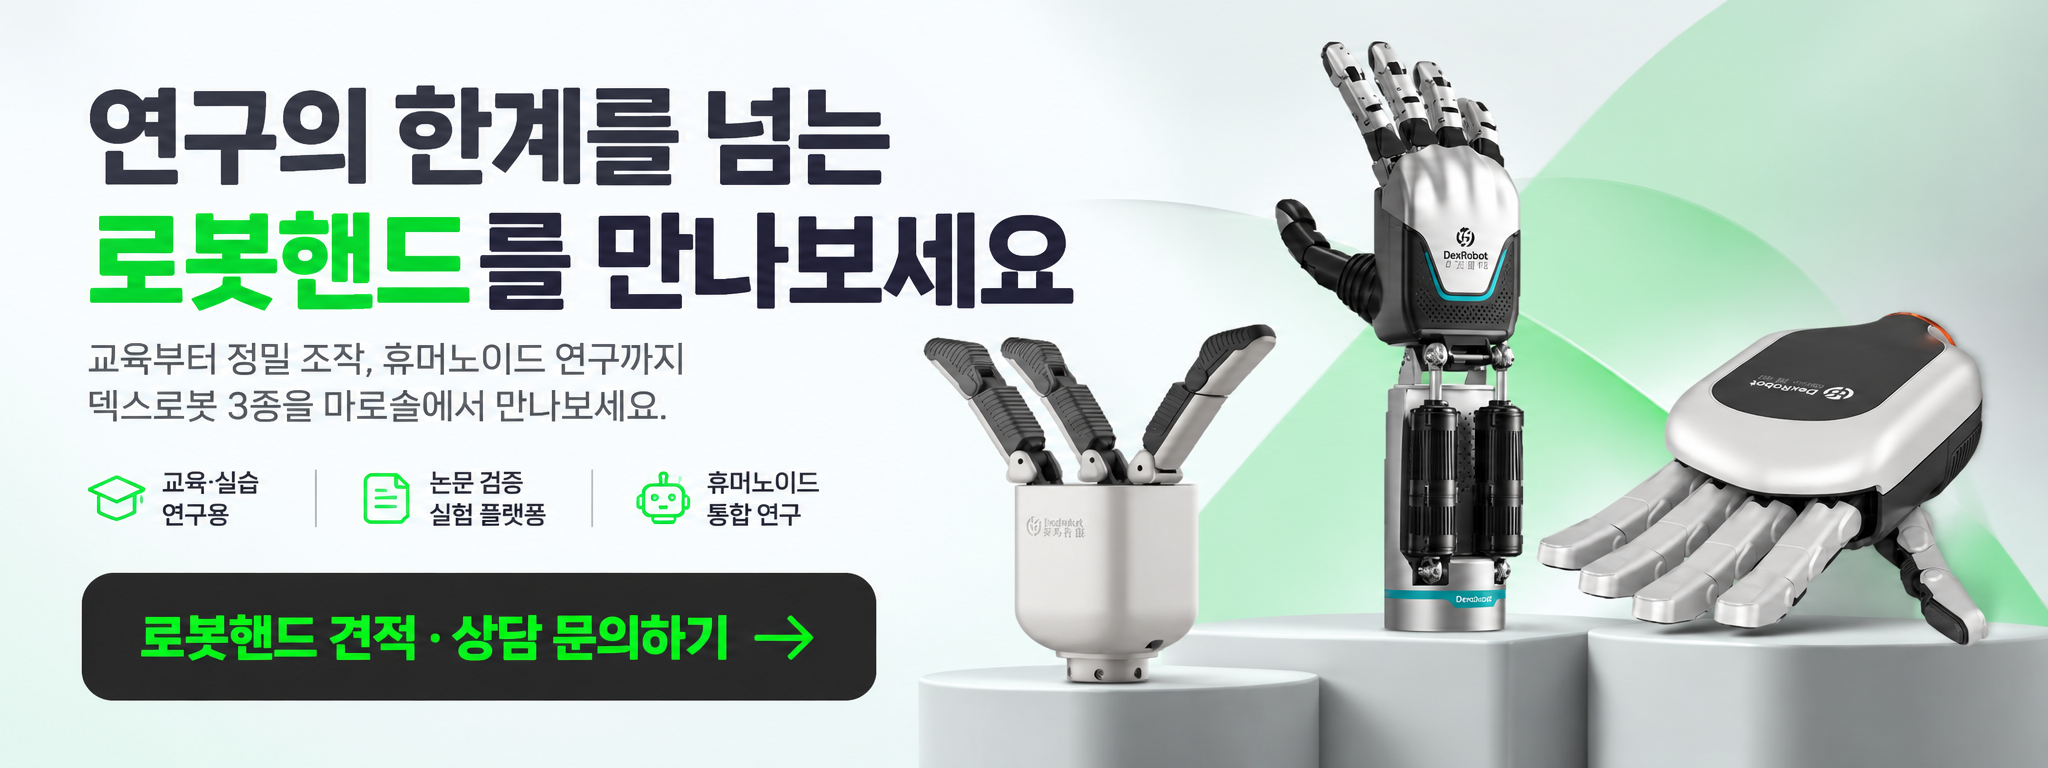
세 모델은 같은 핸드의 등급 차이가 아니라 연구 단계별로 역할이 다른 라인업이에요. 아래 표는 마로솔 스토어 페이지와 덱스로봇 공식 자료, 해외 보도자료를 합쳐 정리한 건데, 수치는 제조사 공식 자료 기준이고 실제 성능은 환경과 사용 조건에 따라 달라질 수 있어요.
| 항목 | DexHand021 S | DexHand021 MP | DexHand021 Pro |
|---|---|---|---|
| 포지션 | 가성비 3지 인지형 핸드 | 양산형 5지 정밀 핸드 | 손목 일체형 5지 플래그십 |
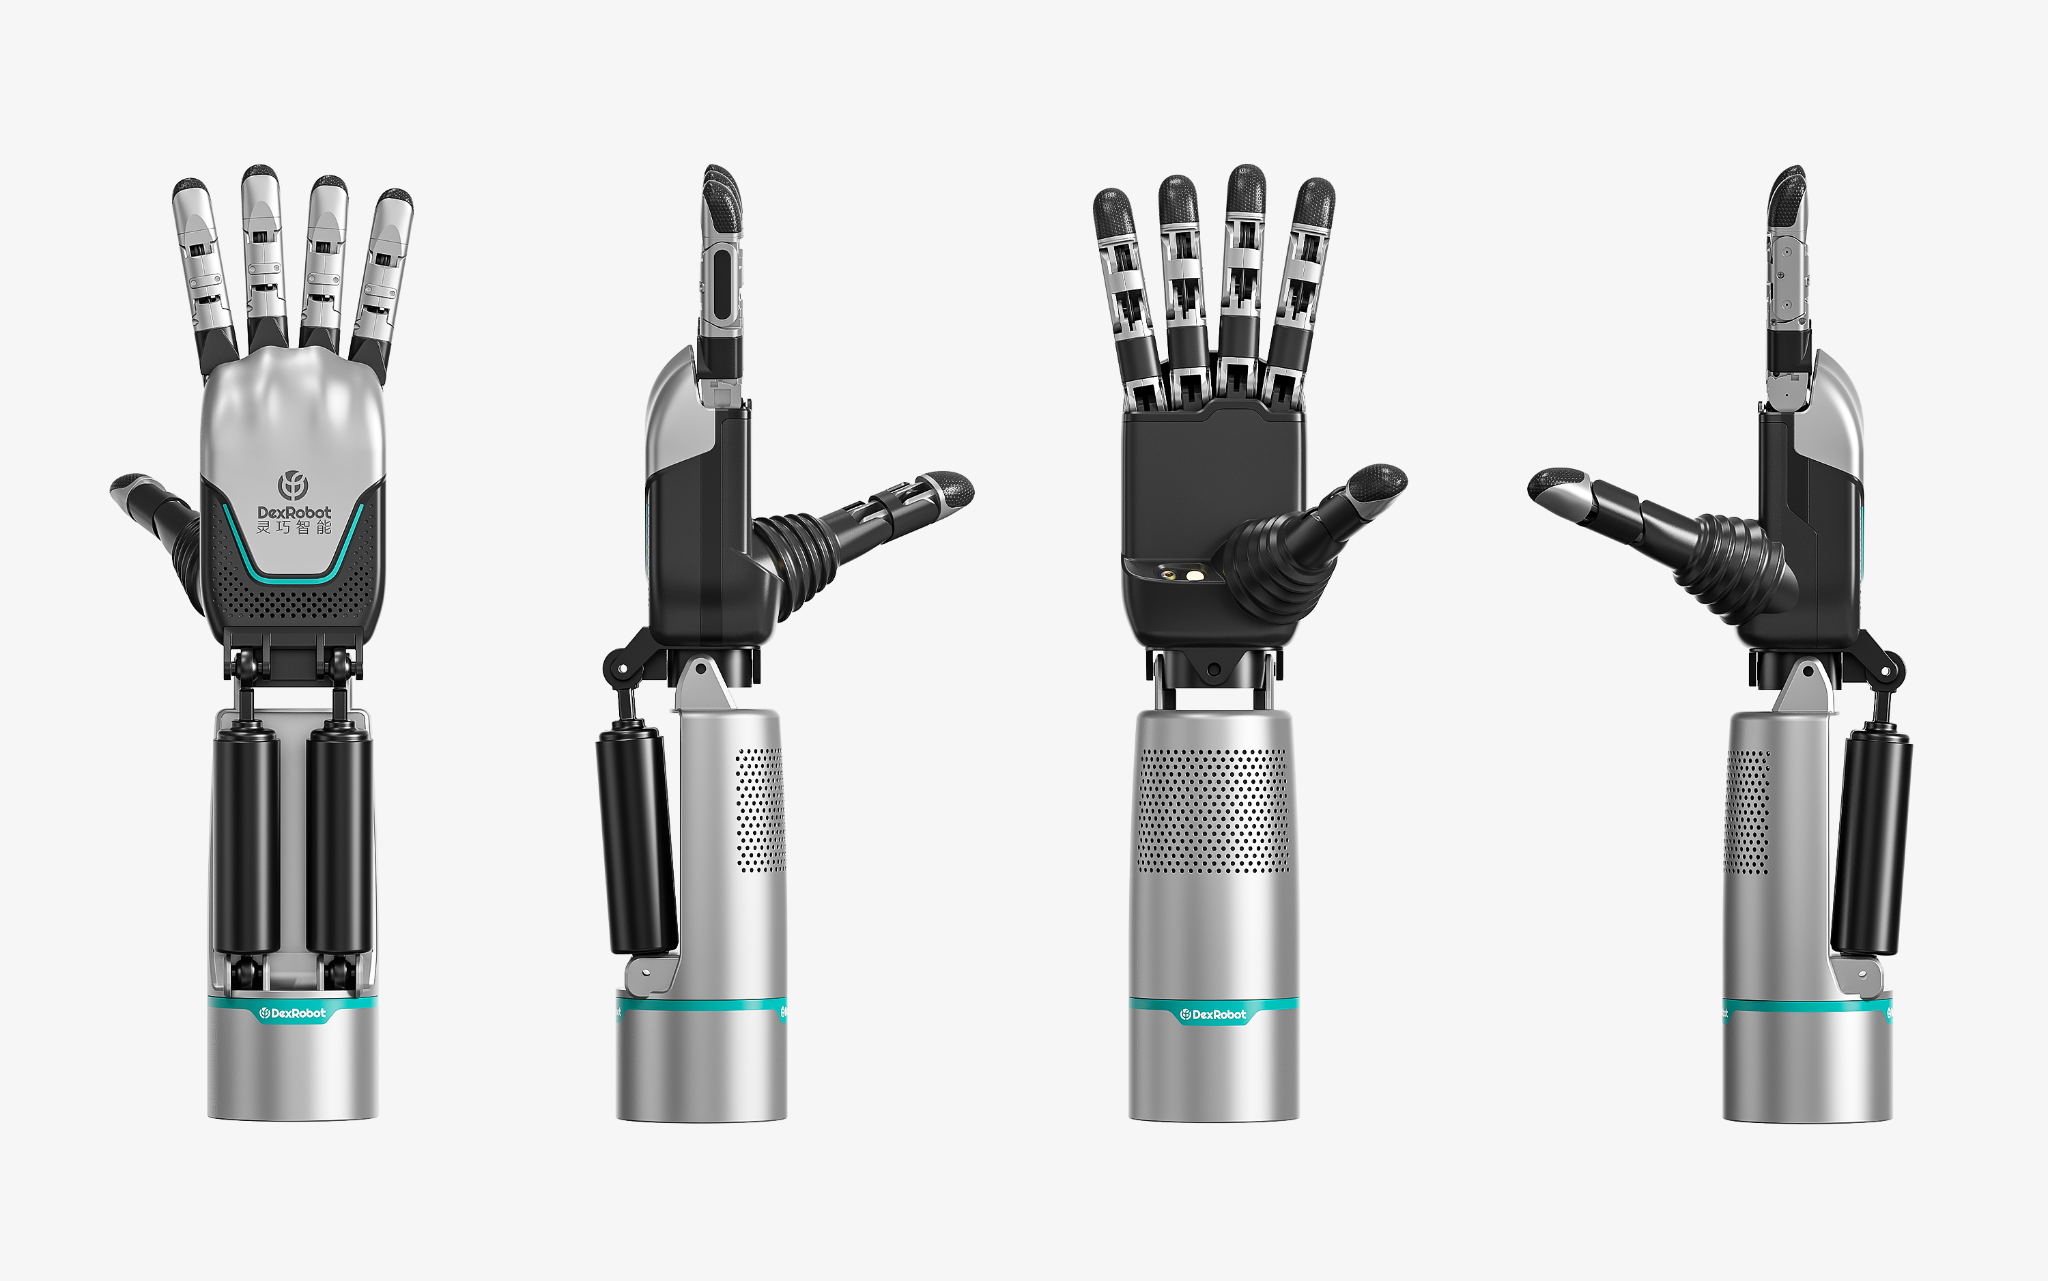
| 손가락 / 자유도 | 3지 / 8 DoF | 5지 / 19 DoF (능동 12 · 수동 7) | 5지 + 손목 / 22 DoF (능동 18) |
| 구동 방식 | 텐던 구동 | 텐던(로프) 구동 바이오닉 설계 | 양중(dual) 텐던 전방향 구동 |
| 센싱 | 위치·비전·다축 힘·근접 5종 멀티모달, 촉각 0.1N | 위치·온도·다축 힘·근접 등 23개 통합 센서, 촉각 0.1N | 400+ 촉각 유닛(손끝·패드·손바닥) + 관절 센서 20개 |
| 카메라 | 5MP 오토포커스 팜 카메라 | — | 5MP 팜 카메라 |
| 무게 / 힘 | 0.6kg / 파지력 22N | 약 1kg / 단일 손가락 10N 이상 | 페이로드 50N |
| 내구성 | 20만 사이클 | 100만 사이클, 능동 냉각으로 24시간 연속 운용 | 30만 사이클 이상 |
| 연산 | 외부 호스트 | 외부 호스트 | 엣지 AI 온보드 (밀리초 실시간 판단) |
| 개발 지원 | 오픈소스 SDK, 멀티 프로토콜 | SDK·튜토리얼·오픈소스 생태계 | SDK·멀티플랫폼 제어·확장 인터페이스 |
| 추천 용도 | 교육·실습, 비전 파지 입문, 빠른 통합 | RL·모방학습 검증, 정밀 조작 연구 | 텔레오퍼레이션, 촉각 데이터셋, 휴머노이드 통합 |
※ 가격은 모델·옵션·수량에 따라 달라서 마로솔 견적 문의를 통해 안내드려요. 해외 보도 기준으로 Pro는 동급 연구용 핸드의 약 1/5 수준 가격대(USD 14,000~28,000)로 소개됐어요.
모델별 리뷰 : 어떤 연구실에 맞을까요
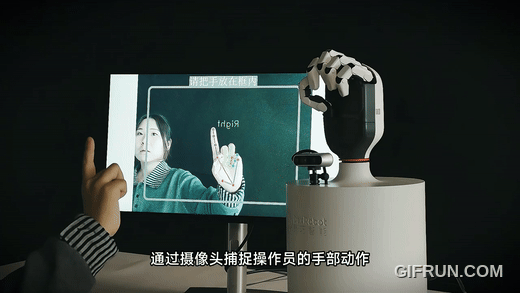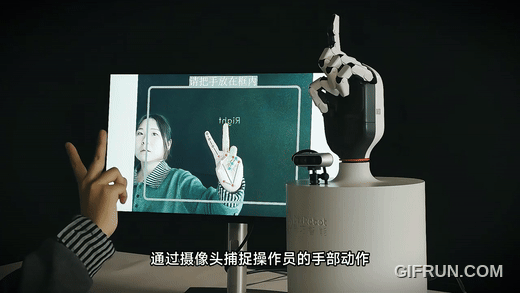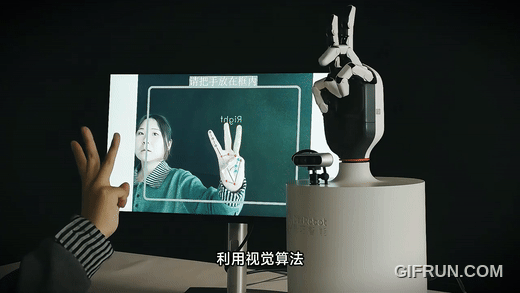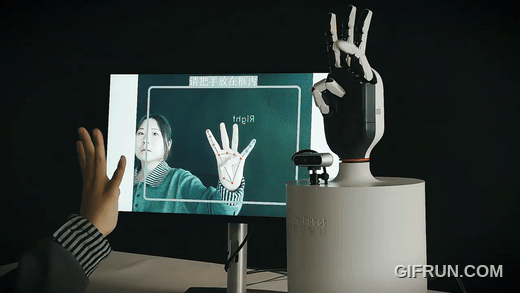
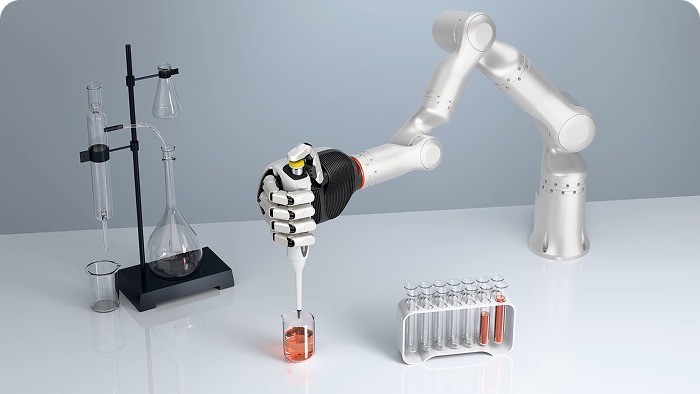
비교표만 보고 결정하기 어려운 이유는, 스펙 한 줄이 실제 실험에서 어떤 차이를 만드는지가 표에는 안 나오기 때문이에요. 그래서 모델마다 문의 때 자주 받는 질문을 기준으로 조금 길게 풀어봤어요.
연구 목적별 로봇핸드 선택 가이드
스펙표를 아무리 봐도 결론이 안 날 때는 연구계획서의 태스크 정의에서 거꾸로 올라오는 게 빨라요. 문의 주시는 연구실의 목적은 거의 아래 네 가지 중 하나예요.
① 강화학습·모방학습 정책의 실기 검증 → MP
시뮬레이션에서 학습한 정책을 실제 손으로 옮겨서 성공률을 재는 연구예요. 80분 실기 RL 사례가 보여주듯 반복 실험 내구성과 상태 일관성이 핵심이고, 19자유도는 sim-to-real 갭을 다루기에 충분하면서 과하지 않은 복잡도예요.
② 손동작·촉각 데이터셋 구축 → Pro (+DexCap)
궤적만이 아니라 '언제 어디를 얼마의 힘으로' 잡았는지가 남아야 학습 데이터로 가치가 있어요. 400개 넘는 촉각 유닛과 손목 일체형 구조가 데이터의 차원을 결정하고, DexCap으로 사람 시연을 1000Hz·65자유도로 캡처하면 DexCanvas 같은 형식의 자체 데이터셋을 만들 수 있어요.
③ 휴머노이드 엔드이펙터 교체·통합 → Pro 또는 MP
보유 휴머노이드의 기본 핸드를 바꿔서 전신 조작 연구로 넓히는 경우예요. 손목 관절이 필요하면 Pro, 기체 손목을 그대로 쓰면서 무게를 아껴야 하면 MP예요. 기체 인터페이스 호환은 마로솔이 먼저 검토해 드려요.
④ 교육·실습, 비전 파지 입문 → S
학부 로보틱스 과목, 캡스톤, 메이커 프로젝트. 팜 카메라 덕에 비전-파지 파이프라인을 한 대로 끝낼 수 있고, 여러 대 들여서 조별 실습 환경을 만들기에 가장 현실적인 예산이에요.
개발 환경 : 언박싱에서 첫 실험까지
장비가 도착한 뒤 첫 데이터를 뽑기까지 걸리는 시간은 연구실마다 몇 주씩 차이가 나요. 그 차이는 대부분 SDK와 통신에서 와요. DexHand021 시리즈는 Python·C++ SDK와 URDF 모델을 오픈소스로 제공하고 ROS1·ROS2 연동을 지원해요. 시뮬레이터에서 쓰던 URDF를 그대로 실기 제어에 쓸 수 있고, 여러 통신 프로토콜을 지원해서 주요 산업용·협동로봇 암과의 연동도 표준 절차로 진행돼요.
MP는 튜토리얼부터 실제 배포까지 개발 전 과정을 지원하는 Ready-to-Use 환경을 표방하고, Pro는 여기에 엣지 AI 온보드 연산과 확장 인터페이스가 더해져요. 마로솔을 통해 도입하시면 국내 기술 지원 창구가 같이 열리니까, SDK 세팅이나 암 연동에서 막히는 구간을 해외 포럼만 뒤지지 않고 풀 수 있어요.
도입 전 마로솔이 같이 확인해 드리는 것
- 보유 로봇암·휴머노이드와의 플랜지·통신 호환 여부
- 연구 태스크 기준 적정 모델(S/MP/Pro)과 수량, 좌우손 구성
- DexCap 등 데이터 수집 장비를 같이 구성할지
- 대학·공공기관 구매 절차에 맞는 견적서·사양서 양식
로봇핸드 도입 전 자주 묻는 질문
Q. 로봇핸드 가격은 어느 정도인가요?
모델·옵션·수량과 기술 지원 범위에 따라 달라서 마로솔에서는 견적 문의로 안내드려요. 해외 보도 기준 Pro가 동급 연구용 핸드의 약 1/5 가격대로 소개된 만큼, 기존에 알고 계신 덱스터러스 핸드 가격보다는 접근 가능한 범위라고 보시면 돼요.
Q. 어떤 로봇암·휴머노이드와 호환되나요?
멀티 프로토콜 지원으로 주요 산업용·협동로봇 암과 연동되고, 휴머노이드 기체별 손목 인터페이스는 사전 검토가 필요해요. 보유 장비 모델명을 알려주시면 호환 여부부터 확인해 드려요.
Q. 왼손·오른손 선택이 되나요? 양손 구성은요?
양손 조작(bimanual) 연구 때문에 좌우 구성 문의가 많아요. 모델별 좌우 옵션과 납기는 견적 단계에서 같이 확인해 드려요.
Q. 논문에 인용할 수 있는 공식 자료가 있나요?
DexHand021의 설계·제어는 IEEE RA-L(2025)에 실려 있고, FSAG(2026)·GC-PMPC(2025) 같은 외부 연구에서 실험 플랫폼으로 쓰였어요. DexCanvas 데이터셋 테크리포트도 공개돼 있어서 장비 선정 근거로 인용할 수 있어요.
Q. 대학·공공기관 구매 절차도 지원되나요?
네. 마로솔은 국내 여러 대학·연구기관에 연구용 휴머노이드와 주변 장비를 공급해 왔고, 기관별 견적서·사양서 양식과 검수 절차에 맞춰 진행해요.
논문으로 검증된 덱스터러스 핸드를
연구실 예산으로 시작하세요
연구 주제·보유 장비·예산 범위를 남겨주시면
맞는 모델과 견적, 호환 검토 결과를 같이 회신드려요.
S · MP · Pro 3종 SDK·기술 지원 연구·교육기관 구매 절차 대응
추천 제품


이 글을 읽은 분들이 아래의 포스팅을 좋아합니다


지금 이 로봇 가격 협의 가능!
회원님, 지금 문의하시면 도입 조건에 따라 추가 할인이 있을 수 있어요 💡